
游戏 AI / 系统课时
创建一个自定义 BTTask
创建一个自定义 BTTask
本课让敌人进入追逐分支时,先把移动速度设为 450,再由 Move To 负责移动。你将用 Blueprint 搭出执行链,并用 C++ 实现同样的 Task,最终能区分“成功设置速度”和“真正到达目标”。
学习目标
- 说明 Task、AIController 与 CharacterMovement 的协作关系。
- 正确实现同步 Task 的成功和失败出口。
- 在行为树调试器及输出日志中验证执行结果。
约定动作和运行条件
准备一个由 AIController 占有的 Character、已运行的 Behavior Tree,以及可进入的追逐 Sequence。在该 Sequence 中,先执行自定义 Set Chase Speed,再执行内置 Move To。若 Move To 使用 TargetActor,Blackboard 中需预先声明 Object 类型、Base Class 为 Actor 的同名键,并在追逐前写入有效目标。
本例的“完成”仅指角色移动组件的 MaxWalkSpeed 已被设置,不代表角色移动到了目标。Task 成功后应立刻把控制权交给后续节点;如果被控制对象不是 Character,则明确失败。
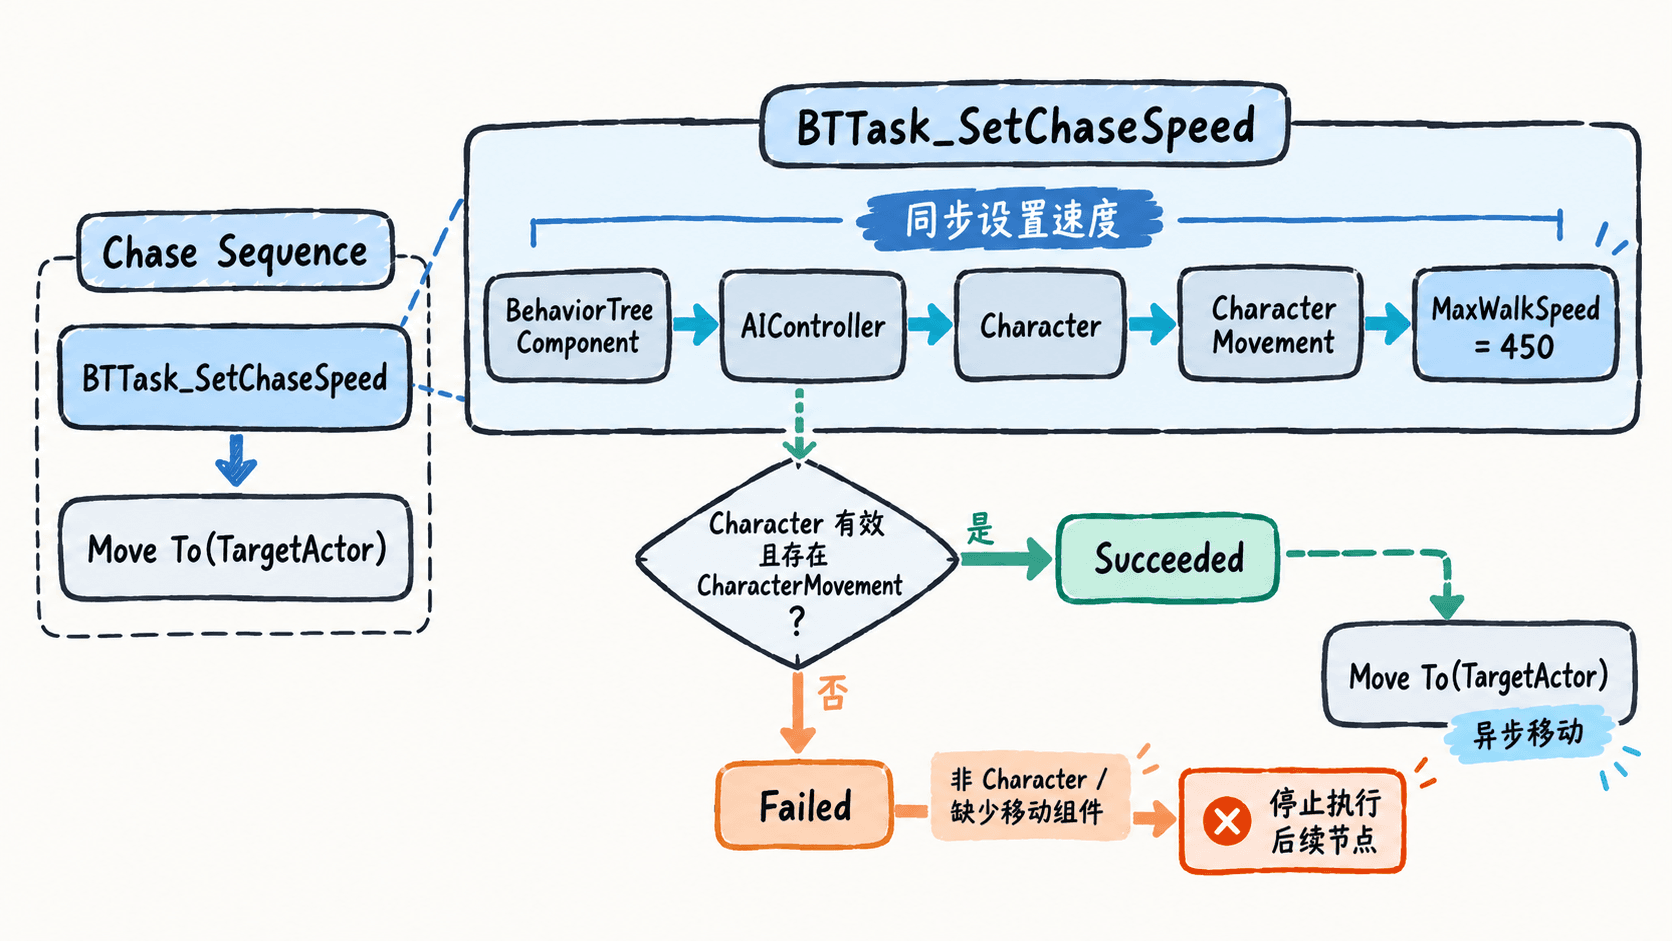
用 Blueprint 先连通动作
- 在 Behavior Tree 编辑器选择 New Task,新建基于
BTTask_BlueprintBase的BTT_SetChaseSpeed,把它放在追逐 Sequence 的Move To前。 - 在该 Task 蓝图中添加
Event Receive Execute AI,从Controlled Pawn转为Character,取得Character Movement,调用Set Max Walk Speed,输入450.0。 - 设置成功后调用
Finish Execute,将Success设为 true;类型转换失败时也要调用Finish Execute,但传入 false。 - 编译并保存蓝图,在 PIE 中观察 AI 是否先改变速度,再执行移动。
Finish Execute 必须能从每个执行出口到达。只调用 Set Max Walk Speed 而不结束 Task,会让 Sequence 停留在当前节点。Blueprint 中也可以把速度做成 Instance Editable 变量,便于不同分支复用。
用 C++ 写出可编译的 Task
在项目的 C++ 游戏模块中确认 Build.cs 的依赖列表包含 AIModule;新建 BTTask_SetChaseSpeed 类,以 UBTTaskNode 为父类。以下为两个完整源文件,类名与文件名保持一致。
BTTask_SetChaseSpeed.h:
#pragma once

#include "CoreMinimal.h"
#include "BehaviorTree/BTTaskNode.h"
#include "BTTask_SetChaseSpeed.generated.h"

UCLASS()
class UBTTask_SetChaseSpeed : public UBTTaskNode
{
    GENERATED_BODY()

public:
    UBTTask_SetChaseSpeed();

protected:
    // 配置保存在节点模板中;每个角色的速度仍写入自己的组件。
    UPROPERTY(EditAnywhere, Category = "Task", meta = (ClampMin = "0.0"))
    float ChaseSpeed = 450.0f;

    virtual EBTNodeResult::Type ExecuteTask(
        UBehaviorTreeComponent& OwnerComp, uint8* NodeMemory) override;
};BTTask_SetChaseSpeed.cpp:
#include "BTTask_SetChaseSpeed.h"
#include "AIController.h"
#include "BehaviorTree/BehaviorTreeComponent.h"
#include "GameFramework/Character.h"
#include "GameFramework/CharacterMovementComponent.h"

UBTTask_SetChaseSpeed::UBTTask_SetChaseSpeed()
{
    NodeName = TEXT("Set Chase Speed");
}

EBTNodeResult::Type UBTTask_SetChaseSpeed::ExecuteTask(
    UBehaviorTreeComponent& OwnerComp, uint8* NodeMemory)
{
    AAIController* AI = OwnerComp.GetAIOwner();
    ACharacter* Character = AI ? Cast<ACharacter>(AI->GetPawn()) : nullptr;
    UCharacterMovementComponent* Movement =
        Character ? Character->GetCharacterMovement() : nullptr;

    // 条件不满足时直接失败,不能让后续 Sequence 误以为速度已设置。
    if (!Movement)
    {
        return EBTNodeResult::Failed;
    }

    // 修改的是受控角色组件,不在共享的 Task 对象中存储角色状态。
    Movement->MaxWalkSpeed = ChaseSpeed;
    UE_LOG(LogTemp, Log, TEXT("SetChaseSpeed: %.0f"), ChaseSpeed);
    return EBTNodeResult::Succeeded;
}
预期结果:编译项目后,将 Set Chase Speed 放进追逐 Sequence,启动 PIE,Output Log 会包含下列关键行:
LogTemp: SetChaseSpeed: 450验证节点是否真正执行
在 Behavior Tree 调试器中选择受控 AI,观察 Set Chase Speed 先成功、Move To 后变为活动节点。日志可能附有 <TIME> 等动态前缀,实际值会因运行环境而异;选中 Task 后也可以在 Details 中修改 Chase Speed。
将被控对象换成没有 CharacterMovement 的普通 Pawn,此 Task 应返回失败,Sequence 不会继续到 Move To。如果 Task 成功但 AI 不移动,需另行检查导航网格与 Move To 目标,不能把“尚未到达”误判为“没有成功设置速度”。