
FPGA 与数字 IC 设计 / 系统课时
设置功能覆盖点检验状态转移
设置功能覆盖点检验状态转移
RTL 仿真通过不等于关键状态都被测试过。本课以深度为 4 的同步 FIFO 为例,使用 SystemVerilog 功能覆盖记录空满转换、连续握手和复位恢复,区分真正发生的行为与遗漏的测试场景,并给出可执行的覆盖模型和收敛方法。
学习目标
- 区分功能覆盖与断言,列出可检查的状态转移覆盖目标。
- 使用 covergroup、coverpoint、bins 和 cross 编写 FIFO 覆盖模型。
- 根据覆盖报告定位遗漏场景,补充定向测试并复核结果。
把需求转成可观察的覆盖目标
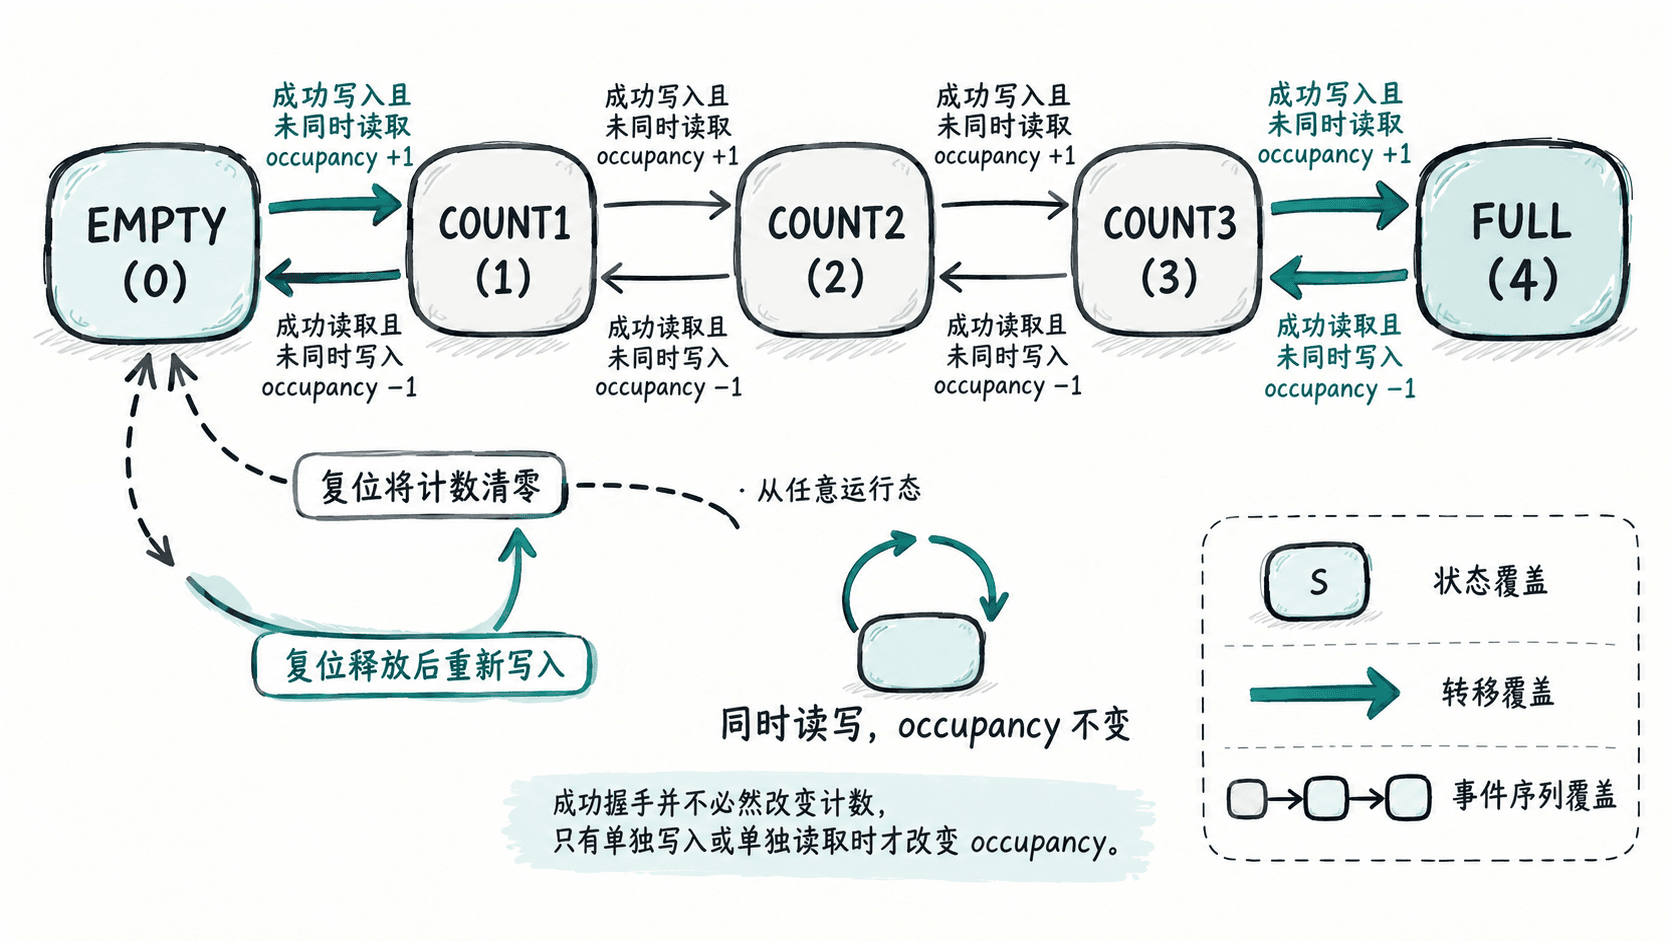
假设 FIFO 深度为 4,使用 ready-valid 接口。每个时钟上升沿,输入侧 s_valid && s_ready 表示成功写入,输出侧 m_valid && m_ready 表示成功读取。occupancy 表示当前已经保存的数据数量,范围是 0~4。
测试结束时,不应只统计发送了多少笔数据,还要回答哪些关键边界真正出现过。
| 覆盖目标 | 采样条件 | 验收依据 |
|---|---|---|
| 空状态 | occupancy = 0 | 至少命中一次 |
| 满状态 | occupancy = 4 | 至少命中一次 |
| 空转非空 | 前后数量 0→1 | 至少命中一次 |
| 非满转满 | 前后数量 3→4 | 至少命中一次 |
| 满转非满 | 前后数量 4→3 | 至少命中一次 |
| 连续传输 | 连续两个周期成功读写 | 至少命中一次 |
| 复位后恢复 | 复位释放后再次成功写入 | 至少命中一次 |
覆盖模型必须明确采样时刻。例如,在上升沿采样 occupancy 时,看到的是该沿更新前的寄存器值;同一沿触发的非阻塞赋值会稍后生效。要覆盖数量变化,可以记录上一次采样的数量,再与本次采样比较。
使用 covergroup 采集状态和握手
下面的主示例可以放在一个独立的 fifo_coverage.sv 文件中,使用支持 SystemVerilog 功能覆盖的仿真器编译运行。示例用参考计数模拟 FIFO 的占用量,通过固定激励展示覆盖采样;实际验证时应把计数和握手信号连接到 DUT 的监视器。
module fifo_coverage;
  bit clk = 0;
  bit rst_n = 0;
  bit s_valid = 0, s_ready = 0;
  bit m_valid = 0, m_ready = 0;
  int unsigned occupancy = 0;
  bit wr, rd;
  bit prev_both = 0;
  bit seen_reset = 0;
  bit recovered = 0;

  always #5 clk = ~clk;

  // 按显式 sample 调用采样,避免与 NBA 更新顺序混淆
  covergroup fifo_cg with function sample(
      int count_before, int count_after,
      bit write_fire, bit read_fire,
      bit consecutive, bit recovery);
    option.per_instance = 1;

    cp_occupancy: coverpoint count_after {
      bins empty = {0};
      bins middle = {[1:3]};
      bins full = {4};
    }

    cp_transition: coverpoint count_before * 5 + count_after {
      bins empty_to_one = {1};
      bins three_to_full = {19};
      bins full_to_three = {23};
    }

    cp_handshake: coverpoint {write_fire, read_fire} {
      bins idle = {2'b00};
      bins write_only = {2'b10};
      bins read_only = {2'b01};
      bins simultaneous = {2'b11};
    }

    cp_consecutive: coverpoint consecutive {
      bins two_cycles = {1};
    }

    cp_recovery: coverpoint recovery {
      bins first_write_after_reset = {1};
    }
  endgroup

  fifo_cg cg = new();

  // 每次调用模拟一个有效时钟边沿的采样结果
  task automatic step(bit sv, bit sr, bit mv, bit mr);
    int before_count;
    bit both, consecutive, recovery;
    @(negedge clk);
    s_valid = sv; s_ready = sr;
    m_valid = mv; m_ready = mr;
    @(posedge clk);
    before_count = occupancy;
    wr = s_valid && s_ready;
    rd = m_valid && m_ready;
    both = wr && rd;
    consecutive = both && prev_both;
    recovery = seen_reset && wr && !recovered;
    if (recovery) recovered = 1;
    occupancy = occupancy + int'(wr) - int'(rd);
    cg.sample(before_count, occupancy, wr, rd,
              consecutive, recovery);
    prev_both = both;
  endtask

  initial begin
    repeat (2) @(negedge clk);
    rst_n = 1;
    seen_reset = 1;
    step(1,1,0,0); // 0→1,首次复位后写入
    step(1,1,0,0);
    step(1,1,0,0);
    step(1,1,0,0); // 3→4
    step(0,0,1,1); // 4→3
    step(1,1,1,1);
    step(1,1,1,1); // 连续两周期同时握手
    step(0,0,1,1);
    step(0,0,1,1);
    step(0,0,1,1); // 回到空状态
    $display("FINAL occupancy=%0d", occupancy);
    $display("COVERAGE=%0.2f%%", cg.get_inst_coverage());
    $finish;
  end
endmodule
预期输出中的最终计数为:
FINAL occupancy=0同时会打印 COVERAGE=<百分比>%,具体数值取决于仿真器的功能覆盖实现和选项,不能仅凭这一行判断全部覆盖目标已经完成。
这段代码使用显式 sample() 传入更新前和更新后的计数,避免将状态转移错误地写成对同一时刻寄存器值的比较。count_before * 5 + count_after 将两个 0~4 的计数编码成唯一整数,例如 3→4 编码为 19。
检查同时读写和复位恢复的边界
单独覆盖 wr=1、rd=1,不能证明同时读写发生过。因此示例将两个事件组成 {write_fire, read_fire},用 2'b11 明确表示同一周期的双向握手。
连续传输又是另一层要求:同一周期同时读写只覆盖一次事件,必须在相邻两个时钟上升沿都满足 wr && rd,才命中 two_cycles。这可以发现测试只产生孤立事务、从未形成稳定吞吐的遗漏。
复位恢复需要更加仔细地定义。上例只记录初次复位释放后的首次写入,因此适合演示覆盖采样,不等价于验证运行中再次复位后的恢复能力。
真实 FIFO 应补充以下检查:
- FIFO 先写入至少两笔数据,使其处于非空状态。
- 在运行中拉低
rst_n,保持至少两个有效时钟周期。 - 按设计规定检查复位后空标志有效、占用量归零,并禁止旧数据被当作新数据读出。
- 释放复位,完成一次新写入,再读取并核对新数据。
- 在覆盖监视器中把这条序列定义为独立恢复场景;不要把
rst_n从低变高本身算作业务恢复成功。
对于异步有效低复位,还必须在监视器中区分复位断言事件与正常数据采样周期,避免复位期间的假握手污染覆盖统计。
阅读覆盖报告并补齐遗漏
在支持功能覆盖统计的仿真器中开启对应覆盖选项,运行定向测试后查看各个 bins 的命中次数。不同工具的覆盖开关和报告格式不完全相同,应使用所选版本的官方命令;get_inst_coverage() 可以在仿真中读取当前覆盖率,但详细遗漏仍应查看 bin 级报告。
例如报告出现以下结果时,后续激励应直接针对未覆盖条件设计。
| 覆盖项 | 命中次数 | 后续动作 |
|---|---|---|
| empty_to_one | 6 | 已覆盖 |
| three_to_full | 0 | 连续写入直到数量从3变4 |
| full_to_three | 0 | 写满后进行一次仅读取 |
| simultaneous | 12 | 已覆盖 |
| two_cycles | 0 | 连续两个周期保持双向握手 |
| first_write_after_reset | 1 | 已覆盖初次恢复,另测运行中复位 |
功能覆盖为 100% 也不意味着功能正确。即便错误的 DUT 输出了某个状态编码,覆盖工具仍可能记录其出现。正确做法是并行使用断言或参考模型检查协议与数据,再用功能覆盖确认目标场景被真实执行。
验收时保留三项证据:所有必需 bin 的命中记录、断言没有失败,以及参考模型的数据顺序核对通过。未覆盖的目标必须补测或写明合理排除依据,不能为了达到 100% 随意删除覆盖点。