
FPGA 与数字 IC 设计 / 系统课时
用 Gray 指针构造异步 FIFO
用 Gray 指针构造异步 FIFO
异步 FIFO 用独立的写时钟和读时钟传输数据,不能直接把二进制读写指针送到另一时钟域。本课实现深度为 8 的双时钟 FIFO,利用 Gray 编码、两级同步器和扩展指针判断空满,并通过仿真检查指针环绕、数据顺序和时钟频率比变化。
学习目标
- 理解二进制指针、Gray 指针和额外环绕位的分工。
- 实现跨时钟域同步、空满比较及读写控制。
- 使用独立时钟测试数据顺序、环绕和满空边界。
为什么要同步 Gray 指针
假设 FIFO 深度为 8,每个时钟域使用 4 位指针:低 3 位寻址存储单元,最高位记录环绕次数的奇偶性。写指针只在 wclk 域更新,读指针只在 rclk 域更新。
直接同步二进制指针存在风险。例如指针从 0111 增加到 1000,四个位都可能改变。目标时钟如果在位变化的中间采样,可能得到不属于旧值或新值的组合。
标准反射 Gray 码采用 gray = binary ^ (binary >> 1),相邻递增指针的编码只有一位变化。例如 4 位指针从二进制 7 走到 8,对应 Gray 码从 0100 变为 1100,只改变最高位。
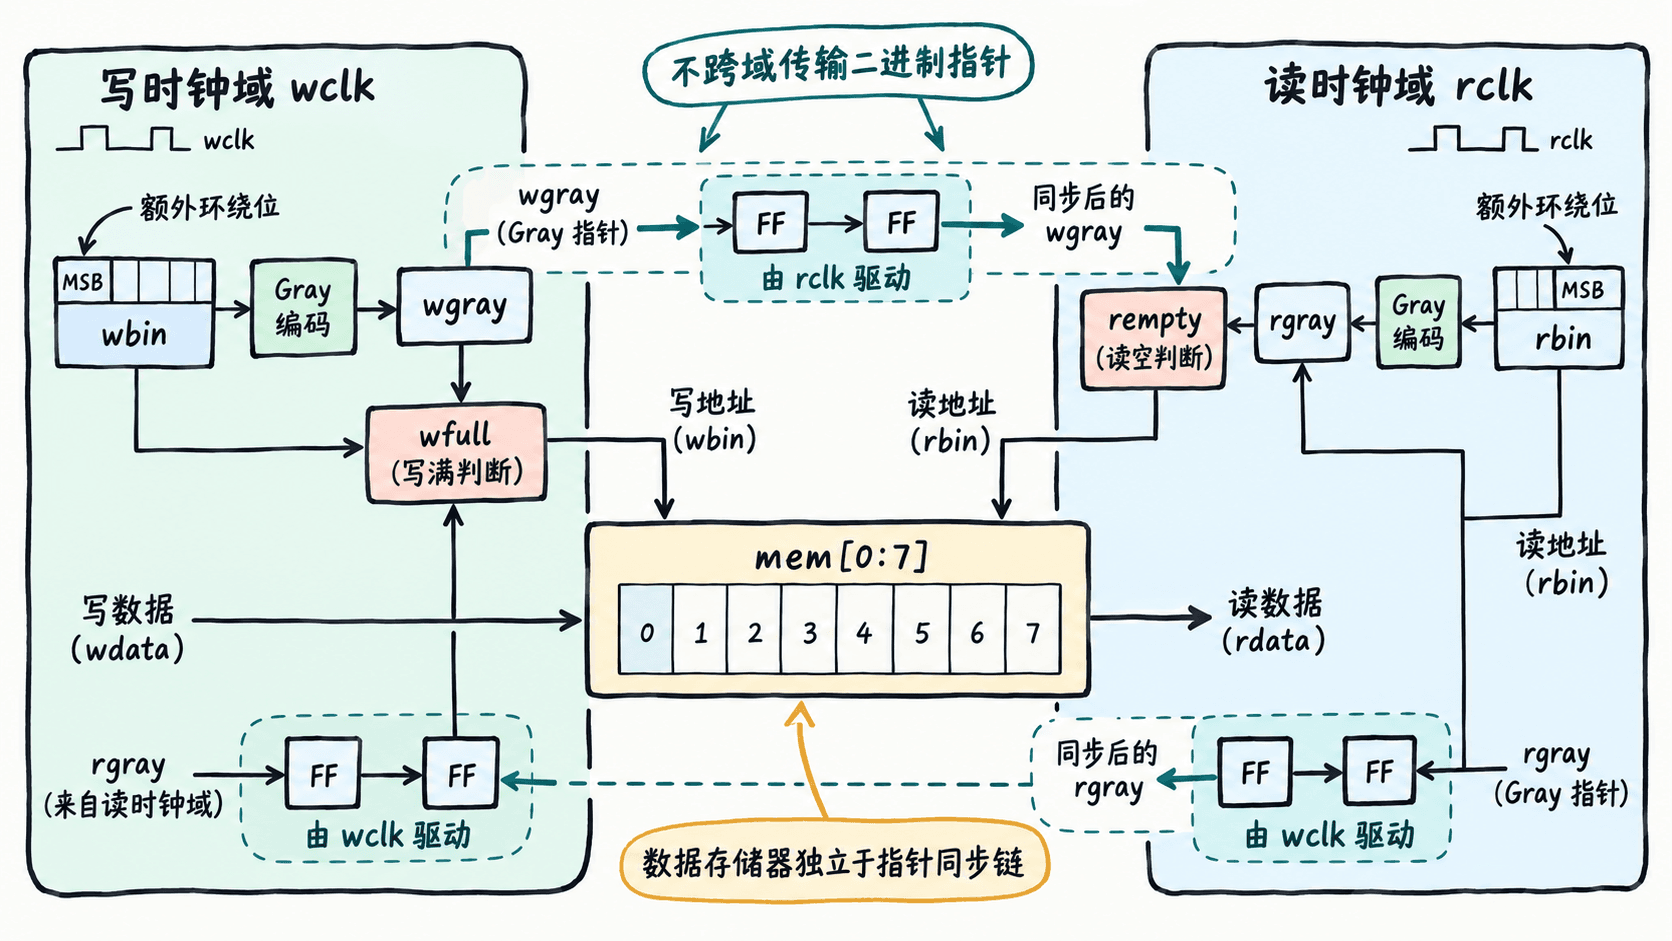
Gray 码降低了多位同时变化造成错误组合的风险,但不意味着可以忽略亚稳态。跨域 Gray 指针仍需经过目标时钟域的两级同步寄存器;物理实现还需要限制 Gray 总线各位的路径延迟或偏斜,保证源端连续变化不会在目标端表现为多个位同时到达。常用约束是让跨域 Gray 位的最大路径延迟不超过源时钟周期,并结合实际时序与 CDC 工具检查。
推导空满判断条件
FIFO 使用当前指针和下一指针区分两个判断:读侧检查下一次有效读取后是否为空,写侧检查下一次有效写入后是否为满。比较的跨域指针始终是经过两级同步的 Gray 值。
- 空条件:
rgray_next == synced_wgray,说明读指针已经追上读域所知的写指针。 - 满条件:
wgray_next == {~synced_rgray[3:2], synced_rgray[1:0]},对深度 8 的 FIFO 反转同步读 Gray 指针最高两位。
为什么满判断需要反转两位?4 位二进制扩展指针相差 8 时,低 3 位地址相等,最高环绕位相反。将这两个二进制指针转换为 Gray 码,会导致 Gray 码的最高两位同时相反,而低两位保持一致。
| 状态 | 二进制读指针 | 二进制写指针 | 读 Gray | 写 Gray |
|---|---|---|---|---|
| 空 | 0000 | 0000 | 0000 | 0000 |
| 满 | 0000 | 1000 | 0000 | 1100 |
| 环绕后空 | 1000 | 1000 | 1100 | 1100 |
这些比较属于保守判定:由于同步器延迟,读域可能暂时看不到最新写入,写域也可能暂时看不到已经释放的槽位。这样会延迟解除空满标志,但不应造成覆盖未读数据或读取不存在的数据。前提是读写域的本地控制严格使用各自的空满标志。
实现可综合的双时钟 FIFO
下面实现固定深度 8、数据宽度 8 位的 FIFO。使用独立时钟的双端口存储结构,适用于支持相应存储器推断方式的 FPGA 综合流程;实际部署需确认目标器件的双时钟 RAM 推断规则与读延迟要求。
本实现采用寄存器输出的标准 FIFO:rdata 在接受读取请求的时钟沿更新,rvalid 同时产生一个周期脉冲。复位要求两个时钟都正常运行,且复位释放后同步链有时间传播初始指针。
module async_fifo8 (
    input  logic       wclk, rclk, rst_n,
    input  logic       w_en,
    input  logic [7:0] wdata,
    output logic       wfull,
    input  logic       r_en,
    output logic [7:0] rdata,
    output logic       rvalid,
    output logic       rempty
);
    logic [7:0] mem [0:7];
    logic [3:0] wbin, wgray, rbin, rgray;
    (* ASYNC_REG = "TRUE" *) logic [3:0] rgray_w1, rgray_w2;
    (* ASYNC_REG = "TRUE" *) logic [3:0] wgray_r1, wgray_r2;
    logic [3:0] wbin_next, wgray_next;
    logic [3:0] rbin_next, rgray_next;
    logic wpush, rpop;

    // 先根据本时钟域空满标志决定是否接受请求
    assign wpush = w_en && !wfull;
    assign rpop  = r_en && !rempty;
    assign wbin_next  = wbin + {3'b000, wpush};
    assign rbin_next  = rbin + {3'b000, rpop};
    assign wgray_next = (wbin_next >> 1) ^ wbin_next;
    assign rgray_next = (rbin_next >> 1) ^ rbin_next;

    // 写时钟域:同步读指针、写入存储器、更新满标志
    always_ff @(posedge wclk or negedge rst_n) begin
        if (!rst_n) begin
            rgray_w1 <= '0;
            rgray_w2 <= '0;
            wbin <= '0;
            wgray <= '0;
            wfull <= 1'b0;
        end else begin
            rgray_w1 <= rgray;
            rgray_w2 <= rgray_w1;
            if (wpush)
                mem[wbin[2:0]] <= wdata;
            wbin <= wbin_next;
            wgray <= wgray_next;
            wfull <= (wgray_next ==
                      {~rgray_w2[3:2], rgray_w2[1:0]});
        end
    end

    // 读时钟域:同步写指针、读取存储器、更新空标志
    always_ff @(posedge rclk or negedge rst_n) begin
        if (!rst_n) begin
            wgray_r1 <= '0;
            wgray_r2 <= '0;
            rbin <= '0;
            rgray <= '0;
            rempty <= 1'b1;
            rdata <= '0;
            rvalid <= 1'b0;
        end else begin
            wgray_r1 <= wgray;
            wgray_r2 <= wgray_r1;
            rvalid <= rpop;
            if (rpop)
                rdata <= mem[rbin[2:0]];
            rbin <= rbin_next;
            rgray <= rgray_next;
            rempty <= (rgray_next == wgray_r2);
        end
    end
endmodule这是完整模块实现,不需要第三方库。ASYNC_REG 是常见 FPGA 综合属性,但不同工具对属性的识别与同步链布局保证不同,应查看综合报告。mem 不执行逐项复位,因为空标志禁止读取尚未写入的数据;写端和读端同时访问同一物理地址的非法边界应由空满协议阻止,存储器的具体碰撞行为仍应按目标器件文档核查。
验证环绕和频率比变化
编写一个独立测试平台:先写满 8 个连续数据,再读出全部数据;随后继续传输,让 4 位指针多次环绕。时钟选择 10 ns 写周期和 14 ns 读周期,并在第二阶段交换速度,以覆盖写快读慢、读快写慢两种情况。
module tb_async_fifo8;
    logic wclk = 0, rclk = 0, rst_n = 0;
    logic w_en = 0, r_en = 0;
    logic [7:0] wdata = 0;
    logic [7:0] rdata;
    logic rvalid, wfull, rempty;
    integer expected = 0;
    integer received = 0;
    integer errors = 0;
    integer w_half = 5, r_half = 7;

    async_fifo8 dut (.*);

    always begin
        #1;
        #(w_half - 1) wclk = ~wclk;
    end
    always begin
        #1;
        #(r_half - 1) rclk = ~rclk;
    end

    // 在读时钟上升沿后检查已注册的数据和有效标志
    always @(negedge rclk) begin
        if (rst_n && rvalid) begin
            if (rdata !== (expected & 8'hff)) begin
                $display("DATA ERROR expected=%0d got=%0d",
                         expected & 8'hff, rdata);
                errors = errors + 1;
            end
            expected = expected + 1;
            received = received + 1;
        end
    end

    initial begin
        repeat (4) @(negedge wclk);
        rst_n = 1;
        // 连续写入,满标志阻止超容量写入
        for (int i = 0; i < 8; i++) begin
            @(negedge wclk);
            w_en = 1;
            wdata = i;
        end
        @(negedge wclk);
        w_en = 0;
        repeat (4) @(negedge wclk);
        if (!wfull) $fatal(1, "FIFO should be full");
        if (rempty) $fatal(1, "FIFO should not be empty");

        r_en = 1;
        wait (received == 8);
        @(negedge rclk);
        r_en = 0;
        repeat (5) @(negedge rclk);
        if (!rempty) $fatal(1, "FIFO should be empty");

        // 改变频率比并持续传输,验证重复环绕
        w_half = 7;
        r_half = 5;
        fork
            begin
                for (int i = 8; i < 40; i++) begin
                    @(negedge wclk);
                    while (wfull) @(negedge wclk);
                    w_en = 1;
                    wdata = i;
                    @(negedge wclk);
                    w_en = 0;
                end
            end
            begin
                @(negedge rclk);
                r_en = 1;
                wait (received == 40);
                @(negedge rclk);
                r_en = 0;
            end
        join
        if (errors != 0) $fatal(1, "Mismatch count=%0d", errors);
        $display("PASS received=%0d errors=%0d", received, errors);
        $finish;
    end
    initial begin
        #100000;
        $fatal(1, "Simulation timeout");
    end
endmodule
预期输出(使用支持 SystemVerilog 的仿真器编译两个模块后运行):
PASS received=40 errors=0第一阶段应在写入第 8 个数据后观察到 wfull=1,在读完第 8 个数据并经过读时钟沿后观察到 rempty=1。第二阶段会发生多次地址和扩展指针环绕,最终接收 40 个按序递增的数据。不同仿真器的结束提示可能不同,但上述 PASS 信息应一致。
排查空满误判与数据错位
| 现象 | 常见原因 | 检查及修复 |
|---|---|---|
| 写满提前或永远不满 | 只反转最高 Gray 位 | 深度 8 时反转最高两位 [3:2] |
| 读空迟迟不解除 | 写指针同步有两拍延迟 | 等待足够的读时钟沿,不能强行绕过 rempty |
| 环绕后数据被覆盖 | 指针没有额外环绕位 | 深度 8 必须使用 4 位扩展指针 |
| 偶发跨域误判 | 同步二进制总线或 Gray 位偏斜过大 | 只跨域同步 Gray 码,并添加物理时序约束 |
| 输出数据提前一拍 | 把同步读 RAM 当作组合读 | 按接受读请求后的寄存器输出时序消费 rdata |
工程上还应添加两个断言方向的检查:当 wfull=1 时写指针不得推进,当 rempty=1 时读指针不得推进。可以通过比较相邻本地时钟周期的 wbin、rbin,检查禁止访问时的保持行为。
本实现固定使用 2 的整数次幂深度,不能直接把 8 改为 6 后继续沿用指针截断与最高两位反转规则。对于异步 FIFO,先确定存储深度、扩展指针宽度和读数据时序,再验证同步延迟及环绕行为,最后完成约束和 CDC 分析,才能判断设计是否真正适合硬件实现。