
FPGA 与数字 IC 设计 / 系统课时
多比特跨域传输如何保证一致
多比特跨域传输如何保证一致
多比特总线跨越异步时钟域时,即使每一位都经过双触发器同步,也可能组合出从未发送过的数据。本课实现一种稳定数据加请求应答握手的跨域方案,让接收端只在整组数据稳定后采样,并通过应答防止发送端过早覆盖数据。
学习目标
- 解释为什么多比特信号不能简单地逐位同步,以及数据撕裂的产生条件。
- 使用请求与应答握手,实现单笔在途的多比特总线跨域传输。
- 通过仿真检查数据完整性、握手返回和连续请求边界。
为什么逐位同步不能保证总线一致
假设源时钟域有一条 8 位总线,数据从 8'b0111_1111 变成 8'b1000_0000。这次变化涉及全部 8 位,但不同触发器的输出延迟、布线延迟和目的时钟采样时刻并不完全相同。
即使每一位都使用两个触发器同步,也只能降低单个位发生亚稳态并传播的风险,不能保证所有位来自同一次源数据更新。
例如,目的域可能观察到 8'b0000_0000 或 8'b1111_1111 等混合值。这些值并不是源端希望传输的完整数据。
| 跨域方法 | 适用对象 | 一致性限制 |
|---|---|---|
| 单比特双触发器 | 电平型控制信号 | 降低亚稳态传播概率,不保证事件不丢失 |
| 每位独立双触发器 | 相互独立的状态位 | 不保证多位来自同一次更新 |
| 稳定总线加握手 | 低至中速多比特配置或命令 | 一次只允许一笔数据在途 |
| 异步 FIFO | 连续数据流 | 需要跨域读写指针和空满控制 |
对于偶尔更新的 16 位配置字、32 位控制参数或命令载荷,稳定总线加握手通常比完整异步 FIFO 更简单。
稳定数据与请求应答握手
采用四相握手:源域保持数据并拉高请求,目的域检测请求后采样数据并拉高应答,源域收到应答后撤销请求,目的域再撤销应答。
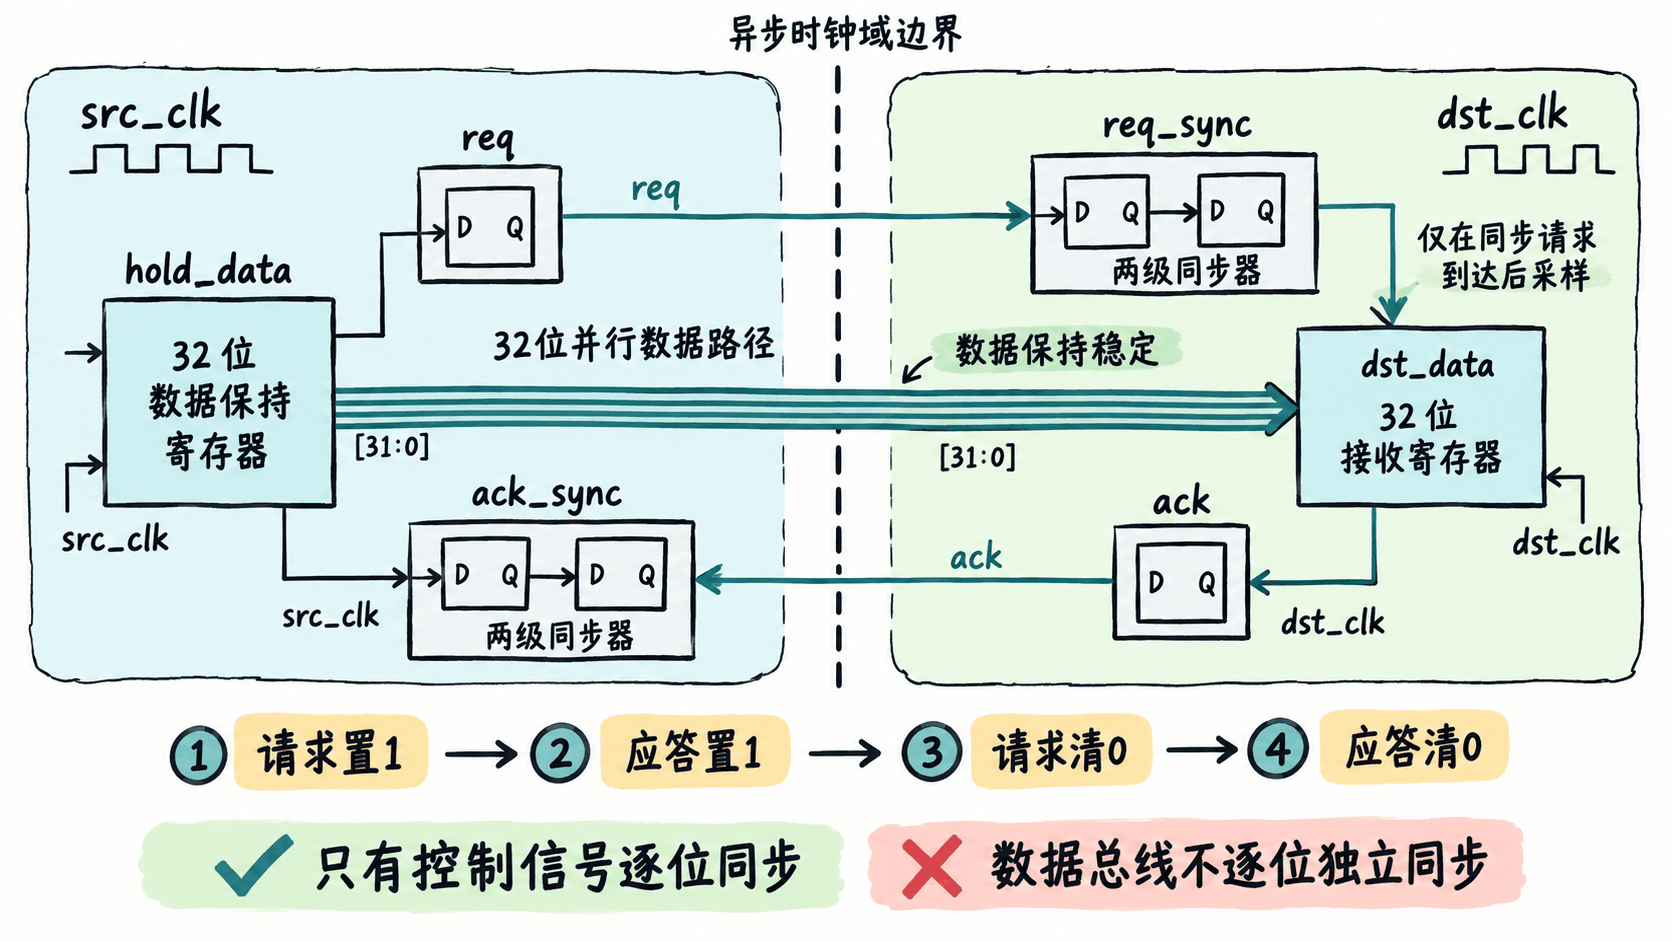
这里的数据路径采用多周期稳定采样,而不是为 32 个数据位分别加入同步器。目的域必须先观察到已经同步的请求,再从保持不变的数据寄存器采样整组数据。
握手状态可按以下规则检查:
- 空闲:
req=0且源域已经观察到ack_sync=0,允许接收一笔新数据。 - 请求:源域同一时钟沿锁存数据并置
req=1,随后在等待期间持续保持数据。 - 接收:目的域检测到同步后的请求上升条件,锁存数据并置
ack=1。 - 应答:源域观察到
ack_sync=1,撤销请求;目的域看到请求撤销后清除应答。 - 重新就绪:源域观察到同步后的应答重新为 0,才允许下一笔数据进入。
实现单笔在途的总线跨域模块
下面的 SystemVerilog 示例适用于支持 SystemVerilog 的 FPGA 或 ASIC RTL 工具,使用两个独立时钟和低有效异步复位。接口约定:src_valid 只在 src_ready=1 的源时钟上升沿被接受;目的端以单周期 dst_valid 指示新数据。
module cdc_bus_handshake #(
    parameter int WIDTH = 32
) (
    input  logic             src_clk,
    input  logic             dst_clk,
    input  logic             rst_n,
    input  logic             src_valid,
    input  logic [WIDTH-1:0] src_data,
    output logic             src_ready,
    output logic             dst_valid,
    output logic [WIDTH-1:0] dst_data
);
    logic [WIDTH-1:0] hold_data;
    logic req, ack;
    (* async_reg = "true" *) logic [1:0] req_sync;
    (* async_reg = "true" *) logic [1:0] ack_sync;

    // 四相握手必须完整回到低电平,才接受下一笔数据。
    assign src_ready = !req && !ack_sync[1];

    always_ff @(posedge src_clk or negedge rst_n) begin
        if (!rst_n) begin
            hold_data <= '0;
            req       <= 1'b0;
            ack_sync  <= '0;
        end else begin
            ack_sync <= {ack_sync[0], ack};
            if (src_valid && src_ready) begin
                hold_data <= src_data;
                req       <= 1'b1;
            end else if (req && ack_sync[1]) begin
                req <= 1'b0;
            end
        end
    end

    always_ff @(posedge dst_clk or negedge rst_n) begin
        if (!rst_n) begin
            req_sync  <= '0;
            ack       <= 1'b0;
            dst_valid <= 1'b0;
            dst_data  <= '0;
        end else begin
            req_sync  <= {req_sync[0], req};
            dst_valid <= 1'b0;

            // 首次观察到同步请求时,只采样一次稳定总线。
            if (req_sync[1] && !ack) begin
                dst_data  <= hold_data;
                dst_valid <= 1'b1;
                ack       <= 1'b1;
            end else if (!req_sync[1]) begin
                ack <= 1'b0;
            end
        end
    end
endmodule
上述代码是完整可综合模块,综合结果包含两组双触发器控制同步链、源域数据保持寄存器以及目的域数据接收寄存器。
async_reg 是常见综合与布局工具识别同步链的属性,具体约束语法应按目标 FPGA 或 ASIC 工具确认。源域与目的域的同步链不得被当成普通移位寄存器优化或随意合并。
dst_valid 是一个目的时钟周期的脉冲,本实现没有目的端背压输入。如果下游不能在该周期接收数据,应在目的域增加寄存缓冲或 ready-valid 接口,不能直接把这个脉冲当成可暂停的数据流。
用仿真检查数据是否完整
验证时使用不同周期的源时钟和目的时钟,例如源时钟周期为 10 ns,目的时钟周期为 14 ns。先发送 32'h1234_ABCD,等待接收,再发送 32'h89AB_CDEF,检查接收顺序和数值。
以下测试平台依赖上一节完整的 cdc_bus_handshake 模块,两个文件一同编译即可运行。示例使用 SystemVerilog 测试平台语法。
module tb_cdc_bus_handshake;
    logic src_clk = 0;
    logic dst_clk = 0;
    logic rst_n = 0;
    logic src_valid = 0;
    logic [31:0] src_data = 0;
    logic src_ready, dst_valid;
    logic [31:0] dst_data;
    int received = 0;

    always #5 src_clk = ~src_clk;
    always #7 dst_clk = ~dst_clk;

    cdc_bus_handshake #(.WIDTH(32)) dut (.*);

    // 发送任务只在握手允许的源时钟沿提交一笔数据。
    task automatic send_word(input logic [31:0] value);
        @(negedge src_clk);
        while (!src_ready) @(negedge src_clk);
        src_data  = value;
        src_valid = 1'b1;
        @(negedge src_clk);
        src_valid = 1'b0;
    endtask

    always @(posedge dst_clk) begin
        if (rst_n && dst_valid) begin
            case (received)
                0: assert (dst_data == 32'h1234_ABCD)
                   else $fatal(1, "First word mismatch");
                1: assert (dst_data == 32'h89AB_CDEF)
                   else $fatal(1, "Second word mismatch");
                default: $fatal(1, "Unexpected extra word");
            endcase
            received++;
        end
    end

    initial begin
        #30;
        rst_n = 1'b1;
        send_word(32'h1234_ABCD);
        send_word(32'h89AB_CDEF);
        wait (received == 2);
        $display("PASS received=%0d", received);
        $finish;
    end

    initial begin
        #2000;
        $fatal(1, "Timeout");
    end
endmodule
预期输出:
PASS received=2仿真器可能额外输出结束时间和仿真结束信息,实际格式因工具而异。若出现 First word mismatch、Second word mismatch 或 Timeout,说明数据一致性、传输完成或握手返回存在问题。
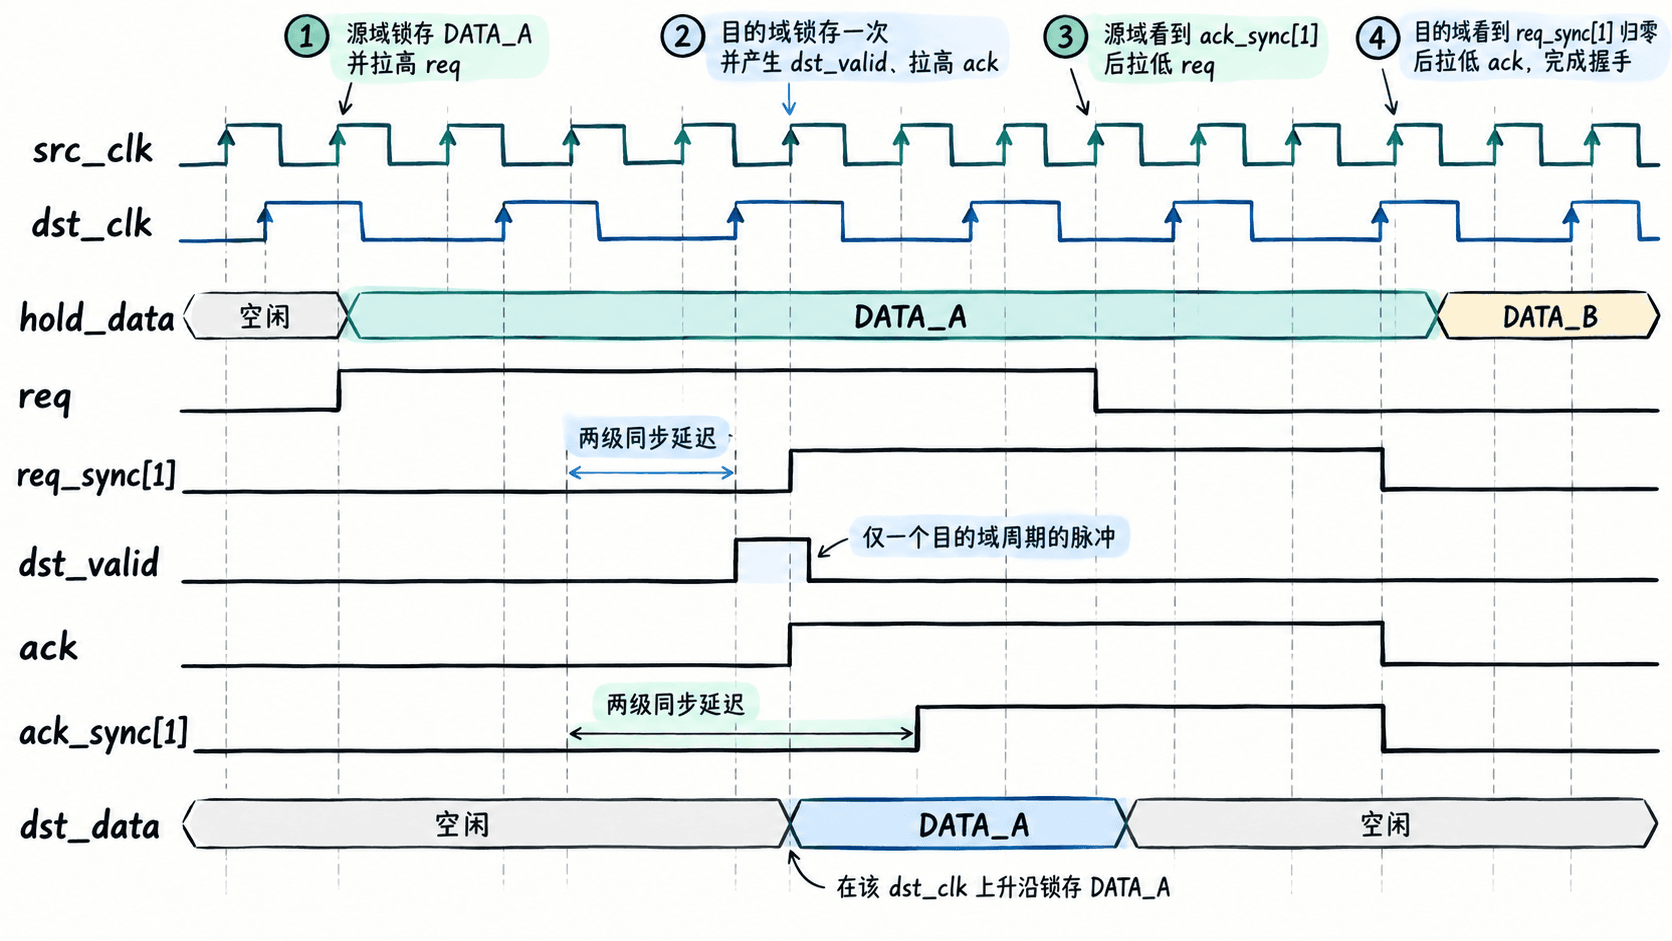
测试平台采用 wait (received == 2) 和超时保护,能够发现未收到两笔数据、重复接收以及数值错误。但 RTL 仿真通常不能真实模拟亚稳态传播,因此通过功能仿真并不等于已经完成 CDC 物理安全验证。
工程约束与容易遗漏的边界
稳定总线握手需要同时满足控制链同步、数据保持时间和复位一致性三类约束。
| 检查项 | 必须满足的条件 |
|---|---|
| 数据保持 | 从源域锁存数据开始,直到请求完成并返回空闲,数据不被修改 |
| 控制同步 | req 与 ack 各经过目的域两级同步触发器 |
| 数据路径 | 目的域采样前数据已稳定,并满足建立与保持时间 |
| 源端节流 | src_ready=0 时,不得认为新的 src_valid 请求已被接受 |
| 复位 | 两个时钟域的握手状态必须一致初始化,复位释放需要分别同步处理 |
在实际 FPGA 或 ASIC 流程中,还应将两个异步时钟的关系正确声明给时序分析工具,并对跨域路径应用针对性的 CDC 约束。不能仅靠全局 false path 掩盖所有跨域路径,否则可能无法发现稳定总线的物理延迟和数据收敛问题。
本示例假设 rst_n 是两个时钟域共同的复位请求,并使用异步断言。工程实现时通常分别对源域与目的域同步释放复位;如果支持任意时刻单独复位其中一个时钟域,还必须扩展协议,清除或重新协调在途请求,否则可能发生丢包或重复交付。
此外,多周期数据收敛需要根据实际时钟频率、同步级数与布局路径进行 STA 和 CDC 检查,必要时限制数据路径最大延迟。握手的逻辑功能正确,并不自动保证任意布局下都满足物理时序。
对于单笔配置更新,四相握手可以清楚地定义何时锁存、何时采样和何时允许覆盖。若业务要求源端每拍连续输入,或者目的端存在长时间背压,应选择具备完整空满控制的异步 FIFO,而不是无限增加本方案的握手状态。