
FPGA 与数字 IC 设计 / 系统课时
用双过程结构编码可综合状态机
用双过程结构编码可综合状态机
当控制器需要依次完成等待、执行和结束等动作时,可以用双过程有限状态机(FSM)把状态存储与状态转移分开。本文使用 SystemVerilog 实现一个三状态控制器,重点解决默认转移、寄存器更新、非法状态恢复和综合检查问题,最终得到可以仿真并综合的 RTL 模块。
学习目标
- 区分状态寄存器和组合转移逻辑的职责,正确使用
always_ff与always_comb。 - 编写带默认转移、复位和非法状态处理的三状态控制器。
- 使用仿真验证状态变化,并识别锁存器推断和非预期状态跳转。
明确状态与周期行为
假设控制器接收 start_i 启动信号,在启动后的一个时钟周期内执行任务,并产生持续一个时钟周期的 done_o 完成标志。
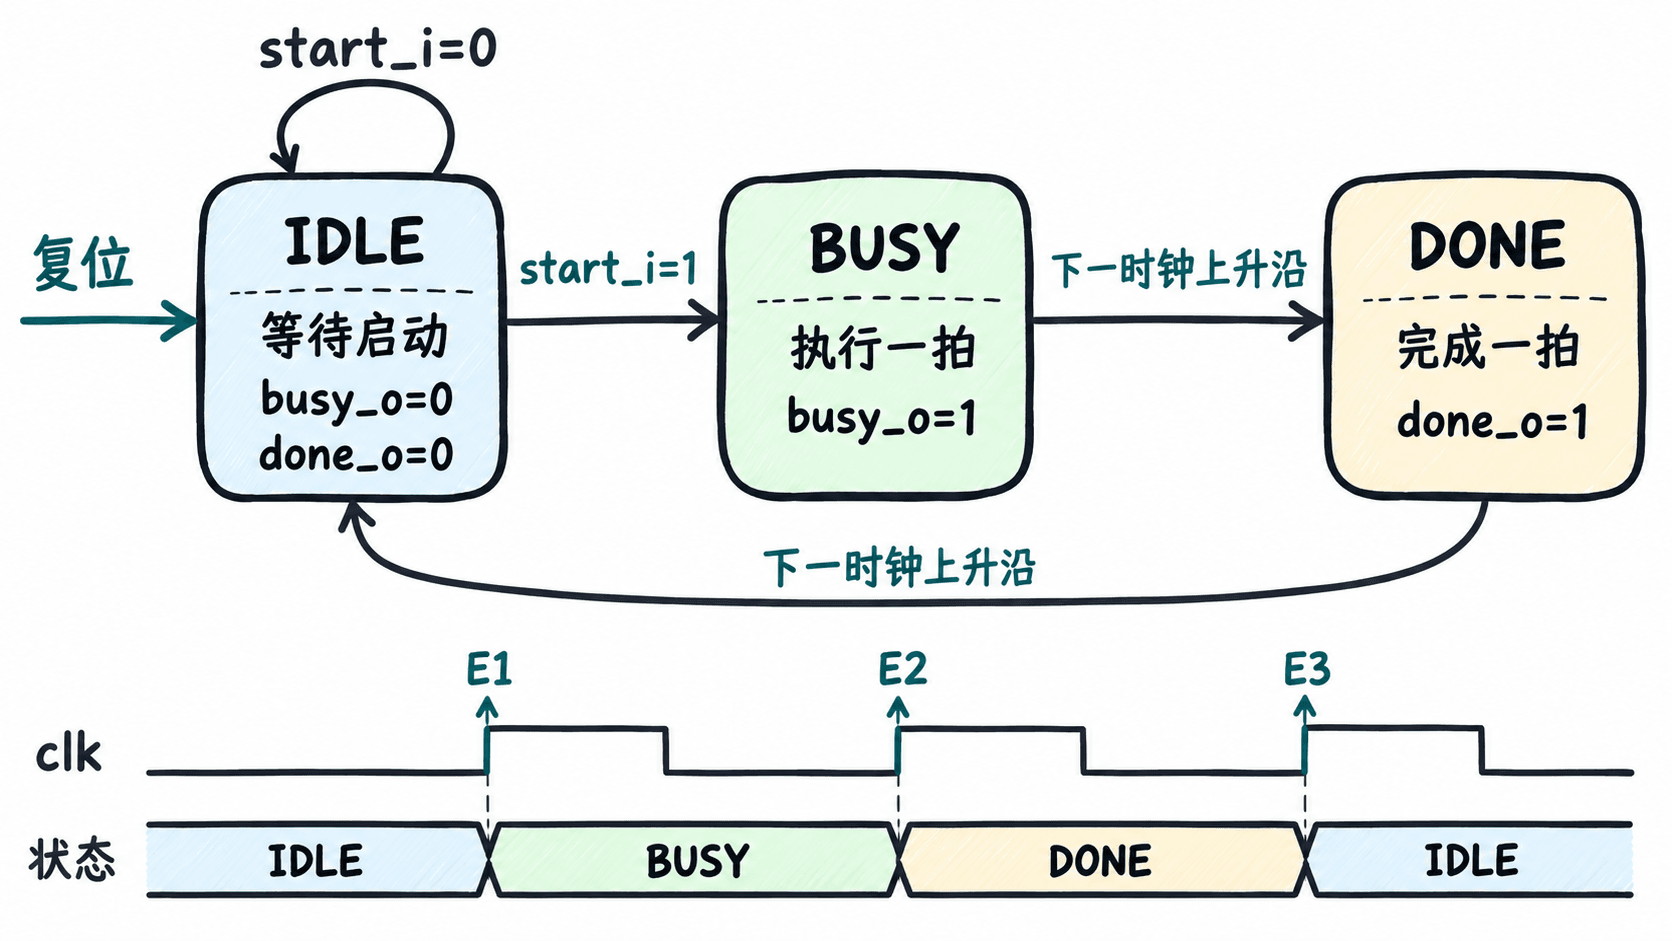
定义三个状态:
| 状态 | 含义 | 转移条件 | 输出 |
|---|---|---|---|
| IDLE | 等待启动 | start_i=1 转到 BUSY |
busy_o=0 |
| BUSY | 执行任务 | 下一拍无条件转到 DONE | busy_o=1 |
| DONE | 报告完成 | 下一拍无条件转到 IDLE | done_o=1 |
这里的 BUSY 只代表一个固定执行周期。如果真实运算单元需要多个周期,应改成等待 work_done_i 等握手信号,而不是假设所有任务一拍完成。
例如,复位释放后在 E1 上升沿采样到 start_i=1,则 E1 后状态为 BUSY,E2 后状态为 DONE,E3 后返回 IDLE。busy_o 和 done_o 是 Moore 型输出,只由当前状态决定。
用两个过程分别描述寄存器和转移
双过程 FSM 由两个 always 过程组成:时序过程保存 state_q,组合过程根据当前状态和输入计算 state_d。输出采用连续赋值,不需要引入第三个过程。
下面是完整的 SystemVerilog 模块,适用于支持 IEEE 1800 SystemVerilog 的仿真与综合工具。
module simple_fsm (
    input  logic clk,
    input  logic rst_n,
    input  logic start_i,
    output logic busy_o,
    output logic done_o
);
    typedef enum logic [1:0] {
        IDLE = 2'b00,
        BUSY = 2'b01,
        DONE = 2'b10
    } state_t;

    state_t state_q, state_d;

    // 唯一的状态寄存器写入点:异步复位,同步更新
    always_ff @(posedge clk or negedge rst_n) begin
        if (!rst_n)
            state_q <= IDLE;
        else
            state_q <= state_d;
    end

    // 先保持当前状态,再覆盖需要跳转的分支
    always_comb begin
        state_d = state_q;
        case (state_q)
            IDLE: begin
                if (start_i)
                    state_d = BUSY;
            end
            BUSY: state_d = DONE;
            DONE: state_d = IDLE;
            default: state_d = IDLE;
        endcase
    end

    // Moore 输出只依赖已寄存的当前状态
    assign busy_o = (state_q == BUSY);
    assign done_o = (state_q == DONE);
endmodule
上述代码是完整模块定义,需由顶层模块或测试平台提供时钟、复位及启动输入。状态转移的生效行为是:组合逻辑可以随输入变化更新 state_d,但 state_q 只会在时钟上升沿更新,或在异步复位断言时立即回到 IDLE。
预期结果:在复位释放后,将 start_i 保持为 1 并跨过一个上升沿,busy_o 变为 1;再经过一个上升沿,done_o 变为 1;第三个上升沿后两个输出都为 0。若 start_i 在 BUSY 或 DONE 期间短暂拉高,不会被保存为待处理请求。
检查默认转移为什么不能省
组合过程每条执行路径都必须给 state_d 赋值。示例中的 state_d = state_q 是默认保持行为,因此 IDLE 且 start_i=0 时不需要额外写 else。
如果删掉默认赋值,同时只在 start_i=1 时赋值,那么 IDLE 且 start_i=0 时,组合过程必须保留此前的 state_d 值,可能推断出不希望出现的锁存器。
需要区分两类默认处理:
state_d = state_q:保证正常组合路径赋值完整,表示未触发转移条件时保持状态。default: state_d = IDLE:为未列举的状态编码提供确定的下一状态,避免使用未赋值路径。
两者职责不同,不能简单互相替代。由于状态使用两位编码,除了 00、01、10,还存在未使用的 11。当当前状态为 11 时,组合逻辑将下一状态设为 IDLE,状态寄存器在下一个有效时钟沿恢复。
时序过程使用非阻塞赋值 <=,组合过程使用阻塞赋值 =。不要让两个过程同时写 state_q,也不要在组合过程中直接更新状态寄存器。
编写测试平台验证状态变化
测试平台需要检查复位、启动、完成以及完成后回到等待态四个关键行为。下面的测试代码与前面的 simple_fsm 模块配套使用,将模块保存为 simple_fsm.sv,将测试平台保存为 tb_simple_fsm.sv。
module tb_simple_fsm;
    logic clk = 0;
    logic rst_n = 0;
    logic start_i = 0;
    logic busy_o;
    logic done_o;

    simple_fsm dut (
        .clk(clk), .rst_n(rst_n), .start_i(start_i),
        .busy_o(busy_o), .done_o(done_o)
    );

    // 周期10ns,每5ns翻转一次时钟
    always #5 clk = ~clk;

    initial begin
        #2;
        if (busy_o !== 0 || done_o !== 0) $fatal(1, "reset failed");
        rst_n = 1;
        start_i = 1;

        @(posedge clk);
        #1;
        if (busy_o !== 1 || done_o !== 0) $fatal(1, "BUSY failed");
        start_i = 0;

        @(posedge clk);
        #1;
        if (busy_o !== 0 || done_o !== 1) $fatal(1, "DONE failed");

        @(posedge clk);
        #1;
        if (busy_o !== 0 || done_o !== 0) $fatal(1, "IDLE failed");

        $display("FSM PASS");
        $finish;
    end
endmodule
使用已安装的 Icarus Verilog(支持 -g2012 的版本)编译并运行:
iverilog -g2012 -s tb_simple_fsm -o fsm_sim simple_fsm.sv tb_simple_fsm.sv
vvp fsm_sim
预期输出包含以下关键结果;仿真器还可能打印 $finish 的位置和时间信息。
FSM PASS测试平台使用 !== 比较,能够把未知态 X 或高阻态 Z 识别为不符合预期。每次等待上升沿后额外延迟 #1,是为了避开非阻塞赋值尚未完成的仿真调度阶段;这里的 #1 仅用于测试平台,不属于可综合设计。
综合检查与工程边界
通过功能仿真后,还要确认综合工具识别出状态寄存器及组合转移逻辑,而不是意外锁存器。使用支持 SystemVerilog 的 Yosys 版本,可执行:
yosys -p 'read_verilog -sv simple_fsm.sv; hierarchy -check -top simple_fsm; proc; opt; check; stat'预期结果:命令正常结束,check 不报告设计问题。统计信息中可以查看过程转换后的寄存器与组合逻辑单元;具体单元数量和命名取决于 Yosys 版本与优化结果,不应固定断言某个数量。若需要确认是否推断锁存器,还应检查 proc 阶段日志是否出现 latch 创建记录。
实际工程中还需要注意三个边界:
- 输入
start_i如果来自异步时钟域,必须先按跨时钟域要求同步;单周期脉冲还需考虑是否会被目标时钟漏采样。 done_o仅持续 DONE 状态所在的一个时钟周期。如果下游无法保证及时采样,应改用 valid/ready 握手或保持完成标志直到确认。- BUSY 若需要等待数据通路完成,应该增加完成输入,并在 BUSY 中设置
if (work_done_i) state_d = DONE;,同时在模块接口中声明该信号;不能直接照搬固定一拍执行的假设。
双过程结构适合状态数量清晰、输出逻辑较简单的控制器。只要坚持状态寄存器唯一写入、组合过程完整赋值、默认分支明确,并分别验证仿真行为与综合结果,就能避免最常见的锁存器和状态时序错误。