
FPGA 与数字 IC 设计 / 系统课时
用计数器组织多周期操作
用计数器组织多周期操作
当一个 RTL 模块需要等待固定数量的时钟周期才能完成操作时,可以使用计数器记录执行进度,并由状态机管理启动、忙碌和完成信号。本课实现一个固定延迟控制器:接收启动请求,执行指定周期数,在最后一个周期结束时输出单周期完成脉冲,并正确处理执行期间的新请求。
学习目标
- 理解计数器与 IDLE、BUSY、DONE 状态的职责分工。
- 使用 SystemVerilog 实现参数化的固定周期操作控制器。
- 验证启动握手、周期计数、忙碌标志和完成脉冲的时序边界。
定义固定周期操作的接口契约
假设一个运算单元需要连续执行 4 个时钟周期。外部使用 start_i 提交启动请求,控制器使用 busy_o 表示正在执行,使用 done_o 表示操作完成。
先规定信号行为,避免实现后出现周期数偏差。
| 信号 | 方向 | 行为约定 |
|---|---|---|
clk |
输入 | 上升沿更新寄存器 |
rst_n |
输入 | 低有效异步复位 |
start_i |
输入 | IDLE 状态下的上升沿采样为 1 才接受请求 |
busy_o |
输出 | BUSY 状态为 1,其他状态为 0 |
done_o |
输出 | DONE 状态为 1,持续一个完整时钟周期 |
以延迟参数 LATENCY=4 为例,假设初始处于 IDLE,且 start_i 在 E1 上升沿满足建立时间。
| 上升沿后 | 状态 | 剩余周期计数 | busy_o |
done_o |
|---|---|---|---|---|
| E1 | BUSY | 3 | 1 | 0 |
| E2 | BUSY | 2 | 1 | 0 |
| E3 | BUSY | 1 | 1 | 0 |
| E4 | DONE | 0 | 0 | 1 |
| E5 | IDLE | 0 | 0 | 0 |
这里的周期契约是:从接受启动的 E1 到完成的 E4,相隔 3 个完整时钟周期;E1 至 E4 共经历 4 次有效采样边沿。 E1 是第一个执行周期的起点,E4 是第四个周期的结束点。不要把 LATENCY=4 理解为 E1 之后还要额外等待 4 个完整周期。
done_o 是完成事件,不应一直保持为 1。如果下游需要保留完成记录,应另外使用可清除的状态寄存器。
用状态机和计数器分工
采用三个状态即可组织固定延迟操作。
- IDLE:等待请求,接受启动后进入 BUSY,并装载剩余周期数。
- BUSY:每个时钟周期递减计数器;当剩余计数为 1 时,在下一个上升沿进入 DONE。
- DONE:发出持续一个周期的完成信号,随后返回 IDLE。
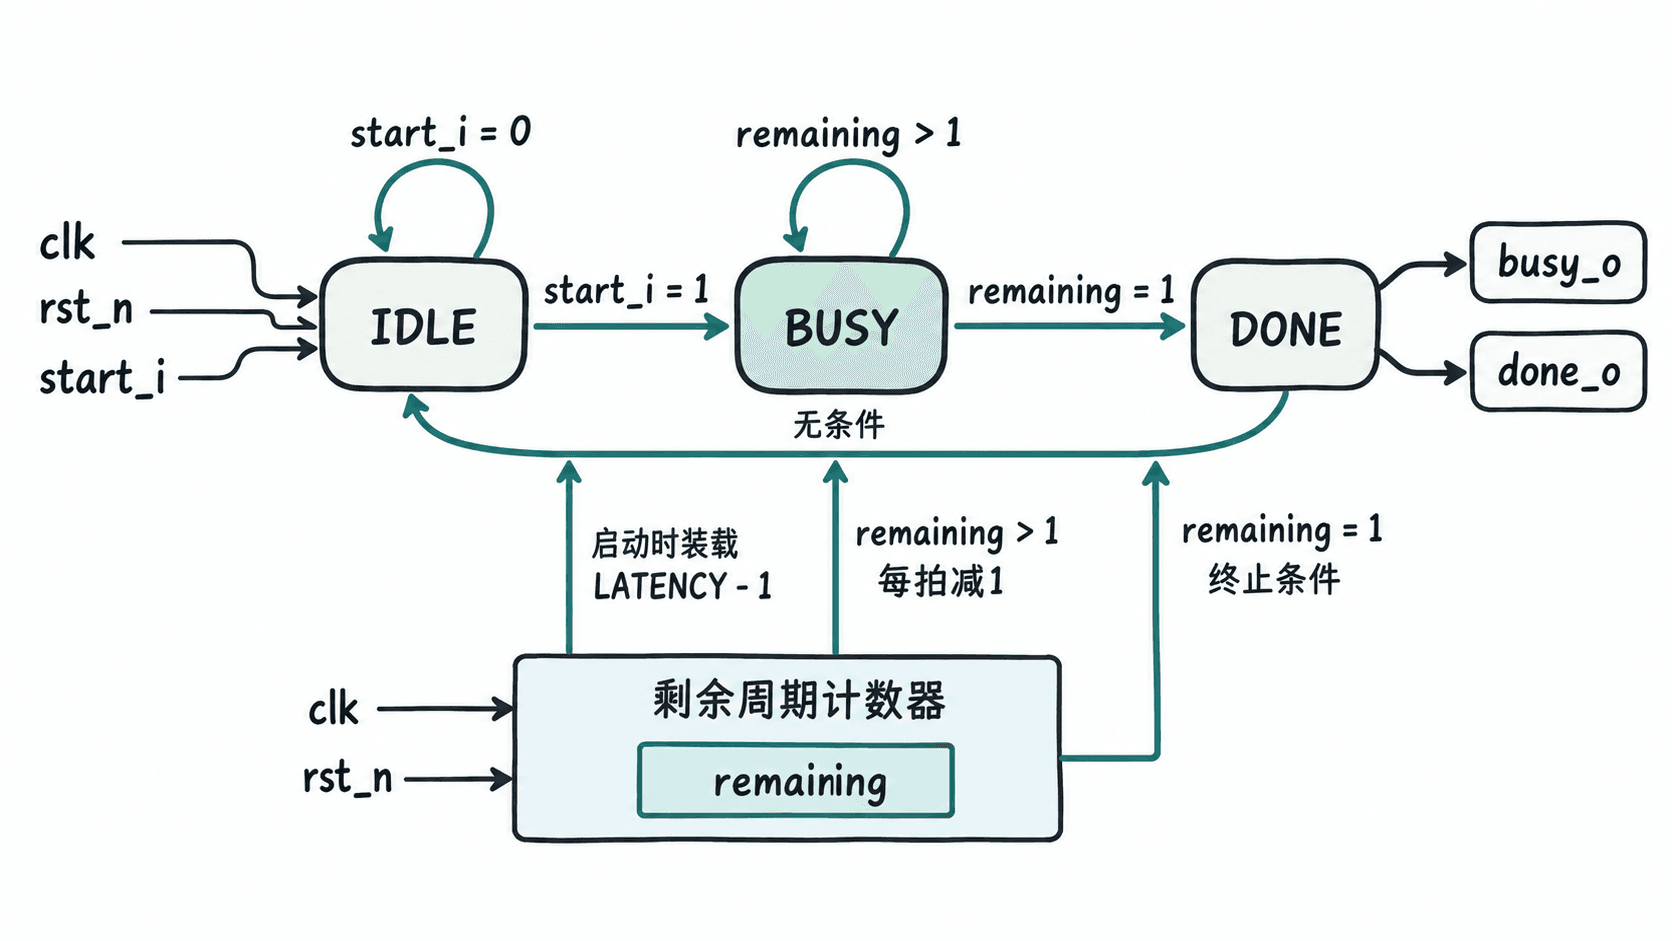
计数器记录操作还需持续多少个执行周期,而状态机负责决定何时启动、是否接收新请求、何时发出完成通知。
本例规定 BUSY 和 DONE 状态不接受新启动请求。只有返回 IDLE 后,start_i 才能再次触发操作。外部必须确保请求在 IDLE 的采样沿有效;持续保持高电平的请求在下一次返回 IDLE 时可能被再次接受。
实现参数化多周期控制器
下面给出完整的 SystemVerilog 模块。LATENCY 表示从启动采样沿开始计算的执行周期数量,允许设置为 1 或更大的整数。
module multicycle_ctrl #(
    parameter int unsigned LATENCY = 4
) (
    input  logic clk,
    input  logic rst_n,
    input  logic start_i,
    output logic busy_o,
    output logic done_o
);
    localparam int unsigned CNT_W =
        (LATENCY > 1) ? $clog2(LATENCY) : 1;

    typedef enum logic [1:0] {
        IDLE, BUSY, DONE
    } state_t;

    state_t state_q, state_d;
    logic [CNT_W-1:0] remaining_q;

    // 状态寄存器和计数器共享同一个时钟域。
    always_ff @(posedge clk or negedge rst_n) begin
        if (!rst_n) begin
            state_q     <= IDLE;
            remaining_q <= '0;
        end else begin
            state_q <= state_d;
            if (state_q == IDLE && start_i) begin
                remaining_q <= CNT_W'(LATENCY - 1);
            end else if (state_q == BUSY && remaining_q > 1) begin
                remaining_q <= remaining_q - 1'b1;
            end else if (state_q == DONE) begin
                remaining_q <= '0;
            end
        end
    end

    // 最后一个执行周期结束时切换到完成状态。
    always_comb begin
        state_d = state_q;
        case (state_q)
            IDLE: if (start_i)
                state_d = (LATENCY == 1) ? DONE : BUSY;
            BUSY: if (remaining_q == 1)
                state_d = DONE;
            DONE: state_d = IDLE;
            default: state_d = IDLE;
        endcase
    end

    assign busy_o = (state_q == BUSY);
    assign done_o = (state_q == DONE);
endmodule这段代码使用两过程状态机:always_ff 保存状态与计数,always_comb 计算下一状态。非阻塞赋值保证同一上升沿内的状态更新与计数更新都基于旧值,不会因代码书写顺序改变执行周期数。
对于 LATENCY=4,启动时写入 3;下一拍减为 2,再下一拍减为 1,第四个采样沿进入 DONE。计数器只需表示 0~3,因此使用 $clog2(4)=2 位。
对于 LATENCY=1,接受请求的采样沿直接进入 DONE,不经过 BUSY,避免额外增加一个等待周期。该实现要求实例化参数 LATENCY >= 1;设为 0 不属于合法配置,应在工程参数检查中拒绝。
用仿真检查周期与输出脉冲
编写一个最小测试平台,检查复位、启动、忙碌期间忽略新请求、完成脉冲以及再次启动。
以下示例依赖前面的 multicycle_ctrl.sv,测试平台保存为 tb_multicycle_ctrl.sv。
module tb_multicycle_ctrl;
    logic clk = 0;
    logic rst_n = 0;
    logic start_i = 0;
    logic busy_o, done_o;

    always #5 clk = ~clk;

    multicycle_ctrl #(.LATENCY(4)) dut (
        .clk(clk), .rst_n(rst_n),
        .start_i(start_i),
        .busy_o(busy_o), .done_o(done_o)
    );

    task automatic check(
        input logic expected_busy,
        input logic expected_done
    );
        @(posedge clk);
        #1; // 等待非阻塞赋值更新完成
        assert (busy_o === expected_busy &&
                done_o === expected_done)
            else $fatal(1, "周期检查失败");
    endtask

    initial begin
        repeat (2) @(negedge clk);
        rst_n = 1;
        start_i = 1;

        check(1, 0); // E1:接受启动
        @(negedge clk);
        start_i = 0;
        check(1, 0); // E2
        @(negedge clk);
        start_i = 1; // BUSY 期间的新请求被忽略
        check(1, 0); // E3
        @(negedge clk);
        start_i = 0;
        check(0, 1); // E4:完成
        check(0, 0); // E5:完成脉冲撤销

        @(negedge clk);
        start_i = 1;
        check(1, 0); // 第二次启动
        @(negedge clk);
        start_i = 0;
        check(1, 0);
        check(1, 0);
        check(0, 1);
        check(0, 0);

        $display("PASS: 多周期控制器时序正确");
        $finish;
    end
endmodule
使用支持 SystemVerilog 的 Icarus Verilog 编译和执行:
iverilog -g2012 -s tb_multicycle_ctrl -o sim.vvp multicycle_ctrl.sv tb_multicycle_ctrl.sv
vvp sim.vvp
预期输出:
PASS: 多周期控制器时序正确若仿真工具不支持 parameter int unsigned 或参数化宽度类型转换,可改用支持相应 SystemVerilog 语法的较新版本工具,并首先确认编译错误的位置。
测试中的 #1 只用于仿真观察,不应加入可综合控制模块。每次检查均在上升沿后的非阻塞赋值更新完成之后执行。
处理计数边界和请求握手
多周期控制器最容易出现的问题是计数偏差、请求丢失和完成信号持续时间错误。
| 问题 | 容易出错的写法 | 修正方式 |
|---|---|---|
| 多等待一拍 | 装载 LATENCY 后减到 0 才完成 |
装载 LATENCY-1,剩余为 1 时结束 BUSY |
| 计数器下溢 | 计数为 0 仍继续递减 | 只在 BUSY 且 remaining_q>1 时递减 |
| 完成信号一直为高 | DONE 等待新的启动请求 | DONE 无条件下一拍返回 IDLE |
| 忙碌期间丢请求 | 上游误以为每次 start_i 都被接受 |
明确仅在 IDLE 接受请求,必要时增加请求缓存 |
当前 busy_o 仅表示处于 BUSY,不包含 DONE 周期。如果上游需要知道何时可以重新发起操作,可以额外定义 ready_o = (state_q == IDLE),并在接口文档中明确 start_i && ready_o 于上升沿成立才是有效握手。
对于执行过程中可能提前完成或延长的运算,例如除法器、缓存访问或总线读写,不应仅依靠固定计数器判断完成。此时应让数据通路输出 finish_i,状态机在检测到完成条件后退出 BUSY,并根据需要保留超时计数器。
最后可将参数分别改为 LATENCY=1、LATENCY=2 和 LATENCY=7 重新验证。重点检查启动沿、完成沿、完成脉冲宽度以及忙碌期间请求是否被忽略。对于确定执行延迟的模块,这种状态机配合计数器的实现能够明确约束每一个时钟周期的行为。