
PLC 与工业控制 / 系统课时
给电机正反转添加互锁条件
给电机正反转添加互锁条件
电机正反转控制不能只依靠两个独立的启动按钮。如果正转和反转命令同时成立,可能造成接触器冲突、短路或机械冲击。本课使用 CODESYS 3.5 的梯形图构建带停止优先、方向互斥和换向等待的控制逻辑,并说明软件互锁与硬件互锁分别承担什么职责。
学习目标
- 使用对方方向的常闭逻辑触点实现正反转软件互锁。
- 编写可仿真的方向控制逻辑,验证同时请求、停止和换向场景。
- 区分软件互锁、接触器辅助触点电气互锁和机械互锁的作用。
明确正反转控制的互斥要求
假设一台三相异步电机通过正转接触器 KM_F 和反转接触器 KM_R 控制。反转回路通过交换两相接线改变旋转方向,两个接触器的主触点不能同时闭合,否则可能形成相间短路。
PLC 控制部分使用以下 BOOL 变量:
| 变量 | 含义 |
|---|---|
StartFwd |
正转请求按钮,按下为 TRUE |
StartRev |
反转请求按钮,按下为 TRUE |
StopOK |
停止回路正常为 TRUE,按下停止为 FALSE |
FwdCmd |
正转逻辑命令 |
RevCmd |
反转逻辑命令 |
KM_F |
正转接触器输出命令 |
KM_R |
反转接触器输出命令 |
控制必须满足三个条件:
- 停止回路断开时,两个输出命令都为 FALSE。
- 正转已经运行时,反转请求不能直接接通反转接触器;反向亦然。
- 两个方向同时提出启动请求时,不允许两个接触器同时得电,且不能依靠程序网络先后顺序随机决定方向。
其中最重要的互斥不变量是:NOT (KM_F AND KM_R)。它用于检查 PLC 输出命令,但不能单独证明现场两个接触器的实际主触点不会同时闭合。
在梯形图中加入对方方向的常闭触点
最直接的软件互锁是在正转回路串入 RevCmd 的常闭触点,在反转回路串入 FwdCmd 的常闭触点。常闭逻辑触点的含义是对应 BOOL 值为 FALSE 时导通,不代表现场必须使用常闭按钮。
自保持回路还需要让启动按钮与当前方向命令并联,以便松开启动按钮后保持运行。为避免两个方向同时启动时出现扫描顺序依赖,本例再增加一个共同的请求冲突禁止条件,并将反向请求解释为必须先停止、再启动。
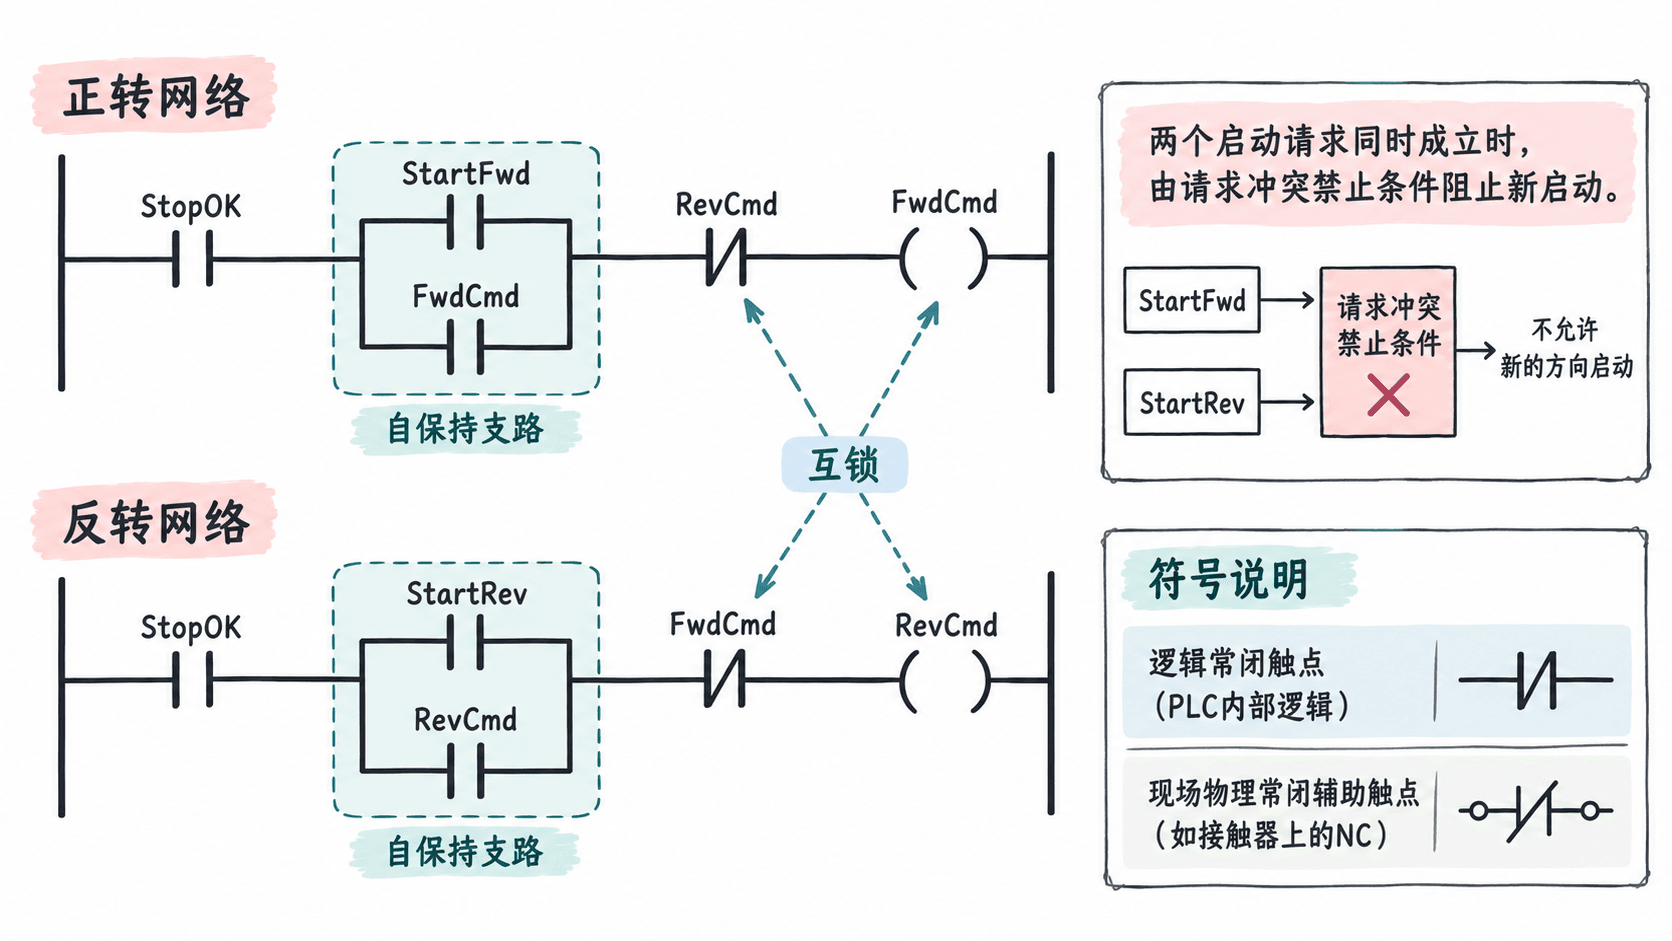
上述结构展示互锁关系。实际编程时还必须解决 PLC 顺序扫描造成的优先级问题:如果先计算正转,再计算反转,反转网络读取到的可能是本扫描刚更新的正转状态。因此,双向同时请求的处理规则必须明确,而不能只看两条网络是否各有一个常闭触点。
用 CODESYS 实现可验证的互斥逻辑
以下示例适用于 CODESYS Development System V3.5 的 Structured Text(ST)程序,可在标准工程的 PLC_PRG 中运行。虽然最终项目可以用梯形图搭建,本例先用等价的布尔控制逻辑验证条件,再按前面的网络结构转换为梯形图。
为防止停机后立即反向,本例使用 TON 定时器,要求两个方向命令连续关闭至少 500 ms 后才允许重新启动。真实设备的换向等待时间应根据电机惯量、制动方式和接触器实际释放时间确定;500 ms 仅为仿真测试参数。
PROGRAM PLC_PRG
VAR
    StartFwd : BOOL := FALSE;
    StartRev : BOOL := FALSE;
    StopOK : BOOL := TRUE;
    FwdCmd : BOOL := FALSE;
    RevCmd : BOOL := FALSE;
    KM_F : BOOL := FALSE;
    KM_R : BOOL := FALSE;
    IdleTimer : TON;
    IdleReady : BOOL;
    BothStart : BOOL;
    NextFwd : BOOL;
    NextRev : BOOL;
END_VAR

// 定时器使用本扫描开始时的方向状态
IdleTimer(IN := NOT FwdCmd AND NOT RevCmd, PT := T#500ms);
IdleReady := IdleTimer.Q;
BothStart := StartFwd AND StartRev;

// 先用旧状态计算两个方向,避免网络顺序影响结果
NextFwd := StopOK AND NOT RevCmd AND
           (FwdCmd OR (IdleReady AND StartFwd AND NOT BothStart));
NextRev := StopOK AND NOT FwdCmd AND
           (RevCmd OR (IdleReady AND StartRev AND NOT BothStart));

// 同时提交新命令,再统一生成接触器输出
FwdCmd := NextFwd AND NOT NextRev;
RevCmd := NextRev AND NOT NextFwd;
KM_F := FwdCmd;
KM_R := RevCmd;
预期结果:登录仿真运行后,将 StopOK 保持为 TRUE,待 IdleReady 变为 TRUE,再短暂置位 StartFwd,可以观察到 KM_F=TRUE、KM_R=FALSE。松开正转按钮仍保持正转;此时置位 StartRev 不会改变方向。将 StopOK 置为 FALSE 后,两路命令均断开。恢复 StopOK,等 500 ms 后再单独置位反转按钮,才能得到 KM_F=FALSE、KM_R=TRUE。
这里采用停止优先、保持当前方向、禁止同时新启动的策略。如果启动按钮在等待结束前一直保持 TRUE,满足条件后程序仍会自动接受该电平。因此,真实设备还应结合按钮上升沿、新启动许可及故障复位策略,避免停电恢复或联锁解除后意外重启。
软件互锁不能代替硬件互锁
软件互锁发生在 PLC 的程序执行层。即使程序保证两个输出命令不会同时为 TRUE,也不能排除输出模块故障、接触器触点粘连、接线错误或控制器异常造成的实际危险。
实际正反转接触器回路通常至少包含以下独立措施:
| 层级 | 典型实现 | 能解决的问题 |
|---|---|---|
| 软件互锁 | PLC 中对方方向命令的常闭逻辑触点 | 防止正常程序发出冲突命令 |
| 电气互锁 | KM_R 常闭辅助触点串入 KM_F 线圈回路,KM_F 常闭辅助触点串入 KM_R 线圈回路 | 阻止两个接触器线圈在正常辅助触点动作条件下同时得电 |
| 机械互锁 | 两接触器间安装匹配的机械联锁组件 | 从机械结构上阻止两接触器同时吸合 |
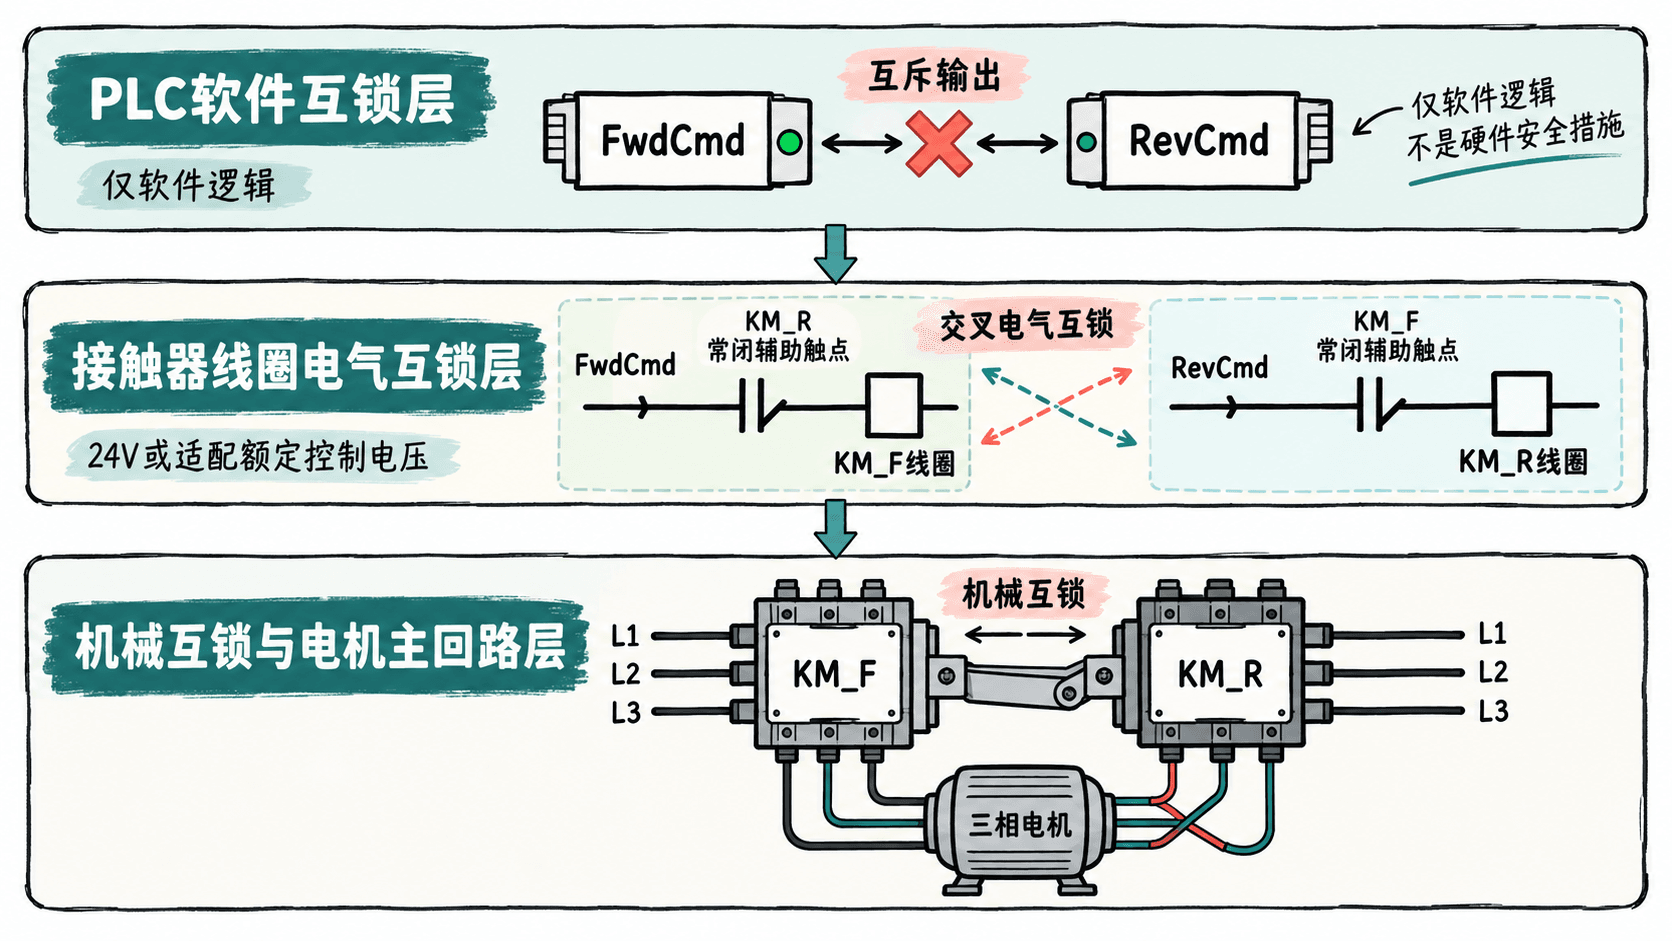
电气互锁的常闭辅助触点应选用与接触器匹配、符合设计要求的触点配置。机械互锁应使用制造商指定的兼容组件,不能随意使用两个独立接触器代替。
按故障场景验证互锁是否有效
在 CODESYS 中选择 Online > Simulation 启用仿真,执行 Online > Login,再使用 Debug > Start 运行。通过在线写值模拟按钮输入,监视 FwdCmd、RevCmd、KM_F、KM_R 和 IdleReady。
先将 StartFwd=FALSE、StartRev=FALSE、StopOK=TRUE,运行超过 500 ms。随后逐项测试:
| 测试场景 | 操作 | 合格结果 |
|---|---|---|
| 正转启动 | 单独置位正转按钮,再松开 | 仅 KM_F 为 TRUE,且保持 |
| 正转中请求反转 | 正转保持时置位反转按钮 | KM_R 始终为 FALSE |
| 停止优先 | 任意方向运行时令 StopOK=FALSE | 两个输出命令都为 FALSE |
| 同时新启动 | 停止并等待后,同时置位两个启动按钮 | 两个输出都为 FALSE |
| 快速换向 | 正转停止后不足 500 ms 请求反转 | 不立即接通反转输出 |
| 正常换向 | 停止后等待至少 500 ms,再单独请求反转 | 仅 KM_R 为 TRUE |
如果程序表现与预期不一致,先检查梯形图中的常开与常闭触点是否用反,再检查自保持分支是否绕过停止条件或互锁条件。自保持分支只能跨接本方向启动触点,不能跨接整条停止与互锁链。
最后可在每个 PLC 扫描周期增加断言思路:只要 KM_F AND KM_R 为 TRUE,就判定软件互斥测试失败。真实设备验收还必须结合接触器辅助反馈、实际释放与吸合时间、保护装置以及断电恢复测试,不能只根据两个 PLC 输出变量判断硬件安全。
对于普通启停控制,软件互锁负责命令逻辑,电气与机械互锁提供独立的现场约束;对需要安全等级的停机功能,则必须进一步采用经过风险评估与验证的安全控制架构。