
PLC 与工业控制 / 系统课时
对抖动的限位开关信号做消抖
对抖动的限位开关信号做消抖
机械限位开关在触碰和释放时,触点可能在短时间内反复通断。如果 PLC 直接用原始信号控制输出,就可能出现多次触发或输出反复切换。本课使用双向时间确认方法,让输入电平连续稳定 30 ms 后才更新程序状态,并通过仿真验证过滤效果。
学习目标
- 理解机械触点抖动如何影响 PLC 扫描周期和输出状态。
- 使用 CODESYS 3.5 的 TON 定时器实现上升沿与下降沿消抖。
- 根据扫描周期、实际抖动时间和设备响应要求选择参数并验证结果。
识别触点抖动与误触发
假设输送机末端安装了一只常开限位开关,工件压到开关后,PLC 数字输入 LimitRaw 应由 FALSE 变为 TRUE。但机械触点实际可能在最初 12 ms 内多次接通和断开,随后才稳定闭合。
如果 PLC 任务每 5 ms 执行一次,某些扫描周期可能读到 TRUE,另一些读到 FALSE。直接使用 LimitRaw 驱动输出,就可能让输出在工件尚未稳定到位时反复变化。
消抖需要区分两个信号:
LimitRaw:PLC 采集到的原始数字输入,允许短时跳变。LimitStable:经过时间确认的稳定状态,供普通顺序控制和动作条件使用。
本例采用双向 30 ms 确认规则:当前稳定状态为 FALSE 时,原始输入必须连续保持 TRUE 达到 30 ms 才确认到位;当前稳定状态为 TRUE 时,原始输入必须连续保持 FALSE 达到 30 ms 才确认离位。
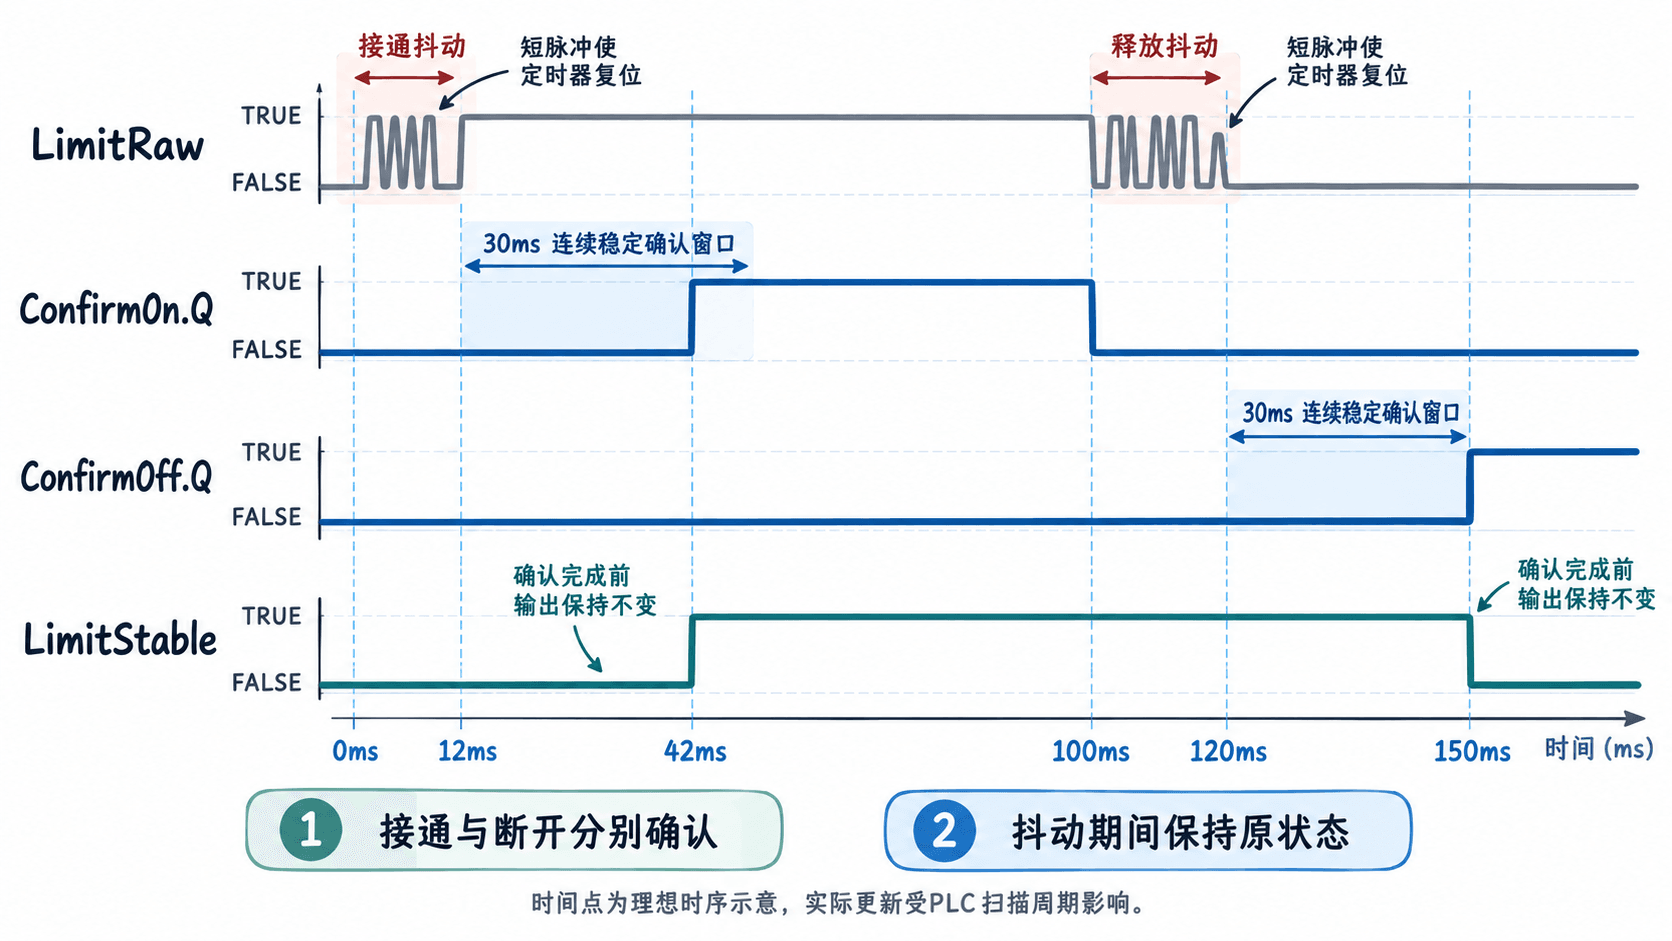
注意,消抖并不是检测到一次 TRUE 后等待 30 ms 就无条件确认,而是在整个确认窗口内要求输入连续保持新电平。中途只要返回原来的稳定电平,本次计时就必须清零。
使用两个 TON 定时器实现双向消抖
下面使用 CODESYS 3.5 的 Structured Text(ST)实现。TON 是 IEC 61131-3 通电延时定时器:IN 为 TRUE 时开始计时,持续达到 PT 后 Q 才变为 TRUE;IN 变为 FALSE 时,计时值 ET 和输出 Q 复位。
创建或打开 Standard Project,在 Application 下选择使用 ST 语言的 PLC_PRG,确认工程包含标准库中的 TON。在任务配置中,将调用 PLC_PRG 的周期任务设置为 10 ms。本例的 LimitRaw 是可供仿真写入的普通变量,暂不连接现场物理输出。
下面给出完整的 PLC_PRG 逻辑。CODESYS 编辑器通常将变量声明区与实现区分开,使用时分别放入对应区域。
PROGRAM PLC_PRG
VAR
    LimitRaw    : BOOL := FALSE;
    LimitStable : BOOL := FALSE;
    ConfirmOn   : TON;
    ConfirmOff  : TON;
END_VAR

(* 新输入与已确认状态不同时,启动相应方向的计时 *)
ConfirmOn(
    IN := LimitRaw AND NOT LimitStable,
    PT := T#30ms
);

ConfirmOff(
    IN := NOT LimitRaw AND LimitStable,
    PT := T#30ms
);

(* 只有连续稳定达到确认时间,才更新可信状态 *)
IF ConfirmOn.Q THEN
    LimitStable := TRUE;
ELSIF ConfirmOff.Q THEN
    LimitStable := FALSE;
END_IF;
预期结果:程序编译通过后,初始 LimitStable 为 FALSE。输入出现不足 30 ms 的瞬时跳变时,可信状态保持不变;原始输入持续保持相反电平达到确认时间后,可信状态在相应任务扫描中完成切换。
两只定时器分别承担不同方向的确认:
ConfirmOn:只有原始输入为 TRUE、可信状态仍为 FALSE 时才累计时间。ConfirmOff:只有原始输入为 FALSE、可信状态仍为 TRUE 时才累计时间。
当 LimitStable 更新之后,对应定时器的使能条件会在后续扫描中变为 FALSE,从而自动复位。若输入在确认中途发生反向跳变,原先运行的定时器也会复位,不会累积多段不连续的稳定时间。
在仿真中验证过滤效果
先使用 CODESYS 3.5 仿真运行,避免在真实气缸或输送电机连接状态下进行强制信号测试。
- 选择
Online → Simulation启用仿真模式,随后使用Online → Login登录,并通过Debug → Start启动程序。 - 在在线监视视图中查看
LimitRaw、LimitStable、ConfirmOn.ET、ConfirmOn.Q、ConfirmOff.ET和ConfirmOff.Q。 - 在
LimitRaw的准备值区域设置 TRUE,再执行Debug → Write Values,快捷键为Ctrl+F7。持续保持 TRUE,观察ConfirmOn.ET增长和可信状态切换。 - 将
LimitRaw写回 FALSE,观察断开方向的计时器工作,确认LimitStable不会在原始输入刚变为 FALSE 时立即清零。 - 对不足 30 ms 的脉冲测试,使用独立的仿真测试程序或可控脉冲源产生持续 10 ms 或 20 ms 的输入跳变。不要依靠鼠标快速点击模拟毫秒级抖动,因为人工操作和在线通信延迟不能保证脉冲宽度。
在每个测试开始前恢复预期初始状态,再按下表执行。表中时间表示输入持续时间,状态结果允许存在一个任务扫描周期左右的观察偏差。
| 测试输入 | 初始可信状态 | 预期可信状态 |
|---|---|---|
| TRUE 持续 10 ms 后恢复 FALSE | FALSE | FALSE |
| TRUE 持续 20 ms 后恢复 FALSE | FALSE | FALSE |
| TRUE 持续 50 ms | FALSE | TRUE |
| FALSE 持续 10 ms 后恢复 TRUE | TRUE | TRUE |
| FALSE 持续 50 ms | TRUE | FALSE |
如果短脉冲测试发现 LimitStable 提前切换,应检查控制程序是否还有其他位置直接给该变量赋值,或者其他输出逻辑是否绕过了消抖状态直接读取 LimitRaw。
如果输入保持足够久但始终不切换,依次查看原始输入的实际值、定时器 IN 条件和 ET 是否增长。ET 反复归零通常说明原始输入仍在跳变,或者程序中存在重复调用同一定时器实例的问题。
选择确认时间并检查动作延迟
30 ms 只是本例的初始参数,并非所有机械限位开关的通用标准。实际选值应结合开关规格、采集到的抖动波形、PLC 输入滤波配置和任务扫描周期确定。
假设现场记录到触点抖动通常在 5~15 ms 内结束,PLC 任务周期为 10 ms,可以先使用 30 ms 确认时间,再在规定的温度、振动和工况下验证。该值应大于需要过滤的抖动持续时间,并留出采样与计时误差余量。
消抖也会增加真正状态变化的识别延迟。例如设备以 0.5 m/s 的速度运动,30 ms 对应的位移为:
这意味着可信状态被更新时,设备可能已经额外运动约 15 mm,且还没有计入输入模块滤波、PLC 扫描、通信和执行机构响应延迟。如果这一距离超过允许的定位误差,就不能简单地继续增大消抖时间,应检查传感器安装位置、选型和机械抖动来源。
还有三个必须处理的边界:
- 两个方向的时间可以不同:例如到位确认使用 30 ms,离位确认使用 20 ms,但必须分别经过实际测试,不能为了响应速度直接取消离位消抖。
- 重启状态需要重新确认:本例
LimitStable默认 FALSE。PLC 启动时即使原始输入已经为 TRUE,也要完成确认时间才能变为 TRUE。重新启动设备前仍需独立检查实际位置和允许启动条件。 - 安全功能不能依赖普通消抖:急停、人员防护门和承担安全保护职责的限位开关,应采用经过风险评估的安全电路或安全控制系统。普通 PLC 的时间消抖不能替代安全功能,也不能通过延迟断开信号来满足安全停机要求。
最终在普通设备顺序控制中使用 LimitStable 判断稳定到位和稳定离位,保留 LimitRaw 供故障诊断。交付前应记录实际抖动测量结果、确认时间、任务周期及测试通过情况,而不是仅凭指示灯不再闪烁就判断消抖成功。