
PLC 与工业控制 / 系统课时
用双端限位检查气缸动作到位
用双端限位检查气缸动作到位
气缸收到伸出命令,并不代表活塞杆已经到达终点。通过伸出和缩回两个限位传感器,可以判断气缸当前位置、动作是否超时,以及两个限位同时有效的异常。本课使用 CODESYS 3.5 的 ST 程序,实现双端限位检查、超时报警和故障锁存,并通过仿真验证控制结果。
学习目标
- 根据两个限位输入的组合,区分伸出到位、缩回到位、运动中和异常状态。
- 使用 TON 定时器检测气缸伸缩超时,并锁存冲突与超时故障。
- 在 CODESYS 仿真中验证正常动作、异常信号和人工复位行为。
根据双端限位判断气缸位置
假设一套双作用气缸安装了两个磁性限位传感器,分别连接到 PLC 数字输入:
LSExt:伸出限位,活塞杆到达伸出终点时为 TRUE。LSRet:缩回限位,活塞杆到达缩回终点时为 TRUE。
以下采用有效时输入为 TRUE 的逻辑,实际接线需要与传感器类型和 PLC 输入模块匹配。
| LSRet | LSExt | 位置判断 | 处理方式 |
|---|---|---|---|
| TRUE | FALSE | 缩回到位 | 允许接受伸出命令 |
| FALSE | TRUE | 伸出到位 | 允许接受缩回命令 |
| FALSE | FALSE | 两端均未检测到 | 运动中可能正常,结合命令和时间判断 |
| TRUE | TRUE | 两端同时有效 | 判为异常并锁存故障 |
不能把两个限位都为 FALSE 直接判定为故障。气缸从一端运动到另一端时,活塞杆会经过两个传感器都不动作的中间区域。
例如气缸从缩回位置伸出,正常信号变化应为:缩回限位有效、两个限位均无效、伸出限位有效。缩回过程则相反。
如果两个限位同时有效,说明检测结果相互矛盾。可能原因包括传感器位置重叠、线路短接、输入映射错误或者传感器损坏,应停止普通动作输出并排查。
为伸出和缩回建立超时判定
只依靠终点限位还无法判断气缸是否卡住。需要在发出动作命令时启动计时,并在目标限位有效时停止计时。
假设现场测得气缸正常伸出和缩回均在 0.8~1.8 秒内完成,考虑负载、气压波动和传感器响应后,示例使用 3 秒作为动作超时阈值。
| 动作 | 启动计时条件 | 正常完成条件 | 超时条件 |
|---|---|---|---|
| 伸出 | 伸出命令有效且未伸出到位 | 伸出限位有效 | 连续 3 秒未伸出到位 |
| 缩回 | 缩回命令有效且未缩回到位 | 缩回限位有效 | 连续 3 秒未缩回到位 |
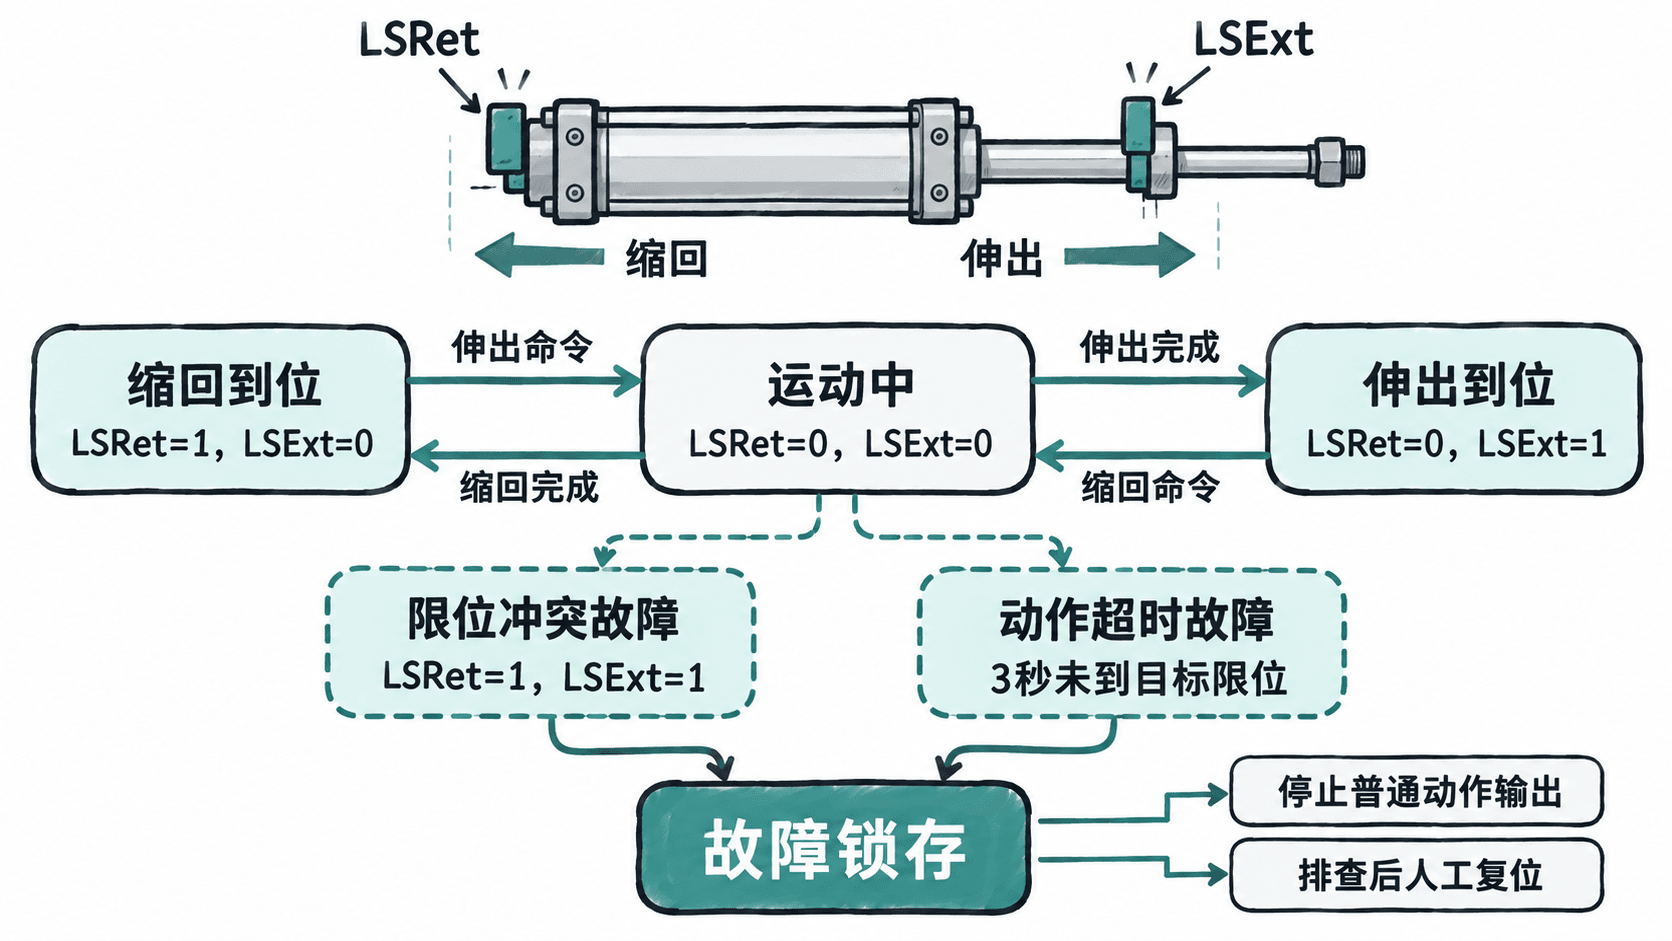
这里采用命令保持到动作完成的控制约定。命令提前撤销时,当前动作计时器复位;若工艺要求中途取消也必须报警,就要增加独立的动作状态和中断判定。
还应注意,3 秒只是教学示例值。实际工程应测量最不利气压和最大负载下的动作时间,并根据设备要求确定允许上限,而不是对所有气缸统一使用该数值。
使用 ST 实现超时与故障锁存
在 CODESYS 3.5 中打开标准工程,使用已有的 PLC_PRG,将其实现语言设为 Structured Text(ST),并确保工程包含标准库中的 TON 定时器。
下面给出完整的 PLC_PRG 逻辑。变量用于软件仿真,尚未绑定实际输入输出端子。CODESYS 编辑器中,将 VAR 至 END_VAR 放入声明区,后面的语句放入实现区;PROGRAM PLC_PRG 为 POU 声明标识,不需要重复输入到实现区。
PROGRAM PLC_PRG
VAR
    CmdExt : BOOL := FALSE;
    CmdRet : BOOL := FALSE;
    LSExt : BOOL := FALSE;
    LSRet : BOOL := TRUE;
    ResetFault : BOOL := FALSE;

    tExt : TON;
    tRet : TON;

    ErrBoth : BOOL := FALSE;
    ErrTime : BOOL := FALSE;
    ErrCmd : BOOL := FALSE;
    Fault : BOOL;

    QExt : BOOL;
    QRet : BOOL;
END_VAR

(* 只在命令全部撤销且限位不冲突时接受复位 *)
IF ResetFault AND NOT CmdExt AND NOT CmdRet
    AND NOT (LSExt AND LSRet) THEN
    ErrBoth := FALSE;
    ErrTime := FALSE;
    ErrCmd := FALSE;
END_IF;

(* 检测矛盾输入与双向命令冲突 *)
IF LSExt AND LSRet THEN
    ErrBoth := TRUE;
END_IF;

IF CmdExt AND CmdRet THEN
    ErrCmd := TRUE;
END_IF;

Fault := ErrBoth OR ErrTime OR ErrCmd;

(* 只有存在有效动作请求时才累计未到位时间 *)
tExt(
    IN := CmdExt AND NOT LSExt AND NOT Fault,
    PT := T#3s
);

tRet(
    IN := CmdRet AND NOT LSRet AND NOT Fault,
    PT := T#3s
);

IF tExt.Q OR tRet.Q THEN
    ErrTime := TRUE;
END_IF;

(* 故障锁存后禁止普通方向输出 *)
Fault := ErrBoth OR ErrTime OR ErrCmd;
QExt := CmdExt AND NOT LSExt AND NOT Fault;
QRet := CmdRet AND NOT LSRet AND NOT Fault;
预期结果
编译成功后,在仿真模式下监视变量,初始值和典型正常动作应满足以下关系:
| 场景 | CmdExt | LSRet | LSExt | QExt | Fault |
|---|---|---|---|---|---|
| 初始缩回到位 | FALSE | TRUE | FALSE | FALSE | FALSE |
| 发出伸出命令 | TRUE | TRUE | FALSE | TRUE | FALSE |
| 伸出过程中 | TRUE | FALSE | FALSE | TRUE | FALSE |
| 3 秒内伸出到位 | TRUE | FALSE | TRUE | FALSE | FALSE |
表格假设 CmdRet=FALSE,并且之前没有锁存故障。限位变化由仿真变量模拟,不会因为 QExt=TRUE 而自动改变。
程序中的三个故障变量承担不同职责:
ErrBoth:锁存两个限位同时有效的异常。ErrCmd:锁存伸出和缩回命令同时有效的异常。ErrTime:锁存伸出或缩回动作超时。
总故障 Fault 是三者的逻辑或。任何故障成立时,QExt 和 QRet 都变为 FALSE,避免普通控制逻辑继续发出方向动作命令。
需要区分:这些输出是软件动作许可逻辑,并不能替代急停、安全门联锁或安全等级要求的执行回路。不同气动阀的失电行为也可能不同,必须根据阀型设计实际停机方式。
在仿真中验证正常和异常动作
使用 CODESYS 3.5 的在线仿真功能,不连接真实执行机构即可验证上述程序。
- 执行
Online > Simulation,启用仿真模式。 - 执行
Build > Build,确认编译无错误。 - 执行
Online > Login登录仿真目标,再使用Debug > Start启动程序。 - 在
PLC_PRG在线视图或监视窗口中观察输入变量、定时器和故障变量。 - 修改变量准备值并写入,按下面的测试条件依次检查结果。
不同安装环境的菜单显示可能略有差异,但应确认目标为软件仿真运行时,而不是真实 PLC。
| 测试 | 输入操作 | 预期结果 |
|---|---|---|
| 正常伸出 | 初始 LSRet=TRUE,CmdExt=TRUE;随后 LSRet=FALSE,3 秒内 LSExt=TRUE | QExt 从 TRUE 变 FALSE,Fault 始终 FALSE |
| 伸出超时 | LSRet=FALSE、LSExt=FALSE,保持 CmdExt=TRUE 超过 3 秒 | ErrTime=TRUE,Fault=TRUE,QExt=FALSE |
| 限位冲突 | LSRet=TRUE、LSExt=TRUE | ErrBoth=TRUE,Fault=TRUE,两个方向输出均为 FALSE |
| 命令冲突 | CmdExt=TRUE、CmdRet=TRUE | ErrCmd=TRUE,Fault=TRUE,两个方向输出均为 FALSE |
| 故障复位 | 撤销两个命令,消除限位冲突,再令 ResetFault=TRUE | 已锁存的故障清除,Fault=FALSE,两个方向输出仍为 FALSE |
每项测试前先恢复无故障的初始状态,避免上一次锁存故障影响当前结果。
例如测试伸出超时,保持 CmdExt=TRUE,且 LSExt=FALSE。运行时间达到 3 秒后,tExt.Q 使 ErrTime 置位。即使随后撤销命令,定时器复位,ErrTime 也不会自行清除。
这就是故障锁存与普通计时器输出的区别:定时器条件消失不等于故障已经得到处理。
检查复位条件和现场接线边界
一个常见错误是把故障清除直接绑定到 HMI 的复位按钮,按下后立即继续执行尚未完成的动作。对于气缸,这可能导致人员排障时出现意外运动。
本示例只有在以下条件同时满足时才接受复位:
- 伸出与缩回命令均为 FALSE。
- 两个限位没有同时有效。
- 人工复位请求
ResetFault为 TRUE。
复位只是清除软件故障锁存,不会直接置位 QExt 或 QRet。生产设备还应通过独立启动命令、必要的安全许可和气缸位置确认,决定是否允许重新动作。
现场调试时,可按以下顺序检查:
- 在具备安全隔离条件下核对传感器安装位置与接线,确认
LSExt和LSRet没有接反。 - 根据数字输入模块规格检查传感器供电、PNP/NPN 类型和公共端接法;本示例假设有效信号对应 TRUE。
- 在安全的手动调试条件下分别确认气缸两个终点,观察输入变化,记录最慢动作时间。
- 检查断线、信号持续无效和传感器卡死的情况,明确哪些需要额外的静止状态超时或诊断逻辑。
- 完成故障排查后,撤销动作命令、确认危险区域安全,再执行人工复位和独立启动测试。
尤其要注意,两个限位均为 FALSE 时,如果气缸没有正在运动,本示例不会自动产生故障;若设备要求停止后必须停在某个端点,应另外增加静止位置检查。对于单独的断线检测,也不能把普通限位输入当成具备诊断覆盖能力的安全传感器。
通过双端限位组合判断、动作定时和故障锁存,PLC 可以区分正常的中间运动状态与明确的限位冲突、到位超时,并为后续报警显示和设备联锁提供可检查的状态依据。