
PLC 与工业控制 / 系统课时
区分报警确认和设备故障复位
区分报警确认和设备故障复位
操作员在 HMI 上点击“确认报警”,不应该让故障中的电机重新具备启动条件。本课以输送电机过载故障为例,将报警确认、故障锁存、人工复位和重新启动拆成独立逻辑,完成一套可以在 PLC 仿真环境中验证的控制方案。
学习目标
- 区分报警确认、故障复位和设备启动三个操作的职责。
- 使用独立变量实现报警确认与故障锁存控制。
- 配置 HMI 按钮和状态显示,并验证故障不能被错误清除。
区分报警确认与故障复位
假设输送电机正在运行,热继电器检测到过载,PLC 立即停止电机并锁存故障。操作员看到报警后,需要先确认已经知晓故障,再检查现场,最后执行故障复位。
这三个操作必须相互独立:
| 操作 | 改变的状态 | 不允许产生的效果 |
|---|---|---|
| 确认报警 | 报警由未确认变为已确认 | 清除故障锁存、启动电机 |
| 故障复位 | 满足条件后清除故障锁存 | 自动启动电机 |
| 启动设备 | 满足许可后发出电机运行命令 | 绕过故障联锁 |
例如,电机过载信号尚未恢复时,即使操作员连续点击十次“确认”,PLC 仍然必须保持故障锁存和停止输出。
报警确认解决的是操作员是否已经知晓故障,故障复位解决的是设备是否允许退出故障状态。两者不能共用一个复位位。
将报警显示与设备状态分成两条链路
PLC 至少需要保存故障条件、故障锁存和报警确认三个独立状态。
| 变量 | 类型 | 作用 |
|---|---|---|
FaultPresent |
BOOL | 当前是否存在故障条件 |
FaultLatched |
BOOL | 是否存在尚未复位的故障锁存 |
AlarmAcked |
BOOL | 当前故障是否已经人工确认 |
MotorRun |
BOOL | 电机运行命令 |
HMI_AckCmd |
BOOL | HMI 报警确认请求 |
HMI_ResetCmd |
BOOL | HMI 故障复位请求 |
当出现新故障时,PLC 将 FaultLatched 置为 TRUE,并将 AlarmAcked 置为 FALSE。操作员确认后,只将 AlarmAcked 置为 TRUE,故障锁存保持不变。
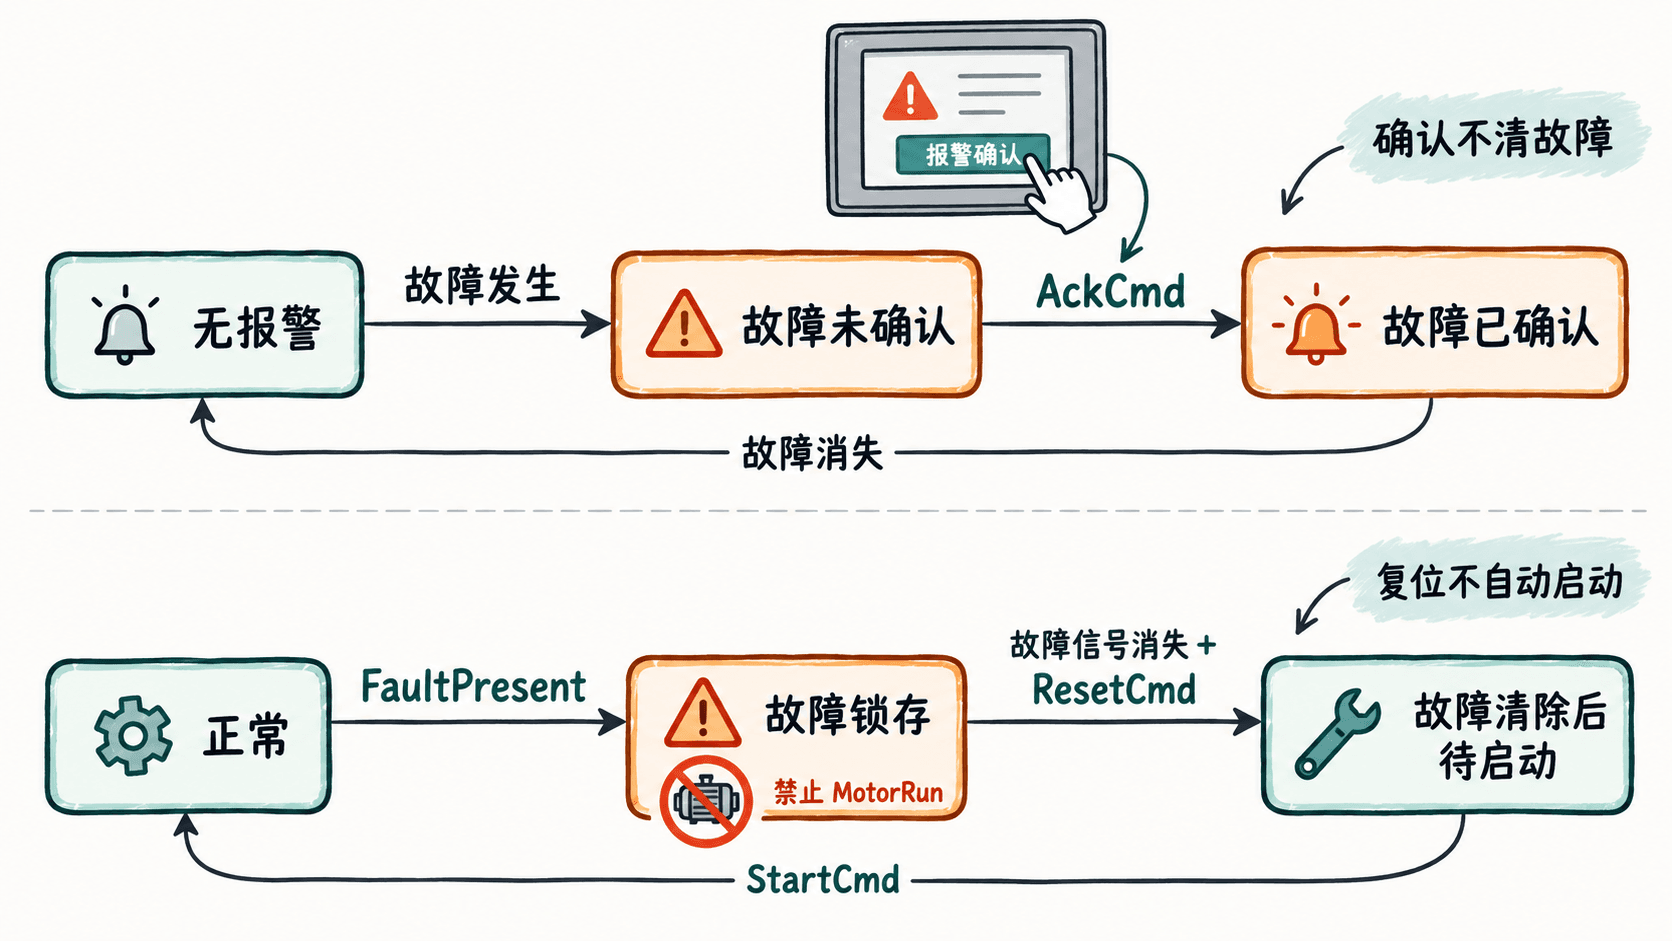
这种设计允许出现“故障仍然存在,但报警已经确认”的合法组合。HMI 应继续显示活动故障,只改变确认标识,而不是把整条报警直接删除。
编写独立的 PLC 控制逻辑
下面以支持 IEC 61131-3 结构化文本的 CODESYS 3.5 为例,使用标准 R_TRIG 上升沿检测功能块处理 HMI 按钮。
OverloadOk 表示热继电器健康反馈,SafetyReady 表示外部安全回路允许状态;两者均为 TRUE 才表示当前条件正常。示例中的 HMI 变量和输入变量需要在实际工程中完成 I/O 或通信映射。
PROGRAM PLC_PRG
VAR
    OverloadOk : BOOL;
    SafetyReady : BOOL;
    HMI_AckCmd : BOOL;
    HMI_ResetCmd : BOOL;
    HMI_StartCmd : BOOL;
    HMI_StopCmd : BOOL;
    FaultPresent : BOOL;
    FaultLatched : BOOL;
    AlarmAcked : BOOL;
    MotorRun : BOOL;
    AckEdge : R_TRIG;
    ResetEdge : R_TRIG;
    StartEdge : R_TRIG;
END_VAR

(* 任一健康反馈失效,都视为存在故障 *)
FaultPresent := NOT OverloadOk OR NOT SafetyReady;

AckEdge(CLK := HMI_AckCmd);
ResetEdge(CLK := HMI_ResetCmd);
StartEdge(CLK := HMI_StartCmd);

(* 新故障进入锁存,同时重新标记为未确认 *)
IF FaultPresent AND NOT FaultLatched THEN
    FaultLatched := TRUE;
    AlarmAcked := FALSE;
END_IF;

(* 报警确认只改变界面确认状态 *)
IF AckEdge.Q AND FaultLatched THEN
    AlarmAcked := TRUE;
END_IF;

(* 故障消失且电机停机后才允许人工复位 *)
IF ResetEdge.Q AND NOT FaultPresent AND NOT MotorRun THEN
    FaultLatched := FALSE;
    AlarmAcked := FALSE;
END_IF;

(* 故障优先停机,复位与启动不能同周期生效 *)
IF FaultLatched OR FaultPresent OR HMI_StopCmd THEN
    MotorRun := FALSE;
ELSIF StartEdge.Q AND NOT ResetEdge.Q THEN
    MotorRun := TRUE;
END_IF;
预期结果:在在线监控中,保持 OverloadOk=FALSE 和 SafetyReady=TRUE,等待一个扫描周期后,分别操作确认与复位按钮,应观察到以下状态。
| 操作 | FaultLatched | AlarmAcked | MotorRun |
|---|---|---|---|
| 故障刚发生 | TRUE | FALSE | FALSE |
| 点击报警确认 | TRUE | TRUE | FALSE |
| 故障未消失时点击复位 | TRUE | TRUE | FALSE |
| 故障消失后重新点击复位 | FALSE | FALSE | FALSE |
每次按钮操作都需要产生一次 FALSE 到 TRUE 的变化,然后释放回 FALSE。否则 R_TRIG 不会再次产生上升沿。
这里使用程序变量完成教学验证。实际工程中,OverloadOk 和 SafetyReady 应由真实现场反馈驱动,不能依靠软件强制为 TRUE 来解除故障。急停、安全门等安全功能必须由符合风险评估要求的安全回路或安全控制系统实现,普通 PLC 程序不能替代安全保护。
配置 HMI 按钮与报警显示
在 HMI 工程中建立与 PLC 同名或对应的通信标签,将按钮写入请求位,将状态显示组件绑定到只读状态位。
| HMI 组件 | 绑定变量 | 建议行为 |
|---|---|---|
| 确认报警按钮 | HMI_AckCmd |
按下写 TRUE,释放写 FALSE |
| 故障复位按钮 | HMI_ResetCmd |
按下写 TRUE,释放写 FALSE |
| 启动按钮 | HMI_StartCmd |
独立瞬时命令 |
| 停止按钮 | HMI_StopCmd |
按住保持 TRUE |
| 故障指示灯 | FaultLatched |
TRUE 时显示故障状态 |
| 未确认标识 | FaultLatched 与 AlarmAcked |
故障锁存且未确认时显示 |
报警列表的显示规则可以配置为三个明确状态:
FaultLatched=FALSE:当前无该活动故障。FaultLatched=TRUE且AlarmAcked=FALSE:显示活动、未确认故障。FaultLatched=TRUE且AlarmAcked=TRUE:显示活动、已确认故障。
不同 HMI 软件的按钮事件名称可能是“按下置位、释放复位”或“瞬时按钮”。选择时要确认按下和释放都能正确写入 PLC。不要使用单次置位且不自动释放的按钮模式。
如果一个设备存在多个故障源,例如过载、变频器故障和气压不足,应分别维护报警编号和确认状态。不要使用一个全局 AlarmAcked 代替所有报警的逐条确认记录。本例仅处理一条设备综合故障报警。
按故障恢复顺序验收
使用 PLC 仿真环境和 HMI 在线监控完成以下测试。开始前将两路健康反馈设为 TRUE,所有按钮释放,确认 MotorRun=FALSE;若之前存在锁存,先执行一次合法复位。
- 正常启动:按下并释放启动按钮,确认
MotorRun=TRUE。 - 制造故障:将
OverloadOk改为 FALSE,确认电机命令在下一次 PLC 扫描中变为 FALSE,且故障未确认。 - 确认报警:按下并释放确认按钮,确认
AlarmAcked=TRUE,但FaultLatched仍为 TRUE。 - 非法复位:保持过载反馈为 FALSE,按下并释放复位按钮,确认故障锁存不会消失。
- 合法复位:恢复
OverloadOk=TRUE,再次按下并释放复位按钮,确认故障锁存清除,但电机仍然停止。 - 重新启动:单独按下并释放启动按钮,确认电机才重新运行。
还应测试同时按下复位和启动:本示例通过 NOT ResetEdge.Q 阻止同一扫描周期的复位与启动同时生效。若启动命令在复位前已经保持为 TRUE,后续也不会因为解除锁存而自动启动,必须先释放启动按钮,再产生新的上升沿。
最终验收标准是:报警确认只改变确认标识;故障条件未消失时无法复位;故障复位后电机保持停止;只有满足全部联锁条件并收到新的启动命令,设备才能重新运行。