
PLC 与工业控制 / 系统课时
区分手动点动和自动运行权限
区分手动点动和自动运行权限
同一台输送电机既要支持维修人员手动点动,也要支持生产时自动连续运行。如果两种命令同时生效,可能造成误启动或模式冲突。本课使用互斥模式、启动授权和停车确认,将两种操作分开,并实现可以仿真验证的 PLC 控制程序。
学习目标
- 区分手动点动、自动运行和待机模式的命令权限。
- 建立模式互斥、停止优先和停车后切换的控制规则。
- 使用结构化文本实现模式切换与电机输出仲裁,并完成仿真验收。
定义两种运行模式的控制权限
以一台输送电机为例,现场有手动和自动两个选择信号,以及点动、自动启动、自动停止三个操作按钮。
手动点动要求操作员持续按住按钮才能运行,松开立即撤销运行命令。自动运行则由启动按钮触发,程序保持运行状态,直到收到停止命令、循环完成信号或运行许可失效。
| 控制项目 | 手动模式 | 自动模式 |
|---|---|---|
| 点动按钮 | 允许 | 忽略 |
| 自动启动按钮 | 忽略 | 允许 |
| 自动停止按钮 | 自动运行未激活 | 停止自动运行 |
| 循环完成信号 | 不影响点动 | 结束当前运行 |
| 运行许可失效 | 撤销输出 | 撤销输出并清除保持状态 |
| 模式切换 | 先撤销输出 | 先撤销输出 |
使用三个互斥状态表示当前操作权限:
0:待机,没有运行权限。1:手动,仅接受点动命令。2:自动,仅接受自动启动与停止命令。
两个模式选择信号同时为真或同时为假时,都进入待机。这比默认选择其中一个模式更容易发现选择开关、接线或信号映射异常。
命令优先级从高到低依次为:运行许可失效、模式无效或切换、自动停止及循环完成、有效运行命令。自动停止与自动启动同一扫描周期出现时,必须由停止命令获胜。
建立模式切换和停车确认规则
模式切换不能直接把上一模式的运行状态交给下一模式。例如电机正在自动运行时,操作员切到手动,程序应立即撤销自动运行命令,进入待机,确认设备停止后才授予手动权限。
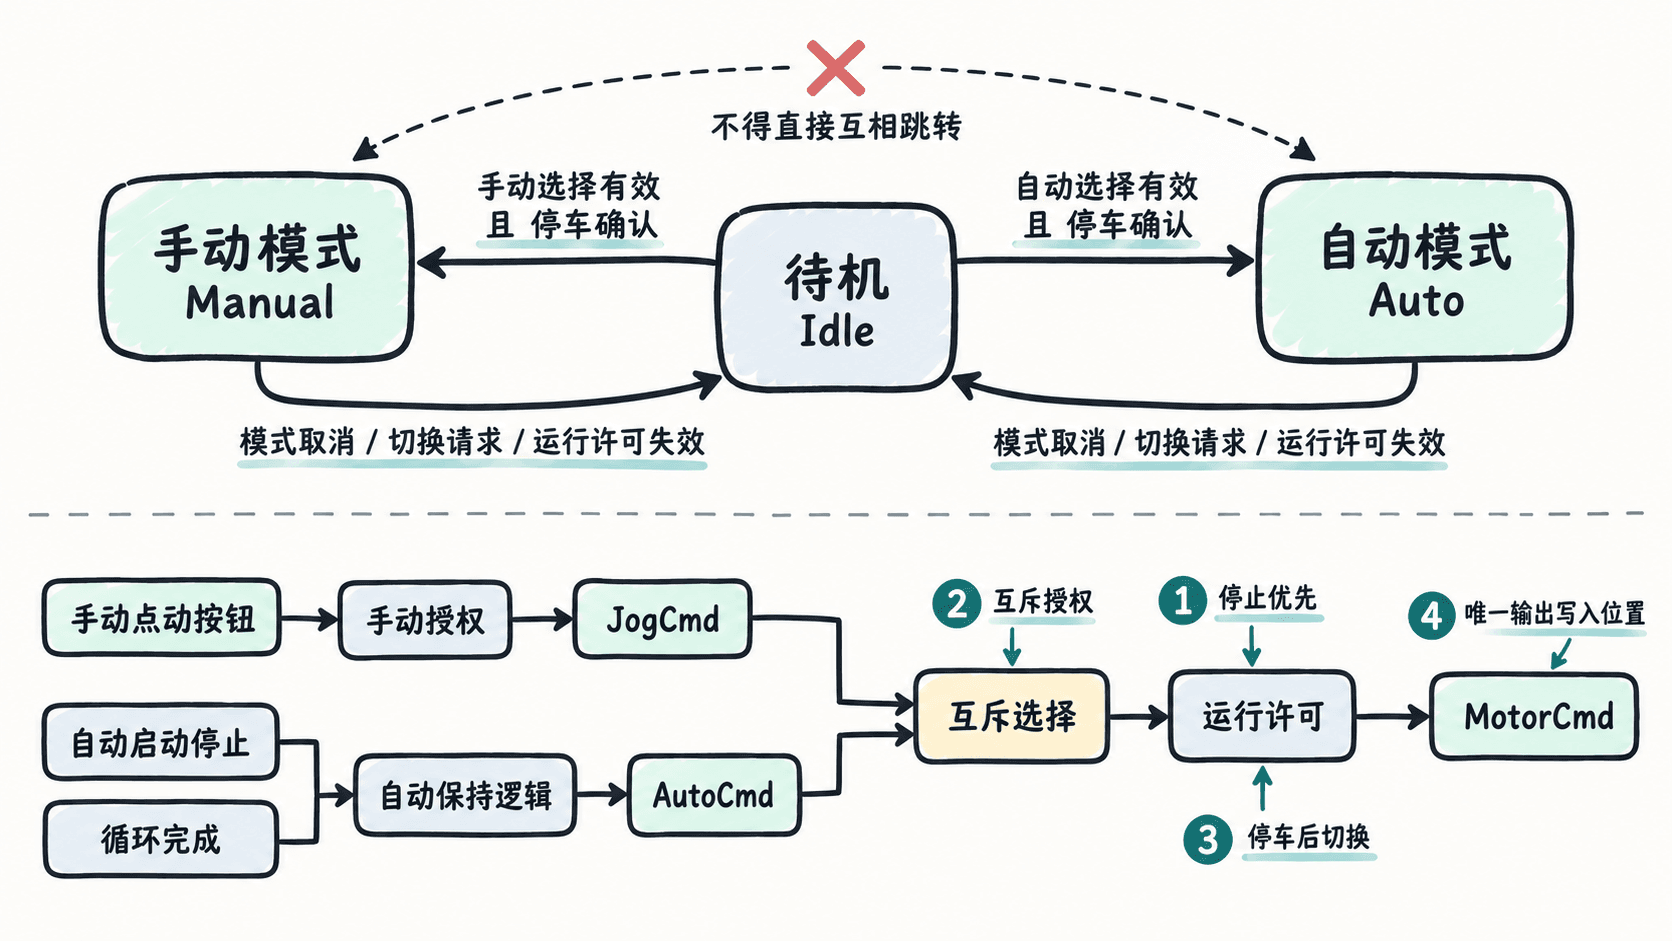
建议按以下顺序处理切换请求:
- 检查运行许可。许可失效时立即撤销电机运行命令。
- 检查选择信号。两路同时有效或均无效时进入待机。
- 当前模式不再被选择时进入待机,清除自动运行保持位。
- 待机后检查
StandstillOK,只有确认设备停止才能进入目标模式。 - 新模式必须重新获得启动授权,不能沿用切换前持续按住的按钮命令。
StandstillOK 应来自可信的设备停止确认,例如驱动器零速状态结合接触器反馈及必要的稳定时间,不能简单地用 NOT MotorCmd 代替。输出命令为假不代表电机已经停止转动。
编写互斥模式与输出仲裁程序
以下示例适用于 CODESYS 3.5 的结构化文本 ST,使用标准库中的 R_TRIG 检测自动启动按钮上升沿。
在工程中创建 PLC_PRG,语言选择 Structured Text。下面按完整 POU 形式展示,实际在 CODESYS 编辑器中将 VAR 至 END_VAR 放入声明区,其后的执行语句放入实现区。工程需包含 Standard 库,其他程序不要重复写入同一个电机命令变量。
PROGRAM PLC_PRG
VAR
    SelManual : BOOL;
    SelAuto : BOOL;
    JogPB : BOOL;
    AutoStartPB : BOOL;
    AutoStopPB : BOOL;
    CycleDone : BOOL;
    SafetyReady : BOOL;
    GuardClosed : BOOL;
    StandstillOK : BOOL;

    Mode : USINT := 0;
    PrevMode : USINT;
    RunPermit : BOOL;
    JogArmed : BOOL;
    AutoArmed : BOOL;
    AutoRun : BOOL;
    MotorCmd : BOOL;
    StartEdge : R_TRIG;
END_VAR

(* 每个扫描周期都更新启动按钮的边沿状态 *)
StartEdge(CLK := AutoStartPB);
RunPermit := SafetyReady AND GuardClosed;
PrevMode := Mode;

(* 许可失效或模式切换时先退回待机 *)
IF NOT RunPermit OR (SelManual = SelAuto) THEN
    Mode := 0;
ELSIF ((Mode = 1) AND NOT SelManual)
    OR ((Mode = 2) AND NOT SelAuto) THEN
    Mode := 0;
END_IF;

(* 待机且确认停车后才能授予新模式权限 *)
IF (Mode = 0) AND (PrevMode = 0)
    AND RunPermit AND StandstillOK THEN
    IF SelManual AND NOT SelAuto THEN
        Mode := 1;
    ELSIF SelAuto AND NOT SelManual THEN
        Mode := 2;
    END_IF;
END_IF;

(* 点动按钮必须先释放,才能重新授权 *)
IF Mode = 1 THEN
    IF NOT JogPB THEN
        JogArmed := TRUE;
    END_IF;
ELSE
    JogArmed := FALSE;
END_IF;

(* 自动模式使用启动沿置位,停止条件优先复位 *)
IF Mode = 2 THEN
    IF NOT AutoStartPB THEN
        AutoArmed := TRUE;
    END_IF;

    IF AutoStopPB OR CycleDone THEN
        AutoRun := FALSE;
    ELSIF AutoArmed AND StartEdge.Q THEN
        AutoRun := TRUE;
    END_IF;
ELSE
    AutoArmed := FALSE;
    AutoRun := FALSE;
END_IF;

(* 电机命令只在这里统一赋值 *)
MotorCmd := RunPermit AND
    (((Mode = 1) AND JogArmed AND JogPB)
    OR ((Mode = 2) AND AutoRun));
预期结果:在运行许可成立、选择信号互斥、停车确认有效的条件下,观察到如下行为。
| 操作 | Mode | MotorCmd |
|---|---|---|
| 选择手动,点动按钮已释放 | 1 | FALSE |
| 手动按住点动按钮 | 1 | TRUE |
| 松开点动按钮 | 1 | FALSE |
| 选择自动,启动按钮已释放 | 2 | FALSE |
| 自动启动按钮产生上升沿 | 2 | TRUE |
| 松开自动启动按钮 | 2 | TRUE |
| 自动停止或循环完成 | 2 | FALSE |
| 运行许可失效 | 0 | FALSE |
这里有两个容易忽略的细节。
首先,JogArmed 和 AutoArmed 只有在相应模式中观察到按钮释放后才置位。因此,切换模式之前持续按住按钮,不会直接触发新模式运行。
其次,AutoRun 是程序内部的运行保持位,不应与物理电机运行反馈混为一谈。它只代表自动运行请求,设备是否真正运行还需要检查接触器、驱动器或传感器反馈。
在仿真中检查切换和命令优先级
完成程序编译后,使用 CODESYS 3.5 的仿真模式验证。首次测试不要连接真实电机,也不要通过仿真结果推断现场安全回路已经合格。
- 打开
Online → Simulation启用仿真。 - 执行
Online → Login,按提示创建并加载仿真应用。 - 执行
Debug → Start,或按F5启动程序。 - 打开
PLC_PRG在线监视,使用准备值与Debug → Write Values修改测试输入。 - 观察
Mode、AutoRun、JogArmed和MotorCmd,逐项核对结果。
建议先设置 SafetyReady=TRUE、GuardClosed=TRUE、StandstillOK=TRUE,其他按钮和选择信号全部为 FALSE,然后执行以下测试。
| 测试场景 | 操作顺序 | 验收条件 |
|---|---|---|
| 手动点动 | 选择手动、释放按钮、按下、松开 | 输出只在按住期间为 TRUE |
| 自动保持 | 选择自动、释放启动按钮、按下再松开 | 松开后输出仍为 TRUE |
| 停止优先 | 自动运行时同时给出停止和启动信号 | 自动保持位清零,输出为 FALSE |
| 模式切换 | 自动运行时改选手动,停车确认保持 FALSE | 进入待机,输出为 FALSE |
| 停车后授权 | 保持手动选择,将停车确认改为 TRUE | 进入手动,但不自动启动 |
| 模式冲突 | 两个选择信号都置 TRUE | 待机,输出为 FALSE |
| 许可丢失 | 运行中将 SafetyReady 置 FALSE | 当扫描周期撤销电机命令 |
| 按钮预先按住 | 进入手动前一直按住 JogPB | 不运行,释放后重新按下才运行 |
仿真时应注意在线写值通常会保持到下一次修改,测试自动启动上升沿时,必须经历一次 FALSE 到 TRUE 的变化。若一直保持 TRUE,R_TRIG 不会重复产生启动脉冲。
接入实际设备时需要补齐的联锁
示例实现了模式权限分离,但尚未包含完整设备控制系统需要的电气及工艺保护。进入真实项目时,至少还要确认以下条件:
- 停止反馈:模式切换前必须确认驱动器已达到规定的停止状态,必要时增加零速稳定时间。
- 启动条件:自动运行应检查下游设备就绪、无故障及必要的工艺联锁,不能只依靠模式选择信号。
- 故障恢复:故障清除后不得自动恢复运行,操作员应重新释放并触发启动命令。
- 输出映射:由设备控制层唯一写入物理输出,避免不同程序网络重复赋值。
- 安全保护:急停、安全门和危险运动控制必须采用符合风险评估要求的独立安全措施。
对于有正反转或多个执行机构的设备,还要在模式权限之外增加方向互锁、动作顺序和超时故障处理。
最终验收标准是:手动命令不能进入自动控制通道,自动命令不能驱动手动点动逻辑,任何模式切换都先撤销旧运行请求,只有设备停车确认和新的启动操作都满足条件后才能重新运行。