
PLC 与工业控制 / 系统课时
用 Modbus TCP 映射寄存器地址
用 Modbus TCP 映射寄存器地址
PLC 与 HMI 建立网络连接后,还需要约定每个变量放在哪个 Modbus 数据区、使用什么地址和功能码。本课以输送设备为例,建立运行状态、温度和速度设定值的寄存器映射表,再通过 Python 客户端完成读取、写入和回读验证。
学习目标
- 区分 Modbus 的四类数据区及其读写功能码。
- 把 PLC 变量转换成可供 HMI 访问的寄存器地址。
- 使用 Modbus TCP 客户端验证地址、数值和写入结果。
区分四类 Modbus 数据区
Modbus TCP 是基于 TCP/IP 的工业通信协议,常用 TCP 端口为 502。在典型的 HMI 与 PLC 通信中,HMI 作为 Client 发起请求,PLC 作为 Server 响应。这里的 Client/Server 是通信角色,不等于设备的控制权限。
Modbus 定义四类逻辑数据区,不同数据区通过功能码区分。
| 数据区 | 传统参考地址 | 数据宽度 | 常用功能码 | 访问方式 |
|---|---|---|---|---|
| Coil 线圈 | 00001 起 | 1 bit | 01、05、15 | 读/写 |
| Discrete Input 离散输入 | 10001 起 | 1 bit | 02 | 只读 |
| Input Register 输入寄存器 | 30001 起 | 16 bit | 04 | 只读 |
| Holding Register 保持寄存器 | 40001 起 | 16 bit | 03、06、16 | 读/写 |
其中,01 读取线圈,02 读取离散输入,03 读取保持寄存器,04 读取输入寄存器;05 和 06 分别写入单个线圈与保持寄存器,15 和 16 用于批量写入。
例如,急停状态可以通过只读离散输入供 HMI 监视,但 Modbus 通信不能代替硬接线安全回路或安全 PLC 的安全功能。温度、压力等测量值适合放在输入寄存器;速度设定值适合放在允许写入的保持寄存器。
需要区分协议允许写入和设备实际允许写入:Holding Register 在协议层支持写操作,但 PLC 可以对特定地址限制写入、拒绝操作或由程序覆盖数值。
建立 PLC 变量与地址的映射关系
假设一台输送设备的 PLC 地址为 192.168.10.20,启用 Modbus TCP Server,监听端口 502。下面定义一套教学用寄存器映射,所有变量名称和地址均为本例约定,并非所有品牌 PLC 的默认配置。
| PLC 变量 | 数据区 | 参考地址 | PDU 偏移 | 含义 |
|---|---|---|---|---|
| LampTest | Coil | 00001 | 0 | 指示灯测试请求 |
| GuardClosed | Discrete Input | 10001 | 0 | 防护门闭合监视 |
| TemperatureX10 | Input Register | 30001 | 0 | 温度乘以 10 |
| RunState | Holding Register | 40001 | 0 | 0 停止,1 运行,2 故障 |
| ActualSpeedX10 | Holding Register | 40002 | 1 | 实际频率乘以 10 |
| DemoSetpointX10 | Holding Register | 40011 | 10 | 测试速度设定值乘以 10 |
理解参考地址与实际偏移
Modbus 报文中的 PDU 地址从 0 开始。传统的 40001 是人类阅读的保持寄存器参考编号,而请求报文实际携带的起始偏移为 0。
- 参考地址
40001对应偏移0。 - 参考地址
40002对应偏移1。 - 参考地址
40011对应偏移10。
参考地址的前缀 4 不会作为寄存器地址发送,它代表数据区。功能码 03 已经说明读取的是 Holding Register,因此客户端只需要传入偏移 0。
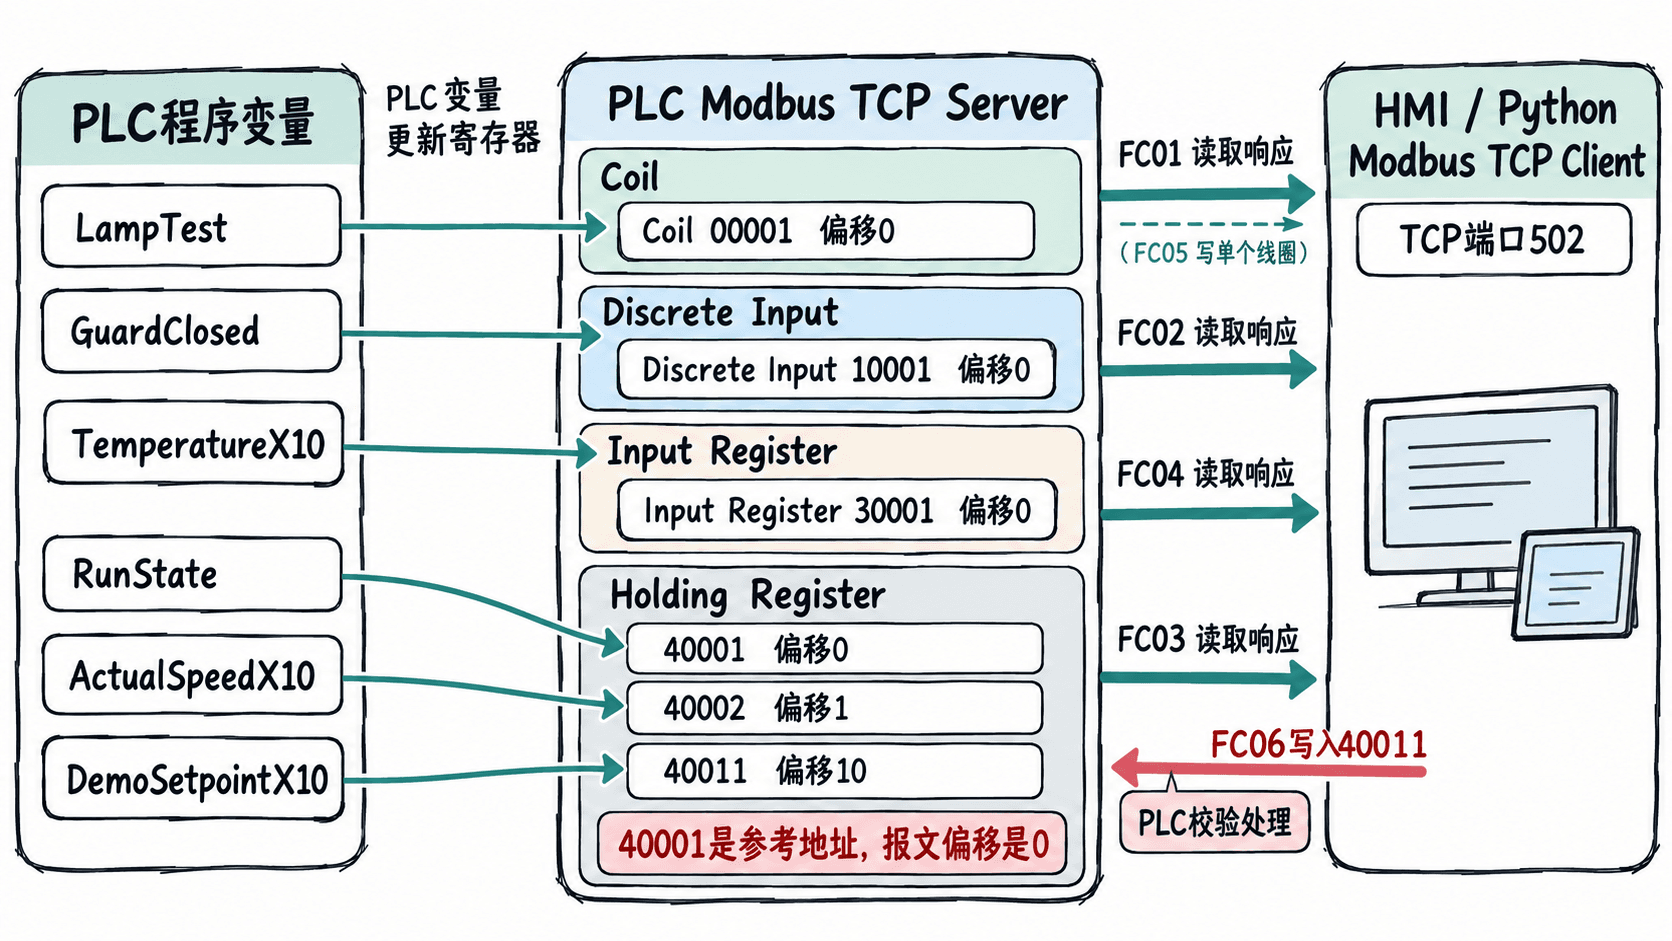
在 PLC 侧发布变量
不同厂商的 PLC 工程软件具有不同的 Modbus Server 配置界面,但实施时都需要明确以下内容:
- 在 PLC 通信配置中启用 Modbus TCP Server,确认监听端口和网络接口。
- 按厂家手册创建或指定 Coil、Discrete Input、Input Register 和 Holding Register 对应的通信存储区。
- 把内部变量映射到表中的偏移地址,确认每个地址对应的数据类型与访问权限。
- 在 PLC 周期程序中更新
RunState、ActualSpeedX10等监视数据,并读取经过校验的外部设定值。 - 将
DemoSetpointX10限定为测试用途,允许值为 0~500,对应 0.0~50.0 Hz;不要直接把远程写入值连接到电机输出。
有些 PLC 可以直接映射内部字存储器,有些需要定义 Modbus 通信映射表,还有些必须调用专用通信功能块。IEC 61131-3 本身不规定 Modbus Server 如何绑定内部变量,因此具体操作应以所用 PLC 型号和固件手册为准。
用 Python 客户端读写寄存器
下面使用 Python 3.10 或更高版本及 pymodbus==3.11.4 演示。先在终端执行 python -m pip install pymodbus==3.11.4 安装依赖。
测试前需要确保 PLC 已按上一节的映射表配置,电脑能够访问 192.168.10.20:502,设备的 Unit ID 为 1,并且 40011 是明确允许写入的测试寄存器。实际项目应替换 IP、Unit ID 和地址。
创建文件 modbus_test.py,保存以下完整程序:
from pymodbus.client import ModbusTcpClient

HOST = "192.168.10.20"
DEVICE_ID = 1


def checked(response):
    # Modbus异常响应不能当成有效寄存器值
    if response.isError():
        raise RuntimeError(f"Modbus异常: {response}")
    return response


def main():
    client = ModbusTcpClient(HOST, port=502, timeout=3)
    if not client.connect():
        raise ConnectionError("无法连接PLC的502端口")

    try:
        coil = checked(client.read_coils(0, count=1, device_id=DEVICE_ID))
        di = checked(client.read_discrete_inputs(0, count=1, device_id=DEVICE_ID))
        ir = checked(client.read_input_registers(0, count=1, device_id=DEVICE_ID))
        hr = checked(client.read_holding_registers(0, count=2, device_id=DEVICE_ID))

        print(f"00001 灯测试={int(coil.bits[0])}")
        print(f"10001 防护门闭合={int(di.bits[0])}")
        print(f"30001 温度={ir.registers[0] / 10:.1f} °C")
        print(f"40001 状态={hr.registers[0]}, 40002 频率={hr.registers[1] / 10:.1f} Hz")

        # 仅写专门配置的测试设定值,不操作实际电机启停
        checked(client.write_register(10, 123, device_id=DEVICE_ID))
        verify = checked(client.read_holding_registers(10, count=1, device_id=DEVICE_ID))
        if verify.registers[0] != 123:
            raise RuntimeError("写入值与回读值不一致")
        print("40011 写入并回读=123 (12.3 Hz)")
    finally:
        client.close()


if __name__ == "__main__":
    main()
运行命令为 python modbus_test.py。
预期输出(假设测试 PLC 初始状态为灯测试 0、防护门闭合 1、温度 24.5°C、运行状态 0、实际频率 0.0 Hz):
00001 灯测试=0
10001 防护门闭合=1
30001 温度=24.5 °C
40001 状态=0, 40002 频率=0.0 Hz
40011 写入并回读=123 (12.3 Hz)
前四项由 PLC 当前状态决定,实际值可能不同。最后一行表示写入 123 后,客户端成功从偏移 10 读取到相同数值。如果设备有自己的设定值限幅、覆盖或写入拒绝逻辑,程序会报错或回读得到其他值,需要检查 PLC 程序。
这段程序同时验证了四种数据区的读取,以及 Holding Register 的单寄存器写入。device_id=1 对于直接连接的 Modbus TCP 设备通常用于标识目标设备;如果经过 TCP/RTU 网关,应按网关后端从站地址设置。
排查地址错位和写入失败
完成首次通信后,建议按照连接、数据区、地址、数值解释、写入权限的顺序定位问题。
| 现象 | 重点检查 | 处理方式 |
|---|---|---|
| TCP 连接失败 | IP、端口、防火墙、Server 状态 | 确认 PLC 监听 502,检查网络访问策略 |
| Illegal Data Address,异常码 02 | 功能码、起始偏移、数量 | 确认访问区域存在,核对从 0 还是从 1 编址 |
| Illegal Function,异常码 01 | 设备支持的功能码 | 查手册确认是否允许 FC06 或其他请求 |
| 读取值偏移一位 | 40001 与偏移 0 混用 | 对照映射表读取一个已知固定值 |
| 读数为 245 而显示应为 24.5 | 比例系数 | 按约定除以 10,并标注单位 |
| 写入成功但设定值恢复 | PLC 周期程序覆盖或限幅 | 检查变量赋值顺序及通信写入处理逻辑 |
对于 16 位保持寄存器,普通单寄存器值的两个字节按高字节在前传输,但应用层仍需明确有符号整数和无符号整数的解释方式。例如 65535 按无符号 16 位整数是 65535,按有符号 16 位整数则是 -1。
32 位整数和浮点数通常占用两个连续寄存器,必须额外确认高低字顺序。Modbus 并没有为所有设备统一规定跨寄存器的字序,因此不能直接假设所有 PLC 的浮点数排列完全相同。
验收 HMI 与 PLC 的数据一致性
在接入真实 HMI 前,可按下列项目逐一验收:
- 固定 PLC 中的测试温度为 245,确认客户端和 HMI 都显示 24.5°C。
- 将
RunState从 0 切换到 1,确认 HMI 状态同步变化,并检查轮询周期,例如 500 ms。 - 向参考地址
40011写入 123,确认 PLC 对应变量为 123,HMI 按比例显示 12.3 Hz。 - 测试写入 501 或设备禁止的地址,确认 PLC 的应用逻辑不会把非法设定值用于设备控制。
- 断开测试网络并恢复连接,确认 HMI 能识别通信中断并重新刷新数据,而不是把过期值显示成有效实时值。
建议把最终映射表纳入项目版本管理,至少记录变量名、数据区、参考地址、PDU 偏移、功能码、数据类型、缩放系数、单位与访问权限。这样 HMI、PLC 和第三方采集程序都能依据同一份地址约定进行联调,避免寄存器编号正确但数据含义不一致的问题。