
游戏 AI / 系统课时
把地图切成不同导航区域
把地图切成不同导航区域
同一张可行走地图并不意味着所有地面都应该被同等对待。道路适合快速通行,草地可以穿越,泥地需要更高代价,危险区甚至应被禁止进入。本课把这些空间差异编码成导航区域,让寻路系统在“能不能走”之外还能理解“更愿意走哪里”。
学习目标
- 把地面材质或玩法规则映射为稳定的导航区域语义。
- 理解区域代价如何参与路径总成本计算。
- 区分“高代价可通行”和“完全禁止通行”两种策略。
区域是导航语义而不是美术分块
导航区域的核心作用是给可行走空间附加语义。它不要求地图在视觉上真的被切成独立网格,也不应该直接等同于贴图材质。真正需要表达的是:当路径经过这一片区域时,它属于什么类别,是否允许通过,以及通过它要付出多大成本。
一套常见的区域设计可以从少量稳定类型开始:
| 区域 | 语义 | 建议策略 |
|---|---|---|
| Road | 正常道路 | 基准代价 |
| Grass | 可通行草地 | 略高代价 |
| Mud | 明显减速地面 | 较高代价 |
| Danger | 危险区域 | 极高代价或直接禁行 |
不要一开始就为每种材质创建独立区域。区域数量越多,后续配置、调试和关卡维护成本越高。只有当某类地面确实会改变寻路选择时,才值得成为导航语义。
让空间分区在地图上可读
区域系统需要同时表达“位置”和“代价”,单靠表格很难看出路径为什么绕行,因此适合用俯视结构图检查区域划分是否符合预期。
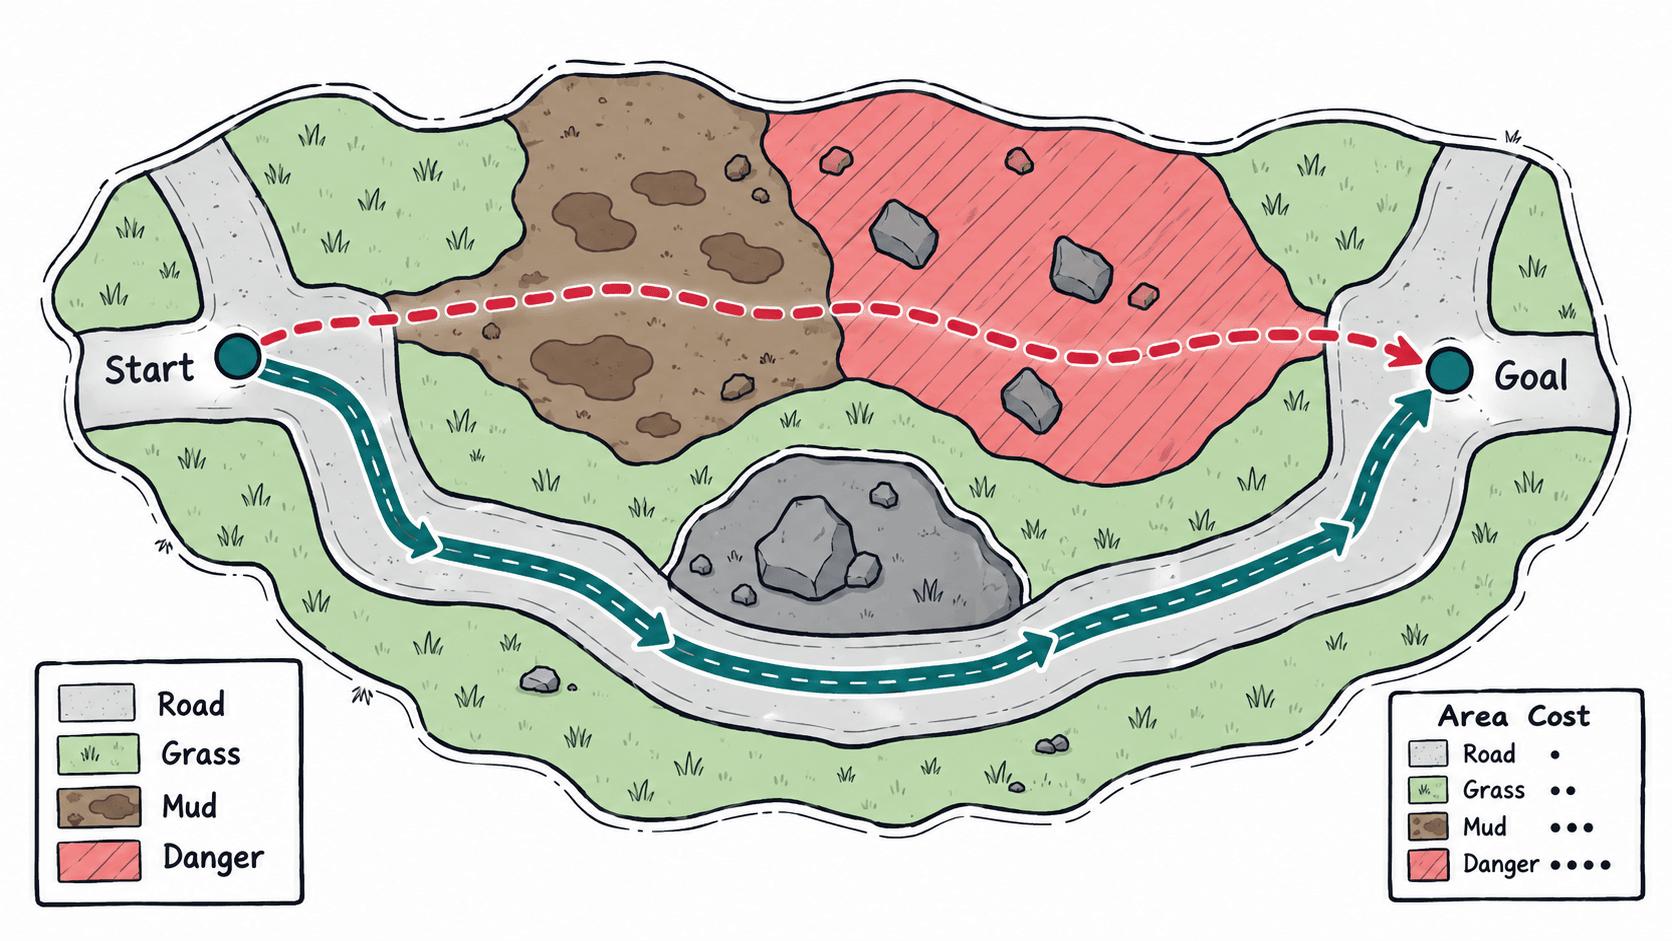
地图制作时可以先从玩法规则反推区域:哪些地面只影响移动偏好,哪些地面会改变角色能力,哪些区域对特定 NPC 根本不可进入。区域边界应尽量稳定,避免随着小型装饰物频繁切碎,否则会让路径成本产生无意义的细小波动。
用代价改变路线偏好
寻路时可以把每段路径长度乘以对应区域代价,再累加得到总成本。概念上可以写成:
其中 是路径在第 个区域中的长度, 是该区域的代价系数。下面是一份引擎无关的配置示例,用来表达区域语义和相对代价,不代表某个具体引擎的文件格式。
{
  "areas": [
    { "name": "Road", "cost": 1.0, "walkable": true },
    { "name": "Grass", "cost": 1.4, "walkable": true },
    { "name": "Mud", "cost": 2.5, "walkable": true },
    { "name": "Danger", "cost": 8.0, "walkable": true }
  ]
}
生效行为应是:在起点和终点相同的情况下,规划器会比较不同路线的累计成本,而不是只比较几何长度。验证时可构造一条“短但穿泥地”和一条“长但走道路”的路线,逐步提高 Mud 的代价,观察最终路径是否按预期切换。
高代价与禁行不要混用
高代价区域仍然是可通行的。当绕路成本更高,或者没有其他路线时,NPC 仍可能进入它。因此“最好别走”和“绝对不能走”必须分开建模。危险区如果只是战术上不推荐,可以给高代价;如果代表悬崖、敌对结界或任务规则禁止进入,则应直接标记为不可通行。
区域系统设计完成后,至少用三种路线做验收:纯道路路线、道路与高代价区域竞争的路线、唯一通路经过高代价区域的路线。能同时解释“为什么绕开”和“什么时候仍会经过”,这组导航区域才真正具备可维护的语义。