
游戏 AI / 系统课时
到达目标后下一步做什么
到达目标后下一步做什么
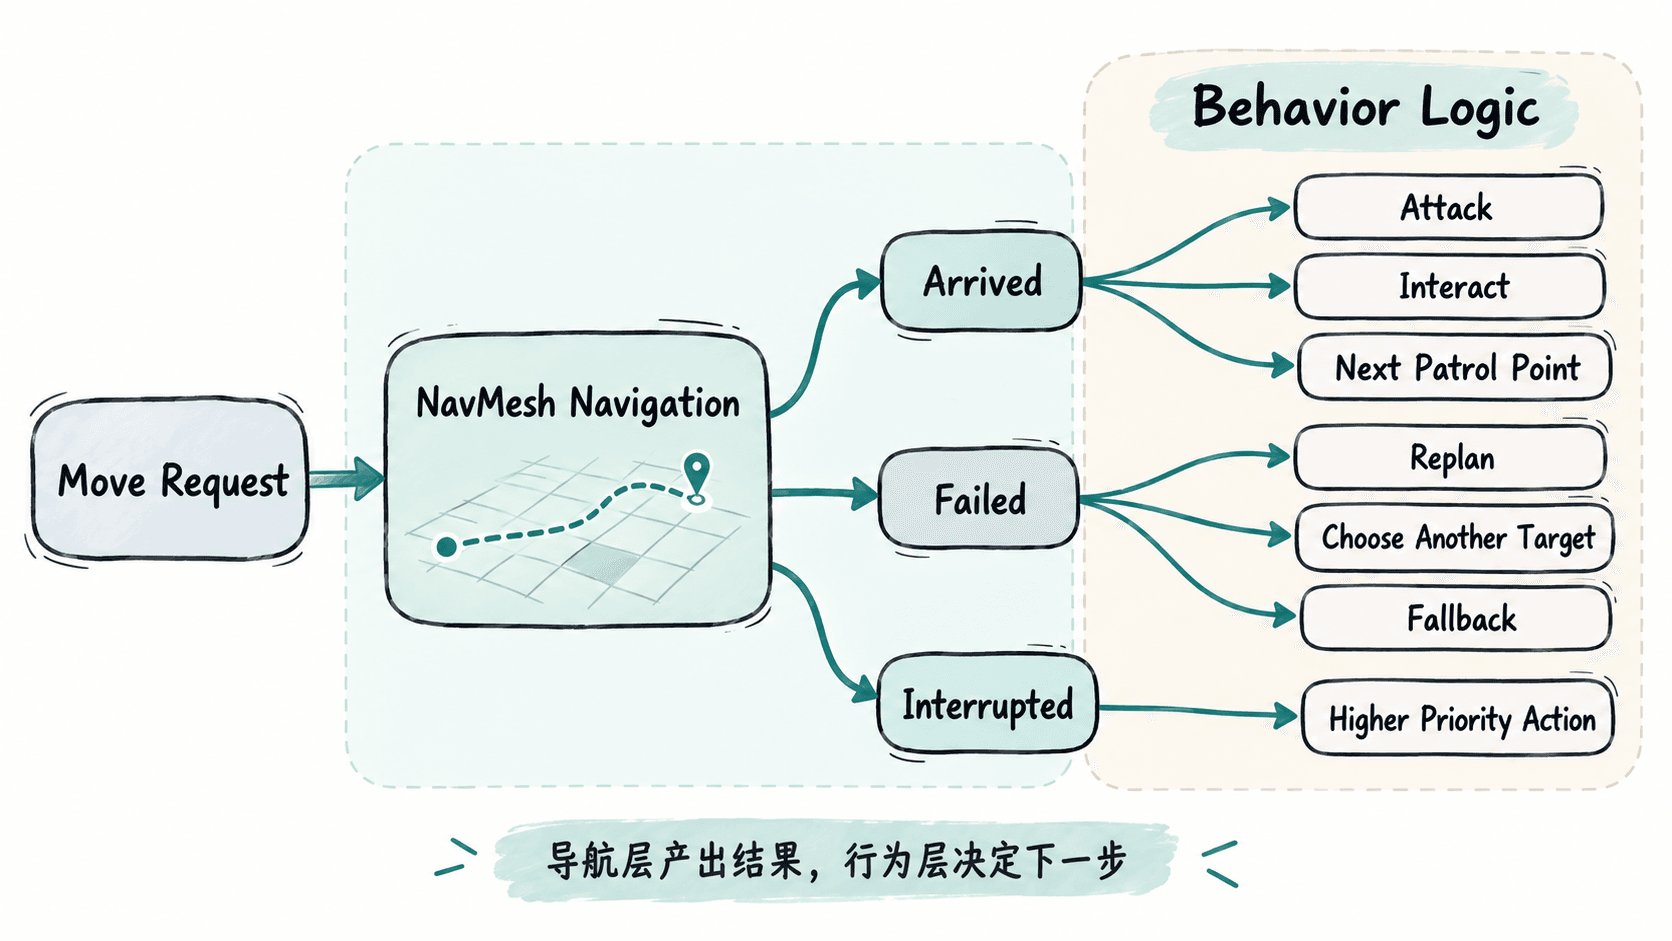
导航系统不应该只负责“把 NPC 移过去”,还要把结果明确交还给行为逻辑。这样攻击、交互、巡逻或重新选目标都能依据同一套结果处理,而不是各自猜测 NavMeshAgent 当前到底算成功、失败还是被中断。
学习目标
- 区分到达、失败和中断三类导航结果
- 用稳定接口把导航结果传给行为层
- 避免行为逻辑直接依赖大量
NavMeshAgent细节
先把移动结果定义清楚
对行为层来说,最有价值的不是 remainingDistance 这个数,而是“这次移动任务发生了什么”。通常可以收敛为三类结果:
- Arrived:路径有效,代理已经进入可接受的到达范围。
- Failed:没有可用路径,或者代理脱离 NavMesh,当前任务无法继续。
- Interrupted:移动并非失败,而是被更高优先级行为主动取消,例如发现新敌人、进入受击状态或任务目标改变。
失败和中断必须分开。前者通常意味着要换目标、回退或重新规划;后者则意味着当前行为主动让位,不应该把它记成一次寻路错误。
用结果接口隔离 NavMeshAgent
下面是一个可直接接入 Unity 项目的片段示例。它依赖场景中已有 NavMeshAgent,调用方先设置目标,再在每帧调用 Tick 获取导航结果。
using UnityEngine;
using UnityEngine.AI;

public enum NavigationResult
{
    Running,
    Arrived,
    Failed,
    Interrupted
}

public sealed class NavigationRunner
{
    private readonly NavMeshAgent agent;
    private float stopDistance;
    private bool interrupted;

    public NavigationRunner(NavMeshAgent agent)
    {
        this.agent = agent;
    }

    public void MoveTo(Vector3 destination, float stopDistance)
    {
        this.stopDistance = Mathf.Max(0f, stopDistance);
        interrupted = false;

        agent.stoppingDistance = this.stopDistance;
        agent.isStopped = false;
        agent.SetDestination(destination);
    }

    public void Interrupt()
    {
        interrupted = true;
        if (agent.isOnNavMesh)
        {
            agent.ResetPath();
        }
    }

    public NavigationResult Tick()
    {
        if (interrupted)
        {
            return NavigationResult.Interrupted;
        }

        if (!agent.isOnNavMesh)
        {
            return NavigationResult.Failed;
        }

        if (agent.pathPending)
        {
            return NavigationResult.Running;
        }

        if (agent.pathStatus != NavMeshPathStatus.PathComplete)
        {
            return NavigationResult.Failed;
        }

        if (agent.hasPath &&
            agent.remainingDistance <= stopDistance &&
            agent.velocity.sqrMagnitude < 0.01f)
        {
            return NavigationResult.Arrived;
        }

        return NavigationResult.Running;
    }
}
这段代码刻意只向外暴露 NavigationResult。行为层无需知道 pathPending、pathStatus、remainingDistance 等底层判断,只消费统一结果。
到达后由行为层决定下一步
行为层可以按当前意图处理同一个 Arrived。到敌人身边可能进入攻击,到门边可能触发交互,到巡逻点则切换下一个点。
NavigationResult result = navigation.Tick();

if (result == NavigationResult.Arrived)
{
    if (currentIntent == Intent.Attack)
    {
        stateMachine.ChangeState(State.Attack);
    }
    else if (currentIntent == Intent.Interact)
    {
        stateMachine.ChangeState(State.Interact);
    }
    else if (currentIntent == Intent.Patrol)
    {
        SelectNextPatrolPoint();
    }
}
else if (result == NavigationResult.Failed)
{
    SelectAlternativeTarget();
}
这是片段示例,依赖项目自己的 Intent、State、stateMachine 和 SelectNextPatrolPoint 等定义。它表达的关键点是:导航只报告结果,行为系统解释结果。
不要只靠距离判断成功
仅比较 NPC 与目标点的世界坐标距离很容易误判。目标可能位于墙另一侧,直线距离很近,但实际路径仍然不可达;代理也可能还在等待路径计算,此时 remainingDistance 还不能代表最终状态。
更稳妥的顺序是先确认代理仍在 NavMesh 上,再等待 pathPending 结束,再检查路径状态,最后结合 remainingDistance 与低速度确认到达。这样“到达”“路径失败”“仍在移动”不会混在一起。
当导航结果已经成为稳定接口后,后续无论接攻击、交互、巡逻还是动态目标切换,都只需要扩展行为层,而不必把 NavMesh 的判断逻辑复制到每个状态里。