
游戏 AI / 系统课时
目标选择和寻路如何分工
目标选择和寻路如何分工
NPC 追谁、为什么追、追到什么距离,本质上是决策问题;从当前位置怎样绕过障碍到达目标附近,才是寻路问题。把这两层拆开后,感知、目标选择、路径规划和移动执行可以独立测试,也更容易替换算法而不互相污染职责。
学习目标
- 区分感知、目标选择、路径规划和移动执行的职责边界。
- 设计只传递目标与移动意图的稳定接口。
- 识别寻路层反向吞掉上层决策的常见设计错误。
四层职责要拆开
一个可维护的 NPC 导航链路通常至少有四层:感知层发现候选对象,决策层从候选中选择目标,寻路层把目标位置转换为可行路径,移动层沿路径推进角色。四层都可以读取必要的世界状态,但不应该互相替代职责。
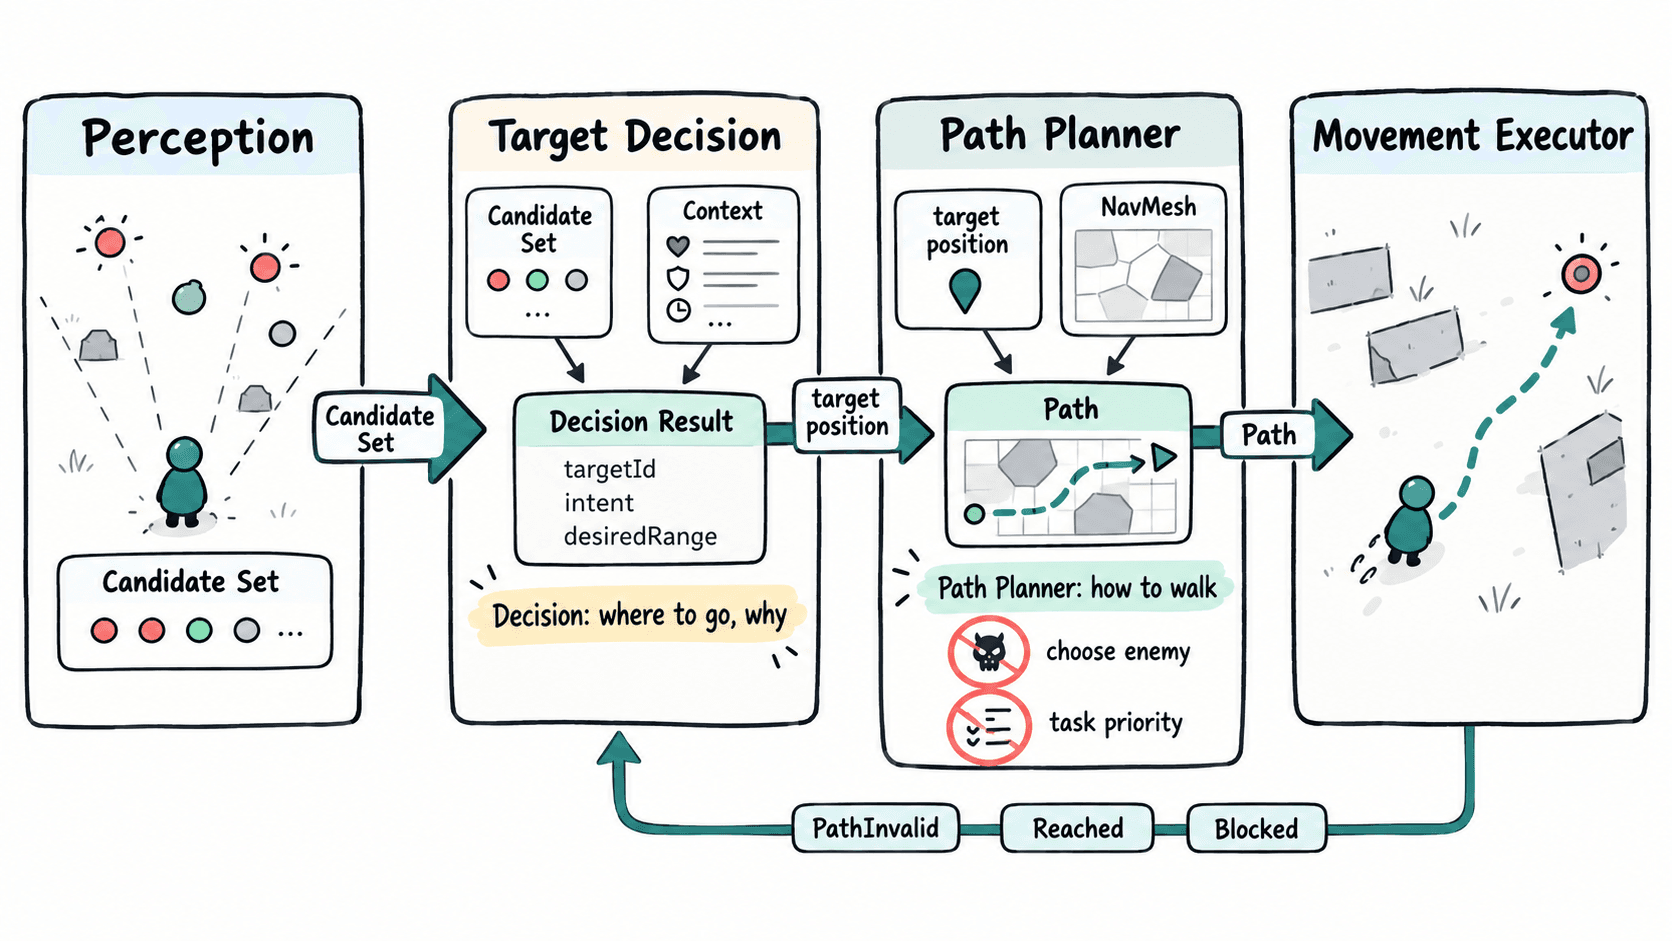
决策层输出的不应该是“下一个路径拐点”,而是更稳定的意图,例如“追击敌人 A,并保持 2 米攻击距离”。寻路层只负责根据当前位置、目标位置和导航数据计算路线,不需要知道 A 是仇恨最高的敌人还是任务指定目标。
这条边界很重要,因为路径失败并不等于目标一定应该被更换。目标可能暂时站在不可达区域,也可能只是路径需要重新计算。是否放弃目标,应由决策层结合任务、战斗状态和失败原因统一判断。
接口只传目标和寻路结果
层间通信可以压缩成两个方向:上层向下传递“我想去哪里”,下层向上传递“现在能不能到达”。下面的 C# 片段使用 Unity NavMesh 查询路径,但不会在路径失败时重新选择目标。
using UnityEngine;
using UnityEngine.AI;

public readonly struct MoveIntent
{
    public readonly Transform Target;
    public readonly float DesiredRange;

    public MoveIntent(Transform target, float desiredRange)
    {
        Target = target;
        DesiredRange = desiredRange;
    }
}

public static class PathPlanner
{
    public static bool TryPlan(Vector3 from, MoveIntent intent, NavMeshPath path)
    {
        if (intent.Target == null)
        {
            return false;
        }

        // 寻路层只检查已有目标的可达性,不重新挑选目标。
        bool calculated = NavMesh.CalculatePath(
            from,
            intent.Target.position,
            NavMesh.AllAreas,
            path
        );

        return calculated &&
               path.status == NavMeshPathStatus.PathComplete;
    }
}
这是片段示例,依赖场景中已经存在的目标 Transform、有效 NavMesh,以及调用方创建的 NavMeshPath。验证时保持 MoveIntent.Target 不变,只修改地图障碍;如果目标没有被寻路代码替换,而路径结果会随地图变化,就说明职责边界是清晰的。
一次完整决策如何流动
运行时可以按照下面的顺序组织数据:
- 感知层收集当前可见、可听或由任务系统注入的候选对象。
- 决策层根据威胁、距离、任务优先级和自身状态选择目标,并生成移动意图。
- 寻路层根据当前位置和目标位置计算路径,并判断路径是否完整。
- 移动层沿路径前进,同时上报
Reached、Blocked、PathInvalid等运行状态。 - 决策层读取这些反馈,再决定等待、重新规划、切换行为还是更换目标。
关键点是“下层反馈,上层决定”。例如收到 PathInvalid 后,可以要求决策系统重新评估,但寻路模块不应该自行扫描附近敌人并选择最近目标。否则任务优先级、战斗规则和导航状态就会混进同一个模块。
常见越界与修正
最常见的越界是让移动脚本同时承担目标选择。例如每帧寻找最近敌人,然后立即把敌人的位置交给 NavMeshAgent。代码开始时很短,但一旦加入嘲讽、任务目标、保护目标、撤退和治疗规则,移动脚本就会不断积累与寻路无关的条件。
另一个问题是把一次寻路失败直接解释为“目标无效”。路径不可达只是一条导航事实,目标在游戏规则上可能仍然有效。正确做法是把失败原因返回给决策层,由决策层决定等待环境变化、移动到最近可达位置还是放弃当前目标。
让决策层拥有当前目标、寻路层拥有当前路径、移动层只消费路径,可以使三个状态独立变化。目标变化时重新提交移动意图,地图变化时重新规划路径;以后即使替换寻路算法或移动实现,上层“为什么选择这个目标”的规则仍然可以保持不变。