
游戏 AI / 系统课时
跟随队友怎样保持队形
跟随队友怎样保持队形
多个 NPC 跟随同一个队友时,如果所有 Agent 都把队友当前位置当作终点,它们最终会争抢同一小块区域并不断互相避让。稳定队形的关键不是继续调避障参数,而是先给每个成员分配不同的相对位置,再把这些位置投射到可行走 NavMesh 上。
学习目标
- 用领队的局部前后和左右方向计算不同的跟随位置
- 把理想队形位置修正为实际可行走的 NavMesh 目标点
- 通过更新阈值、停止距离和避障优先级减轻多个 NPC 的拥堵
跟随目标应该是位置槽而不是领队本身
假设三名 NPC 都执行 SetDestination(leader.position),它们的路径终点完全相同。即使局部避障能防止模型真正穿透,成员也会在终点附近互相推挤、绕行,甚至因为领队持续移动而不断交换左右位置。
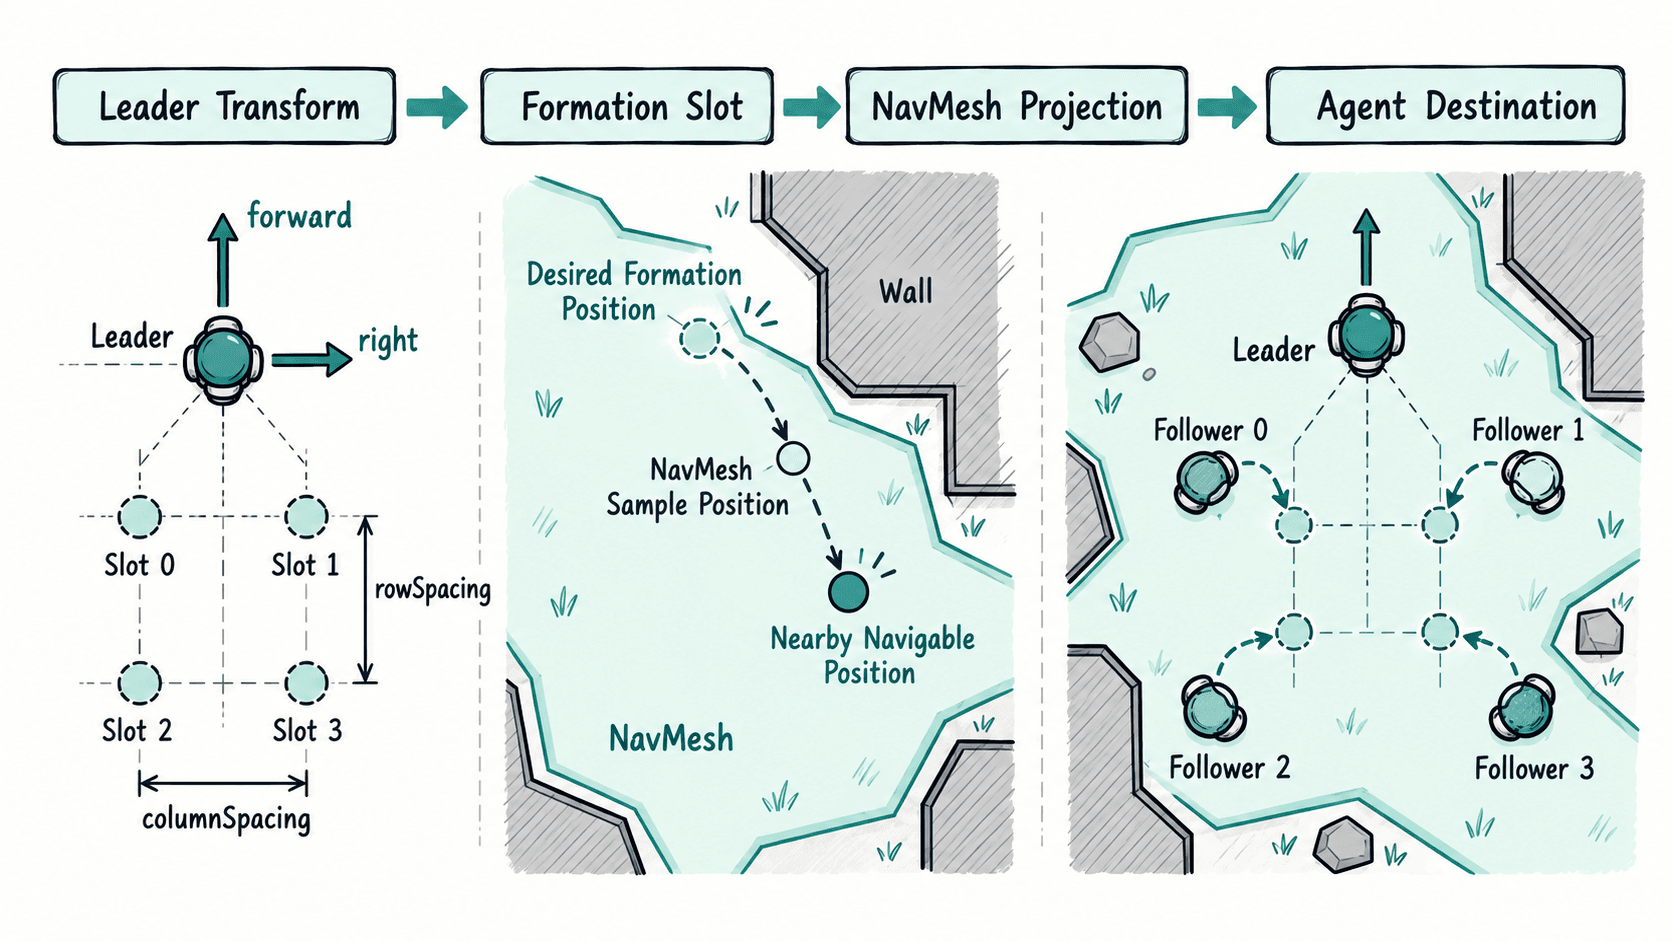
更合适的做法是为每名 NPC 分配一个稳定的 formation slot。这个位置以领队为参考系:向后表示跟随距离,向左或向右表示横向间距。领队转弯时,槽位随 leader.forward 和 leader.right 一起旋转,因此队形能够自然跟随朝向变化。
计算一个稳定的队形槽位
下面脚本采用两列纵队。followerIndex 从 0 开始,不同成员填写不同索引;索引决定所在行和列。理想槽位计算完成后,再使用 NavMesh.SamplePosition 在附近寻找可行走点,避免领队靠墙时把槽位直接放进墙体或网格外。
using UnityEngine;
using UnityEngine.AI;

[RequireComponent(typeof(NavMeshAgent))]
public class FormationFollower : MonoBehaviour
{
    [SerializeField] private Transform leader;
    [SerializeField] private int followerIndex;
    [SerializeField] private int columns = 2;
    [SerializeField] private float columnSpacing = 1.8f;
    [SerializeField] private float rowSpacing = 2.2f;
    [SerializeField] private float sampleRadius = 1.5f;
    [SerializeField] private float destinationThreshold = 0.4f;
    [SerializeField] private float updateInterval = 0.15f;

    private NavMeshAgent agent;
    private Vector3 lastDestination;
    private float nextUpdateTime;

    private void Awake()
    {
        agent = GetComponent<NavMeshAgent>();
        agent.stoppingDistance = 0.35f;

        // 不同优先级可减少多个 Agent 对称避让时的反复僵持。
        agent.avoidancePriority = Mathf.Clamp(30 + followerIndex * 5, 0, 99);
    }

    private void Update()
    {
        if (leader == null || Time.time < nextUpdateTime)
        {
            return;
        }

        nextUpdateTime = Time.time + updateInterval;
        Vector3 desiredPosition = CalculateSlotPosition();

        if (!NavMesh.SamplePosition(
                desiredPosition,
                out NavMeshHit hit,
                sampleRadius,
                agent.areaMask))
        {
            return;
        }

        // 槽位变化很小时继续使用当前路径,避免跟随者频繁重算。
        if ((hit.position - lastDestination).sqrMagnitude
            < destinationThreshold * destinationThreshold)
        {
            return;
        }

        if (agent.SetDestination(hit.position))
        {
            agent.isStopped = false;
            lastDestination = hit.position;
        }
    }

    private Vector3 CalculateSlotPosition()
    {
        int safeColumns = Mathf.Max(1, columns);
        int row = followerIndex / safeColumns + 1;
        int column = followerIndex % safeColumns;

        float centeredColumn = column - (safeColumns - 1) * 0.5f;
        float lateralOffset = centeredColumn * columnSpacing;
        float backwardOffset = row * rowSpacing;

        return leader.position
            + leader.right * lateralOffset
            - leader.forward * backwardOffset;
    }
}
预期结果
Follower 0 和 Follower 1 位于领队后方第一排左右两侧。
Follower 2 和 Follower 3 位于第二排左右两侧。
领队转向时,所有槽位随领队局部坐标旋转。
槽位靠近墙壁或NavMesh边缘时,目标会尝试修正到附近可行走位置。
槽位移动不足 destinationThreshold 时,不重新提交路径。
要验证脚本,可在同一场景放置多个带 NavMeshAgent 的跟随者,分别设置不同 followerIndex。如果两个对象使用相同索引,它们仍会争抢同一槽位,因此索引唯一性属于队形管理层必须保证的约束。
拥堵问题先从目标分离解决
局部避障只能解决“移动过程中怎样不碰撞”,不能替代队形系统决定“每个人最终应该站在哪里”。因此处理拥堵时,应先确认成员目标点已经分离,再调 radius、stoppingDistance 和避障质量等参数。
columnSpacing 至少要能容纳两个角色的横向占用。如果角色 Agent 半径较大,而槽位间距过小,即使目标不同,成员到达队形后仍会持续触发避障。rowSpacing 同理,它需要给前后成员留下正常移动和转向空间。
脚本还给不同成员设置了不同 avoidancePriority。在 Unity 的 NavMeshAgent 中,该值范围为 0 到 99,数值越小优先级越高。不同成员采用稳定而非随机的优先级,可以降低双方同时对称避让造成的摆动,但它只是辅助措施,不应该用来掩盖槽位重叠。
队形位置不可达时不要直接退回领队位置
领队贴墙、穿过窄门或站在平台边缘时,理论槽位可能落到 NavMesh 外。这里用 NavMesh.SamplePosition 在 sampleRadius 范围内寻找最近的可行走位置。如果搜索失败,脚本保持原路径,不把目标直接改成领队当前位置,否则所有失败成员会再次汇聚到同一点。
在更复杂的队伍中,可以让队形管理器统一计算并分配槽位,再由每个 NPC 只消费自己的目标位置。这样后续切换单列、双列、楔形或战斗散开队形时,不必修改每个 Agent 的移动逻辑。