
游戏 AI / 系统课时
禁行区为什么还是被经过
禁行区为什么还是被经过
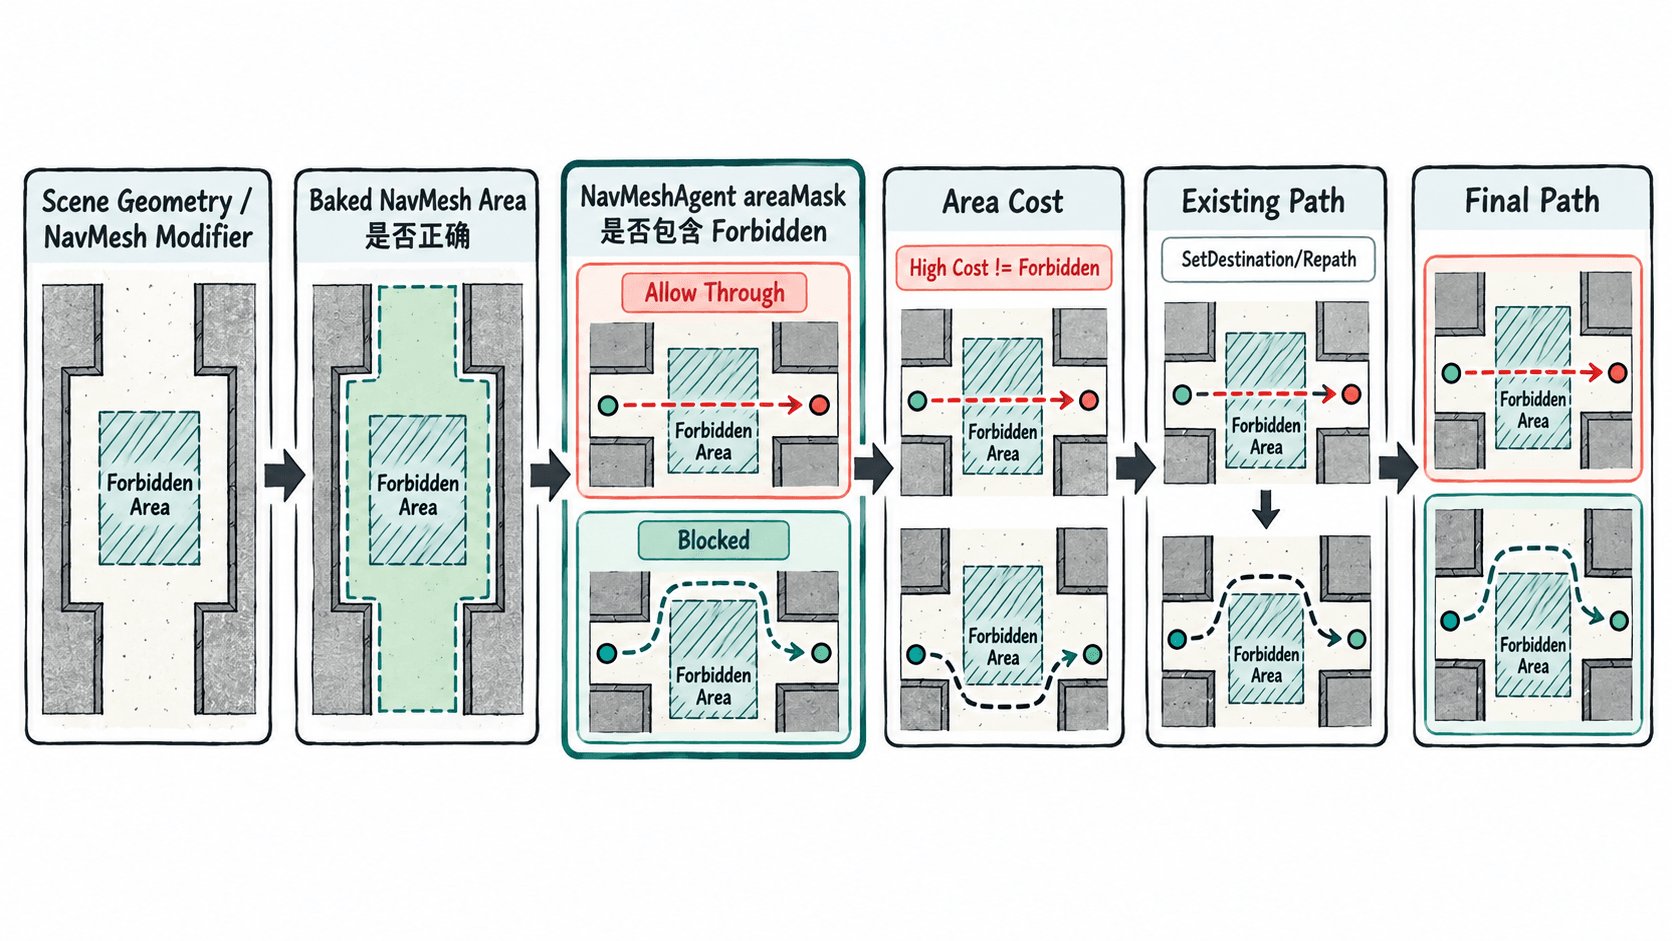
场景里明明标了“禁行区”,NPC 却仍然从里面穿过去,通常不是寻路算法失效,而是区域定义、代理筛选、代价配置或旧路径没有同步。排查时要沿着“区域是否真的存在 → Agent 是否允许进入 → 路径是否重新计算”这条链路逐层确认。
学习目标
- 区分“禁止通行”和“提高通行代价”两种完全不同的控制方式
- 检查
areaMask、区域代价与实际烘焙结果是否一致 - 在修改区域配置后主动触发重新寻路并验证结果
先确认你要的是禁行还是绕行
NavMesh Area 可以参与两类控制。第一类是可达性控制:如果某个区域不在 NavMeshAgent.areaMask 中,该 Agent 不会把这个区域作为可通行路径。第二类是代价控制:区域仍然允许通行,只是通过 SetAreaCost 或 Inspector 中的 Area Cost 提高寻路成本。
这两者最容易混淆。把某块区域的 Cost 从 1 调到 10,并不代表“绝对禁止”。如果绕路非常长,A* 仍可能认为穿过高代价区域的总成本更低。
检查区域是否真的进入了 NavMesh
首先不要只看场景物体的名称或材质颜色。区域控制最终依赖的是烘焙后的 NavMesh Area。例如你创建了名为 Forbidden 的自定义区域,还需要确保对应地面通过 NavMesh Modifier、Surface 配置或其他实际参与烘焙的方式被标记为该 Area。
如果地面视觉上属于禁区,但烘焙结果仍然是默认 Walkable,那么 Agent 根本不知道这里具有特殊含义。调试时应开启 NavMesh 可视化,确认该位置确实生成了预期区域;涉及 Unity 编辑器中的具体颜色和面板位置时,以当前项目所用 Unity 与 AI Navigation 版本的界面为准。
另一个常见问题是把区域设置成高代价后,以为颜色不同就等于不能走。颜色只是在帮助识别 Area,真正决定是否允许进入的是 Agent 的区域掩码。
检查 Agent 的区域掩码和代价
下面的脚本可以直接挂到带有 NavMeshAgent 的 NPC 上。它读取名为 Forbidden 的区域,输出当前 Agent 是否允许进入、该区域的寻路代价,然后重新提交一次目标位置以刷新路径。
using System.Collections;
using UnityEngine;
using UnityEngine.AI;

public class NavMeshAreaDebugger : MonoBehaviour
{
    [SerializeField] private Transform target;
    [SerializeField] private string forbiddenAreaName = "Forbidden";

    private NavMeshAgent agent;

    private IEnumerator Start()
    {
        agent = GetComponent<NavMeshAgent>();

        int areaIndex = NavMesh.GetAreaFromName(forbiddenAreaName);
        if (areaIndex < 0)
        {
            Debug.LogError($"NavMesh area not found: {forbiddenAreaName}");
            yield break;
        }

        bool areaAllowed = (agent.areaMask & (1 << areaIndex)) != 0;
        float areaCost = agent.GetAreaCost(areaIndex);

        Debug.Log($"Forbidden area index: {areaIndex}");
        Debug.Log($"Agent allows Forbidden: {areaAllowed}");
        Debug.Log($"Forbidden area cost: {areaCost}");

        if (target == null)
        {
            Debug.LogError("Target is not assigned.");
            yield break;
        }

        // 重新提交目标,避免继续沿用修改配置前生成的旧路径。
        if (!agent.SetDestination(target.position))
        {
            Debug.LogError("SetDestination failed.");
            yield break;
        }

        while (agent.pathPending)
        {
            yield return null;
        }

        Debug.Log($"Path status: {agent.pathStatus}");
    }
}
预期输出中的区域编号、代价和路径状态取决于项目配置,因此会有所不同:
Forbidden area index: <ID>
Agent allows Forbidden: <true|false>
Forbidden area cost: <COST>
Path status: <STATUS>
如果目标是绝对禁行,那么关键检查结果应该是 Agent allows Forbidden: false。若结果为 true,即使 Cost 很高,该区域依旧属于候选路径。
修改配置后为什么角色还沿旧路线走
NavMeshAgent 已经得到一条路径后,运行时改变 Area Cost 或 areaMask,不能简单假定当前路径会立刻按照新规则重新规划。尤其是角色已经沿着旧路径移动时,最直观的处理是重新调用 SetDestination,让新的查询使用最新配置。
还要区分“进入禁区”和“视觉上靠近禁区”。Agent 的实际移动受半径、局部避障和 Transform 同步方式影响。如果路径拐点没有进入禁区,但角色模型边缘看起来越界,应继续检查 Agent Radius、角色碰撞体和渲染模型尺寸,而不是继续调整 Area Cost。
排查顺序保持固定最有效:先确认烘焙区域,再确认 areaMask,再确认代价,最后重新提交路径。只要“禁行”和“高代价”没有混用,大多数角色误入区域的问题都能在这几层中定位。