
游戏 AI / 系统课时
调尺寸避免卡进窄路
调尺寸避免卡进窄路
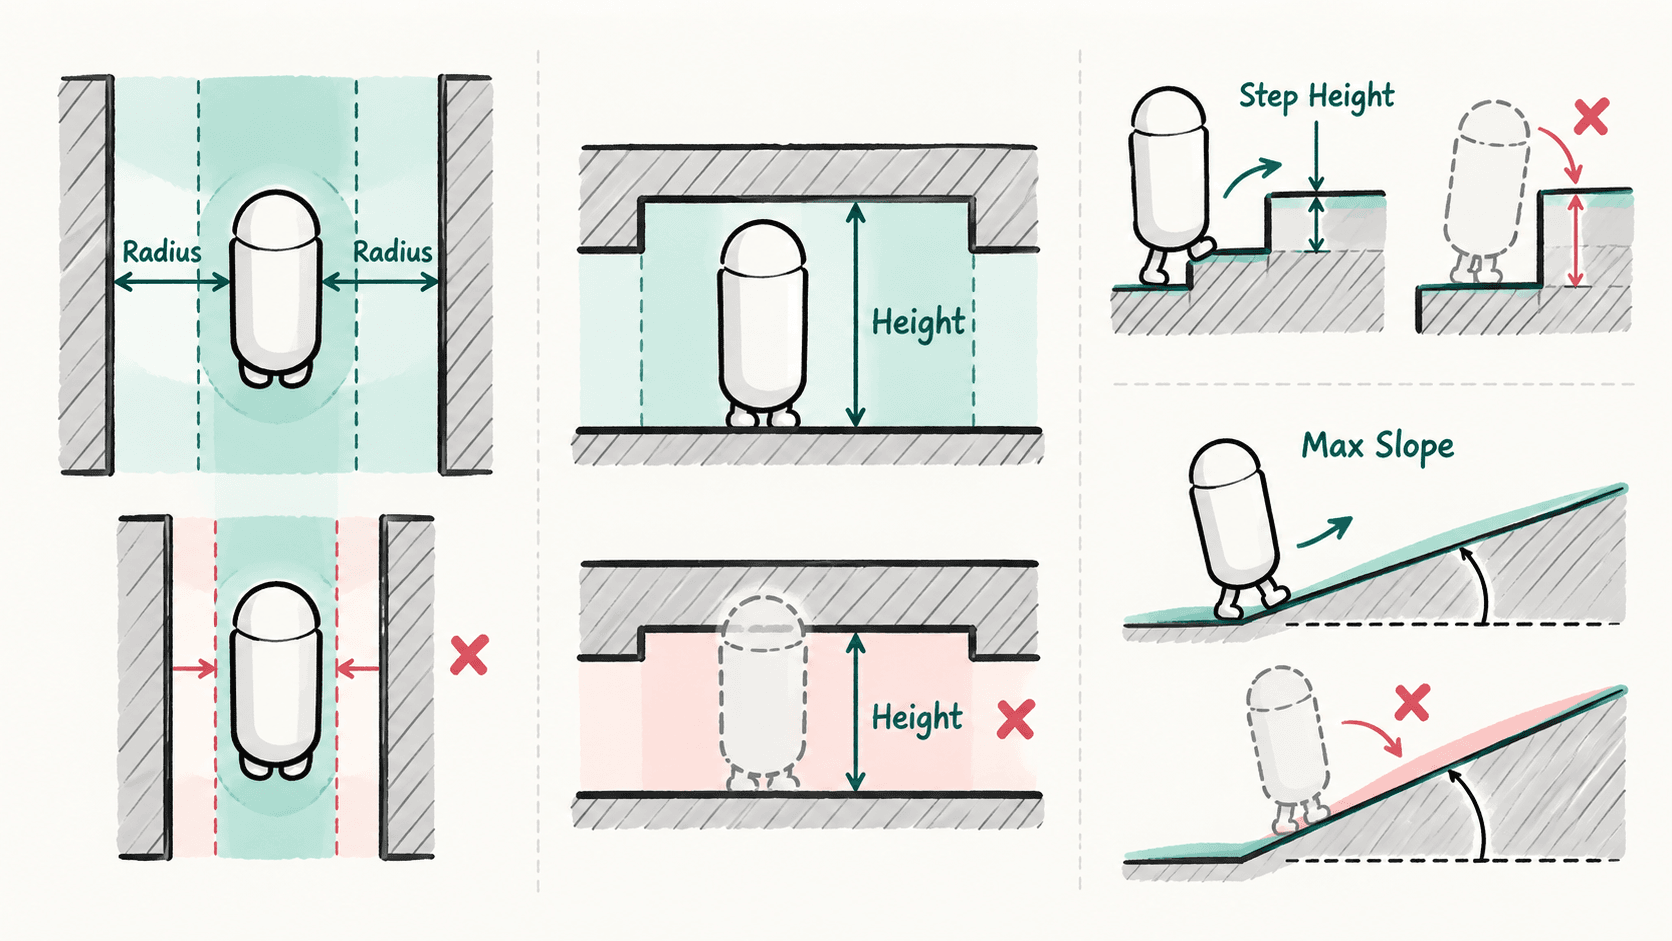
导航网格必须描述“角色中心真正能够到达的位置”,而不是单纯覆盖所有地面。本节把角色半径、高度、步高和最大坡度与实际体型对应起来,让规划路径与碰撞体保持一致,避免出现路径算得出来、角色却卡在现场的情况。
学习目标
- 理解角色半径、高度、步高和最大坡度分别限制什么
- 根据实际碰撞体和场景尺寸确定合理的烘焙参数
- 通过窄路、低顶、台阶和坡道四类测试验证导航空间
导航尺寸要以碰撞体为基准
调整导航参数时,不应只看角色模型有多宽。动画中的手臂、武器和披风可能伸出身体,但真正决定角色能否通过墙角和门洞的通常是用于移动的碰撞体。因此第一步是确认角色实际运动碰撞体的半径和高度。
下面是一份与引擎无关的测量记录示例,只用于整理数据,不是可以直接导入某个引擎的配置文件。
角色碰撞体半径: 0.40 m
角色碰撞体高度: 1.80 m
期望可跨越台阶: 0.30 m
期望最大可行走坡度: 40 deg
测试通道宽度: 0.85 m / 1.00 m / 1.20 m
测试门洞高度: 1.70 m / 1.90 m / 2.10 m
有了这些真实尺寸,再去调整导航烘焙参数,才不会陷入“看起来差不多”的反复试错。
四个参数分别控制什么
角色半径决定角色中心必须距离墙体多远。半径增大后,墙边可导航区域会向内收缩,窄通道最容易因此消失。若导航半径明显小于真实碰撞体,系统则可能规划出贴墙甚至无法实际通过的路线。
角色高度决定需要多少垂直净空。低矮门洞、桥底或洞穴即使地面连续,只要顶部空间不足,也不应该被视为可通行区域。
步高描述角色可以直接跨越的垂直落差。它适合解决路缘、小台阶这类无需跳跃即可通过的高度变化,而不应该被用来跨越明显的平台断层。
最大坡度决定哪些倾斜表面可以作为正常行走面。坡度设得过小会切断正常斜坡,设得过大则可能让陡峭岩壁也进入可导航区域。
先解决半径与窄路
窄路问题最值得先处理,因为半径不仅影响通道,还会影响墙角、柱子周围和门口的导航边界。
对于近似笔直、两侧平行的通道,可以用一个简单的几何关系建立直觉:通道宽度至少要能够容纳角色直径,并留出必要的数值误差和运动余量。角色直径为:
其中 是角色半径。若半径为 ,碰撞体直径就是 。一个宽度只有 的通道即使理论上还有几厘米余量,在实际导航离散化、碰撞和转向过程中也可能过于紧张。
因此不要把目标设成“刚好能烘焙出来”,而应让关键通道拥有明确余量。尤其是角色需要在窄路中转向、避障或与其他角色交会时,所需空间通常大于静止胶囊体的直径。
再验证高度、台阶和坡度
尺寸调整不能只拿一条走廊测试。最好准备一个小型导航测试区,把容易出错的几何集中起来,然后用同一个角色跑完整套验证。
| 测试区域 | 应验证的问题 | 异常现象 |
|---|---|---|
| 窄通道 | 半径是否与真实碰撞体一致 | 网格能过但角色碰墙,或通道被过度封死 |
| 低门洞 | 高度限制是否合理 | 路径穿过角色实际进不去的空间 |
| 小台阶 | 步高是否覆盖正常环境落差 | 网格在每级台阶处断裂 |
| 斜坡 | 最大坡度是否符合移动能力 | 正常坡道断开,或陡坡被错误开放 |
调整时一次只改一项。比如窄通道卡住,就先处理半径,不要同时提高步高和坡度。这样重新生成网格后,才能知道究竟是哪一个参数改变了结果。
用真实移动结果验收
导航参数最终服务于实际角色,而不是服务于网格预览。重新烘焙后,应让角色从不同角度进入窄路,并检查路径规划和实际移动是否一致。
验收至少覆盖这些情况:
- 角色能够通过设计上应该开放的最窄通道,并且不会持续蹭墙。
- 角色不会规划进入实际碰撞体无法穿过的低矮空间。
- 普通台阶能够连续通过,明显高于移动能力的落差仍保持断开。
- 正常坡道连续,设计上不可攀爬的陡坡没有被误判为行走面。
- 在墙角和门框附近转向时,不会因为路径过度贴边而频繁碰撞。
正确的参数不是“网格覆盖面积最大”的参数,而是导航允许通过的地方,真实角色也稳定通过;真实角色过不去的地方,导航也不会规划进去。以碰撞体尺寸为起点,再用窄路、低顶、台阶和坡道逐项验证,才能让导航结果真正对应游戏中的移动能力。