
游戏 AI / 系统课时
门开关后路径如何变化
门开关后路径如何变化
门并不是简单的“能走/不能走”开关:关闭时要让导航查询绕开门洞,打开时又要恢复直达路径,而且已经在移动的 NPC 可能仍拿着旧路径。本节用可雕刻障碍与主动重算,把门状态、导航空间和角色路径同步起来。
学习目标
- 理解门关闭、打开时导航空间如何变化
- 能用
NavMeshObstacle的 carving 控制门洞是否可通行 - 知道何时需要让正在移动的 Agent 主动重新规划路径
门状态要同时影响物理与导航
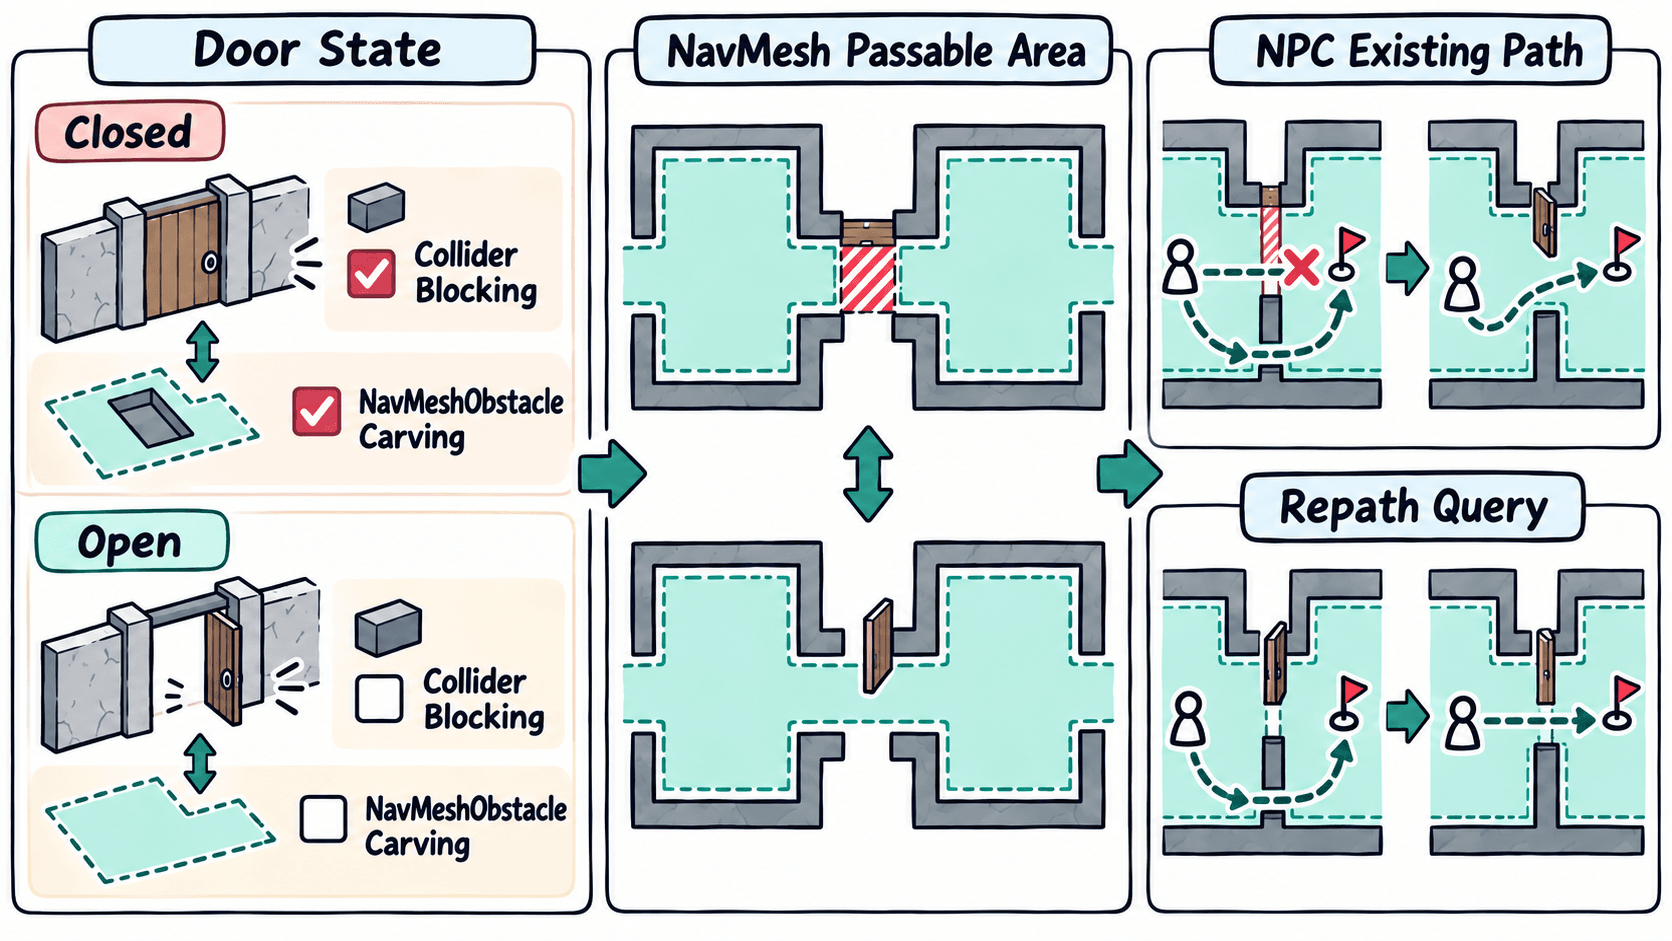
一扇可开关门通常同时承担两件事:物理上阻挡角色,导航上阻止路径穿过门洞。若只关闭门的碰撞体而不更新导航空间,路径查询仍可能把门洞当成可走区域;若只改导航而不改碰撞,角色又可能在物理层穿门。
对运行时频繁开关的小型门体,常见做法是给门配置启用了 carving 的 NavMeshObstacle:关闭时启用障碍,让它从 NavMesh 中“挖掉”对应区域;打开时禁用障碍,使门洞重新可通行。导航更新存在自己的更新时机,因此不要把“改了一个布尔值”理解成路径在同一帧必然已经变化。
用脚本切换门与导航障碍
下面示例假设 NavMeshObstacle 已在 Inspector 中开启 Carve。门关闭时同时启用碰撞体和障碍;门打开时同时禁用二者,避免一个已经打开的门仍被 Agent 当作局部避障对象。
using UnityEngine;
using UnityEngine.AI;

public sealed class NavDoor : MonoBehaviour
{
    [SerializeField] private Collider doorCollider;
    [SerializeField] private NavMeshObstacle obstacle;

    public bool IsOpen { get; private set; }

    public void SetOpen(bool open)
    {
        IsOpen = open;

        // 物理阻挡与导航阻挡必须保持一致,避免路径与碰撞结果互相矛盾。
        doorCollider.enabled = !open;
        obstacle.enabled = !open;
    }
}
预期结果:调用 SetOpen(false) 后,门会重新阻挡角色,并在导航更新完成后让对应门洞从可通行区域中消失;调用 SetOpen(true) 后,门洞会重新允许路径穿过。实际更新可能跨帧完成,不应把路径变化写成同帧硬性断言。
已有路径为什么不会自动变成最优
Agent 已经拿到的路径是一次查询结果。门状态变化后,导航数据会更新,但移动角色是否立刻换路线,取决于当前路径是否仍有效、Agent 的自动重算行为以及你的业务逻辑。尤其是“门刚打开”这种情况,旧绕路仍可能是合法路径,只是不再最短,因此系统未必主动替你切回直路。
更稳妥的做法是把“门状态变化”当作一次明确事件,在导航空间完成更新后,让受影响角色重新提交目标。下面脚本演示对单个 Agent 主动重算;生产项目通常会由门事件通知附近 Agent,而不是扫描全场。
using UnityEngine;
using UnityEngine.AI;

public sealed class DoorAwareAgent : MonoBehaviour
{
    [SerializeField] private NavMeshAgent agent;
    private Vector3 currentDestination;
    private bool hasDestination;

    public void MoveTo(Vector3 destination)
    {
        currentDestination = destination;
        hasDestination = true;
        agent.SetDestination(destination);
    }

    public bool Repath()
    {
        if (!hasDestination || !agent.isOnNavMesh)
        {
            return false;
        }

        // 重新提交相同目标,让查询基于最新导航空间生成路径。
        return agent.SetDestination(currentDestination);
    }
}
预期输出
Repath() 返回 true:新的路径查询已成功提交。
Repath() 返回 false:当前没有目标,或 Agent 不在 NavMesh 上。
这里的 true 只表示查询请求被接受,不代表此刻已经得到完整路径。验证时继续观察 pathPending 与 pathStatus,不要在刚调用 SetDestination 的同一行就判断最终路径结果。
用状态切换做最小验收
测试场景只需要门前后各一块可行走区域,并准备一个远端目标点。先让 NPC 沿直线穿过门洞,再切换门状态,依次观察三件事:关闭门后门洞是否从可通行空间中消失、重新规划后路径是否绕行或变为不可达、再次开门并重算后是否恢复更短路径。
门的核心不是某个组件怎么勾选,而是保证物理状态、导航状态、已有路径三者按同一门状态收敛。只要这三个层次能同步,门关闭后的绕行、门打开后的回直路以及路径失效后的重新选择都会变得可预测。