
游戏 AI / 系统课时
先判断哪些地面能走
先判断哪些地面能走
NavMesh 不是简单地把所有地板涂成“可走区域”。生成前必须先判断角色能否真正站上去、跨过去和穿过去。本节从碰撞几何、坡度、台阶和角色尺寸四个方面建立判断方法,避免烘焙后才发现网格断裂、覆盖错误或穿过障碍物。
学习目标
- 判断场景几何是否具备生成可行走区域的基本条件
- 理解坡度、台阶和角色尺寸为什么会改变 NavMesh 连通性
- 在正式烘焙前识别常见的几何问题
NavMesh 判断的是角色能不能通过
导航系统关心的不是模型看起来像不像地面,而是角色使用的导航代理能否在这片空间中稳定移动。一块视觉上平坦的地板,如果没有被导航系统采集到有效几何,可能完全不会生成 NavMesh;相反,一块不希望角色进入的平台,如果被当作可行走几何采集,也可能出现导航覆盖。
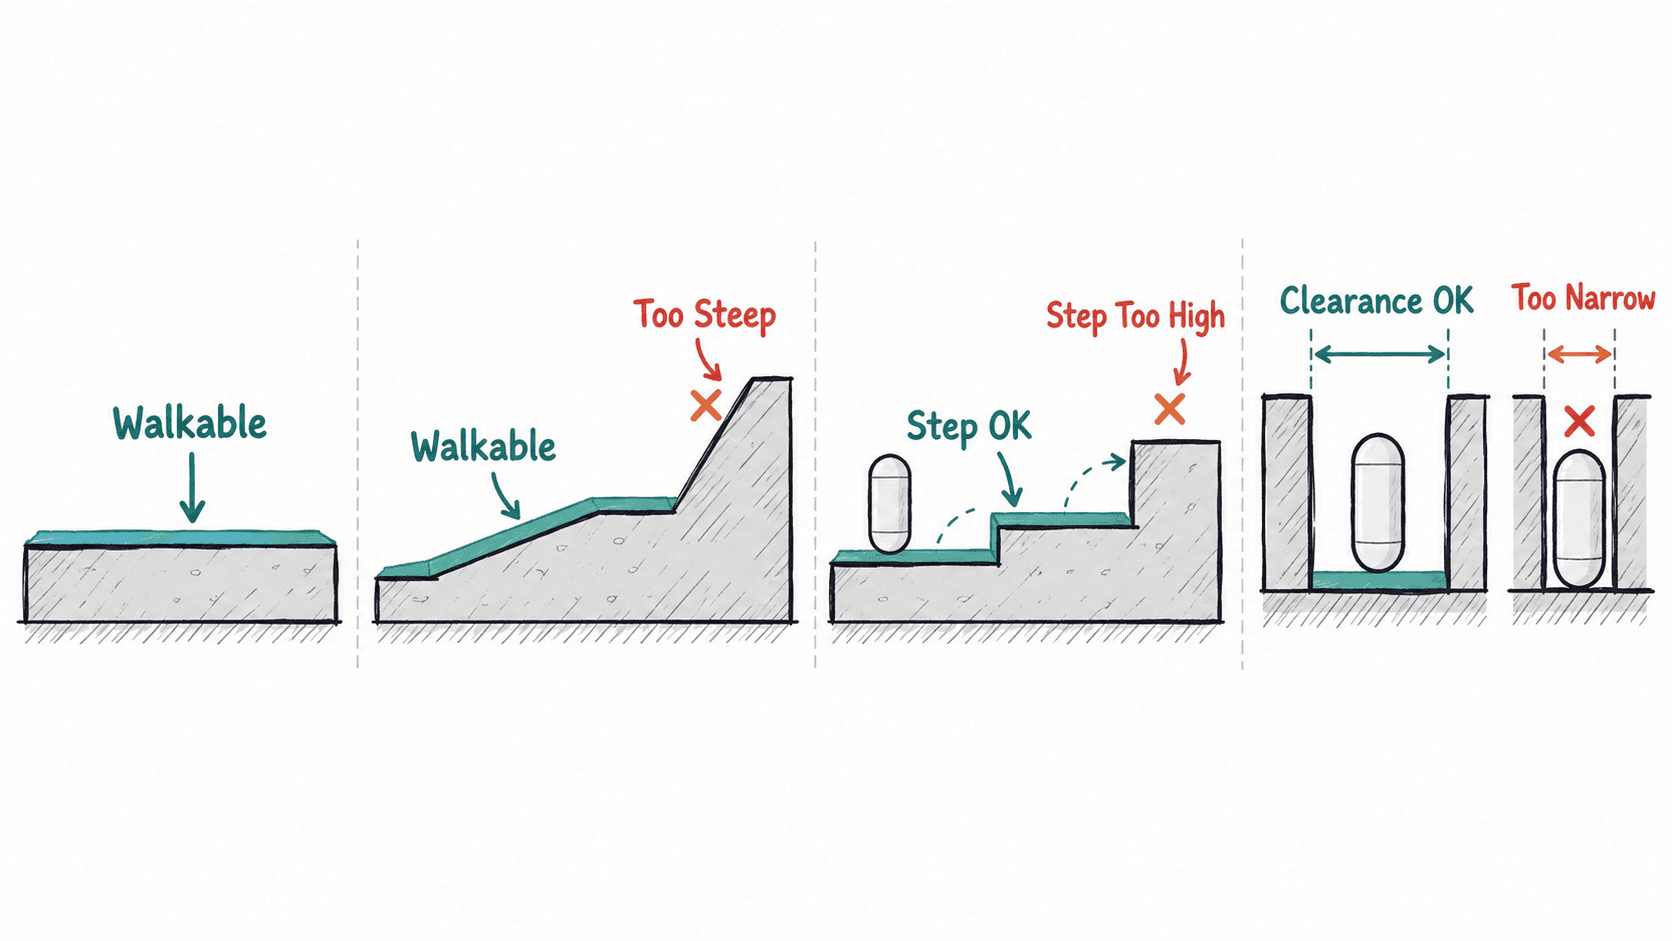
因此准备场景时,应先把“能不能走”拆成几个独立条件:脚下是否存在有效表面,表面是否过陡,垂直落差是否能够跨越,以及角色身体是否有足够空间通过。
先确认参与导航计算的几何
导航烘焙必须先获得场景几何。实际项目中常见来源包括地形、静态关卡网格和碰撞体。无论使用哪种引擎,都要确认导航系统采集到的几何与角色真正发生碰撞的空间基本一致。
一个常见问题是“看得到但算不到”:美术模型存在,但导航采集范围没有包含它,或者导航系统配置为读取碰撞体,而该对象没有合适的碰撞形状。另一个问题则相反:隐藏的碰撞体仍被采集,导致肉眼看不到的平台上出现 NavMesh。
检查时优先回答三个问题:这块表面是否属于导航采集范围;导航读取的是渲染几何还是碰撞几何;障碍物的几何是否与实际阻挡范围一致。
坡度和台阶决定区域是否连续
角色在平面上移动没有问题,并不意味着它能通过所有高低差。导航代理通常有最大可行走坡度以及可跨越台阶高度之类的约束,它们会直接影响两个表面之间是否连通。
缓坡通常可以连续生成导航区域;坡面超过允许角度后,应被视为不可行走区域。台阶则不同:当高度小于角色允许跨越的范围时,导航表面可以保持连续;高度超过阈值后,即使两块地面在水平距离上非常接近,也应该形成断开区域。
因此不要为了让网格“连起来”无限放宽坡度或台阶限制。参数应反映角色实际动画和碰撞能力,否则寻路认为能走,运行时角色却可能撞墙、卡台阶或产生明显穿模。
角色尺寸会吃掉边缘空间
NavMesh 通常不是沿着墙面直接生成。为了保证角色中心沿网格移动时身体不会撞到障碍物,系统会根据代理半径在障碍物周围留下安全距离。
这意味着一条肉眼看起来存在的走廊,如果宽度不足以容纳角色,就可能完全没有导航区域。同样,低矮门洞还会受到角色高度限制:地面虽然连续,但角色顶部没有足够净空时,这条路径仍然不能通过。
可以把角色近似理解为一个具有半径和高度的胶囊体。判断场景时,不应只观察脚底有没有路,而要同时考虑角色整个身体是否能够从空间中穿过。
| 场景问题 | 典型 NavMesh 结果 | 优先检查 |
|---|---|---|
| 地板未被采集 | 整块区域缺失 | 几何来源、采集范围 |
| 斜坡过陡 | 坡面出现断层 | 最大可行走坡度 |
| 台阶过高 | 上下区域不连通 | 可跨越台阶高度 |
| 通道过窄 | 通道中没有网格 | Agent 半径 |
| 门洞过低 | 门前或门后断开 | Agent 高度 |
烘焙前做一次几何验收
在真正生成第一张 NavMesh 前,可以让测试角色沿计划路线人工走一遍,并重点观察门口、楼梯、斜坡、墙角和狭窄通道。如果角色自身的碰撞体已经无法通过某处,就不应该期望导航网格自动解决这个问题。
准备完成后,场景至少应满足两个原则:希望角色到达的主要区域具有连续且可靠的几何表面,不希望角色进入的位置存在明确的空间阻挡。这样后续烘焙参数解决的是导航精度问题,而不是替场景几何补漏洞。