
游戏 AI / 系统课时
上线前检查哪些导航指标
上线前检查哪些导航指标
导航系统能“跑起来”并不等于可以上线。真正的验收要把地图覆盖、路径结果、动态更新成本和异常代理状态都变成可重复检查的指标。本节给出一套可执行的检查顺序,并用脚本自动扫描最容易遗漏的问题。
学习目标
- 能建立覆盖率、路径状态、异常代理和更新成本四类上线指标。
- 能用
NavMesh.SamplePosition与NavMeshAgent状态做自动化场景扫描。 - 能把一次性“目测正常”改造成可重复执行的验收清单。
先把导航验收拆成四类指标
地图覆盖回答“应该能走的地方是否真的落在 NavMesh 上”;路径结果回答“目标请求是否经常得到 PathPartial 或 PathInvalid”;运行状态回答“代理是否掉出 NavMesh、长时间等待或原地卡住”;性能指标则回答“动态更新和批量重算是否制造明显帧尖峰”。
这四类指标缺一不可。只看路径是否能算出来,可能漏掉角色卡死;只看 Profiler,又可能把不可达区域当成业务问题而不是烘焙问题。
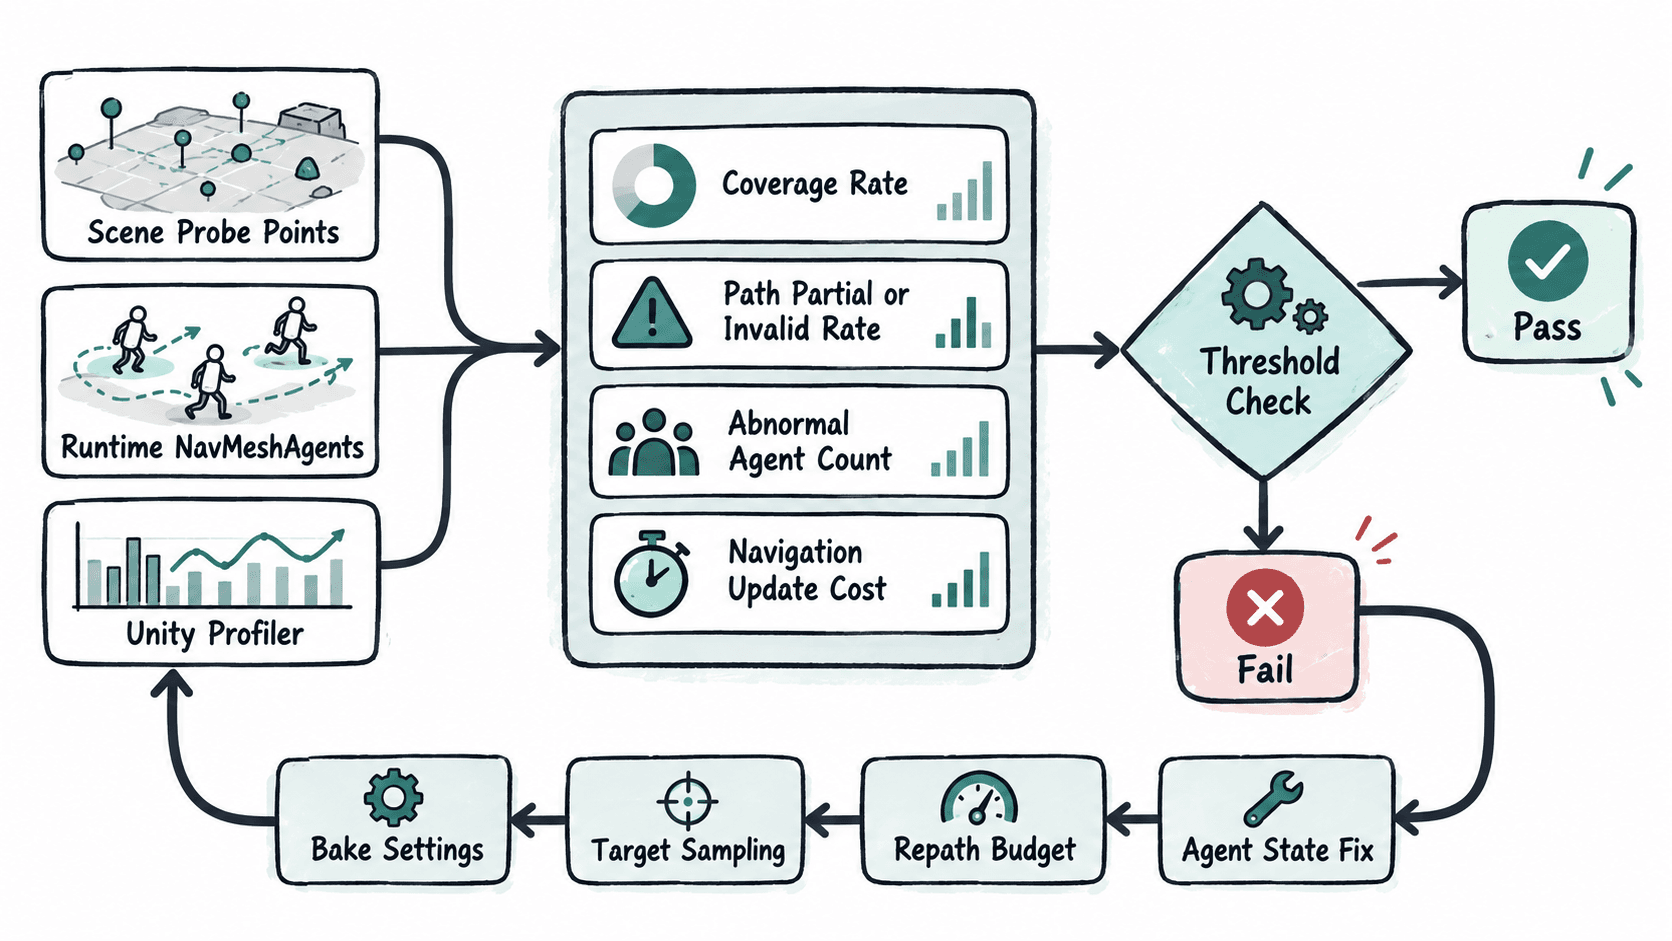
用探针检查覆盖率和异常代理
最简单的自动检查方式,是在场景中放置一组“应该可达”的探针点,再扫描当前所有代理。探针不要只放在主路,还应覆盖门口、楼梯口、窄路、桥面、出生点和交互点。
下面脚本是可运行的场景验收工具。把关键点拖到 probePoints,把需要检查的代理放进 agents,运行后调用组件菜单中的 Run Navigation Acceptance Check。
using UnityEngine;
using UnityEngine.AI;

public class NavigationAcceptanceProbe : MonoBehaviour
{
    [SerializeField] private Transform[] probePoints;
    [SerializeField] private NavMeshAgent[] agents;
    [SerializeField] private float sampleRadius = 1.0f;

    [ContextMenu("Run Navigation Acceptance Check")]
    public void RunCheck()
    {
        int covered = 0;

        foreach (Transform point in probePoints)
        {
            if (point == null)
                continue;

            if (NavMesh.SamplePosition(point.position, out _, sampleRadius, NavMesh.AllAreas))
                covered++;
        }

        int validProbes = 0;
        foreach (Transform point in probePoints)
        {
            if (point != null)
                validProbes++;
        }

        int offMesh = 0;
        int partial = 0;
        int invalid = 0;

        foreach (NavMeshAgent agent in agents)
        {
            if (agent == null)
                continue;

            if (!agent.isOnNavMesh)
            {
                offMesh++;
                continue;
            }

            if (agent.pathPending)
                continue;

            if (agent.pathStatus == NavMeshPathStatus.PathPartial)
                partial++;
            else if (agent.pathStatus == NavMeshPathStatus.PathInvalid)
                invalid++;
        }

        float coverage = validProbes == 0 ? 1f : (float)covered / validProbes;

        Debug.Log(
            $"Coverage={coverage:P1}, OffMesh={offMesh}, Partial={partial}, Invalid={invalid}"
        );
    }
}
预期输出
Coverage=<PERCENT>, OffMesh=<COUNT>, Partial=<COUNT>, Invalid=<COUNT><PERCENT> 和 <COUNT> 取决于当前场景。理想情况下,关键探针覆盖率应接近 100%,OffMesh 与稳定状态下的 Invalid 应为 0。Partial 是否允许要看玩法,例如故意只能走到悬崖边的目标可能是合理结果。
为每类异常定义可追踪条件
上线前最怕“偶尔有一个 NPC 卡住,但复现不了”。因此异常状态要尽量变成布尔条件,而不是依赖肉眼观察。
可以把以下状态加入运行时监控:代理不在 NavMesh 上;路径已经稳定但长期为 PathInvalid;remainingDistance 长时间几乎不下降且 velocity 接近零;角色世界坐标在变化但代理被外部 Transform 强行拉离导航面;动态门或障碍状态变化后,路径仍长时间没有重新评估。
对于“卡住”,不要只用单帧 velocity == Vector3.zero 判断。角色在转向、等待避障或刚提交路径时短暂停止完全正常,应该配合持续时间、pathPending、remainingDistance 和行为状态一起判定。
性能指标必须在最坏场景测
覆盖和状态都正确后,再测性能。测试场景应主动制造峰值:大量 NPC 同时生成、同一目标突然移动、门批量开关、动态障碍集中变化,或者 100 个代理同时进入追击。
Profiler 中重点看主线程帧时间、最长帧、导航相关调用附近是否出现集中尖峰,以及自己的目标刷新和重算调度是否超过预算。不要把“平均 60 FPS”当成唯一结论,因为偶发的 40~80 ms 单帧已经足以产生明显卡顿。
如果项目使用运行时 NavMesh 构建或动态更新,还要记录每次更新的影响范围和触发频率。大范围、高频重建通常比少量代理沿现有网格移动昂贵得多,因此应把“改变多少区域、多久改变一次”列入验收。
把检查结果变成上线门槛
最终验收不需要一份很长的文档,但需要明确的失败条件。可以按关卡维护一张小表:
| 指标 | 建议判定方式 |
|---|---|
| 关键区域覆盖率 | 所有必须可达探针均能采样到 NavMesh |
OffMesh 代理 |
正常玩法阶段必须为 0 |
PathInvalid |
稳定目标请求不应持续出现 |
PathPartial |
只允许出现在设计上可接受的目标 |
| 卡住代理 | 超过项目定义持续时间才计异常 |
| 更新成本 | 最坏场景下仍不突破项目帧预算 |
阈值不要照搬其他项目。30 FPS 主机、60 FPS 移动端和高刷新率 PC 的帧预算不同,角色移动速度和允许的响应延迟也不同。真正可上线的标准,是每个核心场景都能重复执行同一套探针扫描和压力测试,并且异常数量、路径结果和最坏帧时间都落在项目自己的门槛内。