
游戏 AI / 系统课时
完成一套可复用导航方案
完成一套可复用导航方案
一套能迁移到不同关卡的导航系统,不应把算路、移动、动态障碍、特殊连接、行为决策和调试混在同一个脚本里。本节把这些能力拆成稳定职责,并用统一移动入口把 NPC 行为与具体 NavMesh 实现隔离。
学习目标
- 划分静态网格、动态变化、特殊连接、NPC 行为和诊断工具的职责边界
- 用统一导航控制器封装目标采样、路径提交、到达与失败结果
- 建立可迁移到新关卡的接入顺序和验收清单
先划清五个职责边界
可复用的关键不是做一个“大而全”的管理器,而是让每层只承担一种变化。关卡几何变化时,不应该改 NPC 决策;行为逻辑变化时,也不应该重写 NavMesh 生成与配置流程。
| 层 | 负责什么 | 不负责什么 |
|---|---|---|
| Navigation Data | 静态可行走区域、Area、基础网格 | NPC 选择业务目标 |
| Dynamic World | 门、箱子等动态阻挡与 carving | 决定追击或巡逻 |
| Special Link | 跳台、缺口、梯子等特殊连接 | 普通地面移动 |
| Navigation Controller | 采样目标、提交路径、判断到达或失败 | 业务状态机 |
| Behavior / Diagnostics | 消费导航结果、记录运行证据 | 直接修改底层导航数据 |
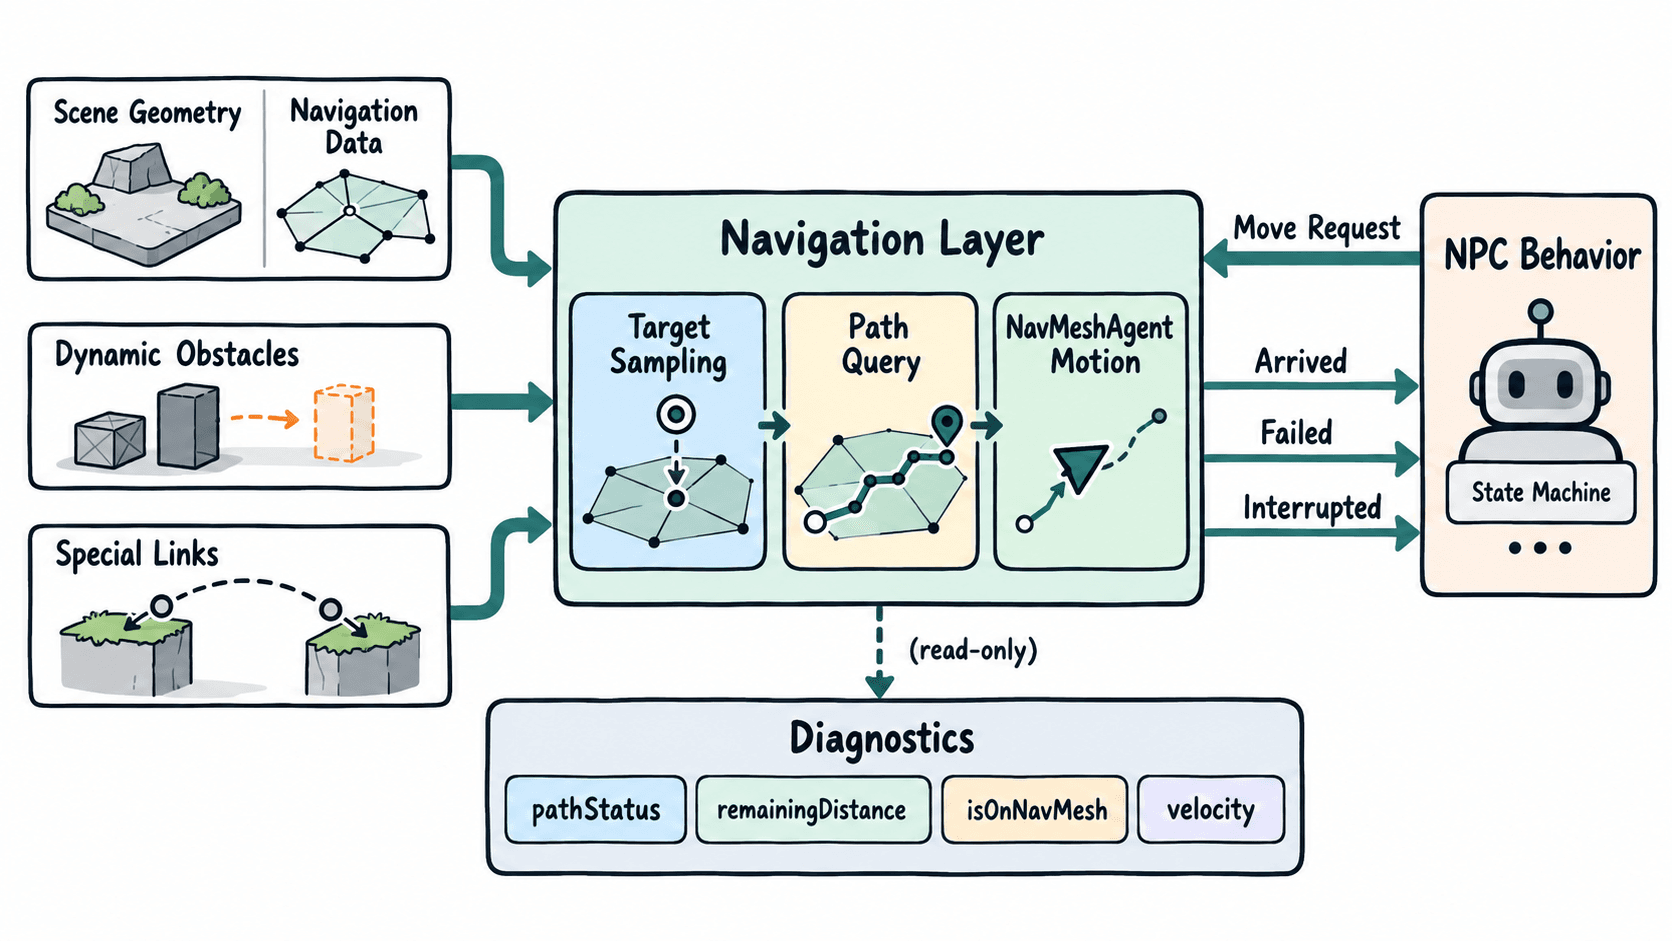
这套边界可以直接作为项目约束:行为层只提交“我要去哪里”,导航层只回答“是否接受、正在计算、到达或失败”。这样更换关卡、调整 Area Cost、增加门或跳台时,上层行为接口仍然稳定。
用统一入口隔离导航实现
下面的 ReusableNavigator 只依赖 NavMeshAgent。调用方给出世界坐标,它先用 NavMesh.SamplePosition 找到附近可导航点,再调用 SetDestination。路径计算结束后统一产生 Arrived 或 Failed,NPC 状态机不需要自行组合多个 Agent 字段判断结果。
把脚本挂到带有 NavMeshAgent 的 NPC 上,并确保场景已经存在与该 Agent 匹配的 NavMesh。目标位置可以来自巡逻点、敌人位置或交互点。
using System;
using UnityEngine;
using UnityEngine.AI;

public enum NavigationResult
{
    Arrived,
    Failed
}

[RequireComponent(typeof(NavMeshAgent))]
public sealed class ReusableNavigator : MonoBehaviour
{
    public event Action<NavigationResult> Completed;

    [SerializeField] private float sampleRadius = 2f;

    private NavMeshAgent agent;
    private bool requestActive;

    private void Awake()
    {
        agent = GetComponent<NavMeshAgent>();
    }

    public bool TryMoveTo(Vector3 worldTarget)
    {
        if (!agent.isOnNavMesh)
        {
            Debug.LogWarning("NAV rejected: agent is not on NavMesh");
            return false;
        }

        // 先把业务目标投影到当前 Agent 可使用的导航区域。
        if (!NavMesh.SamplePosition(worldTarget, out NavMeshHit hit, sampleRadius, agent.areaMask))
        {
            Debug.LogWarning("NAV rejected: no sampled target");
            Completed?.Invoke(NavigationResult.Failed);
            return false;
        }

        requestActive = agent.SetDestination(hit.position);
        Debug.Log($"NAV submitted: accepted={requestActive}");
        return requestActive;
    }

    private void Update()
    {
        if (!requestActive || agent.pathPending)
        {
            return;
        }

        // 请求完成后先判断整条路径是否真的完整可达。
        if (agent.pathStatus != NavMeshPathStatus.PathComplete)
        {
            Finish(NavigationResult.Failed);
            return;
        }

        bool reached = agent.remainingDistance <= agent.stoppingDistance
                       && (!agent.hasPath || agent.velocity.sqrMagnitude < 0.01f);

        if (reached)
        {
            Finish(NavigationResult.Arrived);
        }
    }

    private void Finish(NavigationResult result)
    {
        requestActive = false;
        agent.ResetPath();
        Debug.Log($"NAV completed: result={result}");
        Completed?.Invoke(result);
    }
}
一次目标可达并正常到达时,预期日志为:
NAV submitted: accepted=True
NAV completed: result=Arrived
如果 Agent 不在 NavMesh 上、目标附近没有可采样区域,或者最终路径不是 PathComplete,请求会被拒绝或以 Failed 结束。实际结果取决于当前关卡网格、Area Mask、动态障碍和目标位置。
把动态变化和特殊连接当作地图能力
动态门、可移动大箱子和可破坏物体改变的是“哪里能走”,因此应由关卡导航层维护。需要让较大的障碍改变路径规划时,可以使用 NavMeshObstacle 的 carving;只需要 NPC 之间短距离互相绕行时,则优先依赖 Agent 的局部避让,不要把所有移动物体都配置成持续挖洞的障碍。
跳台、沟壑、梯子或传送点属于普通网格之外的特殊可达边。项目可以根据使用的 Unity 版本和导航包选择对应的 Link 组件,但上层行为仍应只看到“这条路线可以通过”。如果连接处还需要播放跳跃或攀爬动作,可在进入特殊连接时暂时交由动作系统控制,再恢复普通导航移动。
这两类能力都不应该塞进 TryMoveTo。统一入口只负责请求与结果,而网格怎样形成、某条特殊边为什么可通,应由关卡导航数据决定。
让行为系统只消费导航结果
行为层常见的失控方式,是追击、巡逻、交互脚本各自读取 remainingDistance、velocity、pathStatus,又各自判断什么时候停止或重新算路。行为一多,不同脚本就会出现互相矛盾的到达条件。
更稳定的约定是让行为层只处理少量结果:到达后继续攻击或交互,失败后重选目标或进入降级行为,高优先级动作出现时主动中断当前移动。追击移动目标虽然可以周期性再次调用导航入口,但重算间隔、目标位移阈值和停止距离应集中在追击行为内部管理。
诊断工具则保持旁路,只读 isOnNavMesh、pathPending、pathStatus、remainingDistance、desiredVelocity 和 velocity 等证据。它可以输出日志或绘制路径角点,但不应在观察过程中偷偷修改 Agent 状态,否则会产生“调试工具改变故障现场”的问题。
用迁移验收判断方案是否真的可复用
把系统复制到新关卡时,应按照“导航数据先于业务行为”的顺序接入:
- 先生成静态 NavMesh,确认主要地面、坡度、台阶和 Area 划分正确。
- 再加入门、箱子等动态障碍,验证状态变化会影响可达性。
- 补上跳台、缺口等特殊连接,验证路径能够跨越分离区域。
- 接入统一导航控制器,让 NPC 只提交目标并消费导航结果。
- 最后开启诊断信息,对正常到达、不可达、动态阻挡和特殊连接分别回归。
至少要验证四种真实场景:普通目标能够正常到达;目标落在网格外时能够被合理采样或明确拒绝;动态障碍发生变化后路径结果符合预期;特殊连接能够被路径正确使用。只要迁移到新关卡时主要修改的是导航数据和独立配置,而不需要重写 NPC 业务代码,这套结构才真正具备跨关卡复用价值。