
游戏 AI / 系统课时
给定目标位置算路径
给定目标位置算路径
这一节让 NPC 从当前位置向一个明确目标点发起路径查询,并在路径计算完成后判断结果是否可用。完成后,你会得到从“提交目标”到“路径完成、部分可达或不可达”的完整处理链路,而不是只调用一次移动接口就假设成功。
学习目标
- 使用
NavMeshAgent.SetDestination提交目标位置 - 正确处理
pathPending与pathStatus - 区分完整路径、部分路径和无效路径,并给出可验证结果
路径查询不是瞬间得到最终答案
调用 SetDestination 后,导航系统会接收目标位置并开始计算路径。此时 pathPending 可能暂时为 true,因此不能在同一帧立刻把 remainingDistance 或 pathStatus 当成最终结果。
当查询结束后,应检查 pathStatus。PathComplete 表示路径能到达目标;PathPartial 表示只能走到最接近的可达位置;PathInvalid 表示没有得到有效路径。对 AI 来说,这三个结果通常要进入不同的行为分支。
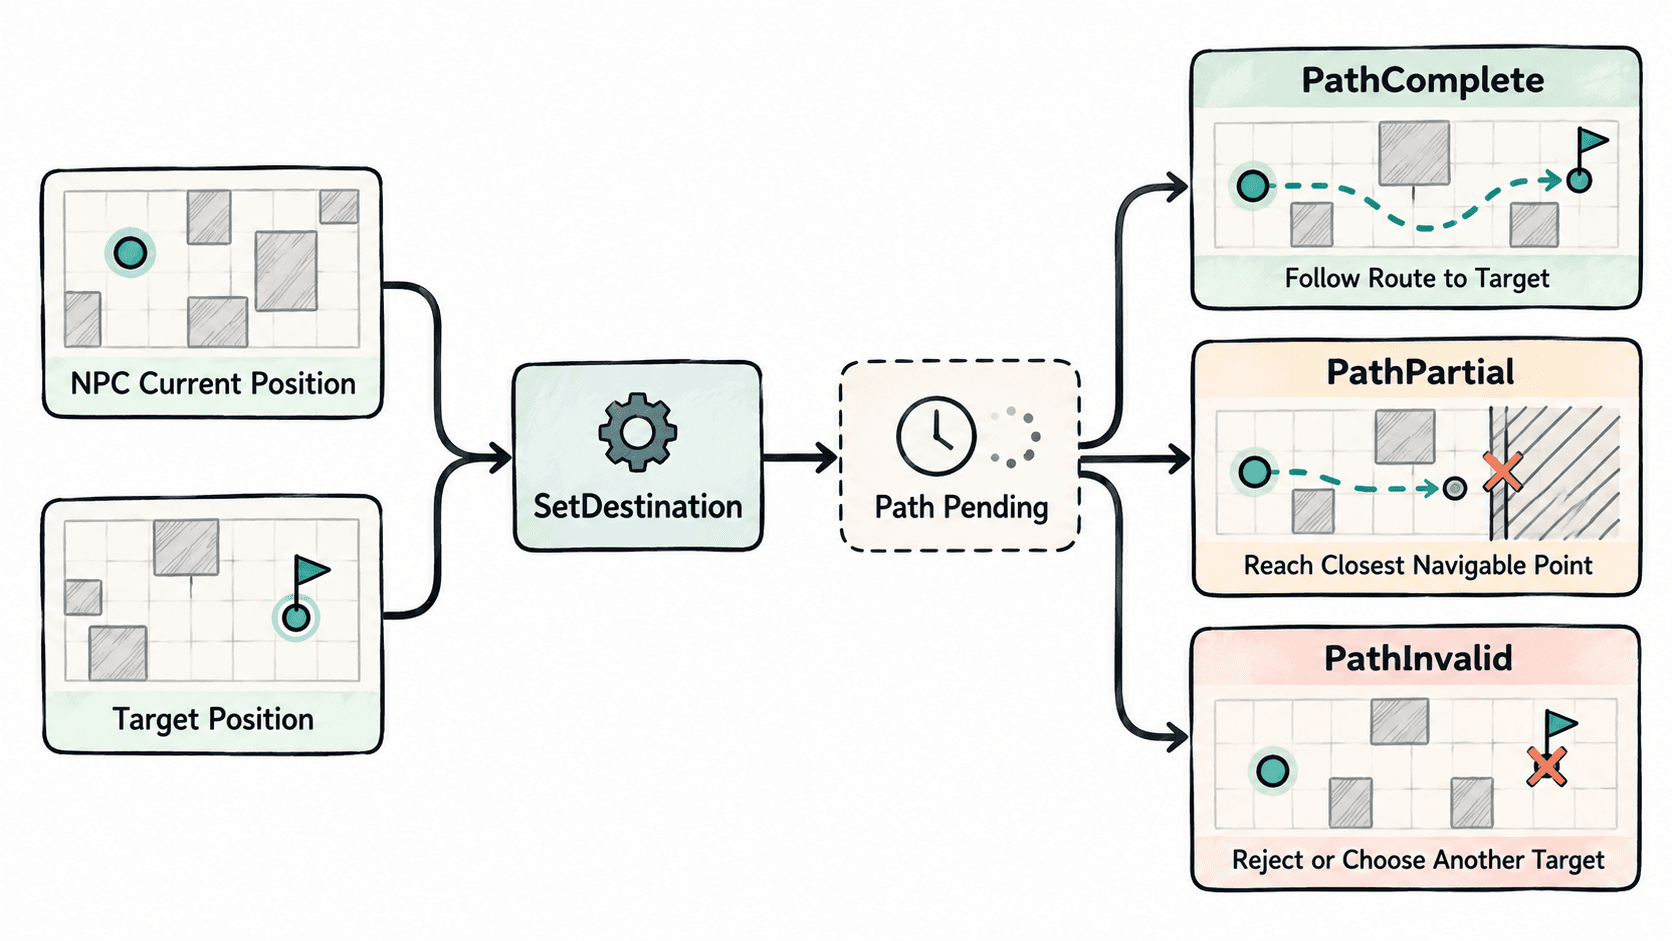
提交目标并等待查询完成
下面脚本把场景中的一个 Transform 作为目标。启动后先调用 SetDestination,再等待 pathPending 变为 false,最后输出路径状态和拐点数量。示例要求目标点位于同一张可连通 NavMesh 上。
using System.Collections;
using UnityEngine;
using UnityEngine.AI;

[RequireComponent(typeof(NavMeshAgent))]
public class NpcNavigateToTarget : MonoBehaviour
{
    [SerializeField] private Transform target;

    private NavMeshAgent agent;

    private void Awake()
    {
        agent = GetComponent<NavMeshAgent>();
    }

    private void Start()
    {
        StartCoroutine(RequestPath());
    }

    private IEnumerator RequestPath()
    {
        if (target == null)
        {
            Debug.LogError("Navigation target is not assigned.");
            yield break;
        }

        // SetDestination 只表示目标请求已提交,不代表路径已经计算完成。
        if (!agent.SetDestination(target.position))
        {
            Debug.LogError("Destination request was rejected.");
            yield break;
        }

        while (agent.pathPending)
        {
            yield return null;
        }

        Debug.Log(
            $"Path ready: status={agent.pathStatus}, " +
            $"corners={agent.path.corners.Length}");
    }
}
预期输出
Path ready: status=PathComplete, corners=<COUNT><COUNT> 取决于场景障碍和 NavMesh 形状,实际值可能不同;只要目标可达,关键结果应是 PathComplete。
路径状态决定后续行为
如果结果是 PathComplete,代理可以继续沿当前路径移动,并通过 remainingDistance 判断是否接近目标。若是 PathPartial,不要默认它“几乎等于成功”:角色可能停在墙边、断层边缘或隔离区域入口,此时应由行为层决定是否接受最近可达点。
PathInvalid 则表示当前路径不可用。常见处理不是无限重试,而是重新选择目标、先寻找合法的 NavMesh 落点,或等待环境状态变化后再查询。
用可观察条件验收
运行场景时,把目标放在 NPC 能通过 NavMesh 抵达的位置。你应看到 NPC 开始移动,并在 Console 中得到 PathComplete。然后把目标放到与当前 NavMesh 不连通的区域,再观察结果是否变成部分路径或无效路径。
如果 NPC 完全不动,优先检查代理是否位于 NavMesh、目标是否可达、组件是否启用,而不是先调整速度。只有路径有效之后,速度、加速度和停止距离才会真正影响最终移动表现。