
游戏 AI / 系统课时
用代价改变选路结果
用代价改变选路结果
同一个起点和终点之间存在多条可行路线时,NavMesh 不一定选择几何距离最短的一条。通过给不同区域设置通行代价,可以让角色主动绕开泥地、危险区等区域,同时仍保留必要时穿过它们的能力。
学习目标
- 理解区域代价如何参与 NavMesh 路径选择
- 使用
NavMeshAgent.SetAreaCost调整指定角色的选路偏好 - 判断代价设置后路径没有变化的常见原因
距离最短不等于总代价最低
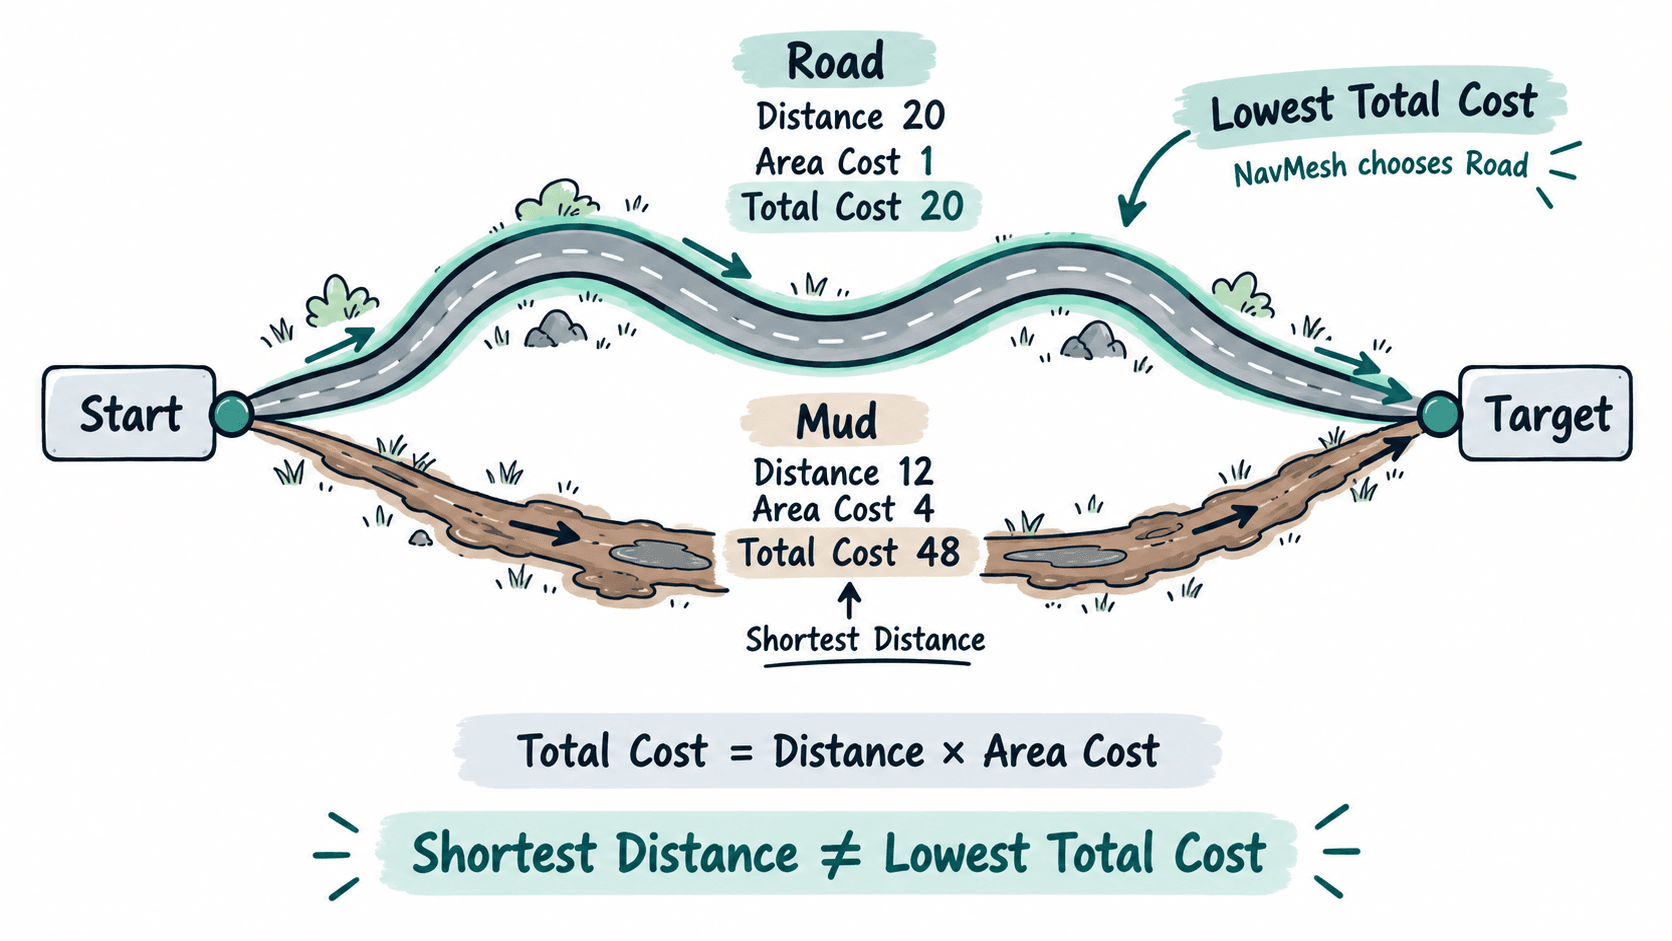
如果地图上有一条较短的泥地路线和一条稍长的道路,仅比较距离时角色通常倾向于短路;给泥地区域较高代价后,较长道路反而可能成为更便宜的路径。
可以把这个过程近似理解为:每段路径的距离乘以所在区域的代价,再把所有路径段累加。
其中 是某段路径长度, 是该区域的通行代价。实际 NavMesh 寻路由导航图完成,但这个模型足以帮助判断为什么提高某个区域的代价会改变路线。
例如,直穿泥地共 12 米且代价为 4,近似成本为 48;绕行道路共 20 米且代价为 1,近似成本只有 20。此时最低总代价路线不是距离最短路线。
给指定 Agent 设置区域代价
区域需要先存在于已经烘焙的 NavMesh 中,例如 Road 和 Mud。运行时可以通过区域名称取得索引,再使用 NavMeshAgent.SetAreaCost 为当前角色覆盖该区域的通行代价。
下面的组件把道路代价设为 1、泥地代价设为 4,然后重新向目标点提交路径请求。将脚本挂到场景对象,并在 Inspector 中绑定一个位于 NavMesh 上的 NavMeshAgent 和目标点即可运行。
using UnityEngine;
using UnityEngine.AI;

public sealed class AreaCostDemo : MonoBehaviour
{
    [SerializeField] private NavMeshAgent agent;
    [SerializeField] private Transform destination;
    [SerializeField] private string roadAreaName = "Road";
    [SerializeField] private string mudAreaName = "Mud";
    [SerializeField] private float roadCost = 1f;
    [SerializeField] private float mudCost = 4f;

    private void Start()
    {
        if (agent == null || destination == null)
        {
            Debug.LogError("Agent or destination is not assigned.");
            return;
        }

        int roadArea = NavMesh.GetAreaFromName(roadAreaName);
        int mudArea = NavMesh.GetAreaFromName(mudAreaName);

        if (roadArea < 0 || mudArea < 0)
        {
            Debug.LogError("Required NavMesh areas were not found.");
            return;
        }

        // 代价越高,寻路算法越倾向于在存在替代路线时绕开该区域。
        agent.SetAreaCost(roadArea, Mathf.Max(1f, roadCost));
        agent.SetAreaCost(mudArea, Mathf.Max(1f, mudCost));

        bool submitted = agent.SetDestination(destination.position);
        Debug.Log(
            $"Road={agent.GetAreaCost(roadArea):0.0}, " +
            $"Mud={agent.GetAreaCost(mudArea):0.0}, " +
            $"DestinationSubmitted={submitted}"
        );
    }
}
预期输出
Road=1.0, Mud=4.0, DestinationSubmitted=True这里的 True 表示目标请求已经成功提交;完整路径仍可能需要后续帧完成计算。实际场景中如果道路和泥地都能到达目标,并且两条路线的总代价差异足够大,应当能观察到角色优先选择道路。
代价不会把区域变成障碍
高代价表达的是不喜欢走,而不是不能走。如果泥地是到达目标的唯一通路,即使代价很高,Agent 仍可能选择它。需要彻底禁止某种区域时,应通过 Agent 的 areaMask 排除该区域,而不是把代价不断放大。
同样,不要为了让角色绕行就设置极端悬殊的数值。更稳定的做法是先让普通区域保持接近 1,再按设计意图逐步提高不希望经过的区域,并在存在两条以上可行路线的场景里观察切换点。
路径没有改变时怎么检查
修改代价后仍走原路线,不一定说明配置失效。首先确认角色的路径确实经过了被设置代价的区域,并且场景存在另一条完整可达路线;如果只有一条路,代价再高也没有选择空间。
其次比较两条路线的总代价而不是只看距离。例如原路线只经过很短的一段高代价区域,那么提高代价后仍可能比长距离绕行便宜。可以继续逐步提高该区域代价,观察路径在哪个阈值发生切换。
最后确认修改的是目标 NavMeshAgent 自己的区域代价,并在调整策略后重新调用 SetDestination 计算路径。这样才能把“区域划分是否正确”“代价是否生效”和“路线是否真的更便宜”三个问题分开验证。