
游戏 AI / 系统课时
生成第一张 NavMesh
生成第一张 NavMesh
这一节把准备好的场景真正转换成可视化导航网格。重点不是一次就调出最精细的参数,而是先完成“设置导航表面、执行烘焙、观察覆盖、运行验证”这一条最小闭环,再根据缺口定位是采集范围、角色尺寸还是场景几何出了问题。
学习目标
- 完成导航表面的基本配置并生成第一张 NavMesh
- 通过可视化结果检查覆盖范围和连通性
- 使用运行时采样验证指定位置是否真正位于 NavMesh 上
先建立一个最小导航表面
以下以 Unity 使用 NavMesh 工作流为例。不同 Unity 与 AI Navigation 包版本的 Inspector 布局可能略有差异,但核心配置始终围绕三个问题:烘焙哪些几何、为哪一种 Agent 烘焙、在哪个空间范围内收集这些几何。
先选择一个稳定的场景对象作为导航表面的承载对象,再让导航表面收集测试区域中的地面、墙体和障碍物。第一轮不要急着修改体素大小、Tile 大小等精度参数,先使用项目当前的合理默认值建立基线。
| 配置关注点 | 第一轮应该确认什么 |
|---|---|
| Agent | 与当前测试角色使用同一种导航代理 |
| 几何来源 | 地面和主要障碍物确实会被采集 |
| 收集范围 | 覆盖准备测试的完整区域 |
| 可行走规则 | 坡度、台阶、半径和高度符合角色能力 |
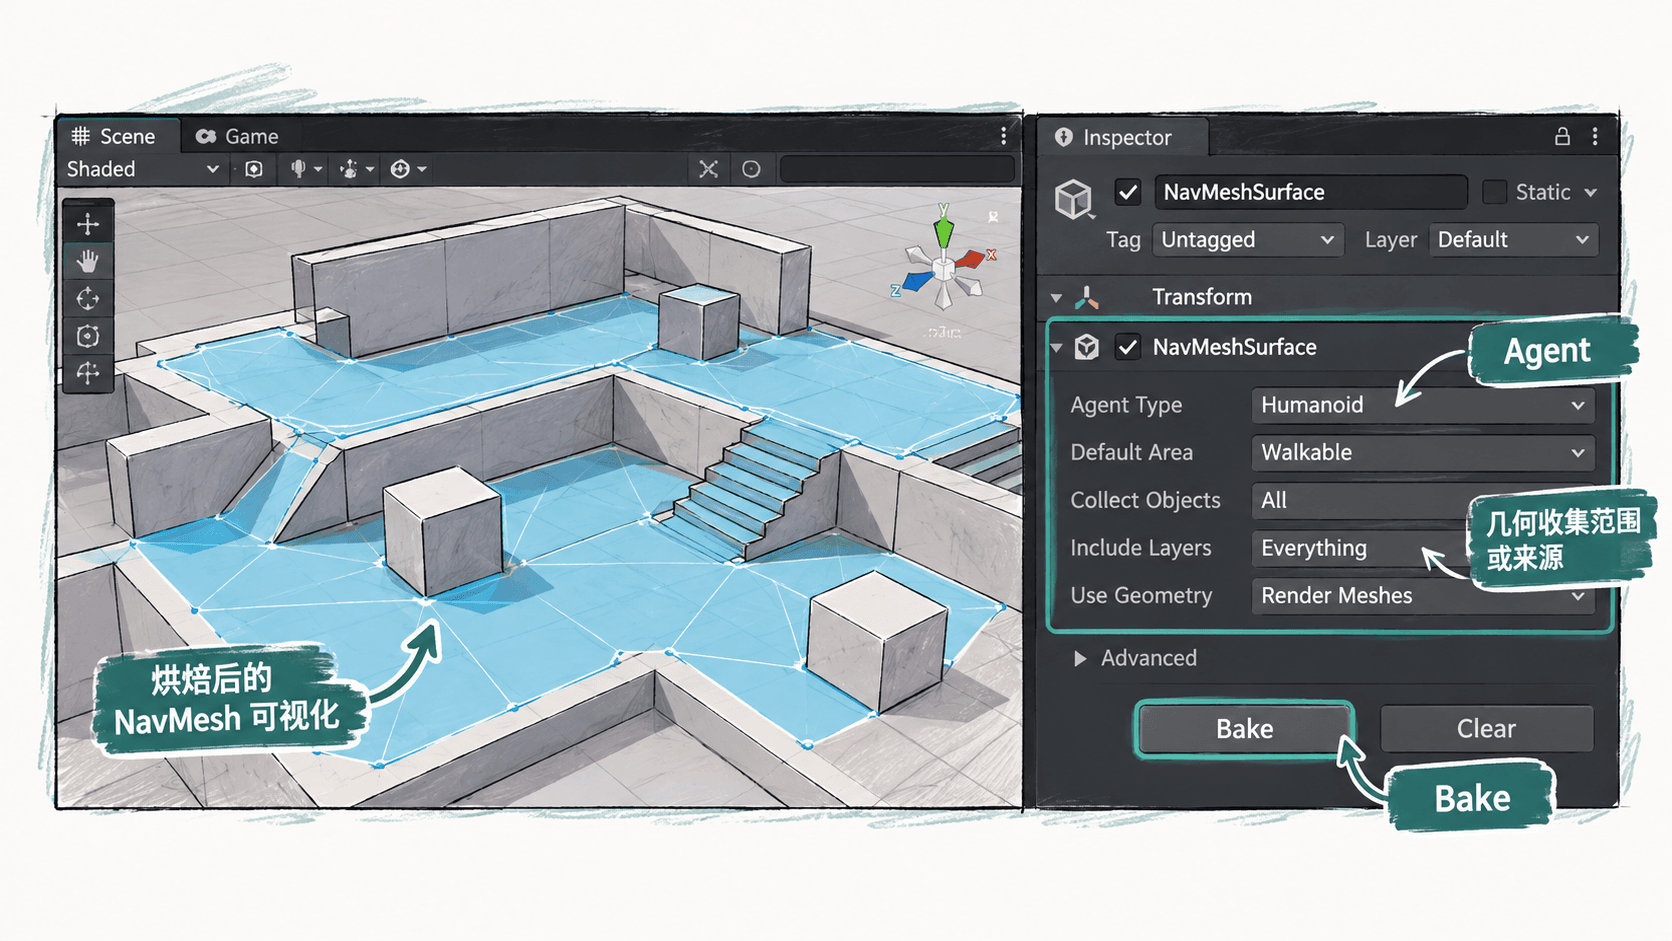
执行烘焙并先看覆盖范围
完成基本配置后执行导航烘焙。烘焙结束时,Scene 视图中应该能够看到覆盖在可行走地面上的 NavMesh 可视化区域。第一轮检查不要只问“有没有蓝色区域”,而要顺着角色实际路线检查它是否连续。
优先观察出生点到目标点之间的主路径,然后检查门口、转角、楼梯、斜坡和狭窄通道。正常结果应该是可走地面被稳定覆盖,墙体、深坑、过陡坡面和无法容纳角色的区域没有导航网格。
如果整片区域完全没有网格,优先检查导航表面的收集范围和几何来源。如果只有局部缺失,再回到坡度、台阶、半径、高度以及局部碰撞几何进行排查。
用运行时采样验证 NavMesh
可视化结果适合人工检查,但代码仍然需要确认角色所在位置是否真正能够投射到 NavMesh。下面的 Unity C# 示例在对象启动时,以自身位置为中心,在 2 米范围内寻找最近的 NavMesh 点。
using UnityEngine;
using UnityEngine.AI;

public class NavMeshProbe : MonoBehaviour
{
    [SerializeField] private float searchRadius = 2f;

    private void Start()
    {
        // SamplePosition 用于确认当前位置附近是否存在可用导航表面。
        if (NavMesh.SamplePosition(transform.position, out NavMeshHit hit,
                searchRadius, NavMesh.AllAreas))
        {
            Debug.Log($"NavMesh hit: {hit.position}");
            return;
        }

        Debug.LogWarning("No NavMesh found near this object.");
    }
}
预期输出
NavMesh hit: (<X>, <Y>, <Z>)<X>、<Y>、<Z> 会随测试对象所在位置变化。如果得到 No NavMesh found near this object.,说明指定搜索半径内没有可用导航表面,应回到 Scene 视图检查该位置是否确实被烘焙覆盖。
判断第一张网格是否合格
第一张 NavMesh 不需要追求最终精度,但应该通过最基本的验收。选择一个位于导航区域中的起点和终点,让导航角色实际请求路径并移动一次。只看烘焙颜色而不运行角色,无法发现某些断开区域、错误代理类型或运行时起点不在网格上的问题。
验收时重点确认:主要活动区域都存在网格;预期互通的区域实际连通;明显不可走的位置没有被覆盖;测试角色出生点能够找到附近 NavMesh;从起点到目标点可以获得有效路径。
如果结果不符合预期,不要同时修改很多参数。一次只改变一个因素,例如先修复几何采集,再检查 Agent 尺寸,最后才考虑精度参数。这样才能知道是哪项配置真正影响了结果,也能为后续复杂场景保留一套可重复的烘焙基线。