
操作系统 / 系统课时
用 SCHED_FIFO 控制实时任务
用 SCHED_FIFO 控制实时任务
SCHED_FIFO 适合“高优先级任务一旦就绪就立刻获得 CPU”的场景。本课用两个固定优先级任务在同一 CPU 上制造可观察的抢占,再把结果与它的饥饿风险联系起来。
学习目标
- 能用
chrt创建并验证SCHED_FIFO实时任务。 - 能解释不同实时优先级之间的抢占关系。
- 能识别高优先级任务持续可运行时造成的 CPU 饥饿风险。
实验前先限制风险
SCHED_FIFO 不按普通时间片主动让出 CPU。实验应在虚拟机、测试机或有至少两个可用 CPU 的环境完成,并把实时任务固定到单个 CPU;设置实时调度策略通常还需要 root 或 CAP_SYS_NICE。
Linux 的实时优先级通常为 1~99,数字越大优先级越高。这里使用 20 和 40,并让任务在固定截止时间后自行退出,避免制造不可回收的实时负载。
创建两个固定优先级任务
下面的脚本先启动优先级 20 的低优先级任务,再在 0.2 秒后启动优先级 40 的高优先级任务。两者被固定到同一个 CPU,并共享同一个结束时刻,因此高优先级任务启动后会抢占低优先级任务。
set -euo pipefail

python3 - <<'PY'
import os
if len(os.sched_getaffinity(0)) < 2:
    raise SystemExit("本实验至少需要 2 个允许使用的 CPU")
PY

cat >/tmp/fifo_worker.py <<'PY'
import os
import sys
import time

name = sys.argv[1]
deadline = float(sys.argv[2])
count = 0

while time.monotonic() < deadline:
    count += 1

policy = os.sched_getscheduler(0)
priority = os.sched_getparam(0).sched_priority
policy_name = {
    os.SCHED_FIFO: "SCHED_FIFO",
    os.SCHED_RR: "SCHED_RR",
}.get(policy, str(policy))

print(
    f"{name} policy={policy_name} priority={priority} "
    f"cpu={next(iter(os.sched_getaffinity(0)))} count={count}"
)
PY

sudo -v
CPU=$(python3 -c 'import os; print(max(os.sched_getaffinity(0)))')
DEADLINE=$(python3 -c 'import time; print(time.monotonic() + 4.0)')

sudo chrt -f 20 taskset -c "$CPU"   python3 /tmp/fifo_worker.py low "$DEADLINE" &
LOW_JOB=$!

sleep 0.2

sudo chrt -f 40 taskset -c "$CPU"   python3 /tmp/fifo_worker.py high "$DEADLINE" &
HIGH_JOB=$!

wait "$LOW_JOB"
wait "$HIGH_JOB"
预期输出
high policy=SCHED_FIFO priority=40 cpu=<CPU> count=<HIGH_COUNT>
low policy=SCHED_FIFO priority=20 cpu=<CPU> count=<LOW_COUNT>
<CPU> 和两个计数值会随机器变化。关键现象是 HIGH_COUNT 通常显著大于 LOW_COUNT:低优先级任务先运行一小段时间,高优先级任务一旦就绪便把它抢占,并持续占用该 CPU 直到自己结束。
读懂 FIFO 的抢占规则
SCHED_FIFO 的核心不是“先到先服务”这么简单,而是先比较实时优先级,再在同优先级队列内遵循 FIFO。一个正在运行的 FIFO 任务会持续执行,直到它阻塞、主动让出 CPU、退出,或被更高实时优先级任务抢占。
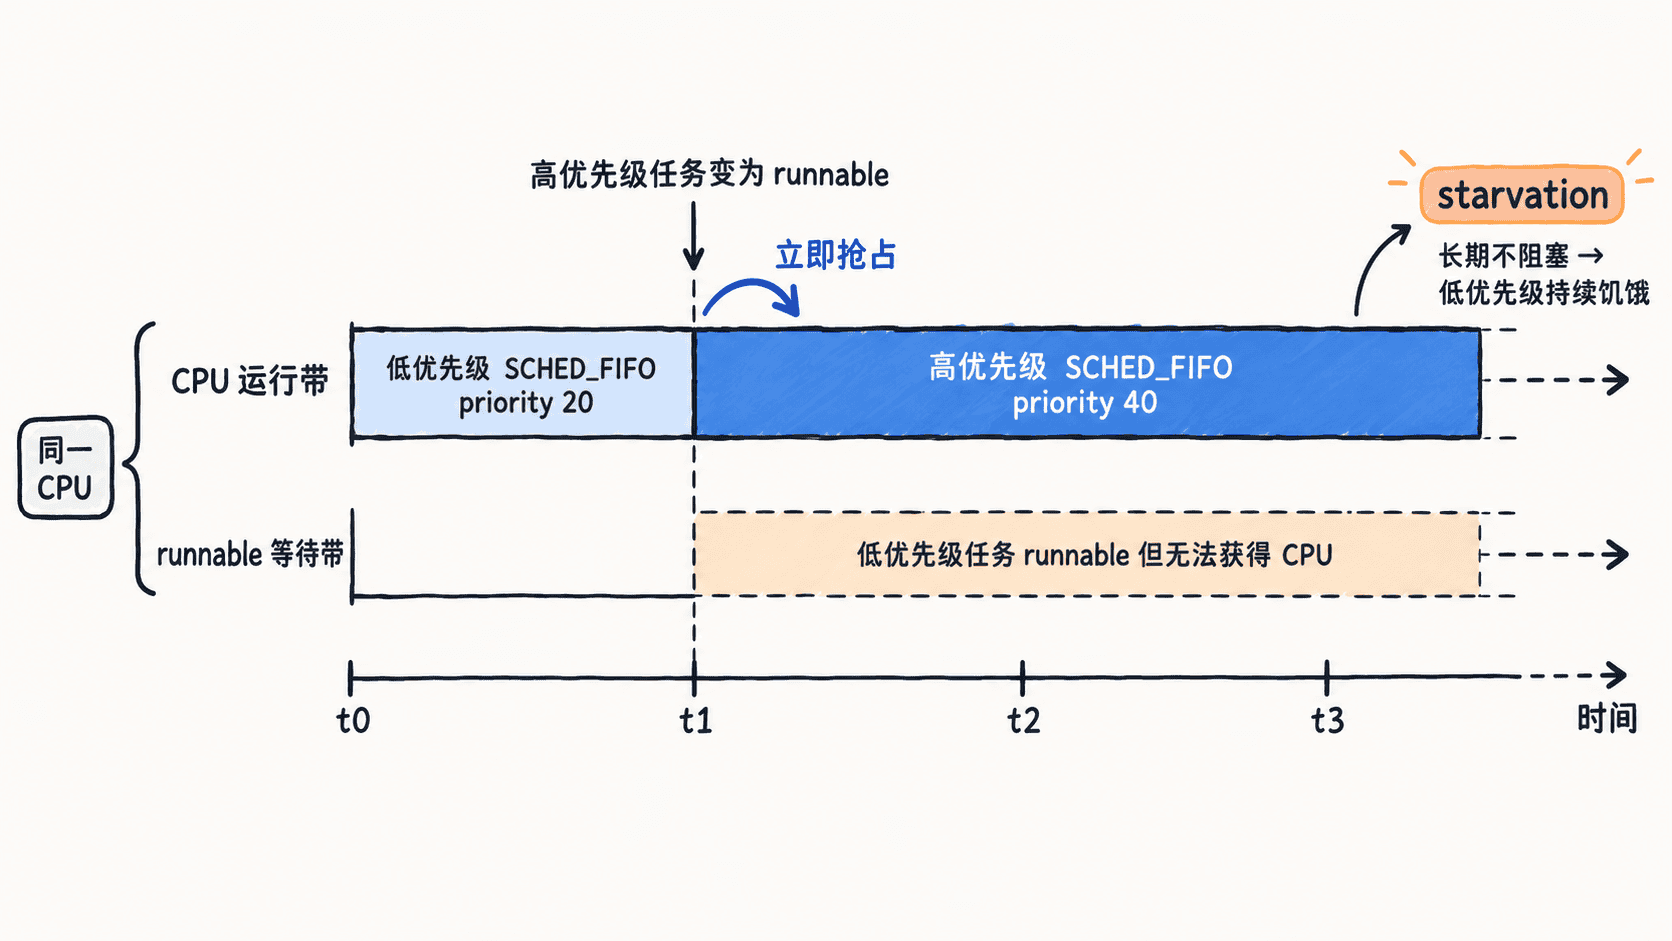
同优先级的 FIFO 任务不会因为普通时间片到期而轮转。如果当前任务始终可运行,排在它后面的同优先级任务也可能一直等待;这正是 FIFO 与普通分时调度最容易混淆的地方。
判断什么时候会发生饥饿
饥饿风险来自“高优先级 + 长时间可运行”这两个条件同时成立。只要高优先级任务不断占据 CPU,较低实时优先级任务以及普通 SCHED_OTHER 任务就只能等待。
设计实时任务时应让高优先级工作保持短小,并通过阻塞等待事件、周期睡眠或明确的工作预算把 CPU 还给系统。许多 Linux 系统还配置了实时带宽限制,例如 sched_rt_runtime_us,它可以在一定程度上避免 RT 类永久吞满 CPU,但只能视为系统保险,不能替代正确的任务预算。若业务需要多个同优先级任务都周期性取得 CPU,通常应进一步评估 SCHED_RR。
验证结果是否可信
如果两个计数差异不明显,先确认它们是否真的被固定到同一 CPU,以及策略是否确实显示为 SCHED_FIFO。在虚拟机中,宿主机抢占、CPU 配额和 vCPU 超售也会干扰结果,因此本实验关注的是稳定的相对关系,而不是某个固定计数。
当你看到高优先级任务就绪后迅速压制低优先级任务,就已经观察到了固定实时优先级的核心行为;进一步的工程重点不是把优先级调得更高,而是控制高优先级任务持续占用 CPU 的时间。