
游戏客户端架构 / 系统课时
把摄像机封装成独立模块
把摄像机封装成独立模块
跟随、碰撞和震动脚本都直接写相机位置时,执行顺序就成了隐藏规则。本课把输入快照、持久状态、求解结果和引擎输出拆开,建立一个只有单一写入者的模块,让镜头算法可以脱离场景对象重复验证。
学习目标
- 为输入、内部状态和最终姿态规定明确的职责与单位。
- 实现不修改输入对象的摄像机求解函数。
- 为目标丢失、重复更新和引擎迁移建立可验证的接口边界。
模块边界从谁能修改数据开始
角色位置是游戏世界的事实,镜头指令是玩家意图,摄像机状态是算法记忆,最终姿态是本帧结果。这四类数据不能混成同一个 Transform。否则受击偏移会变成下一帧跟随起点,角色销毁也可能让镜头突然追向世界原点。
输入层应提交本帧只读快照,包含帧号、秒数、目标有效性、世界关注点和已换算的镜头指令。鼠标增量与摇杆角速度的换算在输入适配层完成;核心不再询问设备型号,也不重复乘时间步长。
内部状态只保存需要跨帧延续的值,例如基础观察位置、轨道角度、阻尼速度、当前模式和效果计时。最终渲染姿态单独输出,不能在下一帧当作基础状态反读。单位统一为米、秒、角度或明确注明的弧度,适配层再转换。
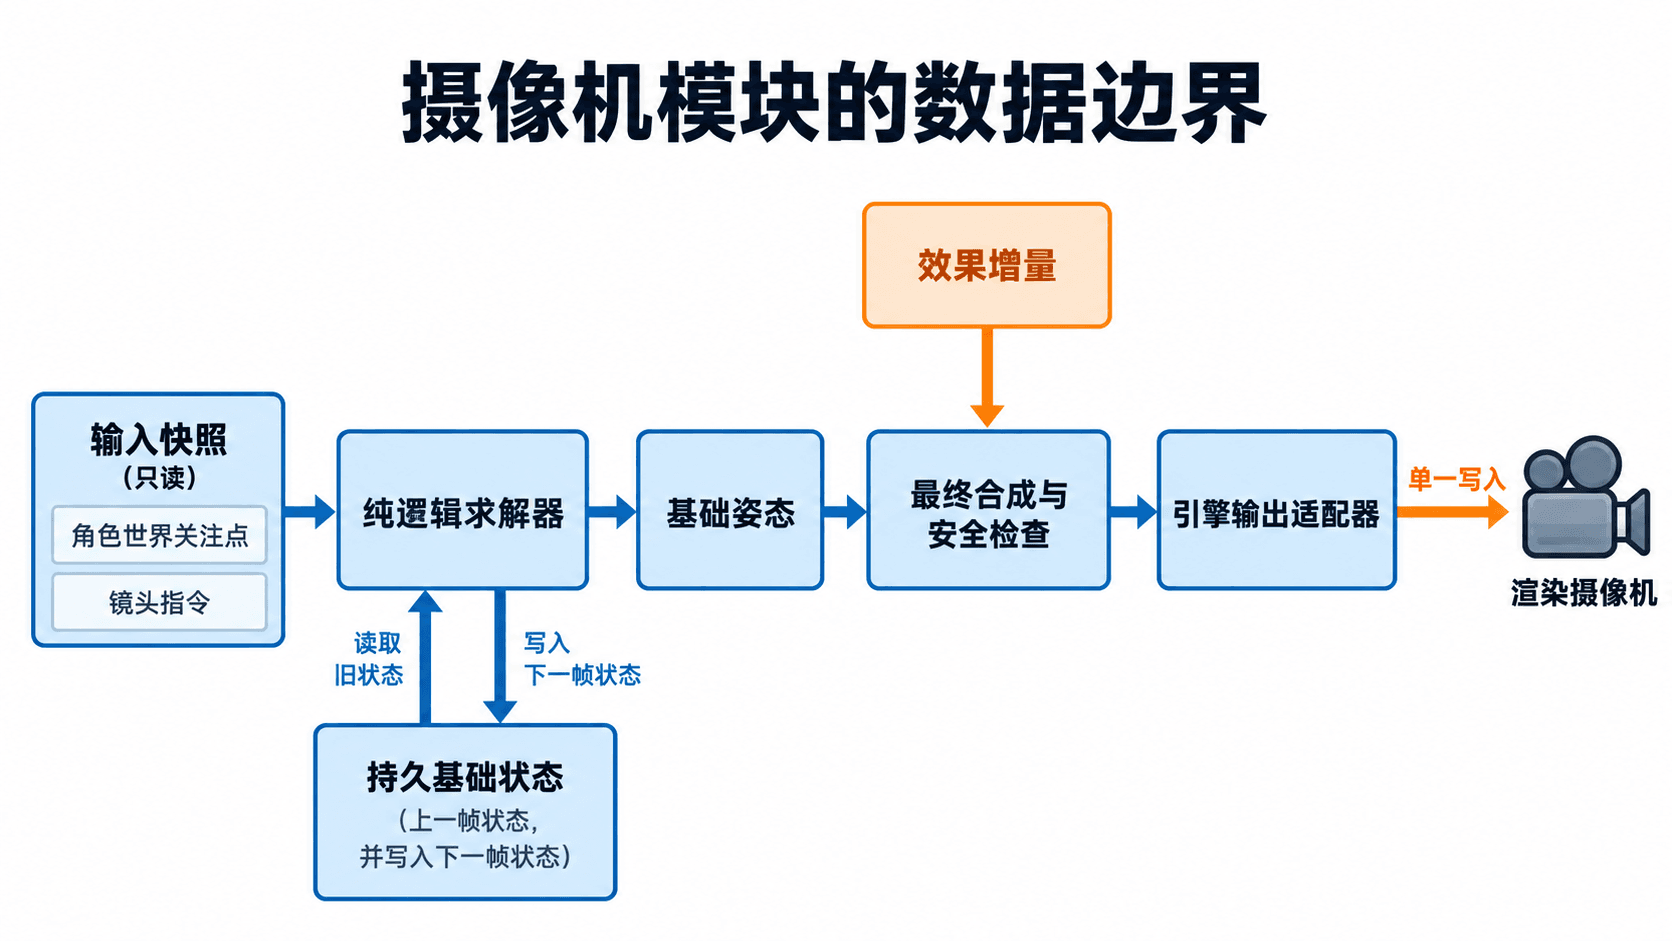
让求解顺序成为公开契约
先读取角色已经完成更新的视觉姿态,再产生期望镜头,随后平滑、碰撞约束、效果合成,最后提交输出。若效果带位移,提交前还要检查最终位置。碰撞不是只能放在某个固定阶段;真正的要求是最终输出满足安全约束,且修正不污染用户的期望距离。
工程上可以让碰撞适配器接收查询描述,返回允许距离、初始重叠标记和查询帧号。它不应偷偷移动摄像机。核心也不能凭空制造命中结果;下例只验证期望位置与平滑状态,不声称完成场景碰撞。
用帧号检测重复求解,是为了发现两个更新入口同时驱动同一状态。切换目标、角色重生或载入存档时,应发出明确初始化事件,清理旧阻尼速度,而不是每次进入普通跟随都重置镜头。
用纯函数验证状态隔离
将代码保存为 camera-module.cjs,使用现有 Node.js 执行 node camera-module.cjs。例程约定世界 Y 向上、零旋转朝负 Z,正 Z 偏移位于关注点后方。这里只求位置,旋转与投影仍由各自的求解阶段负责。
const assert = require('node:assert/strict');
const finite3 = v => Array.isArray(v) && v.length === 3 && v.every(Number.isFinite);
function solve(previous, input, config) {
  assert(Number.isInteger(input.frame) && input.frame > previous.frame, 'frame order');
  assert(Number.isFinite(input.dt) && input.dt >= 0, 'invalid dt');
  assert(Number.isFinite(config.halfLife) && config.halfLife > 0, 'invalid half-life');
  assert(finite3(previous.eye) && finite3(config.offset), 'invalid vector');
  // 目标丢失只保持已知姿态,不将空目标解释为世界原点。
  if (!input.targetValid) {
    return { frame: input.frame, eye: [...previous.eye], reason: 'hold' };
  }
  assert(finite3(input.focus), 'invalid focus');
  const desired = input.focus.map((v, i) => v + config.offset[i]);
  const alpha = 1 - 2 ** (-input.dt / config.halfLife);
  return {
    frame: input.frame,
    eye: previous.eye.map((v, i) => v + (desired[i] - v) * alpha),
    reason: 'follow'
  };
}
const config = { offset: [0, 0, 4], halfLife: 0.2 };
const initial = { frame: 0, eye: [0, 1.6, 4] };
const input = { frame: 1, dt: 0.2, targetValid: true, focus: [2, 1.6, 0] };
const snapshot = JSON.stringify({ initial, input, config });
const first = solve(initial, input, config);
const held = solve(first, { frame: 2, dt: 0.1, targetValid: false }, config);
assert.deepEqual(first.eye, [1, 1.6, 4]);
assert.deepEqual(held.eye, first.eye);
assert.notEqual(held.eye, first.eye); // 保持结果也不能共享可写数组。
assert.equal(JSON.stringify({ initial, input, config }), snapshot);
assert.throws(() => solve(first, input, config), /frame order/);
assert.throws(() => solve(initial, { ...input, dt: NaN }, config), /invalid dt/);
assert.deepEqual(solve(initial, { ...input, dt: 0 }, config).eye, initial.eye);
console.log(`follow eye=${first.eye.join(',')}`);
console.log(`lost target=${held.reason}; immutable=true; boundaries=passed`);
预期输出:
follow eye=1,1.6,4
lost target=hold; immutable=true; boundaries=passed
经过一个半衰期,横向误差从两米缩到一米。目标丢失后返回独立数组,原始快照完全不变。断言同时检查重复帧、异常时间和零时间;因此输出不仅展示算法结果,也检查接口是否允许非法状态进入计算。
接入引擎时保留可替换边界
在已有项目中,先把镜头目标计算搬成独立函数,保留原来一个最终写入点,再逐步抽出输入、碰撞和效果。不要一次把全部逻辑变成几十个只有转发作用的类。模块边界应对应数据责任,代码数量不是解耦程度。
引擎适配需要核对轴向、长度单位、四元数分量顺序、FOV 语义及更新阶段。纯函数通过不代表角色插值、物理场景同步或实际画面已经通过。接入后仍要检查同一帧的角色快照与碰撞查询是否来自兼容的更新阶段。
练习时增加一个显式重定位事件,让角色瞬移后立即对齐期望位置,同时保证普通帧继续阻尼。分别测试目标短暂丢失和重新绑定,记录每帧唯一输出次数。完成标准是能解释每个可写状态的所有者,而不是仅凭镜头看起来平滑。