
游戏客户端架构 / 系统课时
从目标点向后做碰撞检测
从目标点向后做碰撞检测
本节解决第三人称游戏中摄像机穿过墙体、岩石等障碍物的问题。通过检测目标点与期望摄像机位置之间的空间关系,可以计算安全距离,让镜头始终保持可见且稳定。
学习目标
- 理解目标点、期望位置和实际摄像机位置之间的关系
- 掌握基于射线检测的镜头碰撞处理流程
- 能够实现根据障碍物距离动态调整摄像机位置
镜头碰撞的基本问题
第三人称摄像机通常不是直接跟随角色位置,而是在角色后方保持一个固定距离。例如角色坐标为目标点,摄像机希望位于目标点后方 5 米的位置。
当角色靠近墙壁时,如果仍然使用固定距离计算摄像机位置,摄像机会进入墙体内部,玩家看到的画面会被遮挡,甚至出现穿模。
解决方式是把目标点和期望摄像机位置连接成一条检测线段,判断两者之间是否存在障碍物。如果存在障碍,就把摄像机向目标点方向移动到安全位置。
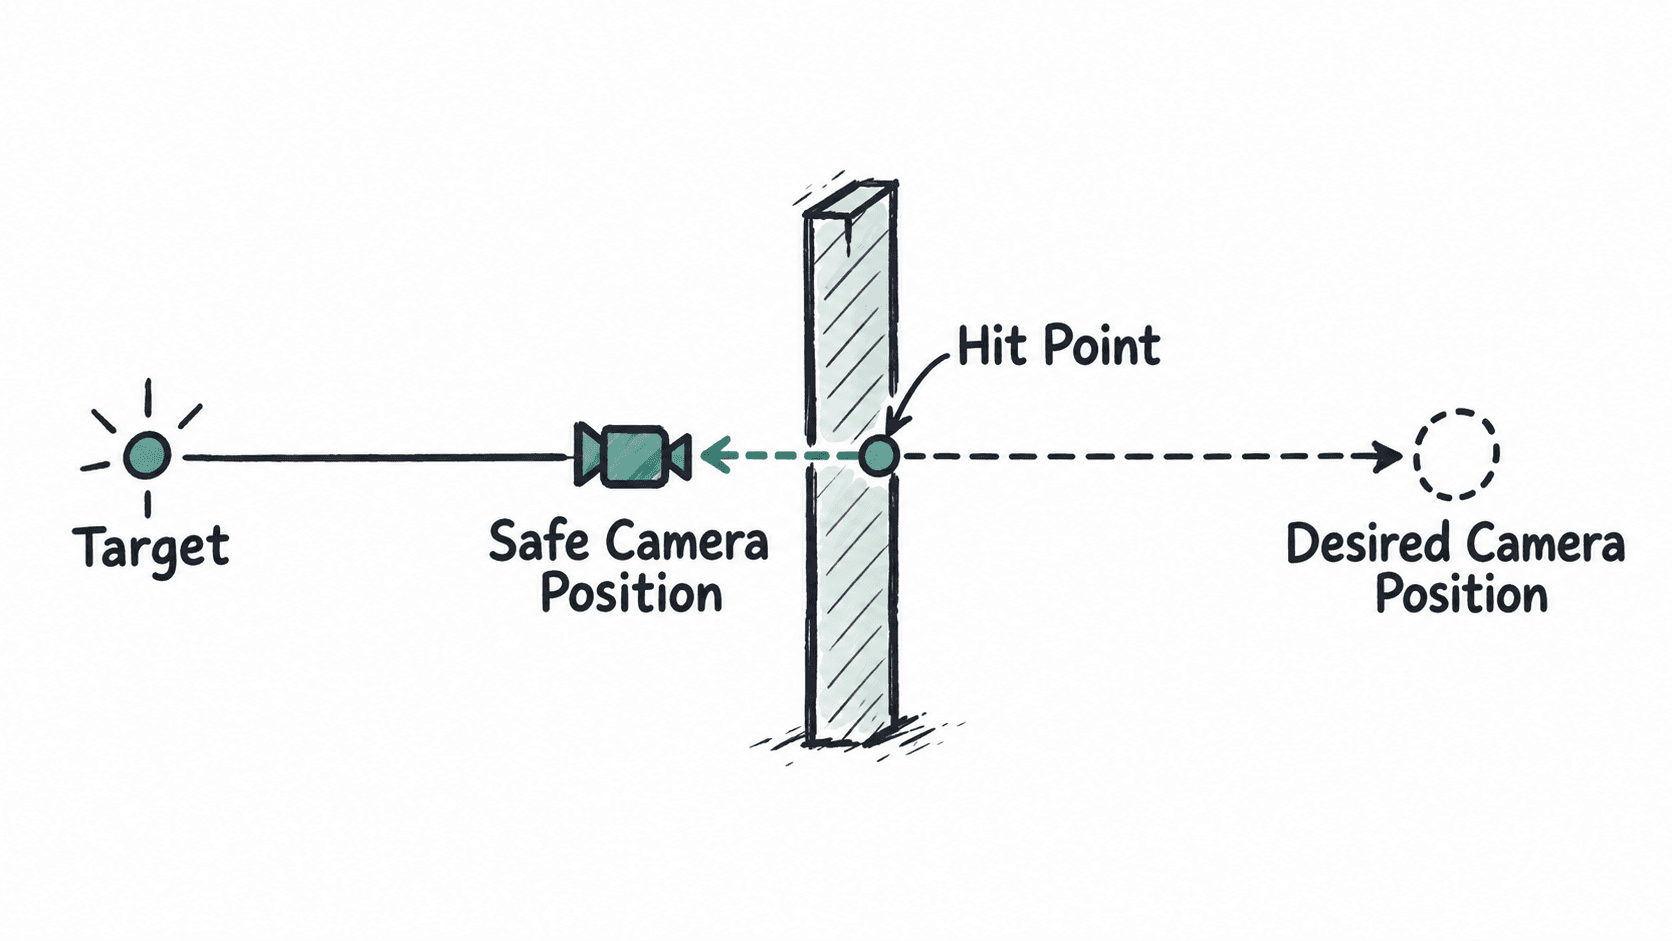
从目标点计算检测方向
镜头系统通常维护三个核心数据:
- 目标点:角色或角色头部附近的位置
- 期望距离:没有障碍时摄像机与目标点之间的距离
- 实际距离:经过碰撞检测后允许使用的距离
计算流程是先得到目标点到期望摄像机位置的方向,然后沿这个方向进行检测。
例如在 Unity 中,可以使用射线检测获取碰撞信息:
csharp
using UnityEngine;

public class CameraCollision : MonoBehaviour
{
    public Transform target;
    public float distance = 5f;
    public LayerMask obstacleMask;

    public Vector3 CalculateCameraPosition()
    {
        Vector3 direction = (transform.position - target.position).normalized;
        Vector3 desiredPosition = target.position + direction * distance;

        // 检测目标和期望摄像机之间是否存在障碍物
        if (Physics.Raycast(target.position, direction, out RaycastHit hit, distance, obstacleMask))
        {
            return hit.point - direction * 0.2f;
        }

        return desiredPosition;
    }
}
预期结果
text
无障碍时:返回距离目标 5 米的摄像机位置
检测到墙体时:返回靠近目标的安全摄像机位置
实际项目中不会直接把摄像机放到碰撞点,因为摄像机贴近墙面时容易产生抖动。通常需要减去一个安全偏移量,例如上面示例中的 0.2f。
处理检测结果的边界
碰撞检测不仅需要判断“有没有撞到”,还需要处理不同情况。
| 情况 | 处理方式 |
|---|---|
| 前方没有障碍 | 使用完整距离 |
| 障碍物较远 | 小幅缩短距离 |
| 障碍物贴近角色 | 限制最小距离,避免进入角色模型 |
| 连续移动经过墙角 | 使用平滑过渡避免跳动 |
最小距离限制非常重要。如果摄像机距离角色过近,会导致角色模型遮挡画面,玩家也容易感觉镜头贴脸。
什么时候使用射线检测之外的方法
单条射线只能检测一个方向上的阻挡。在复杂场景中,墙角、柱子等细小障碍可能无法准确处理。
更完整的方案通常会使用球形检测或胶囊检测,让摄像机拥有一定碰撞体积。例如通过 SphereCast 检测摄像机周围空间,可以减少穿模概率。
镜头碰撞的核心不是让摄像机“永远保持固定距离”,而是在视觉体验和空间安全之间找到动态平衡。检测负责发现限制,距离计算负责调整位置,平滑系统负责消除突变。
按自己的节奏,确认真正理解。