
游戏客户端架构 / 系统课时
摄像机更新过重怎么优化
摄像机更新过重怎么优化
摄像机逻辑通常每帧执行,但碰撞查询、状态判断和多摄像机重复更新可能不断累积 CPU 开销。本课从逐帧性能采样入手,找出不必要的检测与计算,再通过按需更新和查询复用降低成本,同时保证镜头避障与跟随效果不退化。
学习目标
- 区分摄像机逻辑计算、物理检测和渲染带来的性能成本。
- 按摄像机及更新阶段统计耗时和碰撞查询次数。
- 设计安全的按需更新策略,并通过性能与画面测试验证优化效果。
先确定真正昂贵的工作
镜头移动时出现帧率下降,并不一定是摄像机脚本造成的。摄像机相关成本至少分为三个部分:CPU 上的目标计算与状态更新、物理系统中的射线或形体检测,以及相机触发的场景渲染与后处理。
应先使用引擎性能分析器观察游戏主线程、物理查询和渲染成本。Unity 可使用 Profiler 的 CPU Usage、Physics 与渲染分析视图;Unreal 可使用 Unreal Insights 及相关统计工具。不同引擎的具体采样入口不同,但要比较的指标一致。
建议在以下场景分别采样:空旷区域正常跟随、墙角或狭窄通道、角色快速运动、频繁切换镜头,以及多个摄像机同时存在的画面。
以 60 FPS 为例,整帧时间预算约为 16.67ms,这包含游戏逻辑、物理、渲染准备等全部工作。摄像机模块的合理预算应依据实际平台和项目确定,不能把整帧预算都分给镜头系统。
按摄像机和阶段记录耗时
只记录整个 Camera Update 的总耗时,通常难以判断该优化什么。应在引擎中为状态计算、目标跟随、碰撞查询、平滑处理等阶段分别记录 CPU 耗时,并统计每帧实际发起的物理查询次数。
下面的 Python 3 脚本演示如何汇总这类采样数据。示例内置三帧数据,真实项目应将其替换为从引擎导出的同字段 CSV 记录,且采样耗时应采用相同的计时范围。
import csv
from collections import defaultdict
from io import StringIO

# 演示采样;正式分析应使用实际游戏帧记录。
source = StringIO("""frame,camera,phase,ms,casts
1,main,collision,0.65,6
1,main,state,0.14,0
1,minimap,collision,0.55,5
2,main,collision,0.82,8
2,main,state,0.12,0
2,minimap,collision,0.58,5
3,main,collision,0.75,7
3,main,state,0.13,0
3,minimap,collision,0.60,5
""")

stats = defaultdict(lambda: {"samples": [], "casts": 0})

for record in csv.DictReader(source):
    key = (record["camera"], record["phase"])
    stats[key]["samples"].append(float(record["ms"]))
    stats[key]["casts"] += int(record["casts"])

for (camera, phase), data in sorted(stats.items()):
    values = data["samples"]
    average = sum(values) / len(values)
    # 同时保留峰值,避免仅凭平均耗时判断性能。
    print(
        f"{camera}/{phase}: avg={average:.2f}ms "
        f"max={max(values):.2f}ms casts={data['casts']}"
    )
预期输出:
main/collision: avg=0.74ms max=0.82ms casts=21
main/state: avg=0.13ms max=0.14ms casts=0
minimap/collision: avg=0.58ms max=0.60ms casts=15
示例中 main 的碰撞阶段明显高于状态阶段,而 minimap 也在重复执行碰撞查询。如果小地图摄像机根本不需要墙体避障,那么取消它的距离碰撞检测就是一个明确的优化候选。
这些数据是演示值,不能代表真实引擎性能。正式测试应采集足够多的连续帧,并进一步比较平均耗时、最大耗时和 P95 或 P99 耗时,避免少量卡顿帧被平均值掩盖。
减少不必要的碰撞查询
碰撞检测往往比普通向量计算更值得优先检查。尤其是多条射线、球形检测、不同方向的重复采样,以及多个镜头独立执行类似查询时,成本可能持续增长。
优化时先判断摄像机是否真的需要某类检测,再检查查询能否减少或复用,而不是简单地每隔几帧才执行一次检测。
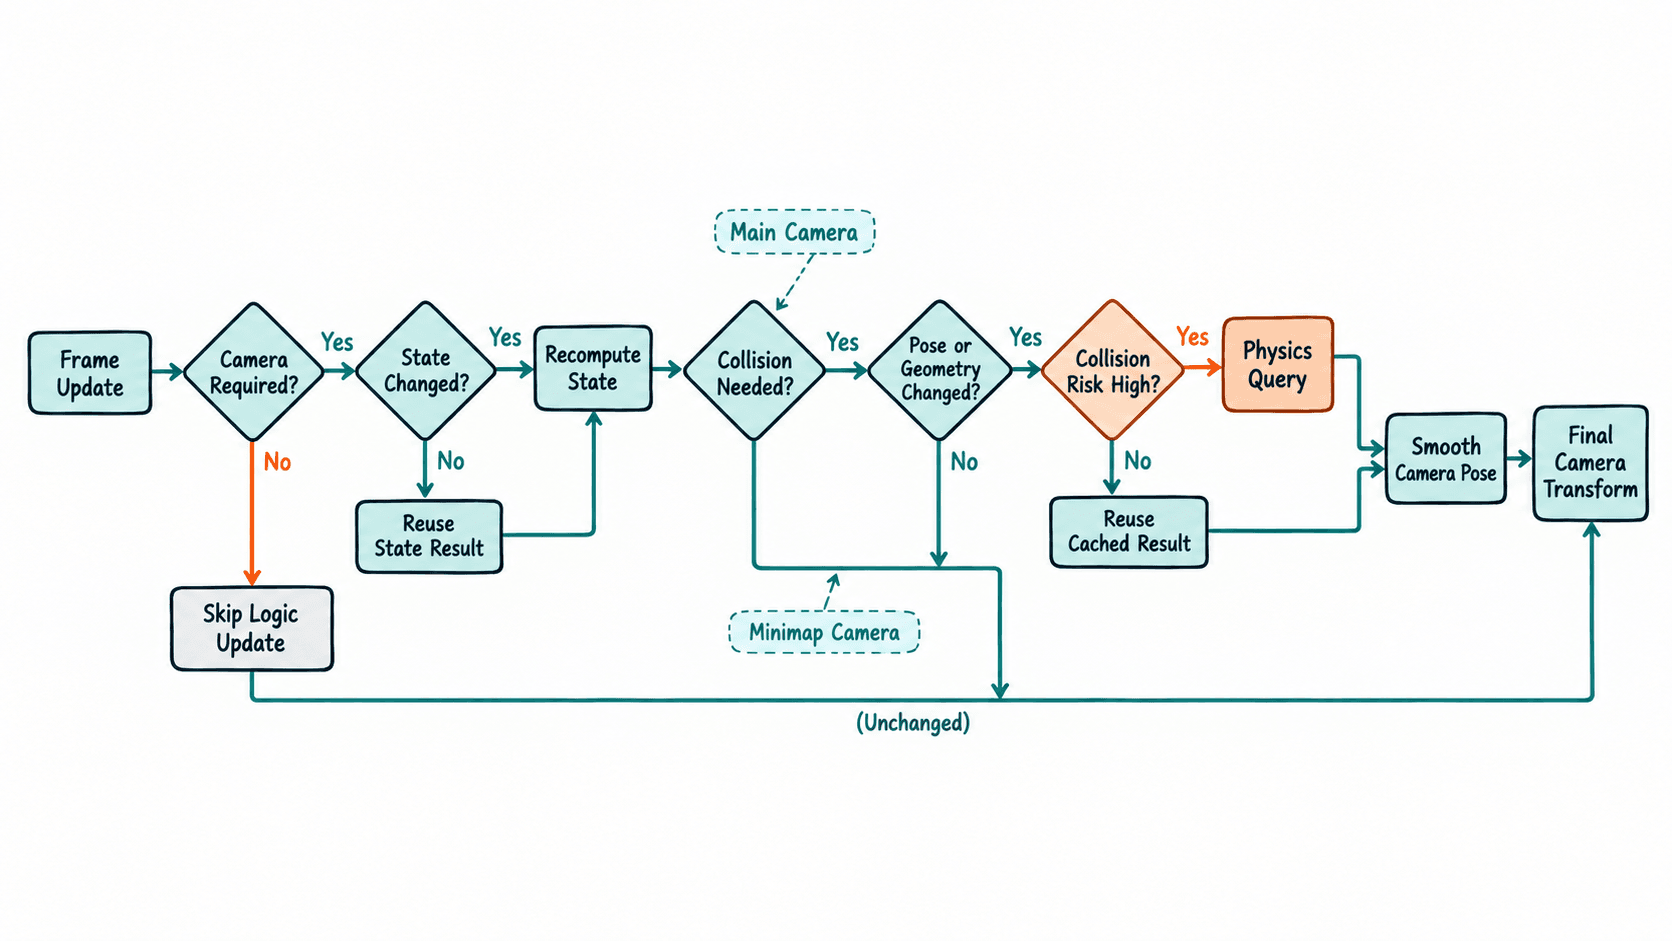
可以优先采用以下策略:
- 减少无意义的摄像机更新:暂停已停用镜头的跟随与碰撞逻辑,区分正在渲染但不需要跟随计算的摄像机。
- 限制碰撞查询范围:为摄像机使用必要的碰撞层和合理检测距离,避免扫描与镜头避障无关的对象。
- 减少重复查询:当查询起点、方向、半径、碰撞层和物理场景状态完全一致时,同一更新周期内可复用结果。
- 谨慎使用缓存:仅在查询输入和相关障碍保持有效的情况下复用上一帧结果;运动中的障碍、快速移动的角色或高速旋转镜头应及时重新检测。
- 控制采样数量:使用球形检测覆盖摄像机体积时,检查额外多方向射线是否仍有必要。减少采样后必须验证墙角和薄障碍场景。
避免状态计算和多镜头重复执行
每帧变化的镜头位置通常仍需要持续更新,但不意味着所有状态决策都必须重新计算。模式优先级、配置选择、镜头目标绑定等可在相关输入变化时更新,并缓存有效结果。
例如,角色持续奔跑时,距离和平滑仍应根据当前状态逐帧计算;但只要未切换相机模式、未更换目标且配置未变化,就不需要每帧重新构建相同的状态规则。
多摄像机场景应检查主视角、小地图、观战视角和过场摄像机是否重复获取目标状态。公共的只读角色信息可以在同一帧集中采集,再分发给需要它的摄像机;但不能共享依赖不同视角、不同碰撞半径或不同遮挡条件的检测结果。
还应注意临时对象分配。频繁创建集合、闭包或短生命周期对象,可能在部分运行时环境中带来额外垃圾回收压力。先通过分配分析确认热点,再决定是否复用缓冲区,而非盲目将全部代码改成复杂的缓存结构。
用性能指标和镜头行为共同验收
每次只实施一类主要优化,再使用相同场景和可比较的运行条件采样。至少对比摄像机 CPU 耗时、物理查询总数、峰值或高百分位耗时,以及整个游戏帧时间的变化。
画面验收同样重要:角色快速靠墙、通过狭窄通道、突然转身、切换锁定目标,以及镜头从障碍后恢复时,都应保持合理的安全距离和运动连续性。必要时在 30、60、120 FPS 等不同帧率下重复检查。
如果碰撞查询减少了,但摄像机穿墙次数增加,或者镜头恢复时出现明显跳变,这不是合格的优化。摄像机性能优化的核心是减少不产生有效结果的工作,同时保留每一个对玩家视角正确性真正必要的计算。