
游戏客户端架构 / 系统课时
统一输入与摄像机控制接口
统一输入与摄像机控制接口
本篇把鼠标位移、手柄摇杆和触屏手势转换成统一的摄像机控制指令,让镜头逻辑不再依赖具体设备。完成后,可以独立替换输入适配器,同时保留原有的旋转限制、平滑跟随和碰撞处理逻辑。
学习目标
- 设计与输入设备无关的摄像机命令结构,统一旋转、缩放和重置操作。
- 实现鼠标、手柄与触屏适配器,并验证不同设备产生的命令能够由同一摄像机接口处理。
- 明确输入增量、时间步长和摄像机状态约束之间的职责边界。
为什么要在输入和摄像机之间增加接口
直接在摄像机更新函数中读取鼠标、手柄和触屏状态,虽然能快速实现镜头控制,但会让设备判断、灵敏度换算和镜头运动规则混在一起。增加设备时需要修改摄像机核心,测试时也难以独立注入输入。
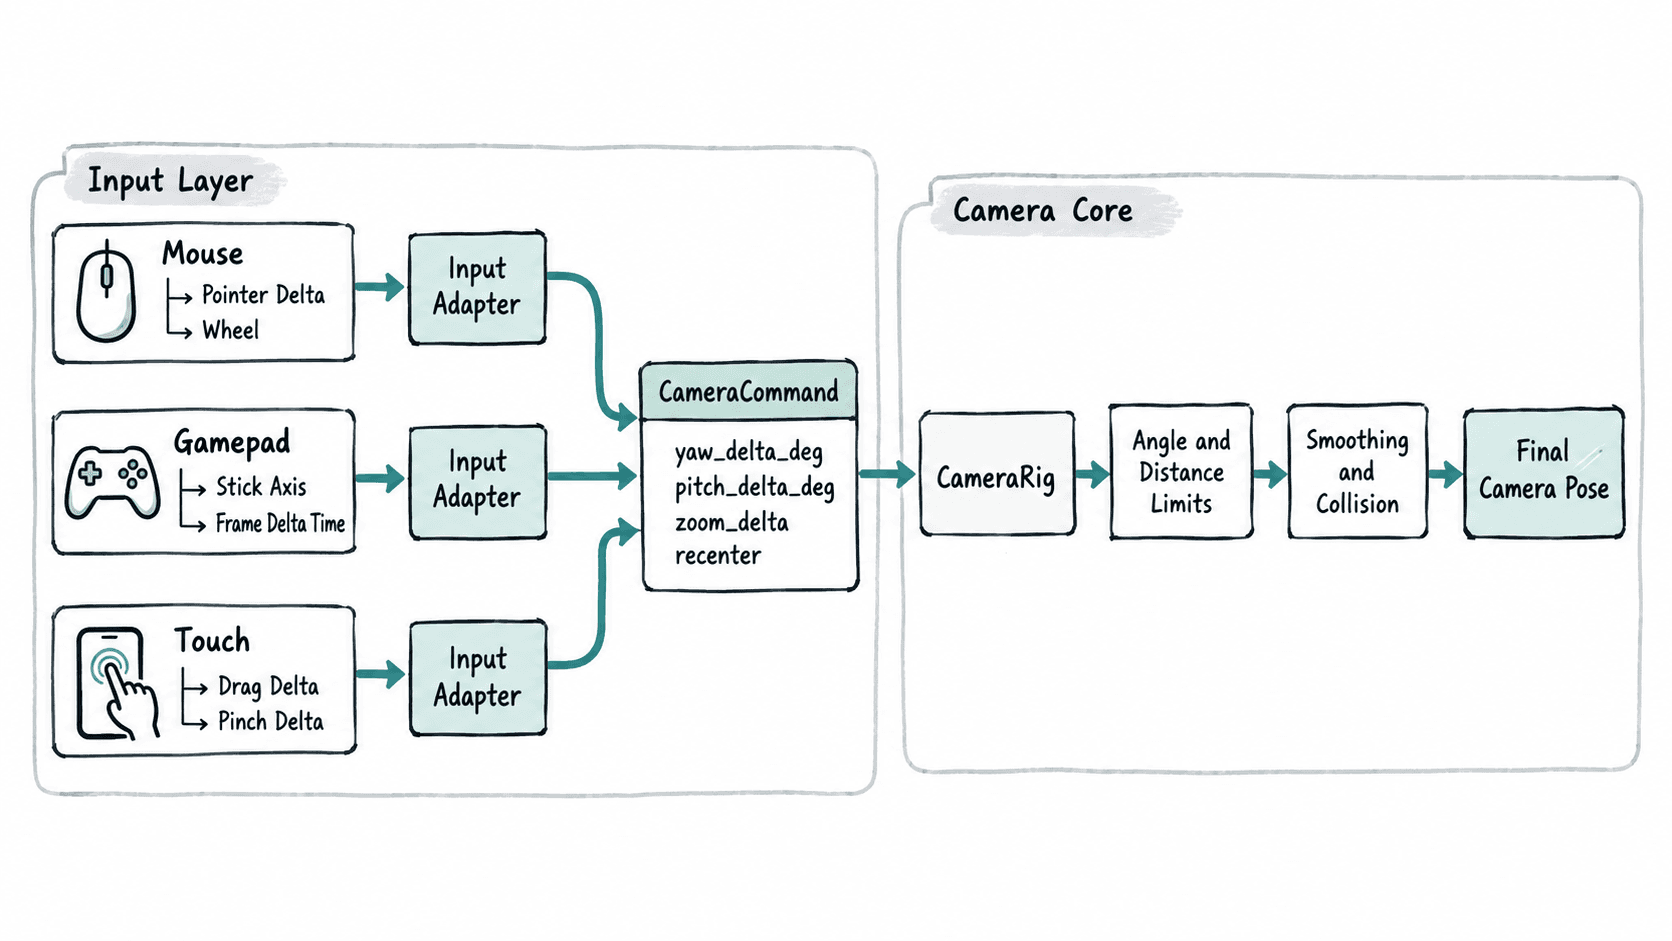
更稳定的结构是让每种设备提供适配器,将原始事件转换为统一的 CameraCommand。摄像机只消费指令,不需要知道它来自鼠标、手柄还是触屏。
| 输入设备 | 原始输入 | 转换规则 |
|---|---|---|
| 鼠标 | 每帧指针位移、滚轮增量 | 位移乘角度灵敏度,不再乘帧时长 |
| 手柄 | 摇杆轴值、扳机轴值 | 处理死区后按角速度乘帧时长 |
| 触屏 | 拖动位移、双指距离变化 | 将手势增量映射为旋转或距离变化 |
统一命令采用四个字段:yaw_delta_deg 表示水平旋转角度增量,pitch_delta_deg 表示俯仰角度增量,zoom_delta 表示镜头距离变化,recenter 表示是否执行重新居中。约定俯仰正值为抬高视角,距离正值为拉远镜头。
实现统一命令和设备适配器
以下示例使用 Python 3.10 或更新版本,仅依赖标准库。它模拟三种输入设备,并由同一个摄像机对象处理指令。实际接入 Unity、Unreal 或其他引擎时,只需用引擎输入 API 替换适配器的数据来源。
创建 camera_input.py,写入完整代码:
from dataclasses import dataclass
from math import copysign


@dataclass(frozen=True)
class CameraCommand:
    yaw_delta_deg: float = 0.0
    pitch_delta_deg: float = 0.0
    zoom_delta: float = 0.0
    recenter: bool = False


def stick_axis(value: float) -> float:
    # 限制轴值并重新映射死区,避免越过死区时突然跳变。
    value = max(-1.0, min(1.0, value))
    if abs(value) <= 0.15:
        return 0.0
    return copysign((abs(value) - 0.15) / 0.85, value)


def mouse(dx: float, dy: float, wheel: float) -> CameraCommand:
    # 指针位移已经是本帧增量,不应重复乘帧时长。
    return CameraCommand(dx * 0.15, -dy * 0.15, -wheel * 0.4)


def gamepad(rx: float, ry: float, zoom_axis: float, dt: float) -> CameraCommand:
    if dt < 0:
        raise ValueError('dt must be non-negative')
    # 摇杆控制的是持续角速度,因此必须乘 dt。
    return CameraCommand(
        stick_axis(rx) * 120.0 * dt,
        stick_axis(ry) * 90.0 * dt,
        stick_axis(zoom_axis) * 2.0 * dt,
    )


def touch(dx: float, dy: float, pinch_px: float) -> CameraCommand:
    return CameraCommand(dx * 0.12, -dy * 0.12, -pinch_px * 0.02)


@dataclass
class CameraRig:
    yaw_deg: float = 0.0
    pitch_deg: float = 15.0
    distance: float = 4.0

    def apply(self, command: CameraCommand) -> None:
        # 原型中的居中方向为世界水平角零度。
        if command.recenter:
            self.yaw_deg = 0.0
        self.yaw_deg = (self.yaw_deg + command.yaw_delta_deg) % 360.0
        self.pitch_deg = max(-65.0, min(75.0,
            self.pitch_deg + command.pitch_delta_deg))
        self.distance = max(2.0, min(8.0,
            self.distance + command.zoom_delta))


def main() -> None:
    rig = CameraRig()
    commands = [
        mouse(20, -10, 1),
        gamepad(1.0, 0.0, 0.0, 0.1),
        touch(-25, 5, 0),
    ]
    for command in commands:
        rig.apply(command)
    print(f'yaw={rig.yaw_deg:.2f} '
          f'pitch={rig.pitch_deg:.2f} '
          f'distance={rig.distance:.2f}')


if __name__ == '__main__':
    main()
在保存文件的目录执行 python camera_input.py。
预期输出:
yaw=12.00 pitch=15.90 distance=3.60鼠标贡献水平旋转 3°,手柄贡献 12°,触屏贡献 -3°,所以最终水平角为 12°。俯仰角和距离同样由三种输入产生的增量累计,并由统一接口约束。
将命令接入实际镜头更新流程
示例中的 CameraRig 只维护期望水平角、俯仰角和距离,还没有计算摄像机世界坐标。真实项目应先处理输入命令,再计算期望观察点,最后执行平滑与碰撞修正。
推荐的执行顺序是:
- 在输入层读取本帧的鼠标、手柄或触屏事件,转换为
CameraCommand。 - 将需要同时生效的旋转和缩放增量合并;重新居中等状态指令按明确的优先级处理。
- 把命令提交给摄像机核心,统一执行角度与距离约束。
- 根据目标角色和期望角度计算镜头目标姿态,并执行平滑跟随。
- 对期望镜头位置执行物理查询和碰撞修正,再将最终姿态写入引擎摄像机。
这个顺序能避免设备适配器直接修改最终 Transform。例如鼠标滚轮只改变期望距离,不应绕过墙体碰撞检测强制设置摄像机位置。
recenter 在实际第三人称项目中通常表示回到角色朝向,而不是固定的世界零度。可以将角色当前水平朝向传入摄像机核心,由核心决定目标角度和回正速度,适配器只负责发出请求。
验证输入边界和迁移效果
测试时不要只检查某个设备能否让画面旋转,还应检查输入语义是否一致。
- 静止摇杆保持在死区内,连续更新后镜头不应漂移。
- 相同的持续摇杆输入运行相同秒数,在不同帧率下应得到接近的角度增量。
- 鼠标或触屏的一次固定像素位移不应因额外乘
dt而随着帧率变化。 - 连续缩放必须受到统一距离范围约束,不能穿透最近或最远限制。
- 禁用某一种输入设备后,其余适配器仍能通过相同接口控制镜头。
迁移到新引擎时,尽量保留 CameraCommand 的字段语义、单位和摄像机核心的处理顺序,仅替换输入采集、坐标转换以及最终物理查询和姿态写入接口。这样才能真正做到输入设备与镜头行为解耦。