
游戏客户端架构 / 系统课时
拆解摄像机的坐标与朝向
拆解摄像机的坐标与朝向
设计第三人称或自由视角摄像机时,镜头位置正确并不代表画面正确:朝向、视野角度和裁剪范围都会影响最终结果。本课将这些参数拆成独立的摄像机状态,并建立一套不依赖具体游戏引擎的计算模型,方便后续实现跟随、旋转和镜头控制。
学习目标
- 区分摄像机位置、旋转、视线方向和视野参数的职责。
- 理解 FOV、宽高比、近远裁剪面对可见范围的影响。
- 建立可跨引擎使用的摄像机状态模型,并验证基本计算结果。
摄像机状态由哪些部分构成
游戏摄像机至少需要描述两个问题:从哪里观察,以及朝哪个方向观察。透视投影还需要确定观察范围,才能把三维场景映射为二维画面。
| 状态 | 含义 | 典型用途 |
|---|---|---|
| Position | 摄像机在世界空间的位置 | 跟随、镜头偏移、碰撞调整 |
| Rotation | 摄像机在世界空间的朝向 | 鼠标旋转、手柄控制、锁定视角 |
| Forward | 由朝向得到的单位视线方向 | 射线检测、目标对准 |
| Up | 摄像机的向上方向 | 确定画面横竖方向和滚转 |
| FOV | 透视投影的视野角度 | 控制透视范围与画面构图 |
| Near / Far | 近远裁剪距离 | 限制投影深度范围 |
| Aspect | 视口宽高比 | 保持不同屏幕尺寸下的投影比例 |
Position 和 Rotation 是主要的空间状态。Forward、Right、Up 通常由 Rotation 推导,属于方向基向量,不应在没有同步规则的情况下各自独立修改。
以右手世界坐标为例,假设世界上方为正 Y,摄像机局部前方为负 Z,则无旋转时可约定 Forward 为 (0, 0, -1)、Right 为 (1, 0, 0)、Up 为 (0, 1, 0)。
不同引擎可能采用不同的坐标约定。跨引擎设计时,必须明确世界上方向、局部前方向和旋转组合规则,而不是直接复制向量的正负号。
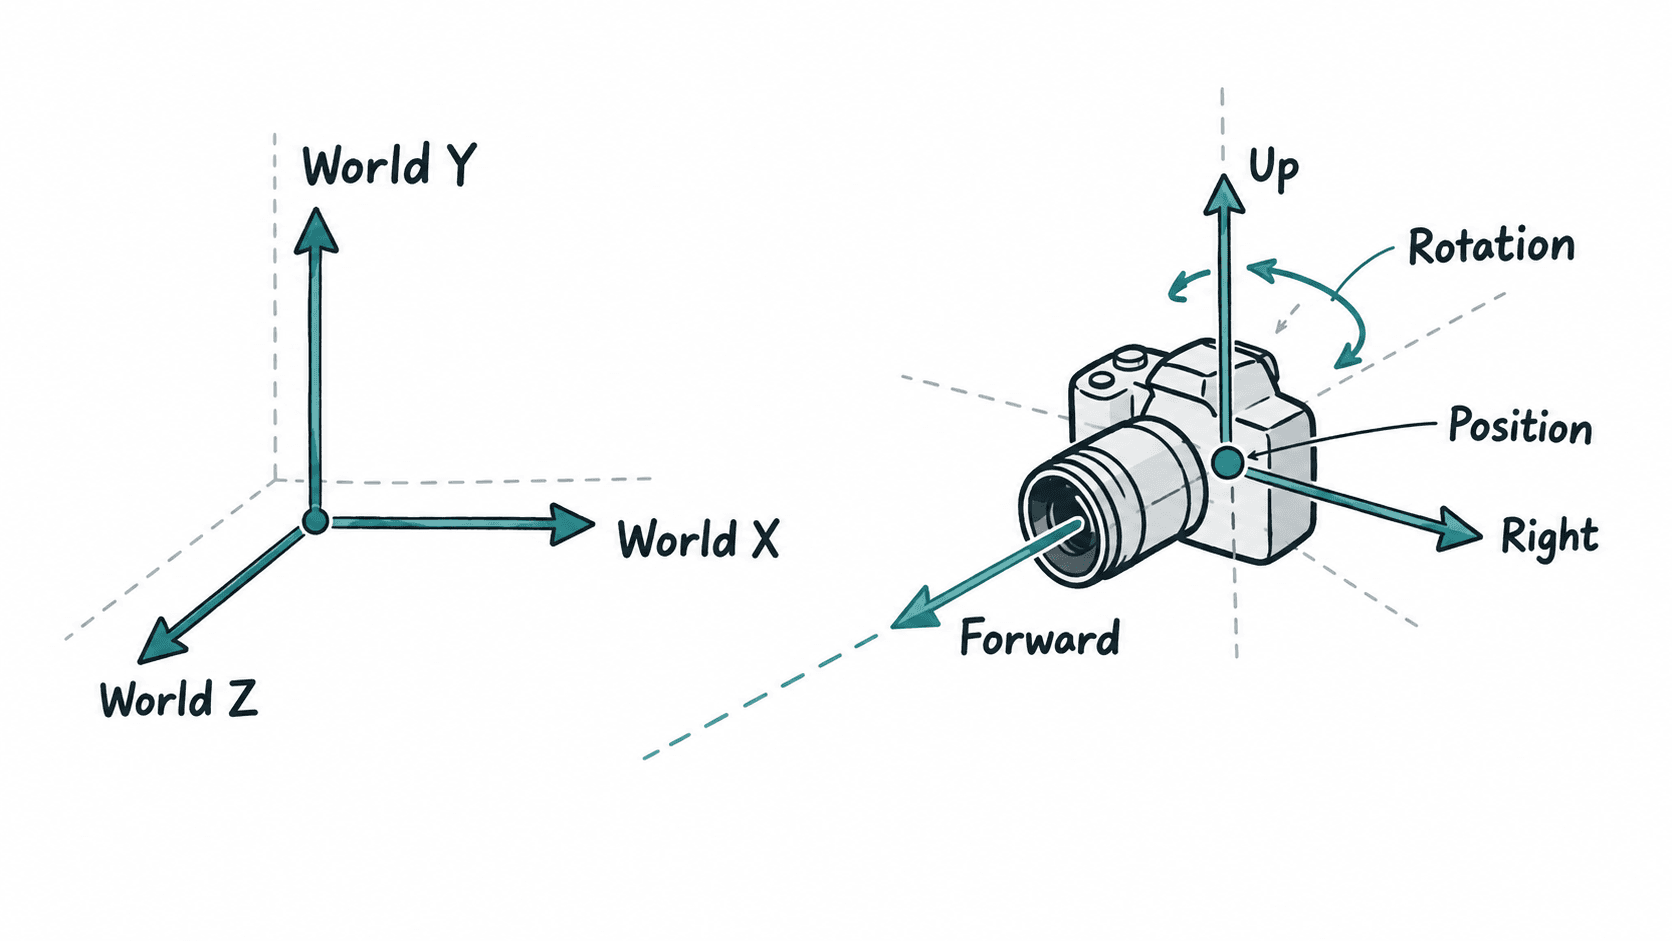
从旋转得到视线方向
角色朝向、摄像机朝向和目标方向不一定相同。例如角色正在向前奔跑,玩家仍然可以转动镜头观察侧后方。
摄像机旋转常用欧拉角或四元数表示。欧拉角适合表达水平偏航 Yaw、上下俯仰 Pitch 和镜头滚转 Roll,但不同旋转顺序会得到不同结果。四元数适合保存最终姿态和执行旋转插值。
对于只考虑 Yaw 与 Pitch、世界 Y 向上、零角度朝负 Z 的简化模型,可以计算:
其中 是偏航角, 是俯仰角,使用弧度参与三角函数计算。该公式规定正俯仰角表示向上看,正偏航角从负 Z 朝负 X 转动;其他旋转约定需要相应调整公式。
下面使用 Python 标准库验证这个方向模型,无需安装第三方依赖。
import math


def camera_forward(yaw_deg: float, pitch_deg: float):
    # 角度仅用于外部输入,三角函数内部统一使用弧度。
    yaw = math.radians(yaw_deg)
    pitch = math.radians(pitch_deg)
    return (
        -math.sin(yaw) * math.cos(pitch),
        math.sin(pitch),
        -math.cos(yaw) * math.cos(pitch),
    )


def main():
    # 两组典型方向用于检查坐标轴约定。
    for yaw, pitch in [(0, 0), (90, 0), (0, 30)]:
        direction = camera_forward(yaw, pitch)
        print(f"yaw={yaw}, pitch={pitch}: " +
              str(tuple(round(v, 3) for v in direction)))


if __name__ == "__main__":
    main()
预期输出:
yaw=0, pitch=0: (0.0, 0.0, -1.0)
yaw=90, pitch=0: (-1.0, 0.0, -0.0)
yaw=0, pitch=30: (-0.0, 0.5, -0.866)
输出中的 -0.0 是浮点数符号表现,与零在数值上相等。实际项目中通常限制 Pitch,避免镜头翻转;若允许 Roll 或任意姿态旋转,应使用完整旋转矩阵或四元数构建方向基向量。
FOV 与裁剪面如何影响画面
透视摄像机的 FOV 通常指垂直视野角,但具体接口可能采用水平 FOV。相同的摄像机位置和朝向,只要 FOV 不同,物体在画面中的大小和可见范围就会发生变化。
在透视投影中,距离摄像机越远,同样大小的物体通常显示得越小。垂直 FOV 为 、观察距离为 时,对应深度处的可见高度为:
假设垂直 FOV 为 ,观察距离为 5 个世界单位,可见高度约为 5.77 个单位。若宽高比为 ,相应可见宽度约为 10.26 个单位。
近裁剪面 Near 和远裁剪面 Far 指的是沿摄像机观察方向定义的投影深度边界,并不是与摄像机位置保持固定半径的球面距离。两者必须满足 0 < Near < Far。
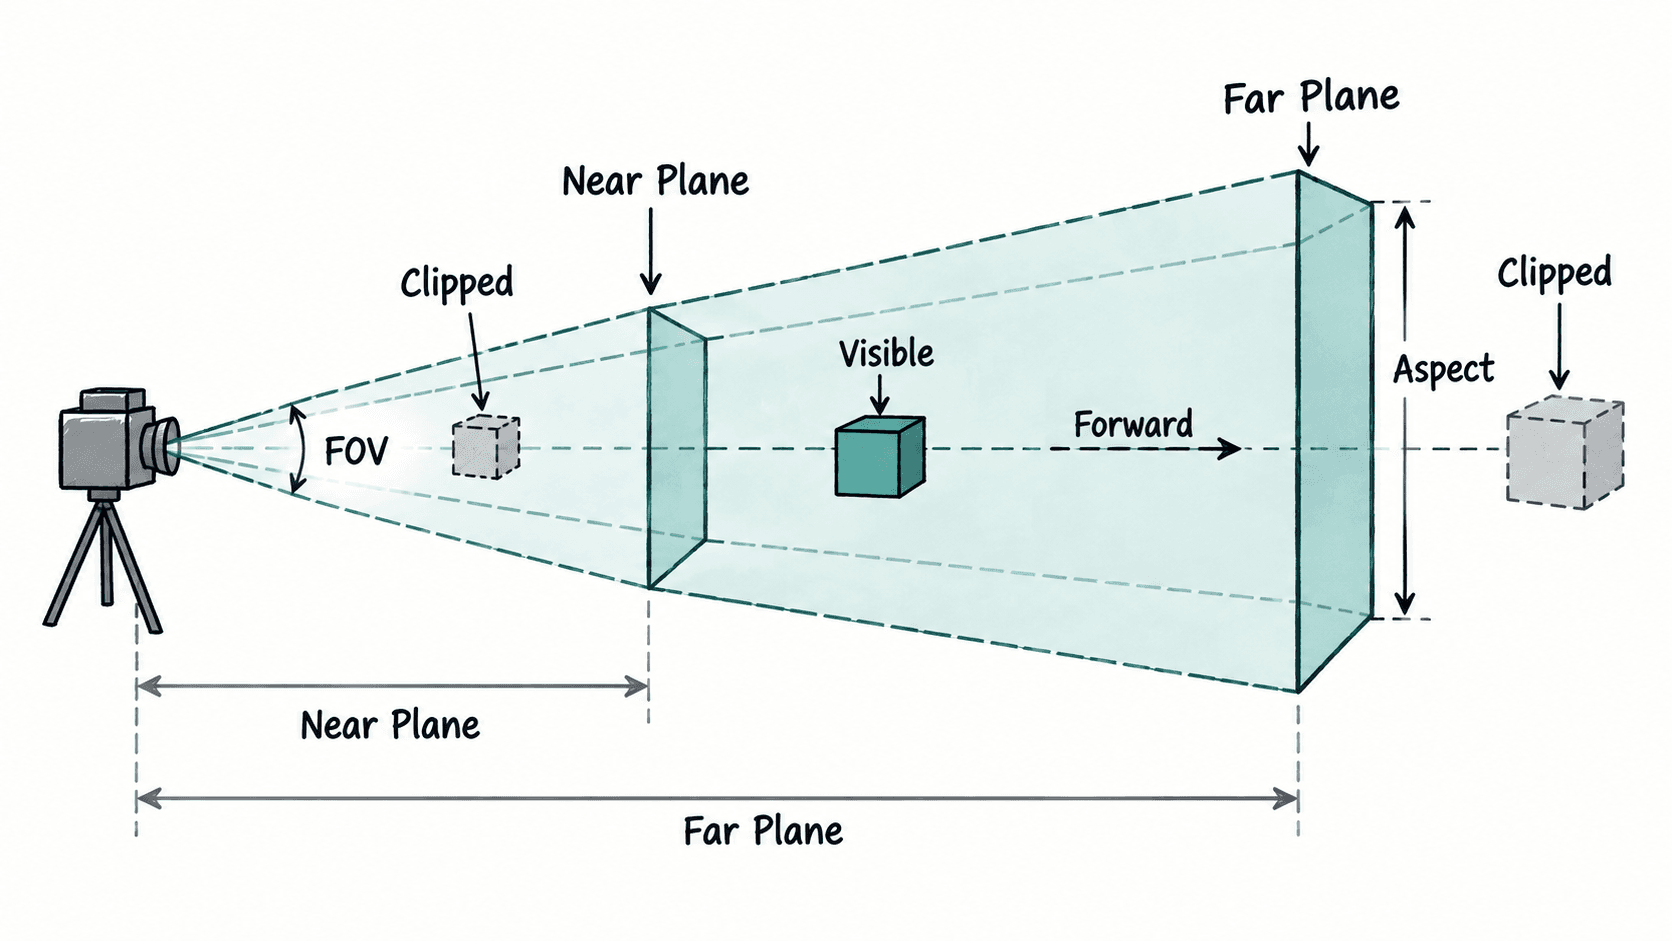
Near 过小而 Far 过大,可能降低深度缓冲精度并加剧 Z-fighting。优化时不应只关注能否看到远处物体,还应评估实际场景尺度、远景渲染方式以及所用引擎的深度缓冲方案。
建立可跨引擎的摄像机状态模型
设计上可以将摄像机拆成空间姿态和投影参数两组数据。以下为数据结构示例,使用 Python 的 dataclass 表示状态,本身不负责渲染。
from dataclasses import dataclass


@dataclass
class CameraState:
    # 世界空间位置和方向,方向约定应在适配层中统一。
    position: tuple[float, float, float]
    rotation: tuple[float, float, float, float]
    vertical_fov_deg: float
    near_clip: float
    far_clip: float
    aspect_ratio: float

    def validate(self) -> None:
        if not 0.0 < self.vertical_fov_deg < 180.0:
            raise ValueError("invalid FOV")
        if not 0.0 < self.near_clip < self.far_clip:
            raise ValueError("invalid clip planes")
        if self.aspect_ratio <= 0.0:
raise ValueError("invalid aspect ratio")这是片段示例:rotation 约定为 (x, y, z, w) 四元数,具体归一化和坐标转换交给引擎适配层。验证方式是构造状态并调用 validate(),确认非法 FOV、裁剪范围和宽高比会被拒绝。
把状态传入 Unity、Unreal 或其他引擎时,适配层负责单位换算、坐标轴映射、旋转约定和投影接口转换。核心镜头逻辑只操作统一状态,不直接依赖某个引擎的摄像机组件。
设计跟随、锁定或镜头碰撞时,应分别更新位置和朝向,再处理投影参数。这样可以精确区分镜头移动、镜头转向与画面可见范围的变化,避免把所有视觉问题都归结为摄像机位置错误。