
游戏客户端架构 / 系统课时
把摄像机状态拆成基础层与效果层
把摄像机状态拆成基础层与效果层
当角色跟随、瞄准偏移、受击震动和武器后坐力同时修改摄像机时,容易出现效果互相覆盖、镜头突然跳变或震动结束后无法复位的问题。本课将摄像机拆成基础层与效果层,建立清晰的状态所有权和统一合成顺序,让各种反馈能够独立运行、平稳叠加。
学习目标
- 区分基础镜头状态与临时效果贡献,明确各层的职责。
- 实现一个不直接修改基础状态的镜头合成器。
- 理解效果叠加顺序、坐标空间及碰撞修正的边界。
为什么不能让所有模块直接控制摄像机
假设第三人称摄像机每帧执行角色跟随、瞄准偏移和受击震动。如果三个模块都直接设置最终位置,最后执行的模块就可能覆盖前面的结果。受击时镜头可能丢失瞄准偏移,跟随模块也可能在下一帧立即抹掉震动。
问题不在于模块数量,而在于多个模块争夺同一个可写状态。正确做法是让每个模块只计算自己的贡献,由一个合成器负责生成最终镜头姿态。
可以将镜头数据划分为两类:
- 基础层 Base Layer:负责角色跟随、观察目标、基础旋转、镜头距离,以及常规碰撞修正。它决定没有临时反馈时镜头应该在哪里。
- 效果层 Effect Layer:负责瞄准偏移、受击震动、武器后坐力、冲刺倾斜等附加贡献。每个效果有自己的权重、持续条件和退出规则。
瞄准偏移通常属于持续性的状态型效果,受击震动属于短时事件型效果。二者都不应直接覆盖基础层的位置和旋转。
建立统一的镜头合成顺序
一帧内建议按照以下顺序更新:
- 从角色位置、朝向和玩家输入计算基础镜头目标。
- 完成跟随平滑、旋转约束及基础遮挡碰撞检测,得到安全的基础姿态。
- 分别计算瞄准偏移、后坐力和震动等效果增量。
- 根据明确的优先级、权重和坐标空间合成最终姿态。
- 对最终位移进行必要的安全约束,再提交给渲染摄像机。
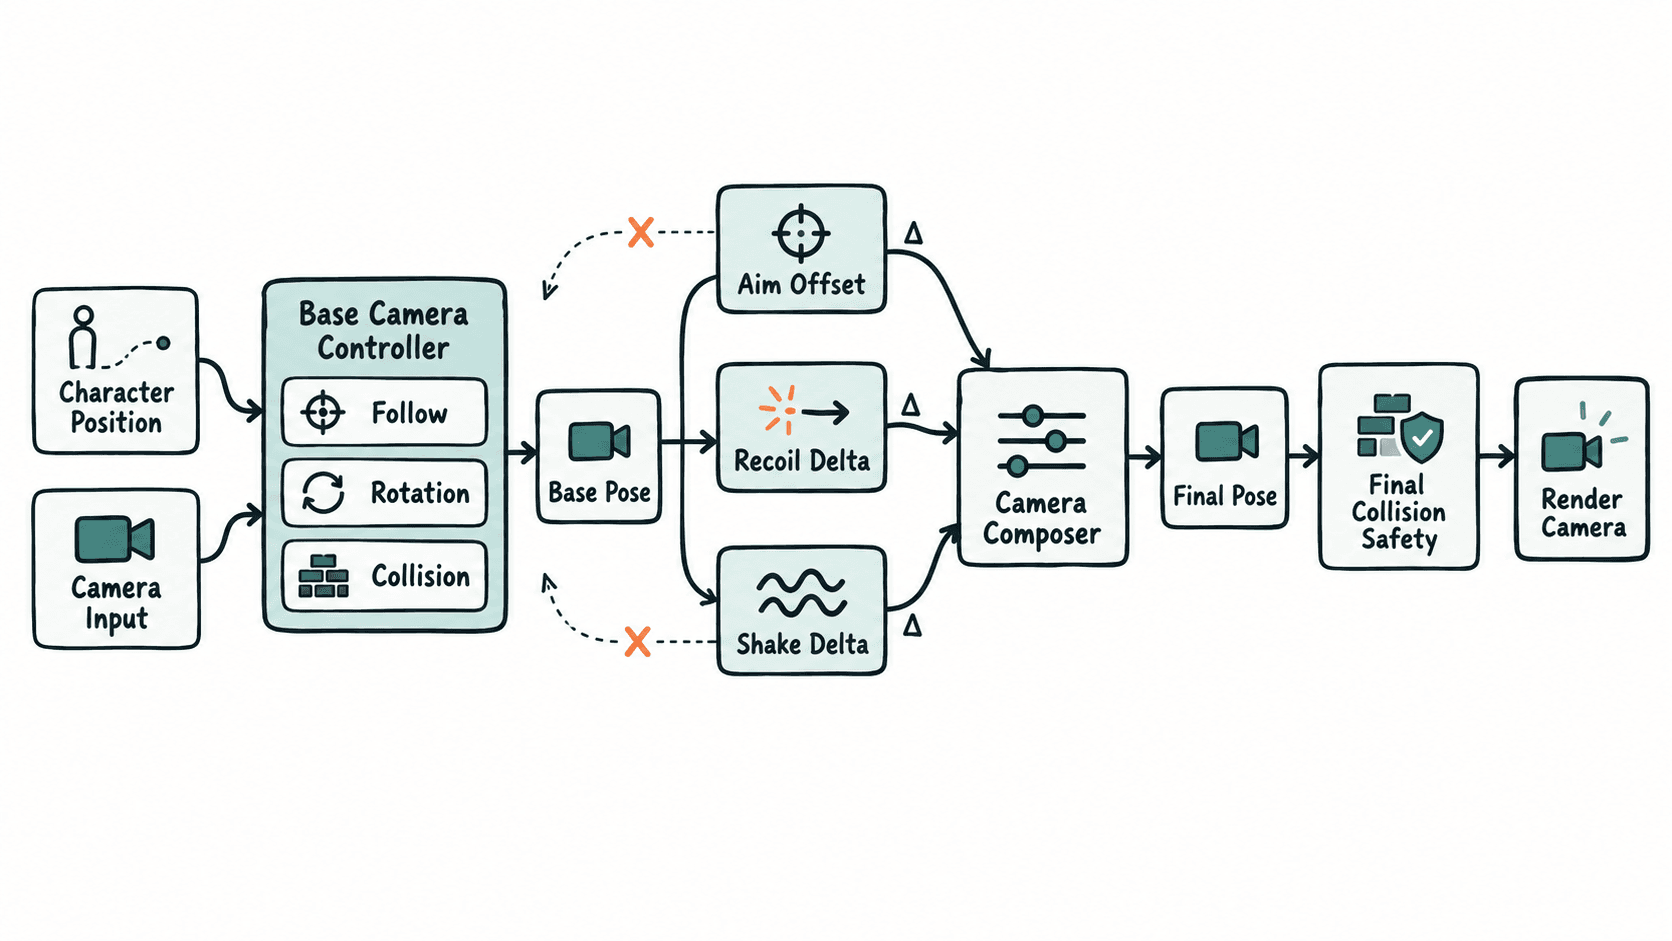
这个顺序的关键是先得到稳定的基础姿态,再加入临时贡献。如果让震动直接改变下一帧的跟随目标,基础层就会追逐震动产生的新位置,造成额外延迟和漂移。
效果之间也不能无条件相加。持续瞄准偏移适合通过权重平滑进入和退出;后坐力可以使用短时回弹;震动需要衰减到零。每个模块只保存自己的内部计时和权重,不保存最终摄像机位置。
实现独立贡献的镜头合成器
下面使用Python标准库建立可运行的最小模型。所有位置增量暂时使用同一个世界坐标系,旋转只演示较小的Yaw和Pitch角度增量,以便观察各层如何独立组合。
from dataclasses import dataclass

@dataclass(frozen=True)
class Offset:
    x: float = 0.0
    y: float = 0.0
    z: float = 0.0
    yaw: float = 0.0
    pitch: float = 0.0

def compose(base: Offset, *effects: Offset) -> Offset:
    # 基础状态只读,效果贡献仅在本次合成中累加
    values = [base.x, base.y, base.z, base.yaw, base.pitch]
    for effect in effects:
        delta = (effect.x, effect.y, effect.z,
                 effect.yaw, effect.pitch)
        for index, value in enumerate(delta):
            values[index] += value
    return Offset(*values)

if __name__ == "__main__":
    # 基础姿态已经完成跟随和碰撞修正
    base = Offset(y=1.6, z=-3.6, yaw=10.0, pitch=-5.0)
    aim = Offset(y=0.2)
    recoil = Offset(z=0.1, pitch=1.2)
    shake = Offset(x=0.04, y=-0.03, pitch=-0.2)

    result = compose(base, aim, recoil, shake)
    print(f"position=({result.x:.2f},{result.y:.2f},{result.z:.2f})")
    print(f"yaw={result.yaw:.1f}, pitch={result.pitch:.1f}")
预期输出:
position=(0.04,1.77,-3.50)
yaw=10.0, pitch=-4.0运行结果表明,瞄准偏移、后坐力和震动都参与了最终姿态计算,但没有改变原始的base对象。只要将某个效果替换为零增量,它就会立即退出合成,不需要反向抵消之前写入基础层的数值。
处理坐标空间与旋转边界
演示代码采用直接相加,是为了突出状态分离。在真实三维引擎中,还需要明确每一种贡献属于世界空间、角色空间还是摄像机局部空间。
例如,受击震动通常希望沿屏幕左右和上下方向发生,而不是始终沿世界X、Y轴运动。因此应先在摄像机局部空间生成位移,再通过基础镜头朝向转换到世界空间。旋转则应按约定顺序使用旋转组合或四元数,而不是对任意大角度都直接累加欧拉角。
另外,基础碰撞检测只能保证基础姿态安全。如果效果层推动实际镜头进入墙体,还需要限制位移幅度或执行最终碰撞检查。不要让最终碰撞修正反过来污染基础跟随状态。
验证各层是否真正独立
可以依次进行三个检查:
- 仅开启基础跟随,观察镜头距离与旋转是否稳定。
- 开启瞄准偏移后触发受击震动,检查震动期间瞄准模式是否仍然保持。
- 关闭震动和后坐力,确认镜头回到当前基础姿态与瞄准偏移的合成结果,而不是回到某个过期的历史位置。
当镜头效果增加时,仍应坚持一个原则:基础层负责稳定观察,效果层只提供可撤销的增量,最终姿态始终由统一合成器生成。