
游戏客户端架构 / 系统课时
为摄像机模块设计测试场景
为摄像机模块设计测试场景
本篇建立一组可重复的摄像机边界测试场景,覆盖墙角遮挡、狭窄通道、高低落差和快速转向。通过固定几何条件、输入路径与验收指标,可以更稳定地发现镜头穿模、距离抖动、跟随延迟和旋转方向错误。
学习目标
- 按统一的空间参数设计四组摄像机测试场景,并明确每组需要观察的边界行为。
- 使用可运行的回归测试检查简化碰撞模型、垂直阻尼和最短角度插值。
- 建立实际引擎中的测试步骤与验收标准,区分算法检查和真实场景验证。
固定测试基准和测量指标
测试场景的价值不在于视觉复杂,而在于每次运行都能复现相同条件。先使用标准尺度、固定摄像机参数和可重复的角色路径,再改变帧率或运动速度观察差异。
本篇采用如下参考参数:
| 参数 | 测试值 | 用途 |
|---|---|---|
| 期望镜头距离 | 5.0 m | 检查遮挡时的距离收缩 |
| 碰撞检测半径 | 0.25 m | 近似摄像机占用空间 |
| 障碍安全余量 | 0.10 m | 避免镜头贴紧墙面 |
| 狭窄通道净宽 | 1.40 m | 检查通道内的镜头稳定性 |
| 高低落差 | 2.0 m | 检查垂直跟随的平滑性 |
| 角度突变 | 350° 到 10° | 检查跨越零度时的旋转方向 |
其中墙角和通道使用俯视平面的 x/z 坐标描述;高度测试单独处理垂直方向。真实三维项目还需要检查墙体高度、天花板和复杂碰撞形状。
建议在测试模式中持续记录 desiredDistance、resolvedDistance、collisionHit、cameraYaw、cameraHeight 和帧时长。变量名可以根据项目调整,但记录的物理含义应保持一致。
布置四组边界场景
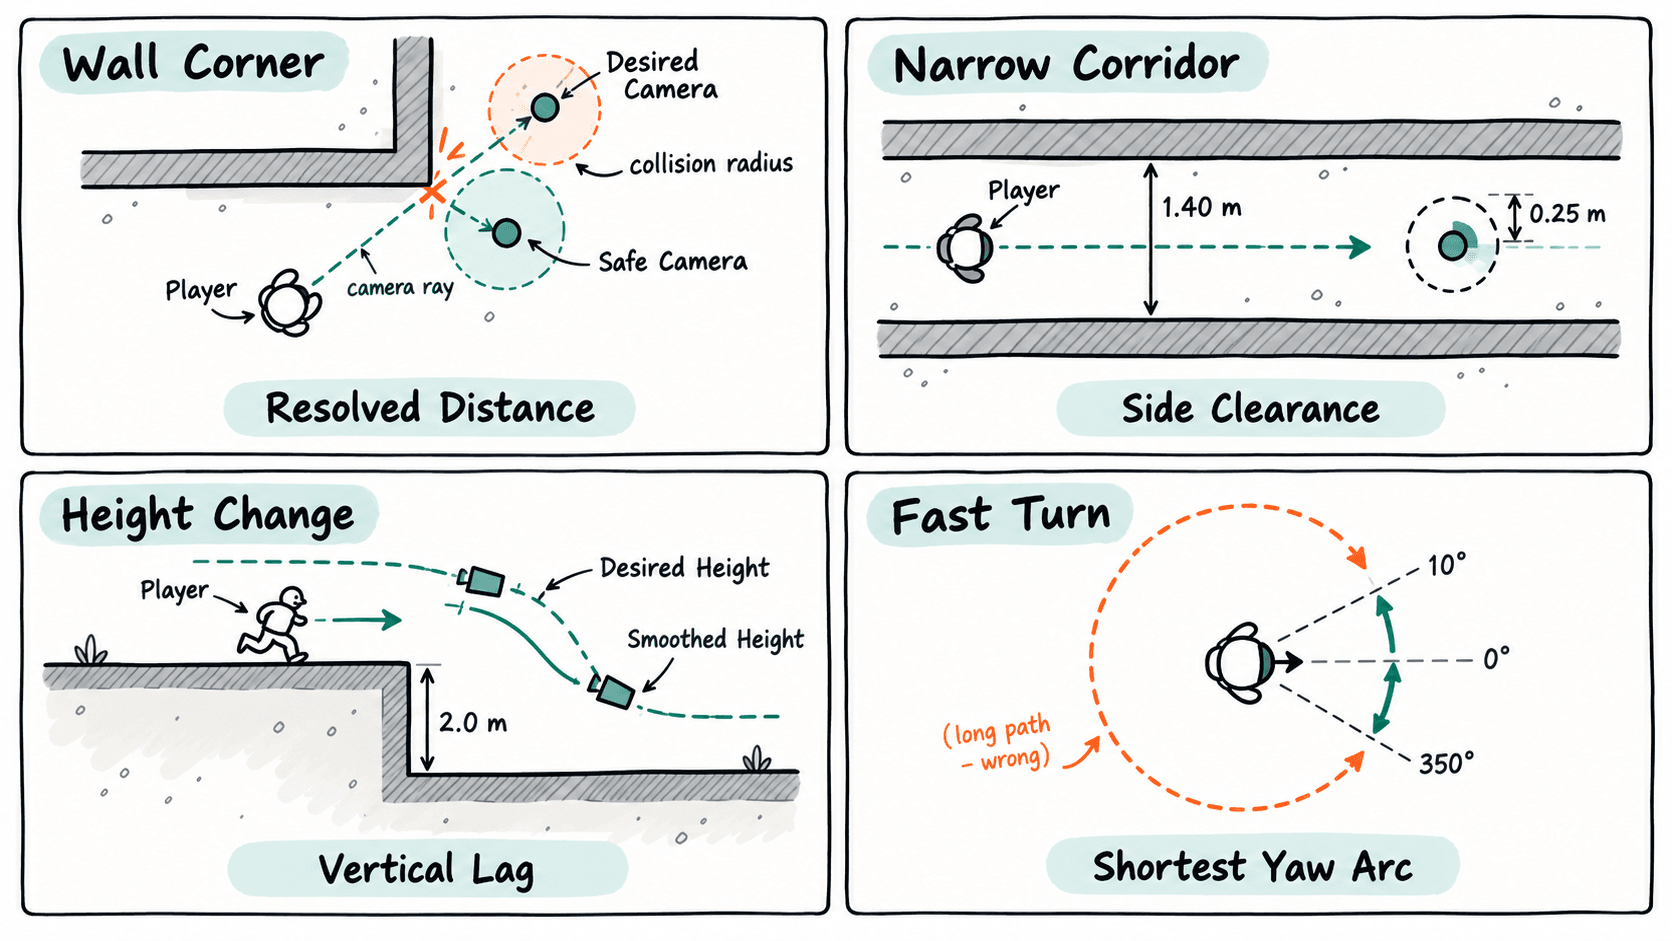
墙角遮挡
建立两面互相垂直的墙,形成一个L形拐角。角色贴近转角移动,使期望镜头位置逐渐进入墙体后方,再绕过转角离开遮挡区。
检查实际镜头距离能否及时缩短、镜头碰撞体是否进入墙体,以及遮挡解除后是否平滑恢复。不要只在墙面正中央测试;墙角最容易暴露仅使用单条射线检测时的问题。
狭窄通道
设置两面平行墙,内侧间距为 1.40 m,角色沿通道中心移动,并在通道内小幅左右转向。对于半径 0.25 m 的镜头碰撞代理,中心线两侧都应留有空间。
检查镜头是否因左右两侧碰撞结果交替而不断横跳,是否出现不必要的距离缩近,以及走出通道后能否恢复正常跟随。
高低落差
设置两个相差 2.0 m 的平台,让角色分别完成上台阶、下台阶和跨越平台边缘的动作。目标观察点高度会随角色位置变化,摄像机不能只依据上一帧水平位置处理跟随。
观察竖直方向是否出现瞬移、过冲或长时间滞后。同时检查镜头平滑过程中是否进入平台边缘、楼板或天花板。高度平滑通过并不代表三维碰撞也已经通过。
快速转向
让角色从水平角 350° 转向 10°,并连续重复快速反向转身、停止和再次加速。摄像机应沿跨越 0° 的短路径转动,而不是反向旋转 340°。
检查镜头是否出现整圈旋转、角度跳变或明显延迟。还要观察角色停止后镜头能否稳定收敛,避免阻尼状态持续振荡。
用自动化测试固定核心判定
真实引擎中的物理碰撞需要依赖具体 API,但部分基础数学可以先用独立测试验证。以下脚本使用 Python 标准库建立二维矩形障碍、有限半径检测和时间阻尼模型,分别检查上述四类场景的一个关键性质。
这里的矩形膨胀检测是一种保守的二维代理,不能替代生产项目中的三维 Sphere Cast、Sweep 或引擎碰撞查询。它适合验证测试数据、距离裁剪与插值计算是否符合预期。
创建 test_camera_scenes.py:
from dataclasses import dataclass
from math import hypot
import unittest


@dataclass(frozen=True)
class Rect:
    xmin: float
    xmax: float
    zmin: float
    zmax: float


def hit_fraction(start, end, box, radius):
    # 将矩形沿半径膨胀,再计算线段首次进入障碍的比例。
    near, far = 0.0, 1.0
    axes = (
        (start[0], end[0] - start[0], box.xmin - radius, box.xmax + radius),
        (start[1], end[1] - start[1], box.zmin - radius, box.zmax + radius),
    )
    for origin, velocity, low, high in axes:
        if abs(velocity) < 1e-9:
            if not low <= origin <= high:
                return None
            continue
        a, b = (low - origin) / velocity, (high - origin) / velocity
        near = max(near, min(a, b))
        far = min(far, max(a, b))
        if near > far:
            return None
    return near


def safe_distance(start, end, walls, radius=0.25, margin=0.10):
    length = hypot(end[0] - start[0], end[1] - start[1])
    if length == 0:
        return 0.0
    result = length
    for wall in walls:
        fraction = hit_fraction(start, end, wall, radius)
        if fraction is not None:
            result = min(result, max(0.0, fraction * length - margin))
    return result


def damp(current, target, dt, half_life):
    # 使用时间半衰期,避免固定插值系数带来的帧率依赖。
    return target + (current - target) * 2 ** (-dt / half_life)


def damp_yaw(current, target, dt, half_life):
    # 将角度差映射到最短有符号路径。
    delta = (target - current + 180.0) % 360.0 - 180.0
    alpha = 1.0 - 2 ** (-dt / half_life)
    return (current + delta * alpha) % 360.0


class CameraSceneTests(unittest.TestCase):
    def test_wall_corner(self):
        walls = [
            Rect(-0.5, 0.5, -3.0, -2.5),
            Rect(0.5, 1.2, -3.0, -1.0),
        ]
        distance = safe_distance((0, 0), (0, -5), walls)
        self.assertAlmostEqual(distance, 2.15)

    def test_narrow_corridor(self):
        walls = [
            Rect(-1.0, -0.7, -5.0, 0.0),
            Rect(0.7, 1.0, -5.0, 0.0),
        ]
        distance = safe_distance((0, 0), (0, -5), walls)
        self.assertAlmostEqual(distance, 5.0)

    def test_height_change(self):
        height = 2.0
        first = damp(height, 0.0, 1 / 60, 0.15)
        self.assertLess(height - first, 0.2)
        for _ in range(60):
            height = damp(height, 0.0, 1 / 60, 0.15)
        self.assertLess(abs(height), 0.03)

    def test_fast_turn(self):
        first = damp_yaw(350.0, 10.0, 1 / 60, 0.1)
        self.assertTrue(350.0 < first < 360.0)
        yaw = 350.0
        for _ in range(60):
            yaw = damp_yaw(yaw, 10.0, 1 / 60, 0.1)
        error = (yaw - 10.0 + 180.0) % 360.0 - 180.0
        self.assertLess(abs(error), 0.1)


if __name__ == '__main__':
    unittest.main(verbosity=0)
在保存文件的目录执行 python test_camera_scenes.py。
预期输出(<TIME> 为实际测试耗时,数值随环境变化):
----------------------------------------------------------------------
Ran 4 tests in <TIME>s

OK
四项测试各自检查一条边界:墙角应将期望距离 5.0 m 裁剪到 2.15 m;狭道中心不应触发错误缩近;高度变化首帧位移应受阻尼限制并逐渐收敛;快速转向应选择最短角度路径。
这些断言只证明示例数学模型符合设定,不代表实际游戏摄像机已经通过全部场景验收。
在真实引擎中执行回归验收
将四组场景放入独立的测试关卡,并让角色能够从固定起点重复相同路径。每次测试先重置角色位置、摄像机角度、距离以及所有阻尼速度状态,避免上一场景的历史状态影响结果。
建议按以下顺序验收:
- 固定输入与初始姿态,先在稳定帧率下完成四组路径,记录期望距离、实际距离、碰撞命中和摄像机姿态。
- 在墙角和狭道重复运行,观察摄像机碰撞体是否穿墙,以及距离是否出现无原因的连续跳变。
- 在高低落差场景中观察竖直位置曲线,确认镜头没有瞬移、明显过冲或长期不收敛,同时检查与楼板的碰撞。
- 在快速转向场景中确认镜头沿最短角度路径转动,停止输入后能平滑稳定。
- 分别在接近30 FPS和60 FPS的条件下重复相同的按时间定义的输入,比较相同经过时间内的摄像机姿态,而不是只比较帧编号。
如果某个场景失败,应先确认复现条件是否一致,再区分是原始输入异常、目标姿态计算错误、平滑参数不稳定,还是碰撞修正造成的突变。每次只调整一个模块,并重新运行全部四组场景。
测试完成的标准不是某一次演示看起来顺畅,而是在固定条件下能够稳定复现、通过明确断言,并且修改镜头参数或迁移引擎后仍能用相同测试场景检查关键边界行为。