
游戏客户端架构 / 系统课时
速度变化如何驱动镜头反馈
速度变化如何驱动镜头反馈
角色奔跑和冲刺时,如果镜头只被动跟随位置,运动往往缺少速度感;但直接修改摄像机 FOV、距离和偏移,又容易出现突兀跳变。本课将速度、加速度与冲刺状态转换为目标镜头参数,再使用时间阻尼平滑过渡,形成稳定的动态运动反馈。
学习目标
- 理解速度、加速度与冲刺状态分别适合驱动哪些镜头参数。
- 建立运动输入到 FOV、跟随距离和前向偏移的映射关系。
- 使用与帧率无关的平滑方法实现动态镜头反馈,并验证边界行为。
将运动状态转换为镜头目标
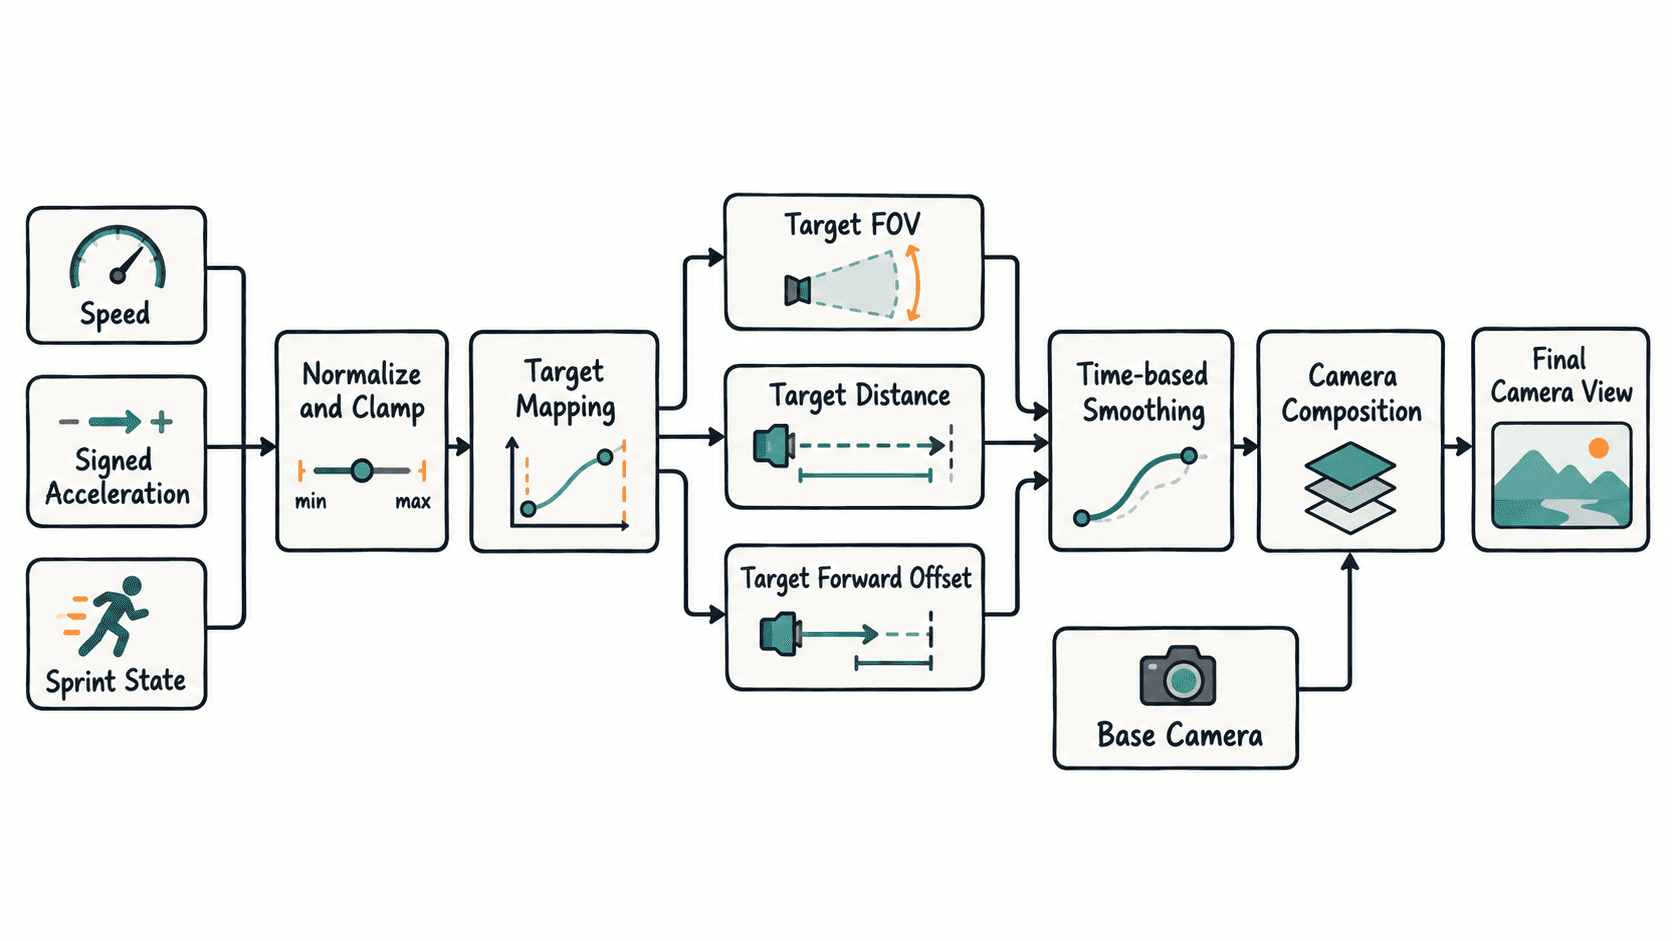
动态镜头反馈不应直接把角色速度写入摄像机位置,而应该先生成一组目标参数,再由摄像机系统逐渐靠近这些目标。这样既能统一调节视觉效果,也能避免角色控制逻辑与镜头实现紧密耦合。
常用的三个运动输入分别承担不同职责:
- 移动速度:控制持续性的 FOV 扩张和镜头距离变化。
- 加速度:控制短时间内的前向或后向偏移,强化启动和制动感。
- 冲刺状态:增加额外的视觉反馈,但必须考虑角色是否真正处于移动状态。
摄像机输出也应保留清晰的物理含义:FOV 使用角度,跟随距离和前向偏移使用米。前向偏移表示沿约定的角色局部前向调整观察目标,不是直接改变玩家的实际位置。
设置可控制的参数映射
速度通常先除以设计最大速度,再限制在 0~1 范围内。这样角色速度超过预计上限时,FOV 和跟随距离也不会无限增大。
加速度则需要保留正负号。正值代表速度增加,负值代表速度减小,因此可以自然对应镜头观察点的前移和后移。不过,实际测量加速度时应过滤碰撞、瞬移和速度采样误差造成的异常尖峰。
一个轻量级的目标参数方案如下:
| 目标参数 | 基础值 | 运动反馈范围 |
|---|---|---|
| FOV | 65° | 速度最多增加 5°,有效冲刺额外增加 2° |
| 跟随距离 | 3.2 m | 随速度最多增加 0.5 m |
| 前向偏移 | 0 m | 根据有符号加速度在 -0.18~0.18 m 内变化 |
这些数值只是演示所用的调节起点,不是所有游戏的推荐固定值。狭窄室内场景、竞速游戏和第三人称动作游戏,对 FOV 和距离变化的容忍程度可能完全不同。
实现帧率无关的动态反馈
下面使用 Python 标准库实现一个简化控制器。target_feedback 根据当前运动状态计算目标值,damp 根据实际经过的时间完成指数平滑。
与每帧固定插值比例相比,指数阻尼利用真实的 dt 计算插值系数,因此在不同帧率下具有更一致的时间响应。
from dataclasses import dataclass
from math import exp


@dataclass
class Feedback:
    fov_deg: float
    distance_m: float
    forward_m: float


def clamp(value, low, high):
    return max(low, min(value, high))


def target_feedback(speed_mps, accel_mps2, sprint):
    # 速度归一化后,所有持续反馈都有明确上限
    speed_ratio = clamp(speed_mps / 8.0, 0.0, 1.0)
    accel_ratio = clamp(accel_mps2 / 10.0, -1.0, 1.0)
    sprint_bonus = 2.0 if sprint and speed_mps >= 3.0 else 0.0
    return Feedback(
        fov_deg=65.0 + 5.0 * speed_ratio + sprint_bonus,
        distance_m=3.2 + 0.5 * speed_ratio,
        forward_m=0.18 * accel_ratio,
    )


def damp(current, target, dt, tau=0.2):
    if dt < 0 or tau <= 0:
        raise ValueError('invalid time parameters')
    # 指数阻尼使用实际时间间隔而非固定每帧权重
    alpha = 1.0 - exp(-dt / tau)
    return Feedback(
        current.fov_deg + (target.fov_deg - current.fov_deg) * alpha,
        current.distance_m + (target.distance_m - current.distance_m) * alpha,
        current.forward_m + (target.forward_m - current.forward_m) * alpha,
    )


current = Feedback(65.0, 3.2, 0.0)
target = target_feedback(8.0, 5.0, True)
current = damp(current, target, dt=0.1)

assert 65.0 < current.fov_deg < target.fov_deg
print(f'目标 FOV={target.fov_deg:.1f}°, 距离={target.distance_m:.2f}m, 前向={target.forward_m:.2f}m')
print(f'一次平滑 FOV={current.fov_deg:.1f}°, 距离={current.distance_m:.2f}m, 前向={current.forward_m:.2f}m')
预期输出:
目标 FOV=72.0°, 距离=3.70m, 前向=0.09m
一次平滑 FOV=67.8°, 距离=3.40m, 前向=0.04m
输出显示,输入状态能够立即确定目标值,但当前摄像机参数不会直接跳到目标。示例中的 dt=0.1 表示经过 0.1 秒;在真实游戏循环中,需要替换为当前帧实际经过的秒数,并持续保存上一帧的平滑结果。
处理加速、制动与冲刺切换
运动反馈的关键不只是奔跑时放大 FOV,还包括速度变化阶段的过渡行为。
角色从静止开始加速时,速度反馈逐渐增加,FOV 扩张、跟随距离变大;正加速度还会暂时推动观察目标向前。速度稳定后,加速度接近零,短暂的前向偏移消失,而速度对应的 FOV 与距离可以继续保持。
角色制动时,加速度变为负值,前向偏移向反方向过渡;随着移动速度降低,FOV 和跟随距离也回到基础值。冲刺停止时,只移除冲刺增益,再由阻尼完成过渡,不应该直接重置全部摄像机参数。
需要注意三个容易被忽略的边界:
- 原地按住冲刺键不应该无条件放大 FOV,应检查实际移动速度。
- 碰撞和瞬移可能导致速度差分产生极大加速度,应过滤或限制输入。
- 过高的 FOV 变化幅度或过快的镜头偏移可能造成不适,应提供效果强度调节,必要时允许关闭。
验证运动反馈是否稳定
在游戏内测试时,先固定摄像机基础跟随参数,分别观察静止、起步、匀速奔跑、冲刺和急停五种状态。重点不是每个参数是否都发生变化,而是变化是否符合运动语义。
建议检查以下结果:
- 静止时 FOV、距离和前向偏移逐渐恢复基础值。
- 匀速奔跑时 FOV 与距离保持稳定,不会因为微小速度噪声来回跳变。
- 冲刺开启或关闭时参数连续过渡,没有瞬间突变。
- 急停时短暂出现反向偏移,但不会永久停留在偏移位置。
- 摄像机靠近障碍物时,距离目标仍服从碰撞约束,不会因速度反馈穿过墙壁。
实际接入时,动态距离可以作为基础摄像机的期望距离输入,再交给碰撞模块求解安全距离;FOV 独立作用于投影参数;前向偏移则作用于观察目标。不要将所有反馈混合成不可区分的位置增量。
稳定的动态镜头系统应当遵循运动状态生成目标、时间阻尼控制变化、摄像机约束保证最终安全的职责划分。这样即使以后更换游戏引擎或重新设计冲刺效果,也不需要重写角色移动逻辑。