
游戏客户端架构 / 系统课时
为什么第三人称镜头会穿墙
为什么第三人称镜头会穿墙
角色没有碰到墙,相机仍可能被放到墙后,因为角色移动的碰撞约束并不保护镜头。本课从关注点、期望观察位置和镜头占用空间定位穿墙原因,建立安全距离判定,并区分射线命中与形体扫掠的距离含义。
学习目标
- 分辨目标遮挡、相机进入几何和近裁剪面穿透三种现象。
- 根据镜头体积和查询契约计算允许距离。
- 识别起始重叠、最小距离和安全平滑的边界。
先把三个位置和两种故障分开
角色根位置提供跟随参考,Focus 表示稳定的关注点,Desired Eye 表示没有障碍时的观察位置。直接把 Desired Eye 写入摄像机,只满足构图公式,尚未检查场景中是否有墙。实际位置 Actual Eye 必须经过安全求解。
“墙挡住角色”和“镜头穿入墙”不是同一件事。前者是 Eye 到 Focus 的视线被截断,后者是相机原点或其近裁剪面与几何相交。墙后可见角色也不代表安全:关闭背面剔除或隐藏墙体可能只改变画面,并没有修复位置关系。
点检测为什么会漏掉墙角
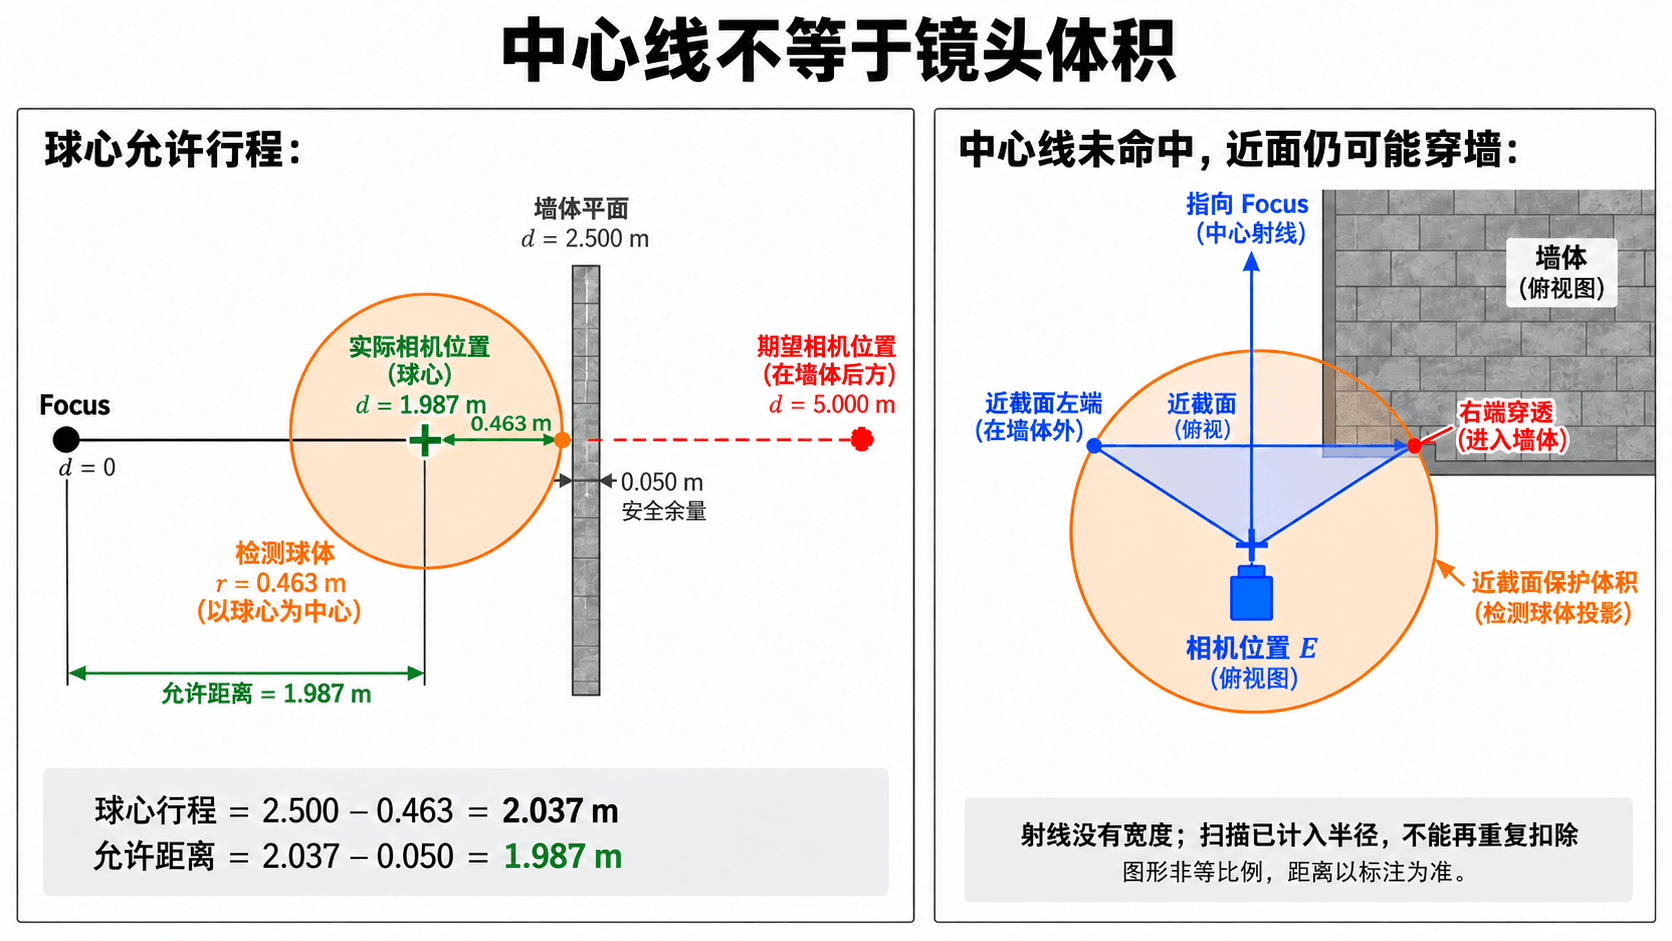
射线没有宽度,只检查 Focus 到 Desired Eye 的中心线。摄像机虽然没有必须参与物理模拟的实体模型,近裁剪面却有面积;中心线擦过门框时,画面边缘仍可能穿过墙。检测半径应与投影尺寸、尺度和安全余量共同考虑。
垂直 FOV 为 、近裁剪距离为 、宽高比为 时,近面半高为 ,半宽为其乘以 。以 Eye 为球心,包住近面四角的保守半径为这两个半尺寸与 的平方和开根号。它较保守;生产中也可用近面形状或多点方案。
因此缩小 Near 不是完整修复。它改变裁剪范围和深度精度,无法阻止相机进入墙后。调整 FOV、屏幕比例或近面后,也要重新评估探测代理是否仍覆盖需要保护的区域。
查询返回的距离必须有定义
射线命中墙面时,命中距离是线起点到接触点的距离;若要给点结果补上球体近似,需要扣除相应体积。形体扫掠返回的行程已经考虑形体,不能再按相同逻辑重复扣半径。使用具体 API 时还要核对球心位置与接触点的区别。
Unity 6.0 的 SphereCast 文档 说明:起始球体已经重叠的碰撞体不会由该查询可靠检测,零半径输出未定义。因此适配器应额外报告初始重叠,且零长度查询应在核心提前结束,不能把异常当成“道路畅通”。
下例以与检测方向垂直的无限平面作解析模型,计算球心首次接触墙前的位置。它是可验证的几何计算,不能替代引擎中的三维网格、碰撞层筛选或移动障碍查询。
用解析墙面验证安全上界
保存为 camera-wall.cjs,执行 node camera-wall.cjs。当允许距离小于期望最小距离时,仍保持安全上界并报告应急状态;这时需改变构图或隐藏角色,而不能把镜头向墙内推回去。
const assert = require('node:assert/strict');
function nearRadius(near, fov, aspect) {
  assert([near, fov, aspect].every(Number.isFinite)
    && near > 0 && fov > 0 && fov < 180 && aspect > 0, 'invalid projection');
  const h = near * Math.tan(fov * Math.PI / 360);
  return Math.hypot(near, h, h * aspect);
}
function resolve(desired, wallDistance, radius, margin, preferredMin) {
  assert([desired, wallDistance, radius, margin, preferredMin].every(Number.isFinite)
    && desired >= 0 && wallDistance >= 0 && radius > 0
    && margin >= 0 && preferredMin >= 0, 'invalid geometry');
  if (desired === 0) return { distance: 0, reason: 'zero-length', safeResolved: false };
  if (wallDistance <= radius) return { distance: 0, reason: 'initial-overlap', safeResolved: false };
  // 解析球形扫掠已把半径计入球心行程,之后只扣安全余量。
  const centerTravel = wallDistance - radius;
  const allowed = Math.max(0, centerTravel - margin);
  const distance = Math.min(desired, allowed);
  return { distance, reason: distance < preferredMin ? 'emergency' : 'normal', safeResolved: true };
}
const radius = nearRadius(0.3, 60, 16 / 9);
const result = resolve(5, 2.5, radius, 0.05, 2.2);
assert(Math.abs(result.distance + radius + 0.05 - 2.5) < 1e-9);
assert(result.distance < 2.2 && result.reason === 'emergency');
assert(result.safeResolved);
// 即使恢复平滑得到更远的位置,最终也必须受本帧安全上界限制。
const smoothed = 4 + (result.distance - 4) * 0.2;
const applied = Math.min(smoothed, result.distance);
assert.equal(applied, result.distance);
assert.equal(resolve(0, 2.5, radius, 0.05, 1).reason, 'zero-length');
assert.equal(resolve(5, radius / 2, radius, 0.05, 1).reason, 'initial-overlap');
assert(!resolve(5, radius / 2, radius, 0.05, 1).safeResolved);
assert(!resolve(0, 2.5, radius, 0.05, 1).safeResolved);
assert.equal(resolve(5, 10, radius, 0.05, 1).distance, 5);
assert.throws(() => resolve(5, 2.5, 0, 0.05, 1), /invalid geometry/);
console.log(`near proxy radius=${radius.toFixed(3)}m`);
console.log(`safe=${result.distance.toFixed(3)}m reason=${result.reason}`);
console.log('overlap, zero length, margin, safety clamp: passed');
预期输出:
near proxy radius=0.463m
safe=1.987m reason=emergency
overlap, zero length, margin, safety clamp: passed
safeResolved=false 表示尚未求得安全位置,返回的零只是诊断哨兵。起始重叠分支不得作为安全 Eye 提交,应重新定位关注点、寻找可用构图或采用经过重新检测的回退点。零长度同样不能证明起点没有重叠,调用者必须先完成安全检查。
按证据定位而不是盲调距离
先显示 Focus、Desired Eye、Actual Eye、检测半径及命中行程,再检查障碍是否有可查询碰撞体、查询是否忽略角色和触发区域、查询帧是否匹配当前目标。若检测命中但实际镜头仍越过上界,问题通常在平滑或最终写入阶段。
练习把期望最小距离提高到三米,并让墙逐渐靠近 Focus。正确实现应报告无可用构图空间,而不是坚持三米造成穿墙。再改变 FOV 与宽高比观察代理半径变化,确认“中心安全”与“整个近面安全”是两条不同的验收条件。