
游戏客户端架构 / 系统课时
镜头旋转为什么会出现漂移
镜头旋转为什么会出现漂移
镜头旋转漂移常表现为松开输入后仍缓慢转动、反复旋转后方向偏离预期,或者俯仰操作逐渐混入倾斜。问题可能来自输入残留、欧拉角反复转换、旋转坐标系混用或长期累积误差。本课通过稳定的角度状态与四元数重建方式,定位并修复这些偏差。
学习目标
- 根据漂移现象区分输入问题、角度表示问题和旋转累积问题。
- 理解欧拉角与四元数的使用边界,避免错误的逐帧姿态反馈。
- 实现具有角度限制和输入处理规则的稳定轨道摄像机。
从漂移现象确定排查方向
旋转漂移不是单一故障。排查前应记录它出现的条件,而不是直接修改平滑系数。
| 现象 | 优先检查 |
|---|---|
| 松开手柄仍缓慢旋转 | 摇杆死区、输入残留、平滑速度状态 |
| 反复旋转后角度突然跳变 | 欧拉角范围转换、角度跨越边界 |
| 水平旋转逐渐产生倾斜 | 局部轴与世界轴混用、意外 Roll |
| 长时间连续旋转后精度下降 | 无限增长的累计角度、浮点精度 |
| 不同帧率下旋转速度不同 | 输入单位、deltaTime 使用方式 |
首先禁用摄像机输入处理,但保留摄像机位置计算。如果漂移消失,检查输入或旋转状态更新;如果仍然漂移,检查父节点旋转、其他脚本写入以及镜头系统中的残留阻尼速度。
检查输入时要区分鼠标与摇杆。鼠标轴通常表示本帧移动增量,不能像持续方向输入一样机械地再乘一次 Time.deltaTime。摇杆则通常表示持续方向,计算每秒旋转速度时需要使用帧时间。两种输入模型混用容易产生速度异常。
避免把当前欧拉角当作唯一状态
Unity 的 Transform.eulerAngles 是四元数姿态的一种欧拉角表示,通常以 0 到 360 度的形式返回。相同的三维姿态可能具有不同的欧拉角表达,因此读取值并不等价于恢复当初输入的三个独立角度。
例如,旋转从 359 度跨过边界后,显示值可能回到 0 度。如果直接对这些数值进行差值或限制,便可能计算出错误的大幅旋转。接近极端俯仰角时,不同旋转轴之间的耦合还可能让问题更加明显。
更稳定的方案是独立保存 Yaw 和 Pitch 状态,每帧只根据输入修改这两个数值,再使用 Quaternion.Euler 生成最终旋转。需要保持水平稳定的第三人称轨道镜头通常将 Roll 固定为 0。
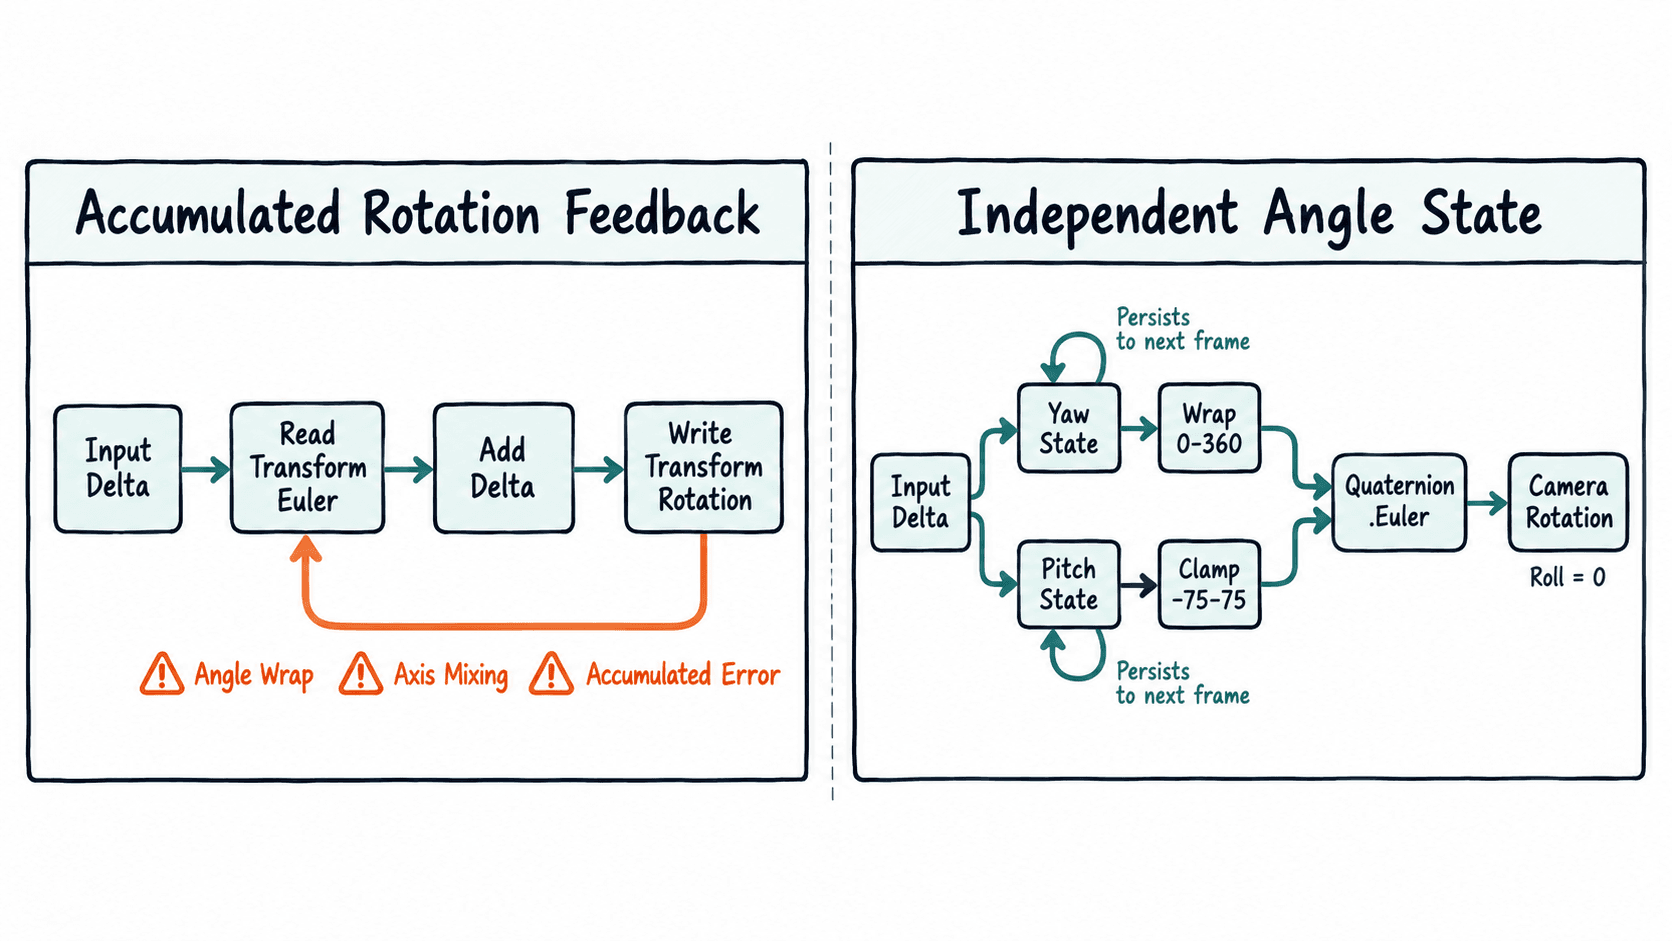
四元数适合表示和组合三维旋转,但它不会自动修复错误的输入、坐标系或状态管理。如果每帧都直接累乘旋转增量,仍可能引入不期望的轴耦合或数值误差。对于仅需要 Yaw 和 Pitch 的轨道摄像机,从受约束的角度状态重新构造姿态通常更容易维护和调试。
实现不依赖姿态反读的轨道镜头
在 Unity 中创建一个 Cube 作为观察目标,将下面的 StableOrbitCamera.cs 挂载到 Main Camera,并把 Cube 的 Transform 拖入 Target 字段。示例使用旧版 Input Manager 的 Mouse X 与 Mouse Y 轴,因此需要启用 Input Manager (Old) 或 Both。
摄像机围绕目标旋转,Yaw 始终限制在一个周期内,Pitch 限制在正负 75 度范围,Roll 不参与输入。初始 Yaw 为 0 度、Pitch 为 15 度,进入 Play 模式时镜头会采用这一初始角度。
using UnityEngine;

public sealed class StableOrbitCamera : MonoBehaviour
{
    [SerializeField] private Transform target;
    [SerializeField] private float distance = 5f;
    [SerializeField] private float sensitivity = 2f;
    [SerializeField] private float focusHeight = 1.2f;

    private float yaw = 0f;
    private float pitch = 15f;

    private void Awake()
    {
        if (target == null)
        {
            Debug.LogError("Assign Target Transform");
            enabled = false;
            return;
        }

        Debug.Log("StableOrbitCamera ready");
    }

    private void Update()
    {
        float dx = Input.GetAxis("Mouse X");
        float dy = Input.GetAxis("Mouse Y");

        // 鼠标轴提供移动增量,此处不再乘deltaTime。
        yaw = Mathf.Repeat(yaw + dx * sensitivity, 360f);
        pitch = Mathf.Clamp(
            pitch - dy * sensitivity, -75f, 75f
        );
    }

    private void LateUpdate()
    {
        // 每帧由角度状态重建姿态,避免反读欧拉角。
        Quaternion rotation = Quaternion.Euler(pitch, yaw, 0f);
        Vector3 pivot = target.position + Vector3.up * focusHeight;
        Vector3 position = pivot - rotation * Vector3.forward * distance;

        transform.SetPositionAndRotation(position, rotation);
    }
}
预期输出:正确关联 Target 后,Unity Console 显示:
StableOrbitCamera ready运行后,鼠标水平移动控制镜头环绕,竖直移动控制俯仰。停止鼠标输入后,镜头旋转应立即停止;连续绕目标旋转多圈时,Yaw 状态不会无限增长;俯仰到达限制角度后不会继续翻转。
这里使用 Mathf.Repeat 将水平角度保持在 0 到 360 度的周期内,避免长时间运行时角度数值持续增长而损失浮点精度。Mathf.Clamp 则直接约束俯仰状态,避免依赖已经转换后的 Transform 欧拉角进行边界判断。
检查输入归一化与坐标空间
在真实项目中,鼠标、手柄摇杆和键盘可能同时影响镜头。它们不能完全共用同一套幅度处理规则。
- 鼠标位移:保留移动增量的大小,不要对每帧鼠标向量执行 Normalize,否则大幅移动与微小移动可能得到相同旋转量。
- 摇杆输入:对二维输入进行圆形死区判断,并将超过单位长度的向量限制到单位圆内,防止斜向输入超过预期速度。
- 键盘输入:将按键状态视为持续方向,按每秒角速度乘以 Time.deltaTime 更新角度。
对于带死区的摇杆,只有输入幅度超过死区后才更新状态。如果仍需在死区外保持连续响应,可以对剩余有效幅度重新映射,避免刚越过阈值就突然跳变。不要把未经处理的微小摇杆噪声当成持续旋转意图。
坐标空间也需要统一。Yaw 通常围绕世界竖直轴,Pitch 表示摄像机局部俯仰。如果使用 Transform.Rotate 混合 Space.World 与 Space.Self,或者让已旋转的父节点继续参与镜头旋转,就可能出现水平操作带来 Roll 的现象。
验证长期旋转不会产生偏差
完成实现后,通过三个测试场景确认修复效果:
- 停止所有输入并保持观察。如果镜头仍然转动,记录 Mouse X、Mouse Y 的实际值,检查其他脚本和摄像机父节点是否改变旋转。
- 连续水平旋转多圈,然后停止输入。确认摄像机没有逐渐倾斜,也没有出现越来越大的姿态偏差。
- 将俯仰推到上下边界并反向移动,确认镜头能够立即从边界返回,没有异常翻转或角度突变。
若镜头加入旋转阻尼,停止输入后仍有短暂运动不一定属于漂移,应先确认目标角度已经停止变化,再观察当前角度是否按预期收敛。只有目标角度持续无意变化、姿态无法稳定或长期出现不可解释的偏差,才需要继续追查输入或旋转计算。
稳定旋转的核心是让输入改变明确的角度状态,由角度状态统一生成最终姿态,并确保摄像机只有一个权威旋转写入者。这样既能避免欧拉角反馈问题,也能让镜头限制、输入适配和后续阻尼控制保持可预测。