
游戏客户端架构 / 系统课时
用可视化工具验证镜头算法
用可视化工具验证镜头算法
最终画面抖动时,仅看相机坐标很难判断是目标、平滑还是碰撞出错。本课把同帧的关注点、期望位置、实际位置和查询结果变成带语义的调试图元,再用数值约束检查图形,避免一条看似正确的线掩盖旧帧数据。
学习目标
- 为镜头求解各阶段建立颜色、坐标空间和帧号约定。
- 从同一快照生成调试点、线段和检测球描述。
- 联合轨迹与安全断言定位第一个异常阶段。
颜色应表达职责而不是装饰
Focus 使用绿色,Desired Eye 使用蓝色,Actual Eye 使用橙色,真实命中点使用红色。检测线连接本帧查询起点与期望终点,轨迹只连接同一镜头、同一坐标空间的连续实际位置。颜色始终不变,暂停画面时就能立即辨别对象责任。
球形扫掠还要显示半径和球心到命中的允许行程。接触点可能在球体表面,不等于球心停止点;如果只把相机放在红色命中点,调试图反而会强化错误实现。把球心命中位置与接触点分开显示,能直观看出安全余量是否重复扣除。
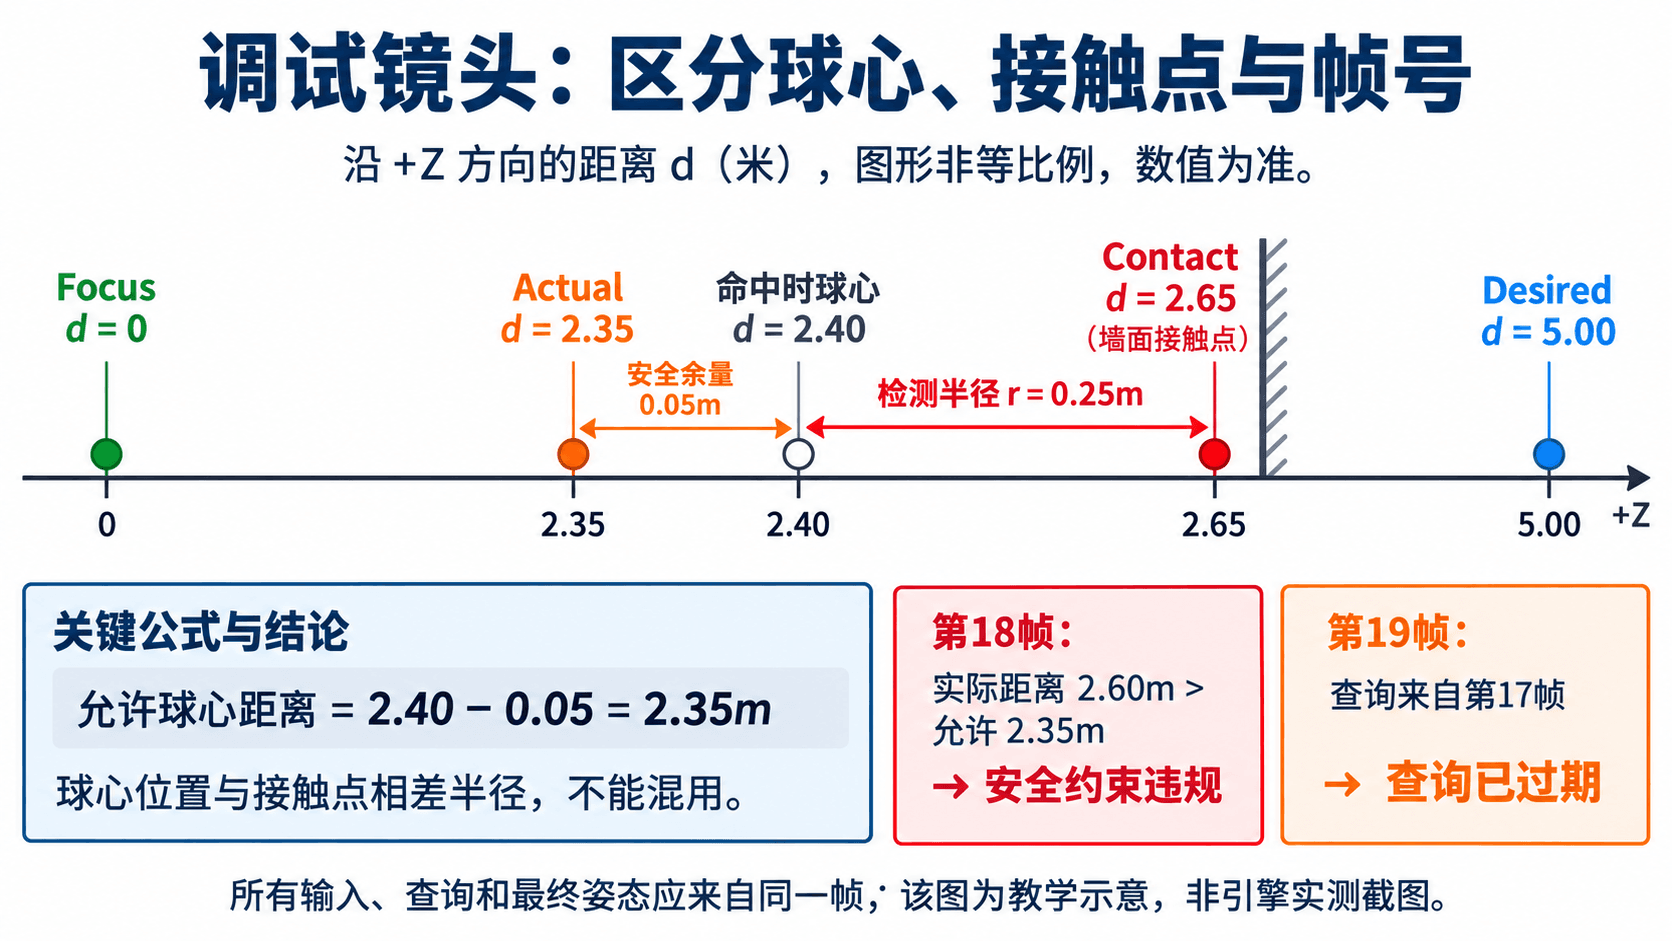
图元必须来自同一求解快照
不要让调试绘制重新读取角色 Transform,而求解器使用的是上个阶段的缓存位置。这样的图会把不同时间的数据拼成一张图,无法证明算法正确。快照应包含帧号、更新阶段、模式、目标身份、Focus、期望和实际姿态、查询起点与查询帧。
同时保存平滑前、碰撞后和效果后位置,可以判断第一个异常阶段。例如期望位置合理、实际位置越过安全上界,优先查平滑后的安全裁剪;基础位置安全、效果后穿墙,优先查位移震动的最终约束。
调试线有显示生命周期。Unity 6.0 的 Debug.DrawLine 文档 定义了持续时间和深度测试等参数;接入时应明确本帧线与历史轨迹是否被遮挡。长时间残留的旧线不能冒充当前查询,开发版本也应限制轨迹数量。
用数值诊断校验调试描述
保存为 camera-debug.cjs,执行 node camera-debug.cjs。程序输出纯数据图元与诊断,不渲染真实引擎调试线。测试数据中的命中球心行程为二点四米,接触墙面在二点六五米,球半径零点二五米。
const assert = require('node:assert/strict');
const sub = (a, b) => a.map((v, i) => v - b[i]);
const length = v => Math.hypot(...v);
const valid = v => Array.isArray(v) && v.length === 3 && v.every(Number.isFinite);
function inspect(s) {
  for (const v of [s.focus, s.desired, s.actual, s.castOrigin]) assert(valid(v), 'invalid vector');
  assert(Number.isFinite(s.radius) && s.radius > 0 && Number.isFinite(s.margin)
    && s.margin >= 0, 'invalid probe');
  assert(s.hitTravel === null || (Number.isFinite(s.hitTravel) && s.hitTravel >= 0), 'invalid hit travel');
  const issues = [], desiredLength = length(sub(s.desired, s.focus));
  const actualLength = length(sub(s.actual, s.focus));
  if (s.queryFrame !== s.frame || length(sub(s.castOrigin, s.focus)) > 1e-9)
    issues.push('stale-query');
  if (desiredLength < 1e-9) issues.push('zero-length-unresolved');
  if (s.initialOverlap) issues.push('initial-overlap-unresolved');
  if (s.hitTravel !== null && s.hitTravel > desiredLength + 1e-9) issues.push('hit-outside-segment');
  const allowed = s.hitTravel === null ? desiredLength : Math.max(0, s.hitTravel - s.margin);
  if (actualLength > Math.min(desiredLength, allowed) + 1e-9) issues.push('unsafe-distance');
  // 线段投影之外的横向偏移也不能用同一个扫掠结果证明安全。
  if (desiredLength > 1e-9) {
    const axis = sub(s.desired, s.focus).map(v => v / desiredLength);
    const relative = sub(s.actual, s.focus), along = relative.reduce((v, x, i) => v + x * axis[i], 0);
    if (along < -1e-9 || length(relative.map((v, i) => v - along * axis[i])) > 1e-9)
      issues.push('off-query-line');
  }
  const points = [{ name: 'focus', color: 'green', position: s.focus },
    { name: 'desired', color: 'blue', position: s.desired },
    { name: 'actual', color: 'orange', position: s.actual }];
  if (s.hitPoint !== null) {
    assert(valid(s.hitPoint), 'invalid hit point');
    points.push({ name: 'contact', color: 'red', position: s.hitPoint });
  }
  const spheres = [{ center: s.castOrigin, radius: s.radius }, { center: s.actual, radius: s.radius }];
  if (s.hitTravel !== null && desiredLength > 1e-9) {
    const axis = sub(s.desired, s.focus).map(v => v / desiredLength);
    spheres.push({ center: s.castOrigin.map((v, i) => v + axis[i] * s.hitTravel), radius: s.radius });
  }
  return { issues, allowed, primitives: { points,
    lines: [[s.castOrigin, s.desired], [s.focus, s.actual]],
    spheres } };
}
const base = { frame: 17, queryFrame: 17, focus: [0, 1.6, 0], castOrigin: [0, 1.6, 0],
  desired: [0, 1.6, 5], actual: [0, 1.6, 2.35], radius: 0.25, margin: 0.05,
  hitTravel: 2.4, hitPoint: [0, 1.6, 2.65], initialOverlap: false };
const good = inspect(base);
assert.deepEqual(good.issues, []);
assert.deepEqual(good.primitives.spheres[2].center, [0, 1.6, 2.4]);
const unsafe = inspect({ ...base, frame: 18, queryFrame: 18, actual: [0, 1.6, 2.6] });
assert.deepEqual(unsafe.issues, ['unsafe-distance']);
const stale = inspect({ ...base, frame: 19 });
assert.deepEqual(stale.issues, ['stale-query']);
assert(inspect({ ...base, actual: [0.1, 1.6, 2] }).issues.includes('off-query-line'));
assert(inspect({ ...base, desired: base.focus, actual: base.focus, hitTravel: null,
  hitPoint: null }).issues.includes('zero-length-unresolved'));
assert.throws(() => inspect({ ...base, actual: [NaN, 0, 0] }), /invalid vector/);
assert.throws(() => inspect({ ...base, hitTravel: NaN }), /invalid hit travel/);
console.log(`frame17 points=${good.primitives.points.length} lines=${good.primitives.lines.length} spheres=${good.primitives.spheres.length}`);
console.log(`frame18=${unsafe.issues.join(',')} frame19=${stale.issues.join(',')}`);
console.log('snapshot, safety, off-line, zero-length, invalid number: passed');
预期输出:
frame17 points=4 lines=2 spheres=3
frame18=unsafe-distance frame19=stale-query
snapshot, safety, off-line, zero-length, invalid number: passed
图形只能证明它实际表达的约束
例程的距离上界检查适用于实际镜头仍在线段上的径向缩距,不能证明线段外的肩位变化或震动位置安全。它额外标记偏离查询线,但真实修复仍需要新的形体查询。球体图元也不能自动覆盖全部视锥,近面角点应根据当前投影另行显示。
轨迹采样应按时间比较。三十与一百二十帧每秒的点密度不同,密集点不等于运动更慢;可显示同样秒数的路径、帧间位移及速度曲线。切换镜头身份、角色瞬移或坐标原点迁移时,断开轨迹并标事件,避免画出不存在的长距离运动。
练习故意取消最后的安全裁剪,并保留命中图形,检查诊断能否标出实际距离越界。再让查询帧落后一帧,观察空间图与帧号告警是否共同暴露问题。接入真实引擎后,验证的是图元与画面同帧一致,而不是仅看到几条漂亮的调试线。