
游戏客户端架构 / 系统课时
镜头切换如何避免突然跳变
镜头切换如何避免突然跳变
镜头正在从探索转向瞄准,玩家又启动剧情时,重用旧过渡起点会产生回跳。本课从当前已应用的镜头姿态重新建立过渡段,分别混合位置、旋转和 FOV,并用中途重定向与四元数符号等价检查连续性。
学习目标
- 以当前可见基础姿态作为切换起点,避免恢复旧默认值。
- 使用最短分支四元数插值和统一时间进度。
- 明确位置连续、速度连续与碰撞安全的不同要求。
过渡起点不能使用过期快照
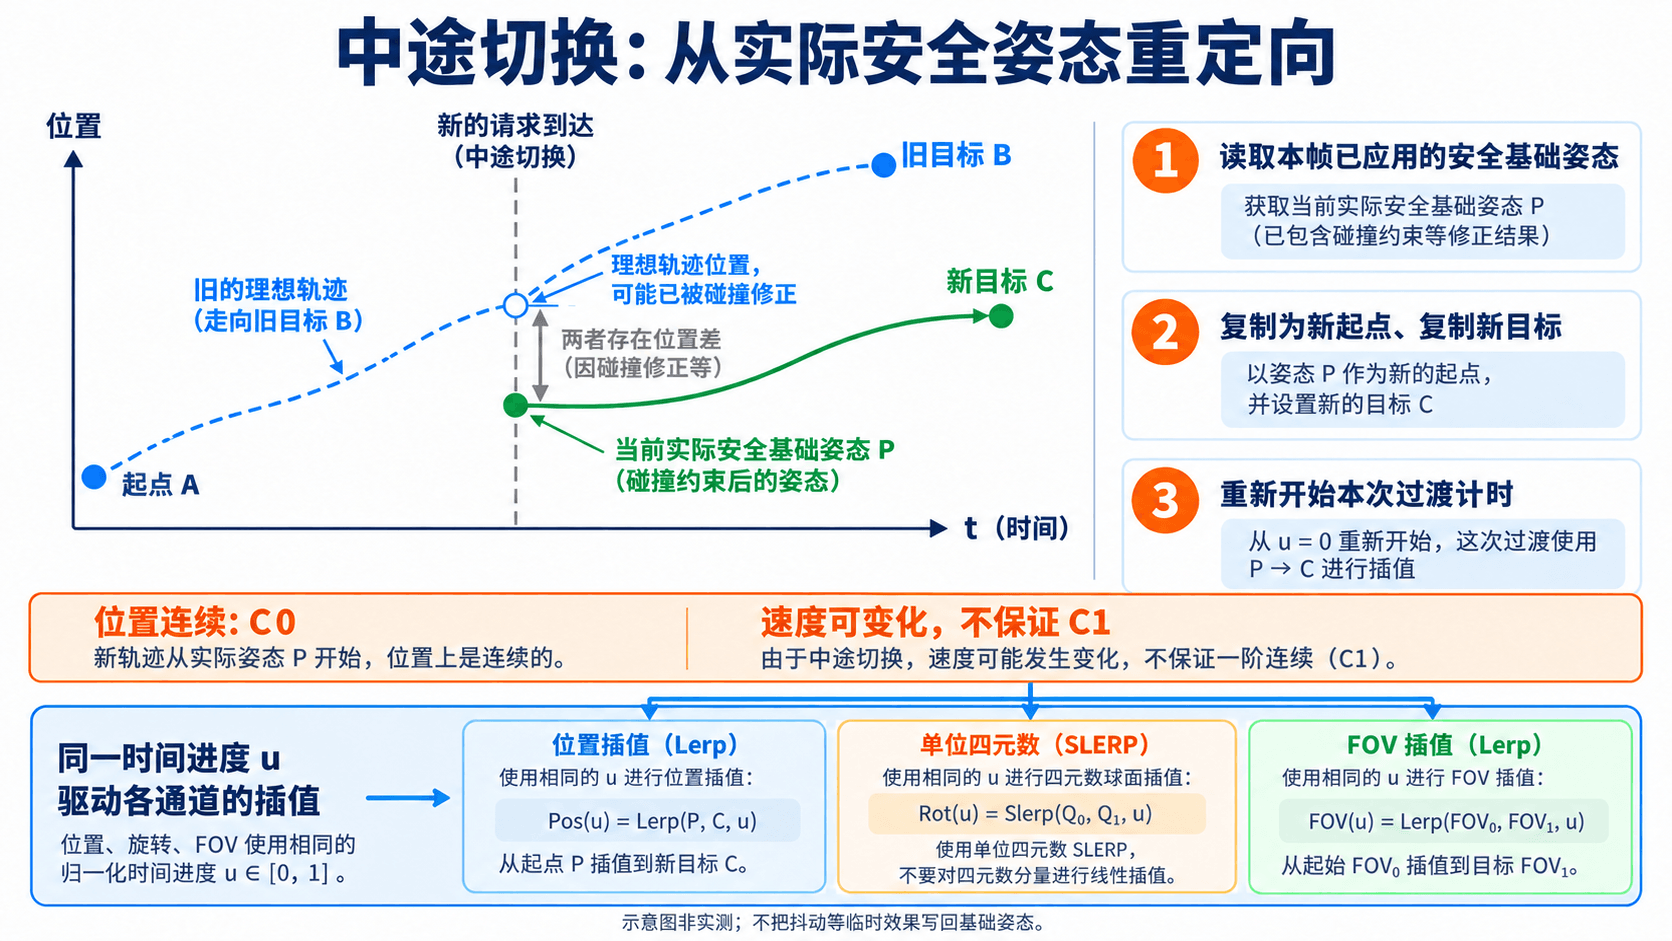
切换请求产生新目标方案,过渡器维护起点、终点、开始时刻和时长。每次接到新请求,应先采样原过渡在当前时刻的结果,再用该结果建立新段。这样新段在起始时刻等于之前的显示结果,至少保证位置与姿态不跳变。
起点应来自最后已应用的安全基础姿态,而不是未通过碰撞的期望位置。临时震动不要存进新的基础起点;可以从独立保存的基础姿态取值,或明确去掉效果贡献。否则切换会把瞬时震动冻结成长期角度偏差。
过渡器因此接受可选的 actualBasePose,由调用者传入最后已应用的安全基础姿态。没有安全修正时才可直接采样理想曲线作为起点;有修正却省略实姿态,会在重新建段时跳回理想路径。
位置旋转和投影分别混合
位置可以按同一进度逐分量插值,FOV 可线性变化,但观感并不等同于焦距线性变化。涉及强烈变焦的演出,应由镜头设计选择 FOV、焦距或可见高度曲线,并保持统一的投影语义。
旋转不能把四元数四个分量当普通坐标直接插值后使用。先归一化,点积为负时翻转终点符号以选择短分支,再执行球面插值;两姿态非常接近时可用归一化线性插值避免小分母。Unity 6.0 的 Slerp 文档 也要求输入为单位四元数。
本例使用平滑曲线 ,起止速度为零。中途重新建段会让新段起始速度回到零,因此只保证姿态连续,未保证速度连续。需要运动惯性连续时,必须保存速度并采用合适的阻尼或带切线的曲线,不能把“没有回跳”称为全部连续性。
运行可重定向的姿态过渡
保存为 camera-transition.cjs,执行 node camera-transition.cjs。四元数顺序固定为 XYZW;例程用绕 Y 的旋转展示跨越三百五十度到十度的短路径,但插值函数支持一般单位四元数。
const assert = require('node:assert/strict');
function unit(q) {
  assert(Array.isArray(q) && q.length === 4 && q.every(Number.isFinite), 'invalid quaternion');
  const n = Math.hypot(...q); assert(n > 1e-12, 'zero quaternion');
  return q.map(x => x / n);
}
function slerp(a, b, t) {
  a = unit(a); b = unit(b);
  let dot = a.reduce((s, v, i) => s + v * b[i], 0);
  if (dot < 0) { b = b.map(v => -v); dot = -dot; }
  dot = Math.min(1, dot);
  if (dot > 0.9995) return unit(a.map((v, i) => v + (b[i] - v) * t));
  const theta = Math.acos(dot), denominator = Math.sin(theta);
  return unit(a.map((v, i) => (v * Math.sin((1 - t) * theta)
    + b[i] * Math.sin(t * theta)) / denominator));
}
const yaw = d => [0, Math.sin(d * Math.PI / 360), 0, Math.cos(d * Math.PI / 360)];
function pose(position, angle, fov) { return { position, rotation: yaw(angle), fov }; }
function copyPose(value) {
  assert(value && Array.isArray(value.position) && value.position.length === 3
    && value.position.every(Number.isFinite) && Number.isFinite(value.fov)
    && value.fov > 0 && value.fov < 180, 'invalid pose');
  return { position: [...value.position], rotation: unit(value.rotation), fov: value.fov };
}
class Transition {
  constructor(initial) { this.from = copyPose(initial); this.to = copyPose(initial); this.start = 0; this.duration = 0; }
  sample(time) {
    assert(Number.isFinite(time), 'invalid time');
    const u = this.duration === 0 ? 1 : Math.max(0, Math.min(1, (time - this.start) / this.duration));
    const t = u * u * (3 - 2 * u);
    return { position: this.from.position.map((v, i) => v + (this.to.position[i] - v) * t),
      rotation: slerp(this.from.rotation, this.to.rotation, t),
      fov: this.from.fov + (this.to.fov - this.from.fov) * t };
  }
  redirect(time, target, duration, actualBasePose = null) {
    assert(Number.isFinite(time), 'invalid time');
    assert(Number.isFinite(duration) && duration >= 0, 'invalid duration');
    const destination = copyPose(target);
    // 有安全修正时使用已应用的基础姿态,复制两端以隔离外部修改。
    const current = actualBasePose === null ? this.sample(time) : copyPose(actualBasePose);
    this.from = current; this.to = destination;
    this.start = time; this.duration = duration;
  }
}
const tr = new Transition(pose([0, 0, 0], 350, 60));
tr.redirect(0, pose([10, 0, 0], 10, 40), 1);
const midway = tr.sample(0.5);
assert(Math.abs(midway.position[0] - 5) < 1e-12);
assert(Math.abs(midway.rotation[1]) < 1e-12); // 走到零度,而不是180度。
tr.redirect(0.5, pose([-5, 0, 0], 90, 70), 1);
assert.deepEqual(tr.sample(0.5), midway);
const next = tr.sample(1);
assert.equal(next.position[0], 0); assert.equal(next.fov, 60);
const q = yaw(30), equivalent = slerp(q, q.map(v => -v), 0.5);
assert(equivalent.every((v, i) => Math.abs(v - q[i]) < 1e-12));
tr.redirect(1, pose([3, 0, 0], 0, 55), 0);
assert.equal(tr.sample(1).position[0], 3);
assert.throws(() => unit([0, 0, 0, 0]), /zero quaternion/);
const safeTr = new Transition(pose([0, 0, 0], 0, 60));
safeTr.redirect(0, pose([10, 0, 0], 0, 40), 1);
assert.equal(safeTr.sample(0.5).position[0], 5);
const actualBase = { ...safeTr.sample(0.5), position: [4, 0, 0] };
safeTr.redirect(0.5, pose([-5, 0, 0], 90, 70), 1, actualBase);
assert.equal(safeTr.sample(0.5).position[0], 4);
actualBase.position[0] = 999;
assert.equal(safeTr.sample(0.5).position[0], 4);
assert.throws(() => safeTr.redirect(0.5, pose([0, 0, 0], 0, 60), 1,
  { ...actualBase, position: [NaN, 0, 0] }), /invalid pose/);
console.log(`first midpoint x=${midway.position[0].toFixed(1)} fov=${midway.fov.toFixed(1)}`);
console.log(`redirect midpoint x=${next.position[0].toFixed(1)} fov=${next.fov.toFixed(1)}`);
console.log('short rotation, actual-base redirect, q/-q, zero duration: passed');
预期输出:
first midpoint x=5.0 fov=50.0
redirect midpoint x=0.0 fov=60.0
short rotation, actual-base redirect, q/-q, zero duration: passed
路径安全与时间一致性单独验收
两个端点都安全,不代表直线插值经过的位置安全;探索和剧情相机可能处于墙的两侧。每帧的过渡位置仍需安全检查,或使用预先规划的演出轨道。安全修正可能影响曲线形状,应保留期望与实际姿态用于诊断。
本例冻结终点,适合解释一次明确过渡。跟随目标移动时,要决定终点持续更新还是采用移动目标求解器加阻尼;每帧重启同一过渡会使进度永远无法结束。只有新的切换事件才创建新段。
练习用三十与一百二十帧每秒在同一秒数采样,比较姿态而不是帧编号;再在过渡四成处重定向并检查起始姿态相等。最后加入墙面,确认安全约束可以偏离理想曲线,并且日志能解释这次偏离的原因。