
游戏客户端架构 / 系统课时
肩后视角怎样保持构图
肩后视角怎样保持构图
肩后视角不能只把摄像机放在角色背后,否则转向、瞄准和切换左右肩时,角色可能遮挡准星或偏离预期位置。本课从观察点、肩部偏移和屏幕坐标入手,建立可复用的第三人称构图方案,并验证镜头在运动中的稳定性。
学习目标
- 区分角色观察点、摄像机位置与画面瞄准点的职责。
- 使用角色局部坐标计算左右肩镜头位置。
- 通过屏幕投影、平滑切肩与遮挡检查保持构图稳定。
先确定角色和准星在画面中的位置
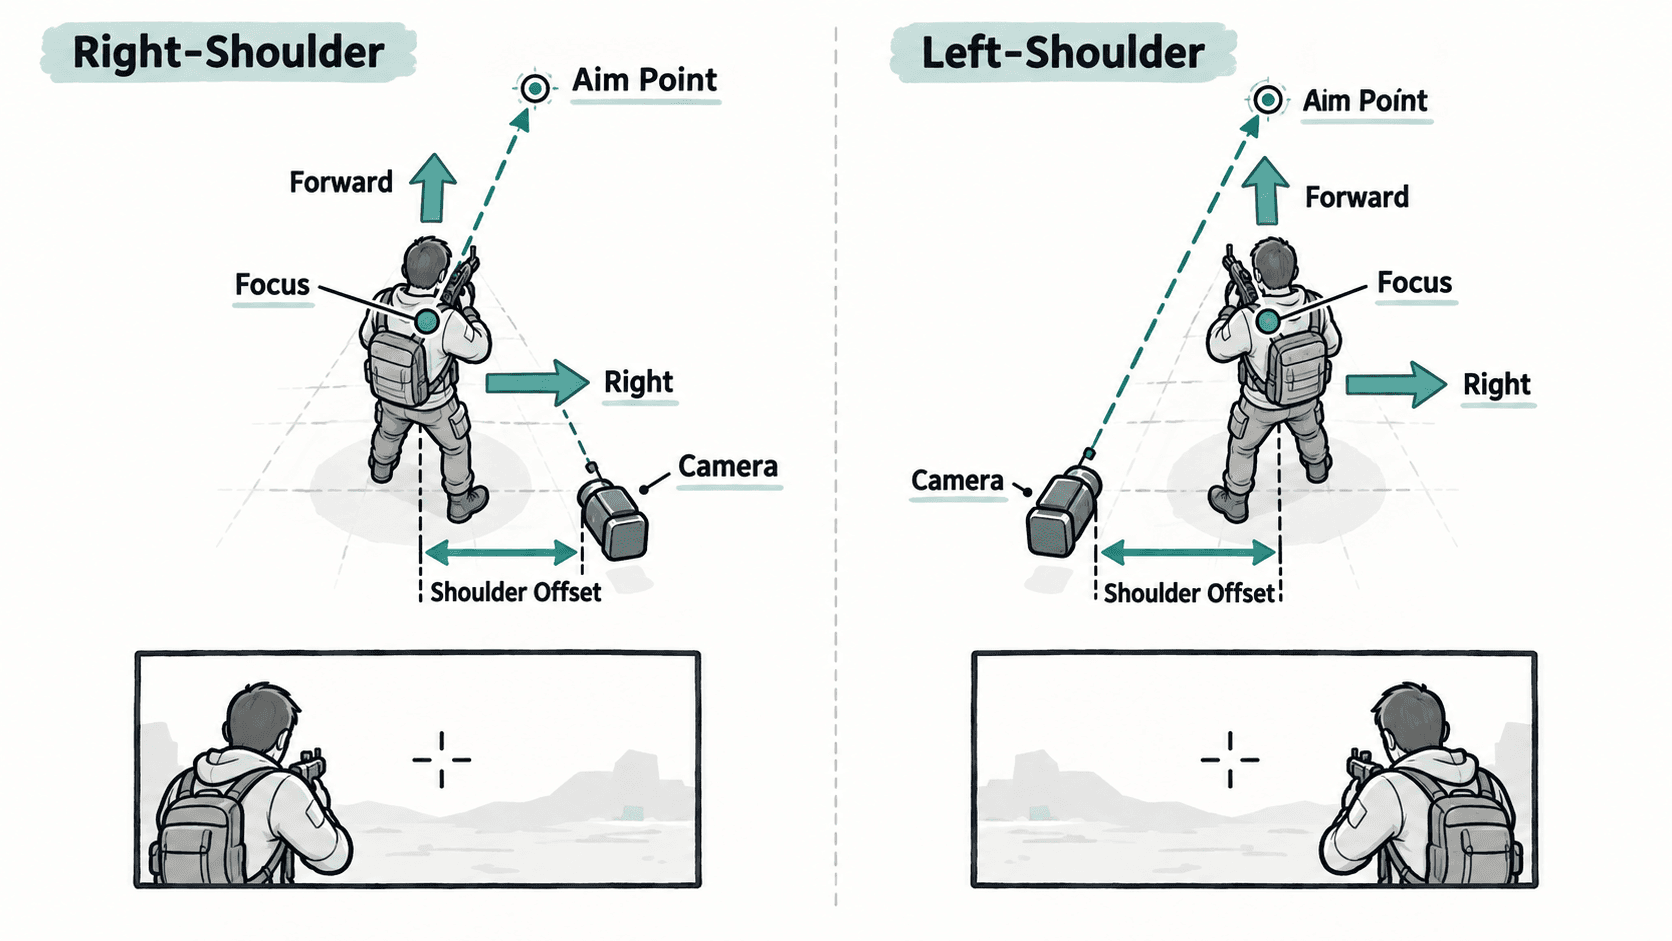
肩后镜头通常同时服务两个对象:玩家需要看清自己的角色,也需要观察角色前方的交互区域。如果摄像机始终朝向角色中心,角色就容易挡住瞄准位置。因此,构图应分别定义三个锚点:
- 角色观察点:通常位于胸口至头肩高度,用于确定跟随基准。
- 摄像机位置:位于观察点后方,并向左肩或右肩偏移。
- 画面瞄准点:通常位于角色前方或由瞄准射线确定,不必与角色观察点重合。
可以使用归一化屏幕坐标描述构图,左上角为 (0, 0),右下角为 (1, 1)。例如,右肩镜头可以尝试把角色中心放在横向 0.35~0.45 的区域,而将准星放在横向 0.5 附近。左肩镜头则可以把角色放在 0.55~0.65 的区域。
这些数值只是构图初值,不是所有角色模型和视野角度通用的标准。角色体型、镜头距离、FOV 和屏幕比例都会影响实际占屏位置。
肩部偏移必须跟随角色朝向
假设世界坐标使用 Y 轴向上,角色局部前方为 Forward,右方为 Right。肩后摄像机的位置可以表示为:
其中,Focus 是观察点,Distance 是后退距离,ShoulderOffset 决定左右肩,HeightOffset 控制摄像机相对于观察点的高度。
右肩使用正的肩部偏移,左肩使用负的肩部偏移。关键是每次角色旋转后都重新计算 Forward 和 Right,而不是始终沿世界 X 轴移动摄像机。否则角色转身后,镜头可能从肩后滑到侧面甚至正前方。
计算肩后镜头位置与观察方向
下面使用 Python 标准库建立最小几何模型。约定角色在 XZ 平面移动,Y 轴向上,朝向角 yaw=0° 表示面向世界正 Z 方向。代码计算左右肩的摄像机位置,以及角色前方五个单位处的瞄准点。
from math import sin, cos, radians


def shoulder_camera(player, yaw_deg, side):
    angle = radians(yaw_deg)
    forward = (sin(angle), 0.0, cos(angle))
    right = (cos(angle), 0.0, -sin(angle))
    focus = (player[0], player[1] + 1.6, player[2])

    # 偏移使用角色局部方向,转身后仍保持肩后关系
    camera = tuple(round(
        focus[i] - forward[i] * 3.2
        + right[i] * side * 0.55
        + (0.15 if i == 1 else 0.0), 2
    ) for i in range(3))

    # 观察方向指向角色前方,避免只盯住角色中心
    aim = tuple(round(
        focus[i] + forward[i] * 5.0, 2
    ) for i in range(3))
    return camera, aim


for label, side in (("右肩", 1), ("左肩", -1)):
    camera, aim = shoulder_camera((0.0, 0.0, 0.0), 0.0, side)
    print(f"{label}: camera={camera}, aim={aim}")
预期输出:
右肩: camera=(0.55, 1.75, -3.2), aim=(0.0, 1.6, 5.0)
左肩: camera=(-0.55, 1.75, -3.2), aim=(0.0, 1.6, 5.0)
运行命令为 python camera.py,其中 camera.py 是保存上述代码的文件名。
这个示例只计算空间位置,不负责创建真实摄像机。接入 Unity、Unreal Engine 或 Godot 时,应将计算结果转换为对应引擎的向量,并使用实际摄像机的朝向接口指向 aim。右肩摄像机位于角色右侧,因此角色通常出现在画面左侧;左肩则相反。
使用屏幕投影修正构图
固定的世界空间偏移不能保证角色始终停留在相同屏幕位置。摄像机距离改变、FOV 缩小或角色转向时,同样的 0.55 单位偏移可能产生不同的画面效果。
实际项目可以在计算理想摄像机位置后,将角色胸口或预设构图锚点投影到屏幕坐标。如果角色偏离期望区域,再对镜头横向偏移或观察方向进行小幅修正。
构图修正应设置允许误差区间。例如,角色横向位置在 0.35~0.45 时不必持续调整;只有越过区间边界才逐渐修正。这种屏幕空间容差可以避免角色轻微摆动引发摄像机不断纠偏。
切换肩位与处理特殊场景
左右肩切换时,不应让摄像机瞬间从一侧跳到另一侧。可以对肩部偏移值进行按时间计算的平滑过渡,同时继续跟踪当前瞄准点。这样角色相对画面的移动是连续的,不会造成突然的方向感变化。
还需要检查以下场景:
- 快速转身:角色旋转 90° 或 180° 后,摄像机仍位于预期肩后区域,角色没有突然越过画面中心。
- 靠近墙壁:理想摄像机位置被墙体遮挡时,先执行碰撞检测并缩短有效镜头距离,避免镜头穿墙。
- 切换左右肩:偏移经过零点时平滑过渡,准星不出现无法解释的跳跃。
- 改变 FOV 和屏幕比例:在宽屏、窄屏以及缩放镜头下检查角色是否遮挡主要瞄准区域。
碰撞修正后的实际摄像机位置可能不同于理想位置,因此屏幕构图检查应基于最终摄像机姿态进行。障碍物距离太近时,应优先保证画面不穿墙和瞄准方向正确,而不是强制满足角色的固定屏幕坐标。
一个可靠的肩后视角需要同时维护空间偏移、观察方向和屏幕构图三层关系。空间偏移确定镜头站在哪里,观察方向决定看向哪里,屏幕投影检查最终是否达到了玩家能看清角色与目标的要求。