
游戏客户端架构 / 系统课时
碰撞体设计
碰撞体设计
碰撞体负责描述对象参与碰撞计算的几何范围。本课将定义矩形与圆形碰撞体,并把局部偏移、对象位置和缩放统一转换为世界空间数据,为后续检测算法提供稳定输入。
学习目标
- 区分渲染外观、对象变换与碰撞体数据
- 将矩形和圆形碰撞体从局部空间转换到世界空间
- 识别缩放、旋转和边界定义中的常见问题
为什么碰撞体要独立设计
精灵图片通常包含透明边缘、特效或装饰区域,直接使用图片尺寸会让碰撞范围过大。把碰撞体独立出来后,同一个对象可以使用更贴近玩法的几何形状,也能在更换素材时保持判定规则不变。
矩形碰撞体适合墙体、地面、箱子和大多数角色躯干;圆形碰撞体适合球体、范围触发器和近似圆形的物体。基础引擎应先保存局部数据,再在检测前计算世界空间形状。
局部空间与世界空间
局部碰撞体以对象原点为参照,保存偏移和尺寸。对象移动时不必修改碰撞体本身,只需在当前帧根据对象变换生成世界碰撞体。这样可以避免位置数据在多个组件中重复维护。
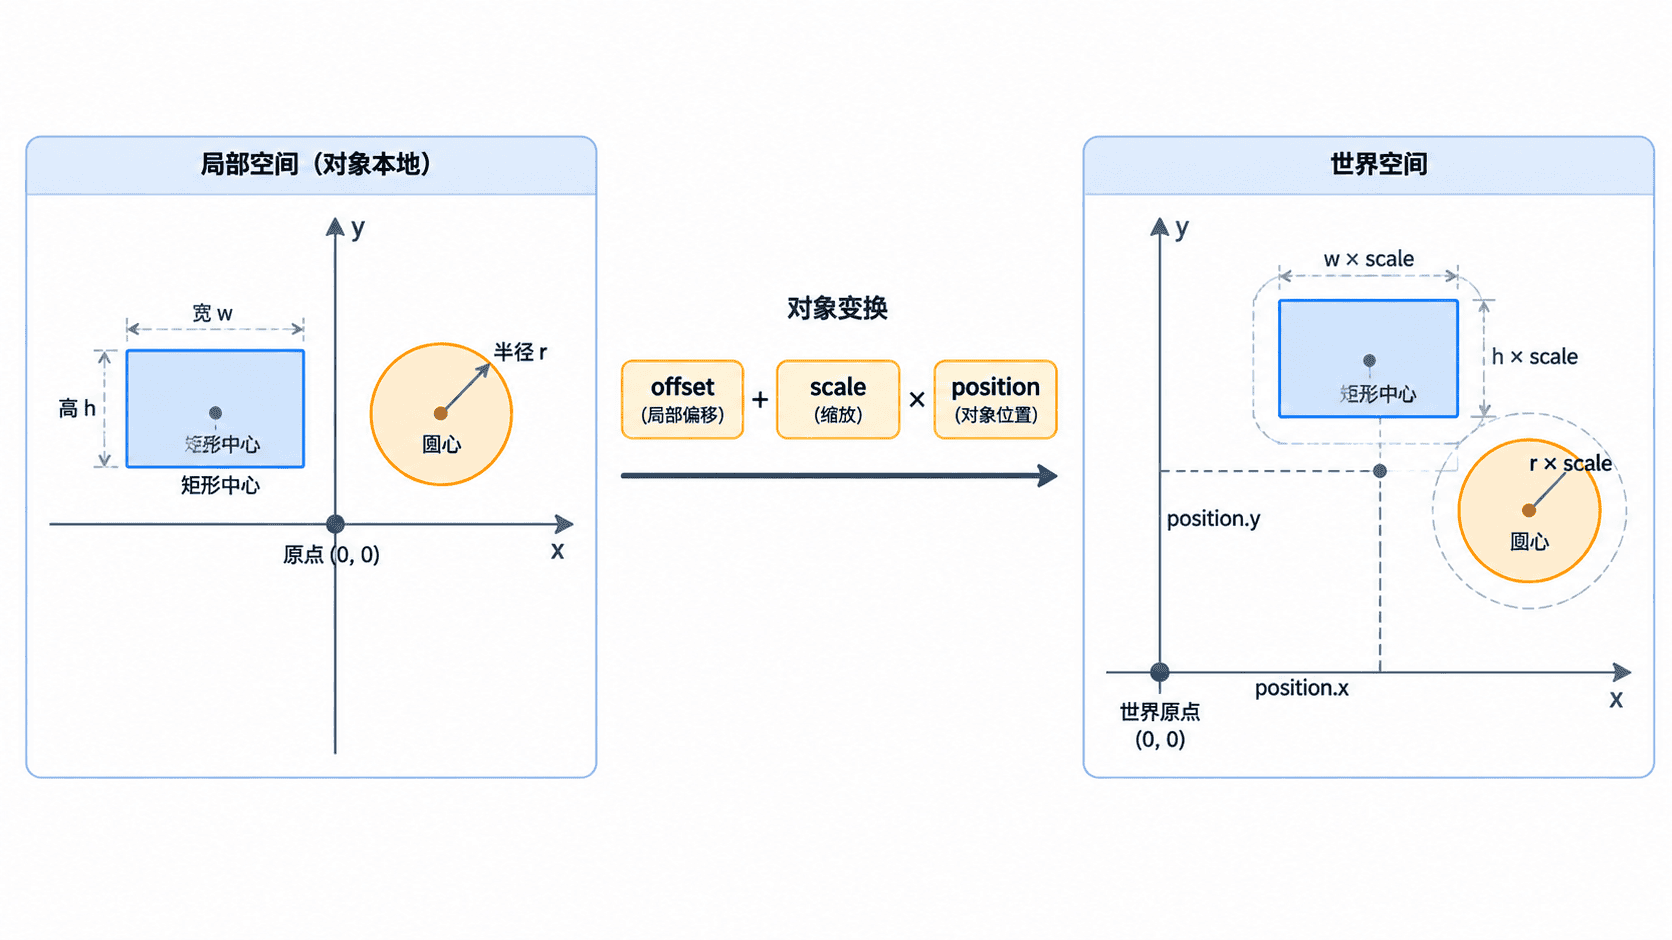
世界中心可按“对象位置加局部偏移乘缩放”计算。矩形宽高分别乘对应轴缩放;圆在非等比缩放下会变成椭圆,基础实现可取两个缩放绝对值中的较大者作为保守半径。
最小数据结构与变换计算
下面的 C++17 示例同时定义矩形、圆形和对象变换,并输出转换后的世界碰撞体。示例把矩形位置定义为中心点,便于后续统一计算边界。
cpp
#include <algorithm>
#include <cmath>
#include <iostream>

struct Vec2 {
    float x;
    float y;
};

struct Transform {
    Vec2 position;
    Vec2 scale;
};

struct RectCollider {
    Vec2 offset;
    float width;
    float height;
};

struct CircleCollider {
    Vec2 offset;
    float radius;
};

struct WorldRect {
    Vec2 center;
    float width;
    float height;
};

struct WorldCircle {
    Vec2 center;
    float radius;
};

WorldRect toWorldRect(const Transform& transform, const RectCollider& local) {
    // 局部偏移先受对象缩放影响,再叠加对象世界位置。
    Vec2 center{
        transform.position.x + local.offset.x * transform.scale.x,
        transform.position.y + local.offset.y * transform.scale.y
    };

    return {
        center,
        std::abs(local.width * transform.scale.x),
        std::abs(local.height * transform.scale.y)
    };
}

WorldCircle toWorldCircle(const Transform& transform, const CircleCollider& local) {
    Vec2 center{
        transform.position.x + local.offset.x * transform.scale.x,
        transform.position.y + local.offset.y * transform.scale.y
    };

    // 非等比缩放时取较大轴,得到不会漏碰撞的保守圆。
    float maxScale = std::max(std::abs(transform.scale.x),
                              std::abs(transform.scale.y));
    return {center, local.radius * maxScale};
}

int main() {
    Transform transform{{100.0F, 50.0F}, {2.0F, 1.5F}};
    RectCollider rect{{10.0F, -5.0F}, 20.0F, 12.0F};
    CircleCollider circle{{4.0F, 6.0F}, 8.0F};

    WorldRect worldRect = toWorldRect(transform, rect);
    WorldCircle worldCircle = toWorldCircle(transform, circle);

    std::cout << "Rect: center=(" << worldRect.center.x << ", "
              << worldRect.center.y << "), size=("
              << worldRect.width << ", " << worldRect.height << ")\n";
    std::cout << "Circle: center=(" << worldCircle.center.x << ", "
              << worldCircle.center.y << "), radius="
              << worldCircle.radius << "\n";
}
预期输出:
text
Rect: center=(120, 42.5), size=(40, 18)
Circle: center=(108, 59), radius=16
实际浮点数的显示位数可能因编译器和输出格式设置不同,但中心、尺寸和半径的计算结果应一致。
设计边界与易错点
碰撞检测前必须明确矩形使用中心点还是左上角,项目内只能选择一种约定。宽、高和半径应始终为非负值,因此示例对缩放结果取绝对值。
当前转换没有处理旋转。对象旋转后,局部矩形不再是轴对齐矩形;基础引擎可以重新计算包住旋转矩形的 AABB,或在需要精确判定时引入有向包围盒。碰撞体数据还应与对象生命周期绑定,对象销毁或禁用时必须停止参与检测。
本课总结
- 碰撞体应与渲染素材分离,并使用统一的局部空间定义
- 世界碰撞体由对象位置、局部偏移和缩放共同计算
- 非等比缩放和旋转需要明确采用保守近似还是精确形状
下一课预告
下一课将使用轴对齐包围盒完成矩形相交判断,并处理边缘接触和坐标边界规则。
按自己的节奏,确认真正理解。