
游戏客户端架构 / 系统课时
矩阵与组合变换
矩阵与组合变换
本课解决“多个变换怎样稳定地作用到同一个对象”这一问题。你将用齐次矩阵统一表示平移、旋转与缩放,理解矩阵乘法顺序,并通过可运行示例验证不同组合顺序为什么会得到完全不同的位置。
学习目标
- 识别二维平移、旋转、缩放矩阵的作用
- 按列向量约定正确组合多个变换
- 通过代码验证变换顺序与最终坐标
用矩阵统一三类变换
缩放和旋转都能直接作用于二维向量,但平移不是线性变换,无法只用普通的 矩阵表示。游戏引擎通常把二维点扩展为齐次坐标 ,再使用 矩阵统一处理三类变换。
对列向量约定,变换写成 。常用矩阵如下:
其中, 改变尺寸, 围绕原点旋转, 改变位置。齐次坐标的第三个分量保持为 1,使平移也能参与矩阵乘法。
组合顺序决定结果
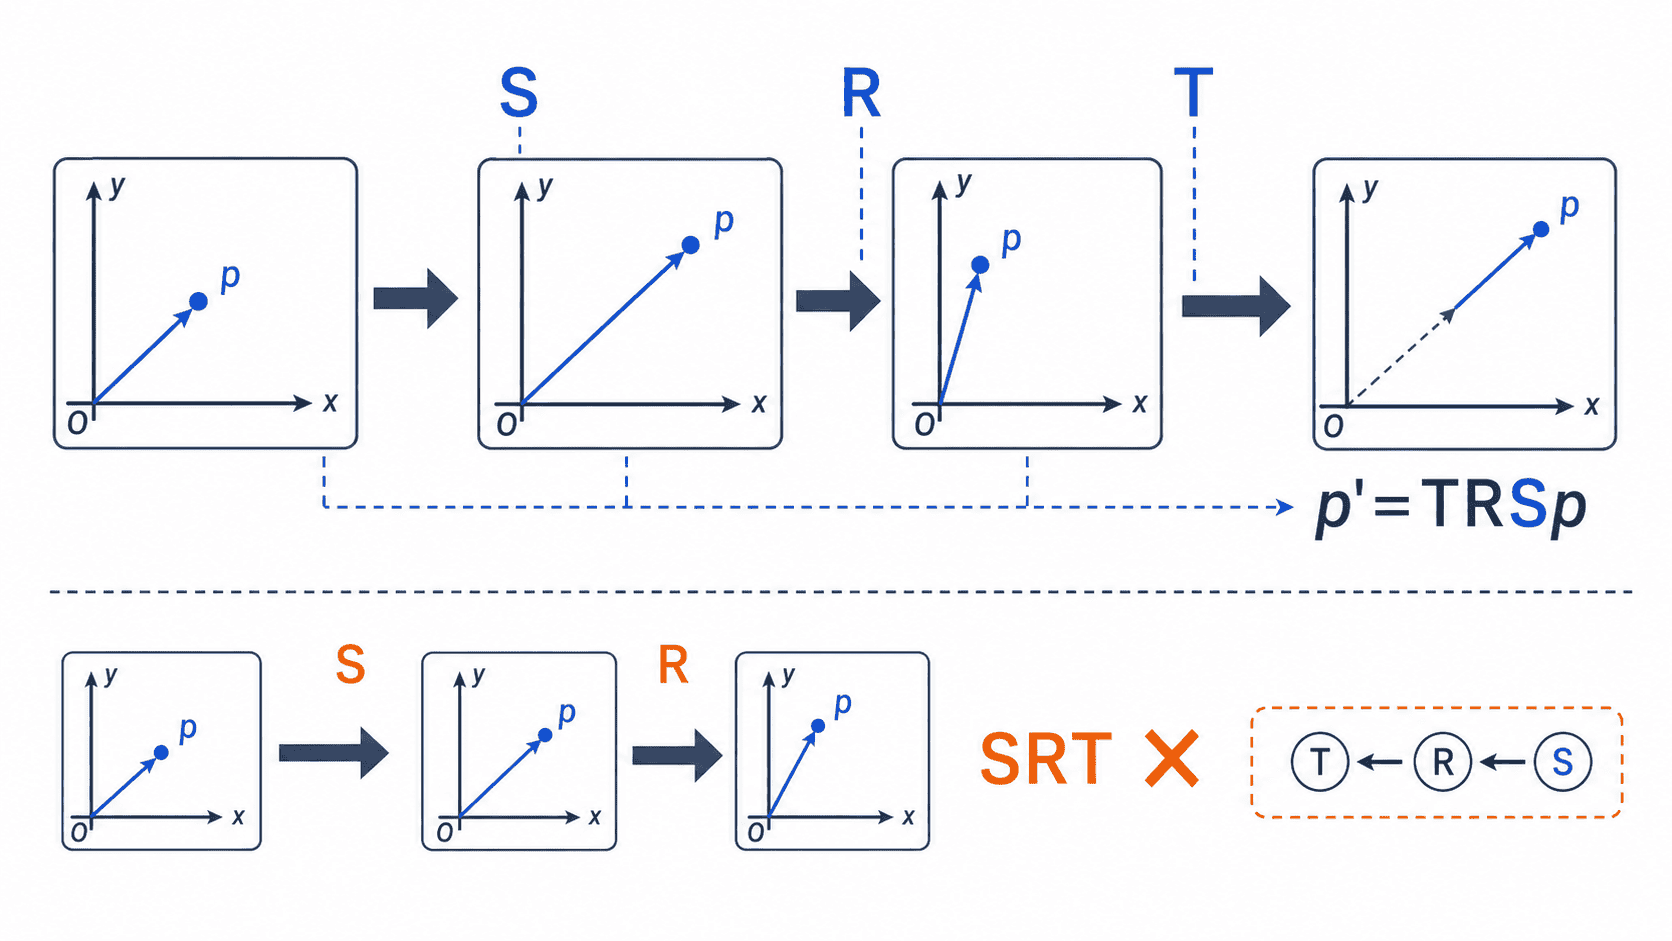
矩阵乘法不满足交换律。使用列向量时,最右侧矩阵最先作用。若希望对象先缩放、再旋转、最后平移,应写成:
点的计算顺序是 ,而不是从左到右执行。把顺序改成 ,就会先平移,再旋转,最后缩放;连平移量本身也会被旋转或缩放。
用代码验证顺序差异
下面示例采用行优先存储、列向量计算。点 先缩放为 ,再旋转 90° 得到 ,最后平移 ,结果应为 。
cpp
#include <array>
#include <cmath>
#include <iomanip>
#include <iostream>

struct Vec3 {
    double x;
    double y;
    double z;
};

struct Mat3 {
    std::array<std::array<double, 3>, 3> m{};
};

Mat3 multiply(const Mat3& a, const Mat3& b) {
    Mat3 result;
    for (int row = 0; row < 3; ++row) {
        for (int col = 0; col < 3; ++col) {
            for (int k = 0; k < 3; ++k) {
                result.m[row][col] += a.m[row][k] * b.m[k][col];
            }
        }
    }
    return result;
}

Vec3 transformPoint(const Mat3& m, const Vec3& v) {
    return {
        m.m[0][0] * v.x + m.m[0][1] * v.y + m.m[0][2] * v.z,
        m.m[1][0] * v.x + m.m[1][1] * v.y + m.m[1][2] * v.z,
        m.m[2][0] * v.x + m.m[2][1] * v.y + m.m[2][2] * v.z
    };
}

Mat3 translation(double tx, double ty) {
    return Mat3{{{{1, 0, tx}, {0, 1, ty}, {0, 0, 1}}}};
}

Mat3 rotation(double radians) {
    const double c = std::cos(radians);
    const double s = std::sin(radians);
    return Mat3{{{{c, -s, 0}, {s, c, 0}, {0, 0, 1}}}};
}

Mat3 scale(double sx, double sy) {
    return Mat3{{{{sx, 0, 0}, {0, sy, 0}, {0, 0, 1}}}};
}

int main() {
    const double pi = std::acos(-1.0);
    const Mat3 t = translation(3.0, 1.0);
    const Mat3 r = rotation(pi / 2.0);
    const Mat3 s = scale(2.0, 0.5);
    const Vec3 point{1.0, 2.0, 1.0};

    // 列向量约定:最右侧矩阵最先作用。
    const Vec3 correct = transformPoint(multiply(multiply(t, r), s), point);
    const Vec3 different = transformPoint(multiply(multiply(s, r), t), point);

    std::cout << std::fixed << std::setprecision(2);
    std::cout << "T * R * S -> (" << correct.x << ", " << correct.y << ")\n";
    std::cout << "S * R * T -> (" << different.x << ", " << different.y << ")\n";
}
预期输出:
text
T * R * S -> (2.00, 3.00)
S * R * T -> (-6.00, 2.00)
实际浮点计算可能出现极小误差,例如理论上的 0 显示为接近 0 的小数。比较坐标时应使用误差范围,而不是直接判断两个浮点数完全相等。
常见边界与检查方法
首先确认项目采用列向量还是行向量。列向量通常写作 ,行向量通常写作 ,两者的组合顺序相反,不能混用。
其次,旋转矩阵默认围绕原点。若要围绕支点 旋转,应先平移到原点,再旋转,最后移回原位置,即 。
调试时可先使用原点、单位轴向量和单位矩阵。原点能检查平移, 能检查旋转方向,单位矩阵则应保持所有坐标不变。
本课总结
- 齐次矩阵能统一表示二维平移、旋转与缩放
- 列向量约定下,组合矩阵最右侧的变换最先执行
- 变换顺序不同,会同时改变对象位置、朝向和尺寸
下一课预告
下一课将把单个对象的组合变换扩展到父子层级,计算局部矩阵与世界矩阵之间的关系。
按自己的节奏,确认真正理解。