
游戏客户端架构 / 系统课时
可变时间步长
可变时间步长
可变时间步长会把每一帧真实测得的 deltaTime 直接传给游戏状态更新。本课将实现这一模式,并通过同样总时长、不同帧间隔的计算结果,理解它的便利性与数值风险。
学习目标
- 理解可变时间步长的执行流程
- 实现接收
deltaTime的更新函数 - 判断可变步长适合的系统与需要规避的风险
可变步长如何工作
在可变步长循环中,每渲染一帧就更新一次游戏状态,更新跨度等于本帧实际经过的时间。帧率高时步长小,帧率低时步长大,更新次数与渲染次数保持一一对应。
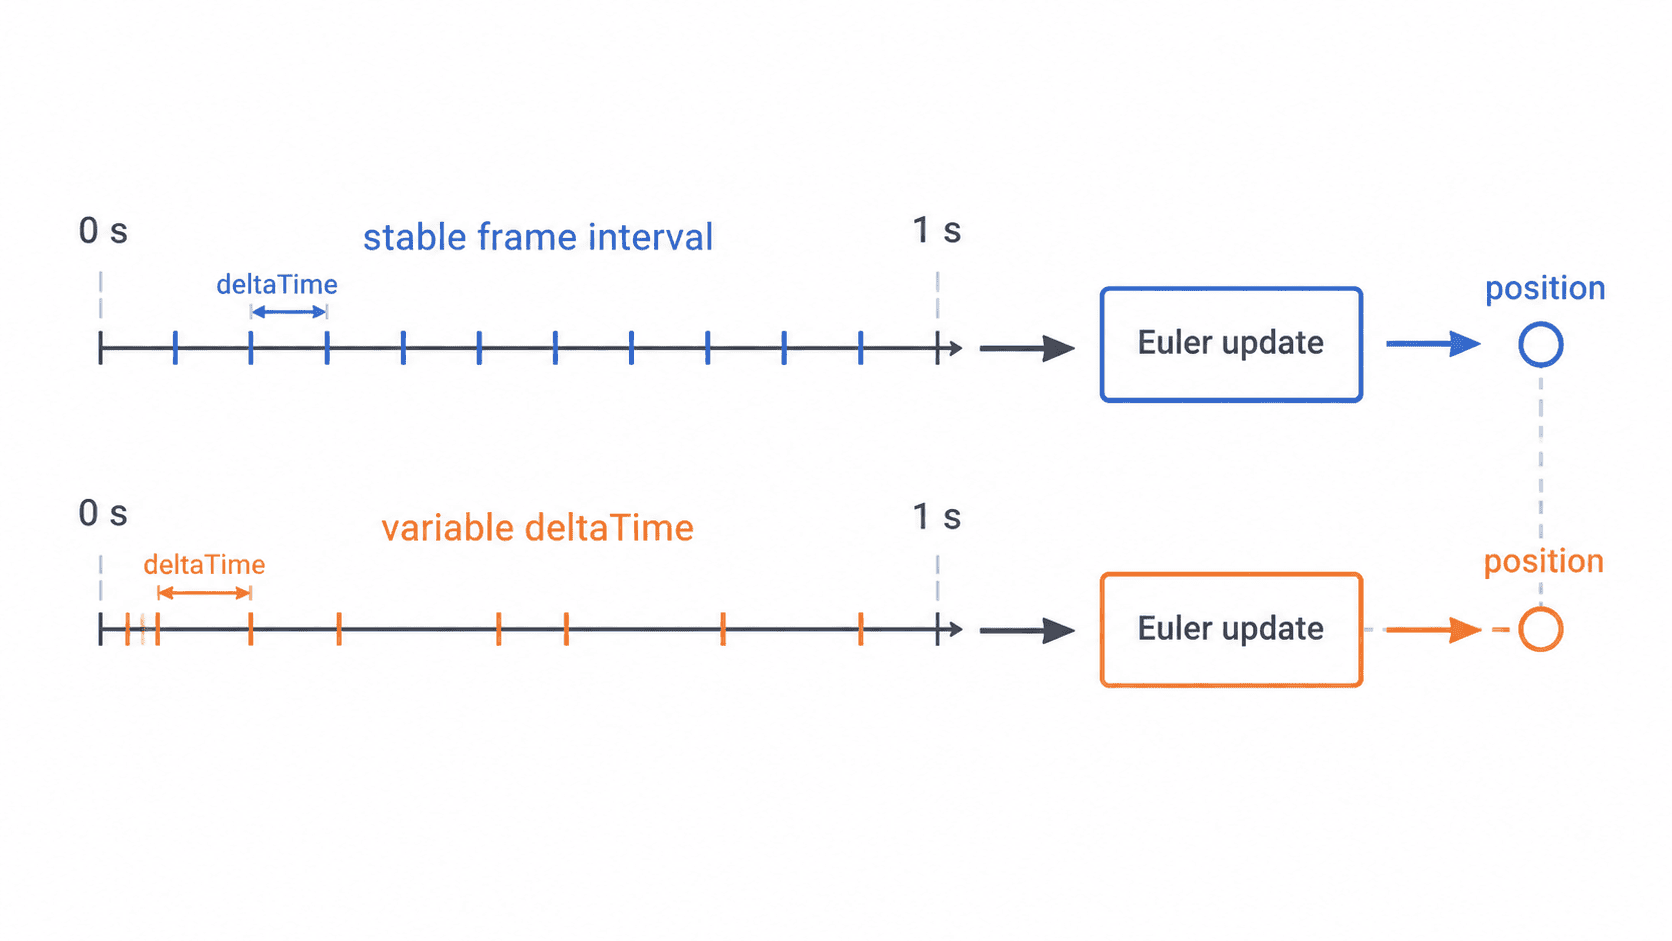
这种方式代码简单,输入、动画、摄像机和渲染状态都能使用同一个 deltaTime。问题在于许多数值算法并非只由总时间决定,步长的大小和分布也会影响结果。
用程序观察数值差异
下面使用显式欧拉法模拟匀加速运动。两组步长的总和都是 1 秒:第一组固定为 60 个小步,第二组在短步和长步之间交替。理论末速度相同,但离散积分得到的位置不同。
#include <iomanip>
#include <iostream>
#include <vector>

struct State {
    double position = 0.0;
    double velocity = 0.0;
};

State simulate(const std::vector<double>& timeSteps) {
    constexpr double acceleration = 10.0;
    State state;

    for (double deltaTime : timeSteps) {
        // 显式欧拉更新的结果会受到步长分布影响
        state.velocity += acceleration * deltaTime;
        state.position += state.velocity * deltaTime;
    }

    return state;
}

int main() {
    std::vector<double> stableSteps(60, 1.0 / 60.0);
    std::vector<double> variableSteps;

    for (int i = 0; i < 30; ++i) {
        variableSteps.push_back(1.0 / 120.0);
        variableSteps.push_back(1.0 / 40.0);
    }

    const State stable = simulate(stableSteps);
    const State variable = simulate(variableSteps);

    std::cout << std::fixed << std::setprecision(6);
    std::cout << "stable:   position=" << stable.position
              << ", velocity=" << stable.velocity << '\n';
    std::cout << "variable: position=" << variable.position
              << ", velocity=" << variable.velocity << '\n';

    return 0;
}
预期输出:
stable:   position=5.083333, velocity=10.000000
variable: position=5.104167, velocity=10.000000
两组模拟都经过 1 秒,末速度也相同,但位置相差约 0.020834。差异不是计时错误,而是离散积分在不同步长序列下累积出的数值误差。
数值风险从哪里来
当 deltaTime 变大时,一次更新跨越的状态范围更大。高速物体可能直接越过薄碰撞体,弹簧或约束系统可能振荡,依赖逐帧插值的逻辑也可能出现突跳。帧率波动越剧烈,这些问题越明显。
非线性系统尤其敏感。例如碰撞响应会改变速度,行为树可能跨过触发区间,粒子寿命可能在一次更新中同时经历出生与死亡。此时仅保证“总时间相同”并不能保证“过程相同”。
适用场景与安全策略
可变步长适合摄像机平滑、界面动画、视觉特效和对严格确定性要求不高的轻量逻辑。刚体物理、联网同步、回放系统和需要跨设备复现的玩法,通常更适合固定时间步长或固定更新与可变渲染结合的混合方案。
实际使用时应限制最大 deltaTime,并在跨度过大时拆分为多个较小子步。限制能防止单帧爆炸,子步能降低穿透和积分误差,但会增加更新次数,因此还要设置每帧最大子步数量,避免卡顿形成持续追赶。
验收可变步长实现
测试时不要只观察画面是否移动。应记录每帧 deltaTime、累计模拟时间和关键状态,在稳定帧率、交替帧率与一次长卡顿三种输入下运行相同时长。
可接受的视觉系统应保持平均速度稳定且没有明显跳变;物理系统若出现穿透、振荡或不同设备结果差异明显,就应改用固定步长,而不是继续放宽误差。
本课总结
- 可变时间步长让每次更新直接使用当前帧的真实时间差
- 总模拟时间相同不代表离散计算结果完全相同
- 限幅和子步能降低风险,但强确定性系统更适合固定步长
下一课预告
下一课将引入固定时间步长与时间累加器,把物理更新频率从渲染帧率中分离出来。