
FPGA 与数字 IC 设计 / 系统课时
编写端到端自检测试平台
编写端到端自检测试平台
这一节把综合项目验收变成自动判定:测试平台从异步 UART RX 发送 ASCII 行命令,只检查 UART TX 响应和 PWM,并制造坏停止位验证 RXERR。命令解析、错误统计、响应发送或 PWM 输出任一环节异常,测试都会失败。
学习目标
- 能用
P/Q/SASCII 行命令覆盖设置、查询和状态读取,并校验OK、P=、STATUS、ERR响应。 - 能只依赖顶层 UART 与 PWM 引脚完成自检,而不窥视内部寄存器。
- 能用坏停止位验证异步 UART 接收错误路径,并通过
STATUS响应确认RXERR增加。
先固定端到端验收边界
本课不再复制一份“测试专用 DUT”。测试平台直接实例化 11-01 已完成的综合项目顶层 uart_pwm_top,因此 DUT 内部仍必须遵守本章约束:uart_rx 先经过两级同步器,再进入 UART 接收采样逻辑。测试平台故意在时钟下降沿改变 RX 电平,使输入相对 DUT 上升沿采样保持异步特征,但不会绕过真实 CDC 路径。
为让验收规则可直接执行,本课按综合项目的外部协议检查四类结果:P=<0..100>\n 设置占空比并返回 OK\n;Q\n 返回 P=<当前值>\n;S\n 返回 STATUS P=<当前值> RXERR=<计数>\n;语法错误或超范围设置返回 ERR\n 且保持旧占空比。UART 帧错误不产生命令字节,而是让 RXERR 增加。
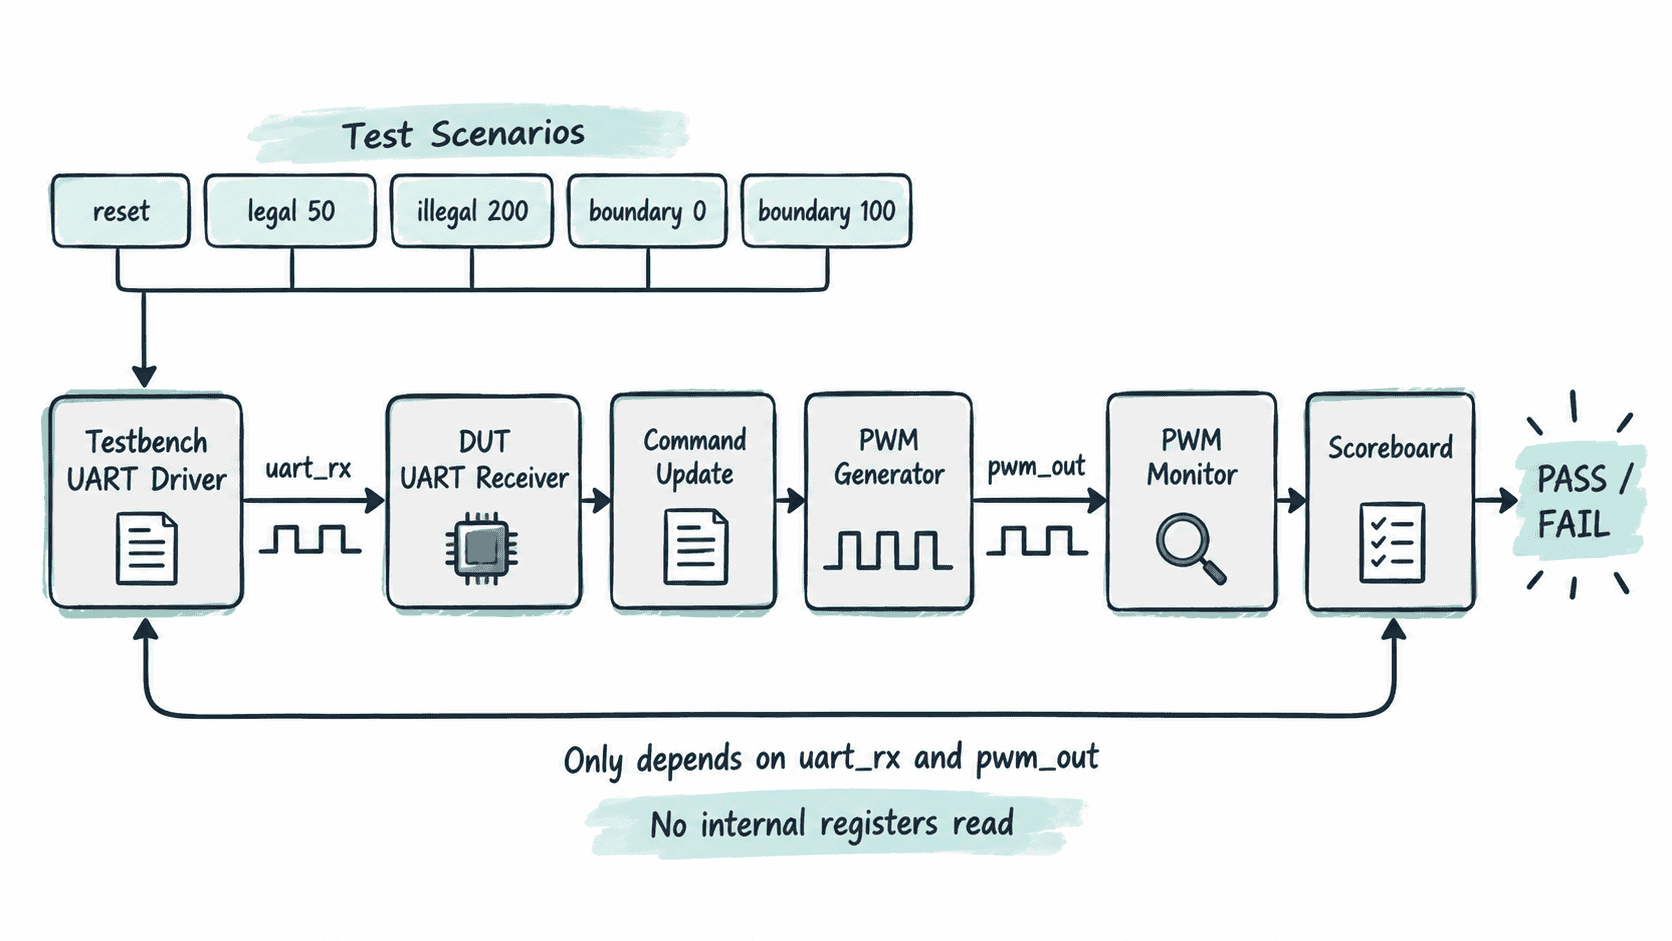
这条边界有两个重要含义:测试通过不能依赖 duty_percent、接收状态机或 rxerr 等内部信号;同时也不能用另一份简化 DUT 代替项目顶层,否则只能证明测试样例自己通过,不能证明综合项目通过验收。
用一个主测试平台覆盖协议与 PWM
下面是工程级测试平台文件,依赖 11-01 的 uart_pwm_top 顶层。示例假设该顶层提供 clk、rst_n、uart_rx、uart_tx、pwm_out 端口,并支持用于仿真的 CLKS_PER_BIT、PWM_PERIOD 参数;若工程端口名不同,只调整实例化映射,不要在本课重新实现 UART RX 或命令解析器。
`timescale 1ns/1ps

module uart_pwm_e2e_tb;
    localparam integer CLKS_PER_BIT = 8;
    localparam integer PWM_PERIOD   = 100;

    reg  clk;
    reg  rst_n;
    reg  uart_rx;
    wire uart_tx;
    wire pwm_out;

    integer errors;

    uart_pwm_top #(
        .CLKS_PER_BIT(CLKS_PER_BIT),
        .PWM_PERIOD(PWM_PERIOD)
    ) dut (
        .clk(clk),
        .rst_n(rst_n),
        .uart_rx(uart_rx),
        .uart_tx(uart_tx),
        .pwm_out(pwm_out)
    );

    initial clk = 1'b0;
    always #5 clk = ~clk;

    task automatic uart_send_byte(input [7:0] data);
        integer i;
        begin
            // 在下降沿改变异步 RX,避免把激励锁死在 DUT 的上升沿采样点。
            @(negedge clk);
            uart_rx = 1'b0;
            repeat (CLKS_PER_BIT) @(negedge clk);

            for (i = 0; i < 8; i = i + 1) begin
                uart_rx = data[i];
                repeat (CLKS_PER_BIT) @(negedge clk);
            end

            uart_rx = 1'b1;
            repeat (CLKS_PER_BIT) @(negedge clk);
        end
    endtask

    task automatic uart_send_bad_stop(input [7:0] data);
        integer i;
        begin
            @(negedge clk);
            uart_rx = 1'b0;
            repeat (CLKS_PER_BIT) @(negedge clk);

            for (i = 0; i < 8; i = i + 1) begin
                uart_rx = data[i];
                repeat (CLKS_PER_BIT) @(negedge clk);
            end

            // 故意把停止位保持为 0,随后恢复空闲高电平。
            uart_rx = 1'b0;
            repeat (CLKS_PER_BIT) @(negedge clk);
            uart_rx = 1'b1;
            repeat (CLKS_PER_BIT) @(negedge clk);
        end
    endtask

    task automatic uart_send_p(input integer value);
        begin
            uart_send_byte("P");
            uart_send_byte("=");

            if (value >= 100)
                uart_send_byte("0" + (value / 100) % 10);
            if (value >= 10)
                uart_send_byte("0" + (value / 10) % 10);

            uart_send_byte("0" + value % 10);
            uart_send_byte(8'h0A);
        end
    endtask

    task automatic uart_send_q;
        begin
            uart_send_byte("Q");
            uart_send_byte(8'h0A);
        end
    endtask

    task automatic uart_send_s;
        begin
            uart_send_byte("S");
            uart_send_byte(8'h0A);
        end
    endtask

    task automatic uart_recv_byte(output [7:0] data);
        integer i;
        begin
            @(negedge uart_tx);

            // 从起始位边沿移动到第 0 个数据位中心,再逐位采样。
            repeat (CLKS_PER_BIT + CLKS_PER_BIT / 2) @(posedge clk);
            for (i = 0; i < 8; i = i + 1) begin
                data[i] = uart_tx;
                repeat (CLKS_PER_BIT) @(posedge clk);
            end

            if (uart_tx !== 1'b1) begin
                errors = errors + 1;
                $display("FAIL uart_tx stop bit");
            end
        end
    endtask

    task automatic expect_line(
        input string expected,
        input string tag
    );
        integer i;
        reg [7:0] got;
        begin
            for (i = 0; i < expected.len(); i = i + 1) begin
                uart_recv_byte(got);
                if (got !== expected[i]) begin
                    errors = errors + 1;
                    $display(
                        "FAIL %s byte=%0d expected=0x%02x actual=0x%02x",
                        tag, i, expected[i], got
                    );
                end
            end

            if (errors == 0)
                $display("PASS %s", tag);
        end
    endtask

    task automatic check_pwm(
        input integer expected_high,
        input string tag
    );
        integer i;
        integer high_count;
        begin
            // 任意相位连续观察一个完整 PWM 周期,高电平计数应等于百分比。
            high_count = 0;
            for (i = 0; i < PWM_PERIOD; i = i + 1) begin
                @(negedge clk);
                if (pwm_out)
                    high_count = high_count + 1;
            end

            if (high_count != expected_high) begin
                errors = errors + 1;
                $display(
                    "FAIL %s expected_high=%0d actual_high=%0d",
                    tag, expected_high, high_count
                );
            end else begin
                $display("PASS %s", tag);
            end
        end
    endtask

    initial begin
        errors  = 0;
        uart_rx = 1'b1;
        rst_n   = 1'b0;

        repeat (8) @(posedge clk);
        rst_n = 1'b1;
        repeat (4) @(posedge clk);

        check_pwm(0, "reset pwm=0");

        uart_send_p(50);
        expect_line("OK\n", "P=50 response");
        check_pwm(50, "P=50 pwm");

        uart_send_q();
        expect_line("P=50\n", "Q response");

        uart_send_s();
        expect_line("STATUS P=50 RXERR=0\n", "S initial status");

        uart_send_p(101);
        expect_line("ERR\n", "P=101 rejected");
        uart_send_q();
        expect_line("P=50\n", "invalid command keeps duty");
        check_pwm(50, "duty unchanged after ERR");

        uart_send_bad_stop(8'h55);
        repeat (4 * CLKS_PER_BIT) @(posedge clk);
        uart_send_s();
        expect_line("STATUS P=50 RXERR=1\n", "RXERR after bad stop");

        uart_send_p(0);
        expect_line("OK\n", "P=0 response");
        check_pwm(0, "boundary pwm=0");

        uart_send_p(100);
        expect_line("OK\n", "P=100 response");
        check_pwm(100, "boundary pwm=100");

        if (errors == 0)
            $display("ALL TESTS PASSED");
        else
            $display("TESTS FAILED errors=%0d", errors);

        $finish;
    end
endmodule
这不是一份独立 DUT,而是对 11-01 综合项目的测试文件;运行时必须与该项目 RTL 一起编译。测试平台只观察 uart_tx 和 pwm_out,RXERR 也通过 S 命令返回的 STATUS 文本验证,因此不会因为内部寄存器名变化而失效。
运行仿真并核对完整响应
将测试平台保存为 uart_pwm_e2e_tb.sv,再与 11-01 的 RTL 一起编译。下面的 <PATH> 替换为实际工程目录;如果项目包含多个 RTL 文件,应把它们全部加入编译输入。
iverilog -g2012 -s uart_pwm_e2e_tb -o uart_pwm_e2e_tb.vvp <PATH>/uart_pwm_top.sv uart_pwm_e2e_tb.sv
vvp uart_pwm_e2e_tb.vvp
预期输出
PASS reset pwm=0
PASS P=50 response
PASS P=50 pwm
PASS Q response
PASS S initial status
PASS P=101 rejected
PASS invalid command keeps duty
PASS duty unchanged after ERR
PASS RXERR after bad stop
PASS P=0 response
PASS boundary pwm=0
PASS P=100 response
PASS boundary pwm=100
ALL TESTS PASSED
实际日志中的时间或工具附加信息可能不同,但以上 PASS/FAIL 文本应保持一致。如果 P 命令能改变 PWM,却收不到 OK,问题在命令处理后的 TX 响应链;如果 Q/S 文本不正确,应优先检查 ASCII 行解析、数值格式化和状态拼接;如果坏停止位后 RXERR 不增加,则检查 UART 接收器的停止位判定和错误计数路径。
用失败位置缩小排查范围
端到端自检的价值不是“全部绿色”,而是失败时仍能快速定位。复位后 PWM 非 0,先查默认占空比与 PWM 计数器;P=50 返回 OK 但 PWM 错误,说明 RX 与命令解析大概率已通过,应转向占空比寄存器更新或 PWM 比较边界;P=101 没有返回 ERR 或查询值被改写,则检查范围校验和拒绝路径。
若 UART 响应整体乱码或偶发失败,不要先在测试平台增加固定延时。先确认 DUT 中 uart_rx 确实经过两级同步,再核对接收采样点与 CLKS_PER_BIT;CDC 或位中心采样错误通常会同时破坏 P/Q/S 多种命令。只有 RXERR 场景失败而普通命令稳定时,才优先检查停止位错误检测与计数逻辑。
当这组测试在不读取任何内部状态的前提下同时通过 P/Q/S 命令、OK/P=/STATUS/ERR 响应、RXERR 错误路径和 0%~100% PWM 边界时,才可以把“综合项目通过端到端验收”作为结论。