
FPGA 与数字 IC 设计 / 系统课时
读懂建立保持与 Slack
读懂建立保持与 Slack
时序报告真正要回答的不是“有没有红字”,而是数据为什么来不及或为什么变化得太早。本文沿一条寄存器到寄存器的数据路径拆解 setup、hold、Arrival、Required 与 Slack,并给出从汇总结果定位到具体违例路径的最短排查顺序。
学习目标
- 能区分 setup 与 hold 检查,并解释两类 Slack 的正负含义
- 能从时序报告中找到 Arrival、Required、数据路径与时钟路径
- 能根据违例类型选择正确的修复方向,而不是盲目放宽约束
从一条数据路径理解时序检查
典型同步路径从源寄存器 Q 端出发,经过组合逻辑和布线,到达目的寄存器 D 端。源寄存器由 launch clock 触发,目的寄存器由 capture clock 采样。工具会同时计算数据什么时候到达,以及它允许最晚或最早在什么时候到达。
setup 检查关心“数据是否在下一次采样前及时稳定”,常用关系是:
hold 检查关心“数据是否在当前采样沿之后保持足够久”,常用关系是:
两类检查最终都遵循同一个判读规则:Slack 大于等于 0 表示通过,Slack 小于 0 表示违例。公式方向不同,是因为 setup 限制最晚到达,而 hold 限制最早到达。
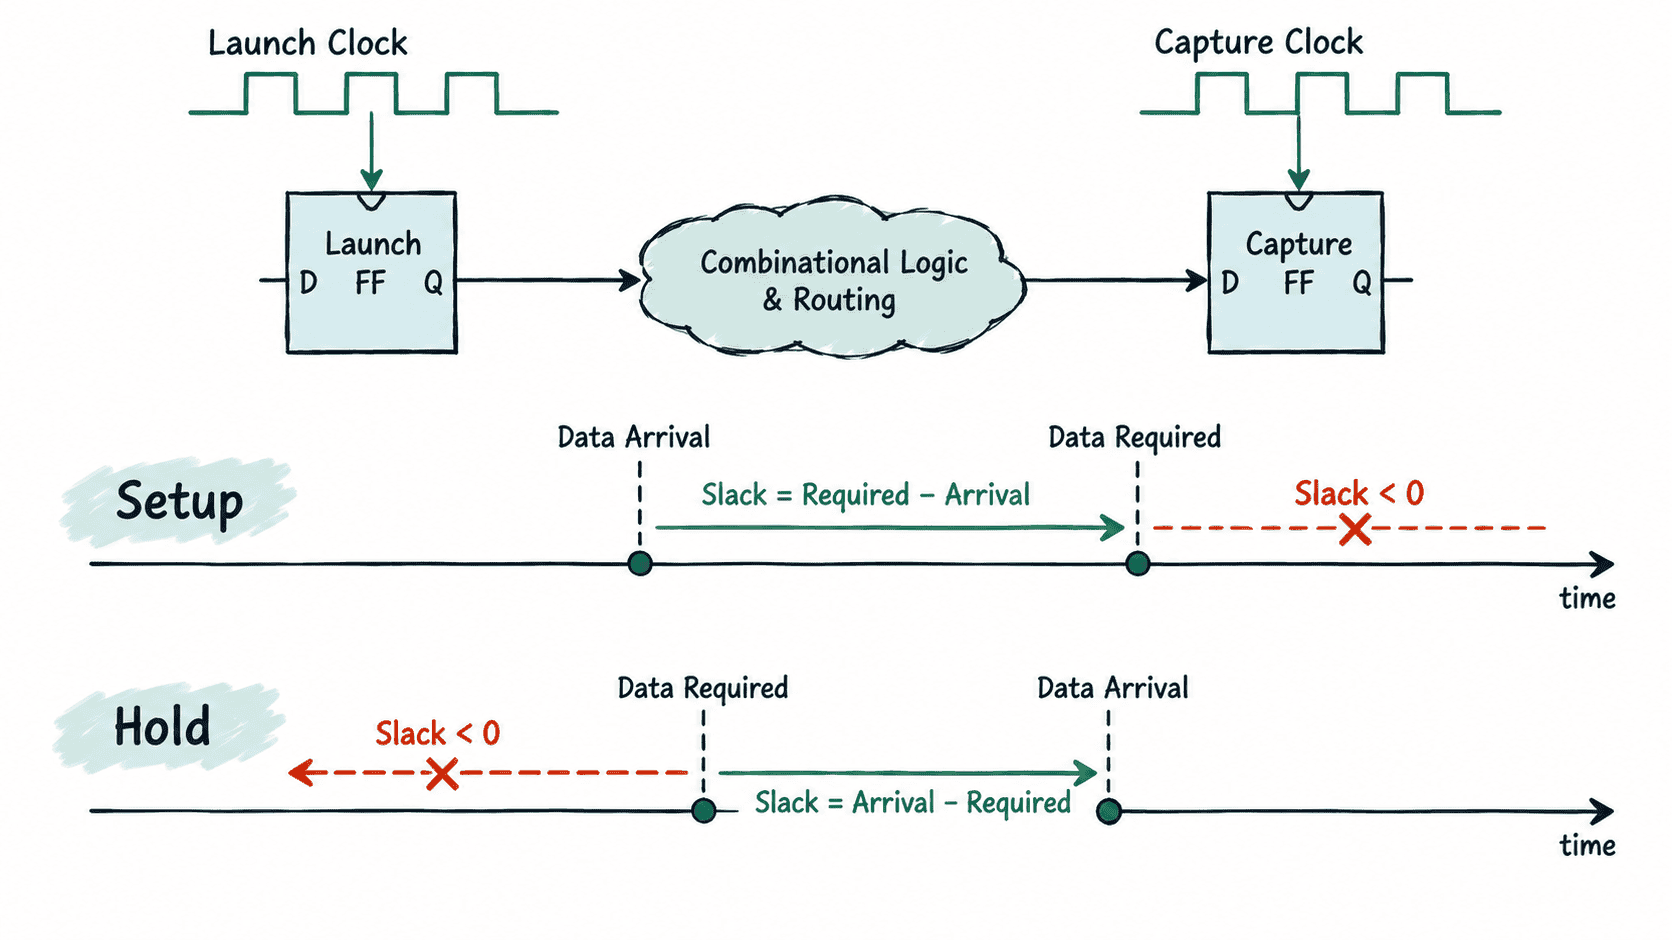
先看汇总再下钻到路径
在 Vivado 中,先看 report_timing_summary 判断是 setup 还是 hold 出问题,再分别列出最差路径。setup 对应 max delay 分析,hold 对应 min delay 分析。
report_timing_summary

report_timing -delay_type max -max_paths 5 -sort_by group
report_timing -delay_type min -max_paths 5 -sort_by group
预期结果
Timing Summary
  Setup: WNS=<SETUP_WNS> ns, TNS=<SETUP_TNS> ns
  Hold : WHS=<HOLD_WHS> ns, THS=<HOLD_THS> ns

max 路径报告用于查看 setup 最差路径。
min 路径报告用于查看 hold 最差路径。
<...> 的实际数值随设计与实现结果变化。
WNS 是最差的 setup slack;如果 WNS 为负,就至少存在一条 setup 违例。WHS 是最差的 hold slack;如果 WHS 为负,就至少存在一条 hold 违例。TNS、THS 则反映所有负 slack 的累计程度,适合判断问题是集中在少数路径还是大面积存在。
拆开 Arrival 与 Required
以 setup 路径为例,Arrival 通常由 launch 时钟到达源寄存器的时间、寄存器 clock-to-Q、组合逻辑延迟和布线延迟组成;Required 则由 capture 时钟边沿、目的寄存器 setup 要求、时钟不确定度以及时钟路径关系共同决定。
如果报告显示 Arrival = 10.80 ns、Required = 10.35 ns,那么 setup slack 为 -0.45 ns,表示数据晚了 0.45 ns。修复时应继续判断 10.80 ns 里究竟是逻辑级数过深、布线过长,还是时钟关系本身定义错误。
hold 的思路相反:工具检查数据是否过早到达。如果最早 Arrival 比 hold Required 还早,Slack 就会变成负数。此时把系统时钟周期改长通常无济于事,因为 hold 主要比较同一采样沿附近的最小延迟,而不是等待下一个周期。
按违例类型选择修复方向
setup 违例优先检查数据路径是否过长。常见修复包括减少组合逻辑级数、增加流水线级、改善布局布线、降低高扇出影响,以及确认时钟周期和跨时钟约束是否真实。
hold 违例则优先检查最小数据延迟和时钟偏斜。布局布线工具通常会通过增加数据路径延迟来修复 hold;设计者更应该排查不合理的 generated clock、时钟偏斜、I/O min delay 或跨时钟关系,而不是随意给逻辑路径增加功能性延迟。
用最差路径建立定位顺序
面对负 Slack,可以按固定顺序阅读单条报告:先确认 Startpoint 与 Endpoint 是否符合预期,再确认 Launch/Capture Clock 是否正确;随后看 Requirement 是否来自正确的周期或接口延迟;最后拆分 Data Path Delay,判断逻辑延迟与 routing 延迟谁占主导。
如果路径本身不应该被同步分析,修复的是约束模型;如果路径应该被分析且 Required 正确,修复的才是 RTL、流水线、布局或时钟结构。这样可以避免在“约束错误”和“实现太慢”之间来回试错,也能让每一次时序优化都对应到报告中的具体证据。