
FPGA 与数字 IC 设计 / 系统课时
实现 UART 接收器
实现 UART 接收器
UART 接收器面对的是与本地时钟无关的异步输入,难点在于既要避开位跳变边沿,又要把一次完整接收转换成稳定的字节事件。本节用两级同步、中点确认和有限状态机接收 8N1 数据,并通过仿真验证字节值与完成脉冲。
学习目标
- 理解为什么异步
rx进入状态机前需要先经过同步器。 - 在起始位中点确认帧开始,并按一个位周期的间隔采样 8 个数据位。
- 生成单周期
rx_valid,并在停止位异常时给出明确的帧错误信号。
在位中心采样异步输入
UART 没有随数据一起传输的时钟,因此接收端只能从起始位的下降沿估计一帧的时间基准。检测到低电平后立即采样风险很高,因为此时最接近跳变边沿;更稳妥的做法是先等待约半个 Tbit,在起始位中心再次确认线路仍为低电平,然后每隔一个完整 Tbit 采样一个数据位。
外部 rx 对 FPGA 时钟域是异步信号,直接送入状态机还可能引入亚稳态。工程上通常先用两级触发器同步,再让后续逻辑只读取同步后的 rx_sync。同步器会带来少量时钟延迟,但只要每个位包含足够多的系统时钟周期,这个延迟相对于一个 UART 位周期很小。
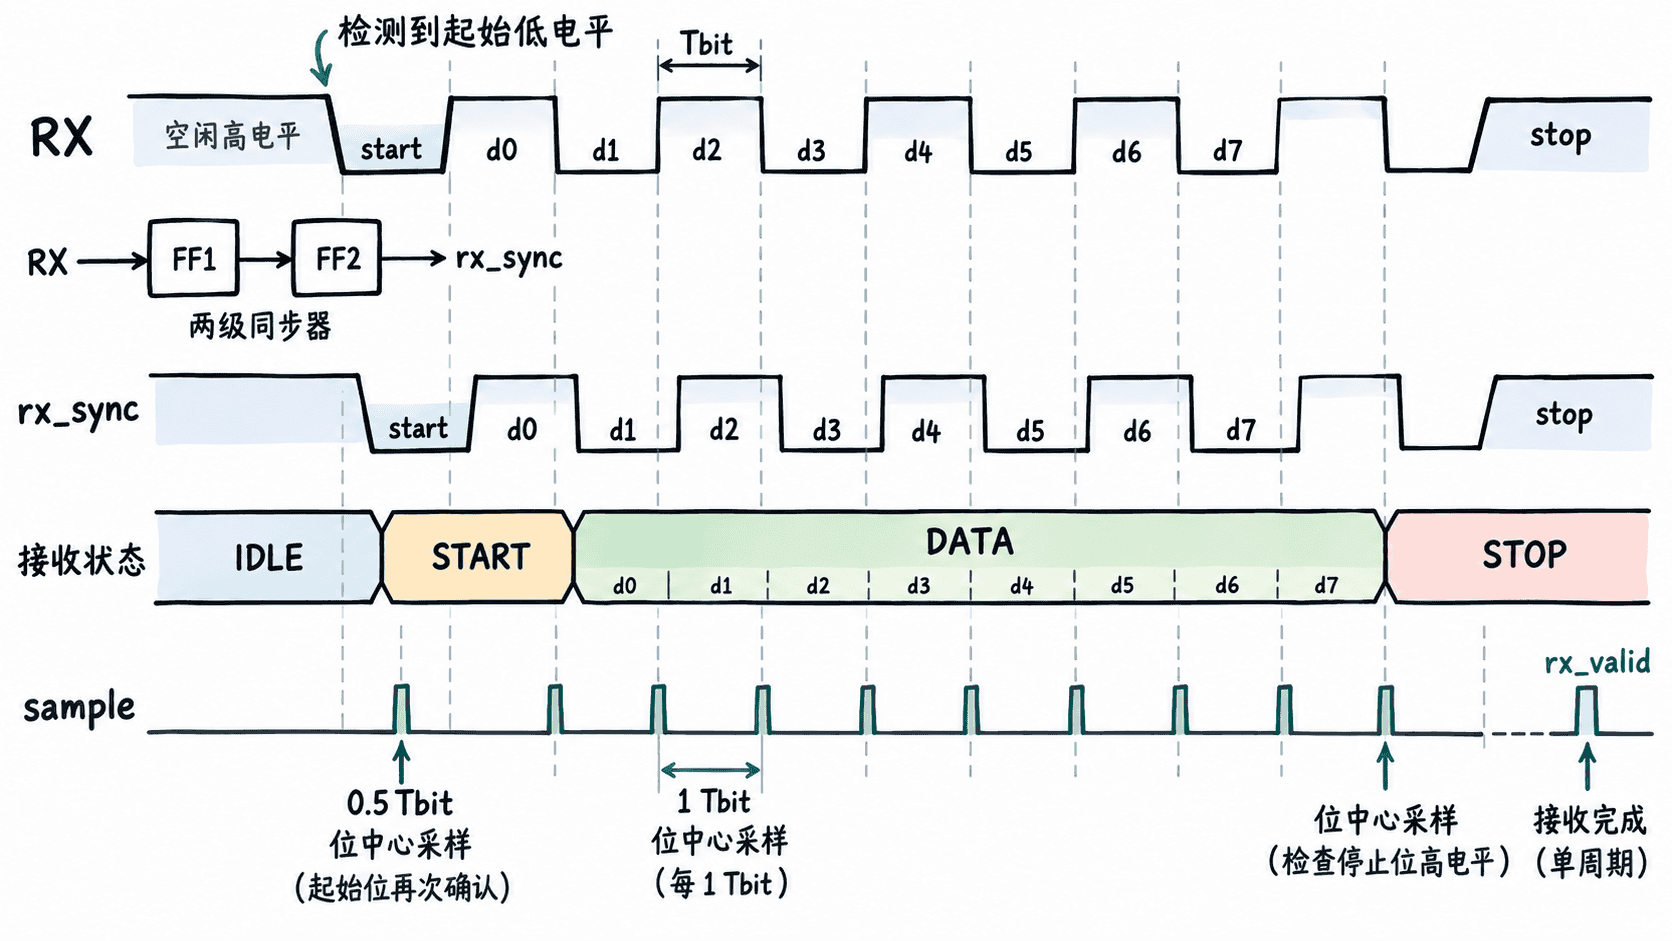
状态机可以划分为 IDLE、START、DATA、STOP。其中 START 负责半位确认,DATA 负责每隔一位采样一次,STOP 负责检查停止位并决定是否产生有效字节事件。
实现同步器和接收状态机
下面的 Verilog-2001 示例使用单点中点采样。测试平台把 CLKS_PER_BIT 设为 8 以加快仿真,并发送 8'hA6。实际工程中应按系统时钟和目标波特率设置该参数;本实现要求一个位周期包含足够多的系统时钟,常见的数百个周期完全满足这一条件。
`timescale 1ns/1ps

module uart_rx #(
    parameter integer CLKS_PER_BIT = 434
) (
    input  wire       clk,
    input  wire       rst_n,
    input  wire       rx,
    output reg  [7:0] rx_data,
    output reg        rx_valid,
    output reg        framing_error
);

    localparam [1:0] S_IDLE  = 2'd0;
    localparam [1:0] S_START = 2'd1;
    localparam [1:0] S_DATA  = 2'd2;
    localparam [1:0] S_STOP  = 2'd3;

    reg rx_meta;
    reg rx_sync;

    reg [1:0]  state;
    reg [31:0] baud_count;
    reg [2:0]  bit_index;
    reg [7:0]  data_reg;

    // 两级同步器只负责降低亚稳态传播概率,不负责判定 UART 帧。
    always @(posedge clk or negedge rst_n) begin
        if (!rst_n) begin
            rx_meta <= 1'b1;
            rx_sync <= 1'b1;
        end else begin
            rx_meta <= rx;
            rx_sync <= rx_meta;
        end
    end

    always @(posedge clk or negedge rst_n) begin
        if (!rst_n) begin
            state         <= S_IDLE;
            baud_count    <= 32'd0;
            bit_index     <= 3'd0;
            data_reg      <= 8'd0;
            rx_data       <= 8'd0;
            rx_valid      <= 1'b0;
            framing_error <= 1'b0;
        end else begin
            // 有效字节和帧错误都设计成单周期事件。
            rx_valid      <= 1'b0;
            framing_error <= 1'b0;

            case (state)
                S_IDLE: begin
                    baud_count <= 32'd0;
                    bit_index  <= 3'd0;

                    if (rx_sync == 1'b0) begin
                        state <= S_START;
                    end
                end

                S_START: begin
                    if (baud_count == (CLKS_PER_BIT / 2) - 1) begin
                        baud_count <= 32'd0;

                        // 半位后仍为低,才把它当作有效起始位。
                        if (rx_sync == 1'b0) begin
                            bit_index <= 3'd0;
                            state     <= S_DATA;
                        end else begin
                            state <= S_IDLE;
                        end
                    end else begin
                        baud_count <= baud_count + 1'b1;
                    end
                end

                S_DATA: begin
                    if (baud_count == CLKS_PER_BIT - 1) begin
                        baud_count           <= 32'd0;
                        data_reg[bit_index]  <= rx_sync;

                        if (bit_index == 3'd7) begin
                            state <= S_STOP;
                        end else begin
                            bit_index <= bit_index + 1'b1;
                        end
                    end else begin
                        baud_count <= baud_count + 1'b1;
                    end
                end

                S_STOP: begin
                    if (baud_count == CLKS_PER_BIT - 1) begin
                        baud_count <= 32'd0;

                        if (rx_sync == 1'b1) begin
                            rx_data  <= data_reg;
                            rx_valid <= 1'b1;
                        end else begin
                            framing_error <= 1'b1;
                        end

                        state <= S_IDLE;
                    end else begin
                        baud_count <= baud_count + 1'b1;
                    end
                end

                default: begin
                    state <= S_IDLE;
                end
            endcase
        end
    end
endmodule

module uart_rx_tb;
    localparam integer CLKS_PER_BIT = 8;

    reg        clk   = 1'b0;
    reg        rst_n = 1'b0;
    reg        rx    = 1'b1;
    reg  [7:0] payload = 8'hA6;
    wire [7:0] rx_data;
    wire       rx_valid;
    wire       framing_error;

    integer i;

    always #5 clk = ~clk;

    uart_rx #(
        .CLKS_PER_BIT(CLKS_PER_BIT)
    ) dut (
        .clk(clk),
        .rst_n(rst_n),
        .rx(rx),
        .rx_data(rx_data),
        .rx_valid(rx_valid),
        .framing_error(framing_error)
    );

    task drive_bit;
        input bit_value;
        integer k;
        begin
            rx = bit_value;
            for (k = 0; k < CLKS_PER_BIT; k = k + 1)
                @(posedge clk);
            @(negedge clk);
        end
    endtask

    always @(posedge rx_valid) begin
        $display(
            "rx_data=0x%02h rx_valid=%b framing_error=%b",
            rx_data, rx_valid, framing_error
        );
    end

    initial begin
        repeat (2) @(posedge clk);
        @(negedge clk);
        rst_n = 1'b1;

        @(negedge clk);
        drive_bit(1'b0);

        // UART 数据位按 LSB first 的顺序发送。
        for (i = 0; i < 8; i = i + 1)
            drive_bit(payload[i]);

        drive_bit(1'b1);
        rx = 1'b1;

        repeat (4) @(posedge clk);
        $finish;
    end
endmodule
预期输出
rx_data=0xa6 rx_valid=1 framing_error=0只有停止位采样为高时,示例才把 data_reg 提交到 rx_data 并拉高 rx_valid。如果停止位为低,当前帧被视为无效,仅产生 framing_error,避免上游误把损坏的帧当成正常字节。
理解单点采样的边界
这种设计适合时钟远高于波特率、线路较短且双方时钟误差较小的场景。接收端从起始位建立一次时间基准,之后连续跨越多个位周期;发送端与接收端的频率误差会逐位累积,所以最后几个数据位和停止位的采样位置最容易偏离中心。
更强健的 UART 接收器通常使用 8 倍或 16 倍过采样,在每个位中心附近做多次采样甚至多数表决。那种方案能够更好地抵抗抖动和窄脉冲干扰,但需要更高频的采样使能和更复杂的判决逻辑。这里的单点版本更适合先建立正确的帧时序模型。
验收接收完成事件
接入真实 USB-UART 后,应让发送端与 FPGA 使用完全一致的波特率和 8N1 帧格式。逻辑分析时重点检查:起始位是否在中点被确认、8 次数据采样是否等间隔、rx_valid 是否只保持一个系统时钟,以及错误停止位是否不会更新 rx_data。
当接收器能稳定把异步串行帧转换为一个字节和一个单周期完成事件后,上层逻辑就可以只面向 rx_data 与 rx_valid 工作,而不再直接处理串行位时序。