
FPGA 与数字 IC 设计 / 系统课时
理解异步 FIFO 的使用边界
理解异步 FIFO 的使用边界
异步 FIFO 用来在两个没有固定相位关系的时钟域之间搬运成组数据。它通过双口存储保存数据,并让各时钟域只同步对端的 Gray 指针,从而把 CDC 风险集中在少量控制状态上;关键前提是跨域的 Gray 指针必须先在源时钟域注册。
学习目标
- 说明双口存储、读写指针和两个时钟域各自承担的职责
- 解释 Gray 指针为何要先注册再跨域同步,以及满空标志为何存在保守延迟
- 判断何时适合手写异步 FIFO,何时应直接采用经过验证的 FIFO IP
异步 FIFO 解决的核心问题
写时钟域只负责写地址、写数据和写指针,读时钟域只负责读地址、读数据和读指针;存储体则提供两个可由不同时钟驱动的访问端口。真正跨域的不是整组数据总线,而是表示“对端已经推进到哪里”的指针状态。
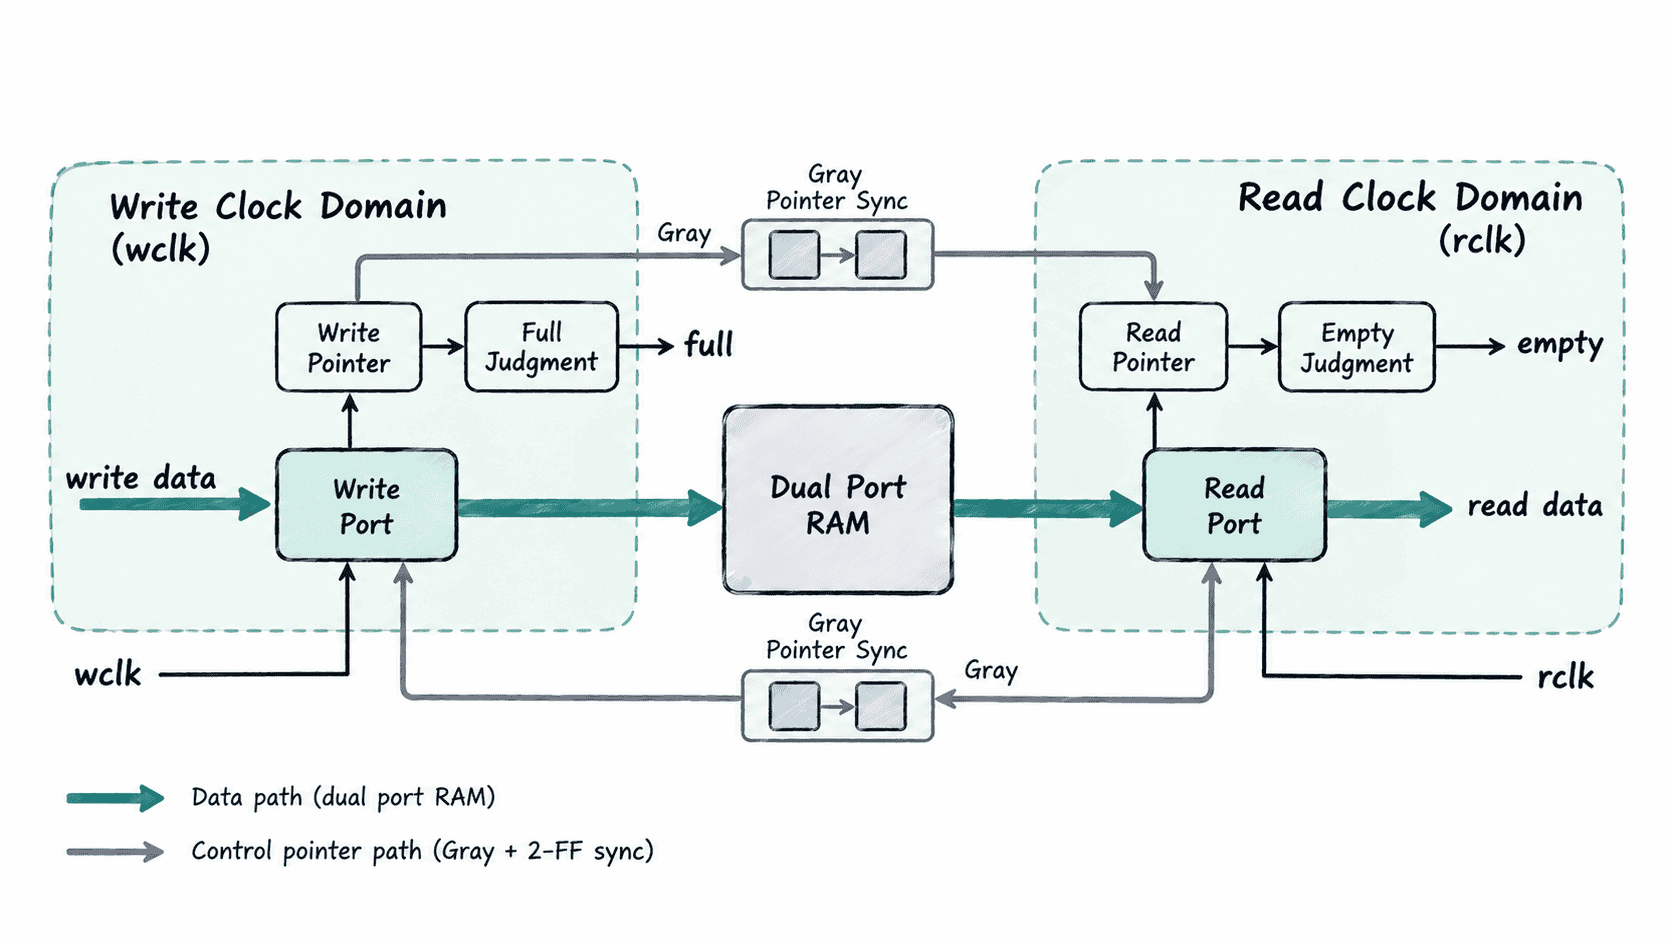
这种结构把“数据稳定性”和“进度可见性”分开处理:数据写入 RAM 后保持在那里,读侧只有在本地判断非空时才读取;跨域同步带来的若干周期延迟只影响何时看见对端指针,不要求多位数据同时穿过同步寄存器。
Gray 指针必须先注册再跨域
二进制计数器从 0111 变到 1000 时可能同时翻转多位。若直接把组合逻辑生成的 Gray next 指针送入另一时钟域,二进制进位传播和组合路径延迟可能产生毛刺,接收端就不再满足“相邻稳定 Gray 状态只变化一位”的前提。因此,正确顺序是:在源域计算下一 Gray 值,在源时钟沿把它注册为稳定状态,再把这个已注册的 Gray 指针送入目标域同步链。
片段示例:下面只展示写指针 Gray 码的源域注册,以及它在读时钟域中的两级同步。它依赖外围 FIFO 已定义的 wptr_bin_next、wclk、wrst_n、rclk、rrst_n 和 PTR_W;其中两个复位都应在各自时钟域内同步释放。
wire [PTR_W-1:0] wptr_gray_next;
reg  [PTR_W-1:0] wptr_gray;
reg  [PTR_W-1:0] wptr_gray_sync1;
reg  [PTR_W-1:0] wptr_gray_sync2;

/* Gray next 只在写域内部作为组合结果使用。 */
assign wptr_gray_next = (wptr_bin_next >> 1) ^ wptr_bin_next;

always @(posedge wclk or negedge wrst_n) begin
    if (!wrst_n)
        wptr_gray <= {PTR_W{1'b0}};
    else
        /* 先在源时钟域注册,再把稳定的 Gray 状态用于 CDC。 */
        wptr_gray <= wptr_gray_next;
end

always @(posedge rclk or negedge rrst_n) begin
    if (!rrst_n) begin
        wptr_gray_sync1 <= {PTR_W{1'b0}};
        wptr_gray_sync2 <= {PTR_W{1'b0}};
    end else begin
        /* 目标域只同步已经注册的 wptr_gray,而不是组合 next 信号。 */
        wptr_gray_sync1 <= wptr_gray;
        wptr_gray_sync2 <= wptr_gray_sync1;
    end
end
预期结果
wptr_gray_next 仅存在于写时钟域的组合路径中
wptr_gray 是跨域前已经寄存的稳定 Gray 指针
wptr_gray_sync2 是读时钟域用于空判断的延迟版写指针
wptr_gray_sync2 是读域看到的写进度;读指针也要以同样方式先在读域注册 Gray 状态,再同步到写域。实际工程还应给同步寄存器设置工具认可的 CDC 属性,并约束 Gray 总线的跨域最大延迟或位间偏斜,避免物理实现让来自不同源周期的多个位在接收端被混合观察。
满空判断为什么会滞后
空判断在读域完成:本地读指针追上已经同步过来的写指针时,不再允许读取。满判断在写域完成:下一写指针将追上同步后的读指针并构成一整圈距离时,不再允许写入。常见实现会给地址指针增加一位记录回绕信息,并在 Gray 域中完成等价比较。
因为对端指针必须经过同步链,本地看到的状态天然落后几个目标时钟周期。典型表现是:远端刚写入数据时,读域的 empty 不会立即撤销;远端刚读走数据时,写域的 full 也不会立即撤销。这种延迟是为了安全而保守,不能通过把多位二进制指针直接跨域或随意缩短同步链来换取更快响应。
异步 FIFO 只能吸收有限的突发、相位差和短时速率不匹配。如果长期平均写入速率高于读取速率,任何有限深度 FIFO 最终都会写满;如果读取端长期更快,则最终会读空。
什么时候应使用成熟 FIFO IP
自行实现异步 FIFO 的难点不在 RAM,而在指针宽度、Gray 注册与同步、满空比较、复位释放、首次读出模式和时序约束必须同时正确。若设计要进入量产、跨多个器件系列,或需要块 RAM、almost full、计数、ECC、宽度转换等能力,应优先使用 FPGA 厂商或经过充分验证的 FIFO IP,并按其文档约束时钟、复位和 CDC 路径。
手写异步 FIFO 更适合教学、受控实验,或已经具备完整 CDC 规则、静态检查与验证体系的团队。工程判断的关键不是代码量是否少,而是能否证明跨域指针、复位、物理约束和状态标志在所有时钟相位关系下都安全。