
FPGA 与数字 IC 设计 / 系统课时
建立有限状态机转移关系
建立有限状态机转移关系
有限状态机的关键不是先写 case 语句,而是先把“当前处于什么阶段、什么条件触发变化、变化后输出什么”整理成完整转移关系。本节用一个四状态控制器建立状态表和状态图,再实现为可仿真的 Moore 状态机。
学习目标
- 能从控制流程中提取状态、输入条件和状态转移
- 能区分 Moore 与 Mealy 输出对输入信号的依赖方式
- 能用状态寄存器、下一状态逻辑和输出逻辑实现有限状态机
从行为描述提取状态和条件
假设控制器依次经历空闲、装载、执行和完成四个阶段。start 触发任务开始,load_done 表示装载结束,exec_done 表示执行结束,ack 表示上层已经确认完成结果。
先把业务描述压缩成状态表,能提前发现“某个输入没有定义去向”或“某个输出同时依赖多个条件”这类问题。
| 当前状态 | 触发条件 | 下一状态 | 输出行为 |
|---|---|---|---|
IDLE |
start=1 |
LOAD |
busy=0, done=0 |
LOAD |
load_done=1 |
EXEC |
busy=1, done=0 |
EXEC |
exec_done=1 |
DONE |
busy=1, done=0 |
DONE |
ack=1 |
IDLE |
busy=0, done=1 |
表中未满足触发条件时保持当前状态。由于 busy 和 done 只由当前状态决定,而不直接由输入组合决定,这个控制器属于 Moore 状态机。
画出状态转移关系
当状态达到三个以上、每个状态又有不同输入条件时,单靠文字很容易漏掉回路。状态图应把“状态”画成节点,把“触发条件”写在有向边上,并明确复位后进入哪个状态。
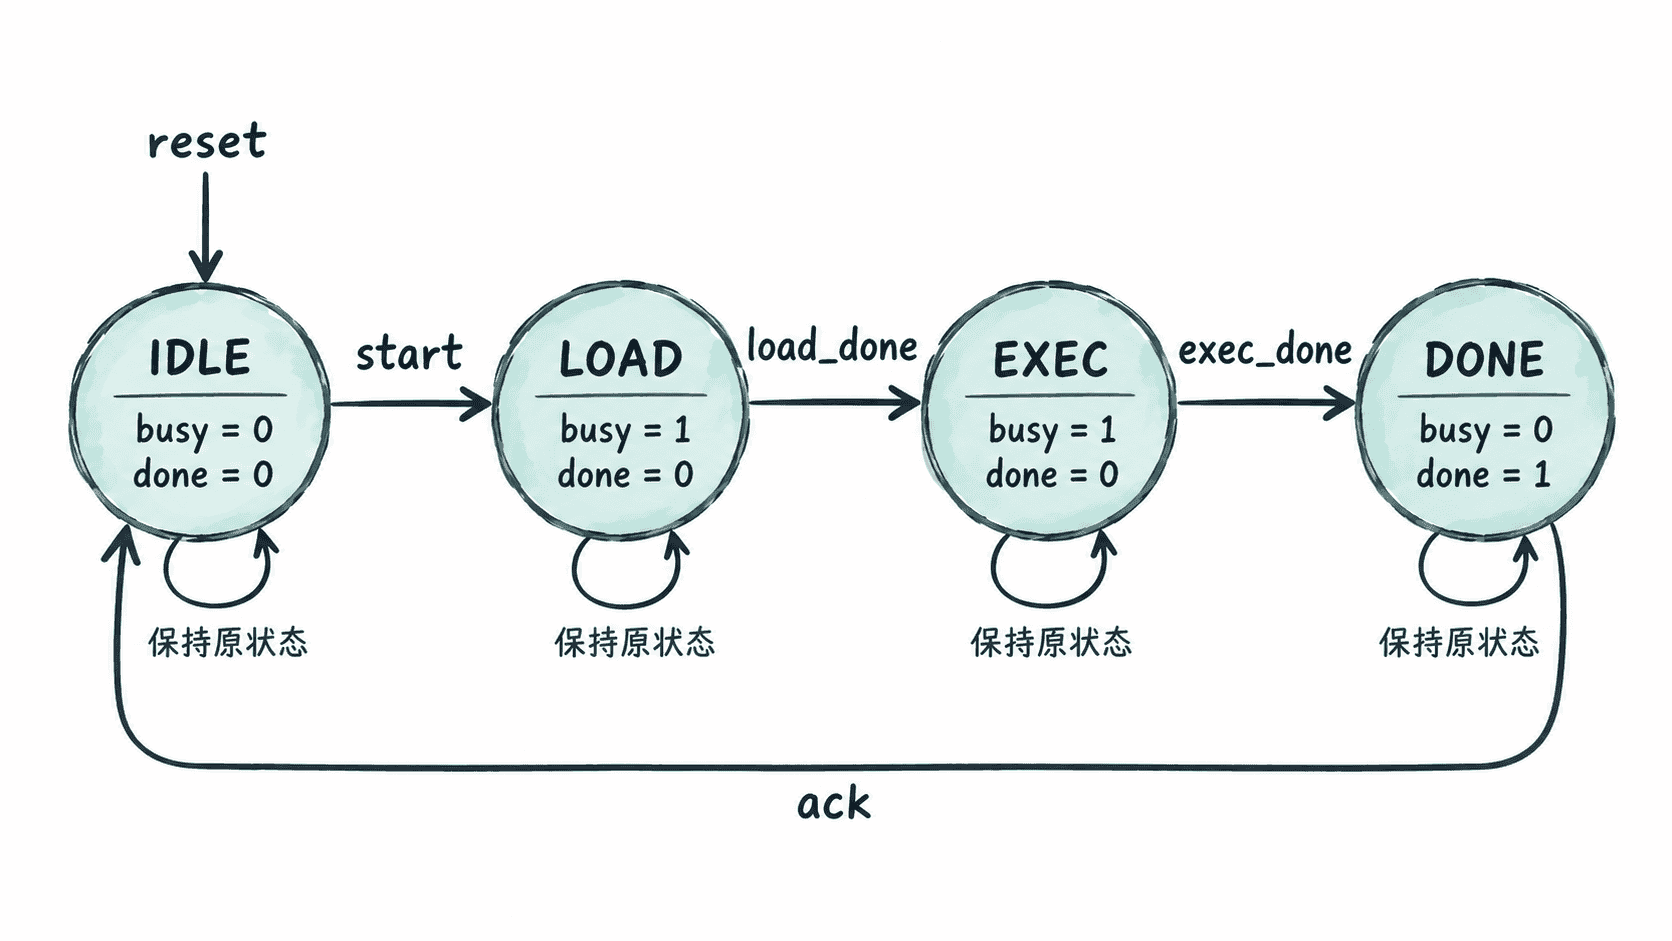
从图上可以直接检查两个问题:所有正常路径最终能否回到可继续工作的状态,以及异常或未匹配条件是否会让状态悬空。这个例子采用“条件不满足就保持原状态”,因此每个状态都有确定去向。
用三段式 Verilog 实现 Moore 状态机
下面使用三个逻辑块:时序块保存当前状态,组合块计算下一状态,另一个组合块根据当前状态生成输出。next_state = state 和输出默认值用于覆盖所有组合路径,避免综合出锁存器。
`timescale 1ns/1ps

module command_fsm (
    input  wire       clk,
    input  wire       rst_n,
    input  wire       start,
    input  wire       load_done,
    input  wire       exec_done,
    input  wire       ack,
    output reg        busy,
    output reg        done,
    output wire [1:0] state_dbg
);

    localparam [1:0] S_IDLE = 2'b00;
    localparam [1:0] S_LOAD = 2'b01;
    localparam [1:0] S_EXEC = 2'b10;
    localparam [1:0] S_DONE = 2'b11;

    reg [1:0] state;
    reg [1:0] next_state;

    // 状态寄存器只在时钟边沿更新,复位后回到 IDLE。
    always @(posedge clk or negedge rst_n) begin
        if (!rst_n)
            state <= S_IDLE;
        else
            state <= next_state;
    end

    // 下一状态逻辑先默认保持当前状态,再覆盖满足条件的转移。
    always @* begin
        next_state = state;

        case (state)
            S_IDLE: begin
                if (start)
                    next_state = S_LOAD;
            end
            S_LOAD: begin
                if (load_done)
                    next_state = S_EXEC;
            end
            S_EXEC: begin
                if (exec_done)
                    next_state = S_DONE;
            end
            S_DONE: begin
                if (ack)
                    next_state = S_IDLE;
            end
            default: begin
                next_state = S_IDLE;
            end
        endcase
    end

    // Moore 输出只依赖当前状态,不直接依赖输入信号。
    always @* begin
        busy = 1'b0;
        done = 1'b0;

        case (state)
            S_LOAD, S_EXEC: busy = 1'b1;
            S_DONE:         done = 1'b1;
            default: begin
                busy = 1'b0;
                done = 1'b0;
            end
        endcase
    end

    assign state_dbg = state;

endmodule

module tb_command_fsm;

    reg clk;
    reg rst_n;
    reg start;
    reg load_done;
    reg exec_done;
    reg ack;
    wire busy;
    wire done;
    wire [1:0] state_dbg;

    command_fsm dut (
        .clk(clk),
        .rst_n(rst_n),
        .start(start),
        .load_done(load_done),
        .exec_done(exec_done),
        .ack(ack),
        .busy(busy),
        .done(done),
        .state_dbg(state_dbg)
    );

    always #5 clk = ~clk;

    task tick;
        begin
            @(posedge clk);
            #1;
            $display("state=%b busy=%b done=%b", state_dbg, busy, done);
        end
    endtask

    initial begin
        clk = 1'b0;
        rst_n = 1'b0;
        start = 1'b0;
        load_done = 1'b0;
        exec_done = 1'b0;
        ack = 1'b0;

        tick();

        @(negedge clk);
        rst_n = 1'b1;

        start = 1'b1;
        tick();
        start = 1'b0;

        load_done = 1'b1;
        tick();
        load_done = 1'b0;

        exec_done = 1'b1;
        tick();
        exec_done = 1'b0;

        ack = 1'b1;
        tick();
        ack = 1'b0;

        $finish;
    end

endmodule
预期输出
state=00 busy=0 done=0
state=01 busy=1 done=0
state=10 busy=1 done=0
state=11 busy=0 done=1
state=00 busy=0 done=0
状态编码依次对应 IDLE、LOAD、EXEC、DONE,最后在 ack=1 的时钟边沿回到 IDLE。输出在状态更新后由当前状态组合产生,因此 DONE 状态出现时 done 才为 1。
判断 Moore 还是 Mealy
Moore 状态机的输出可写成“输出 = 当前状态的函数”,输出通常只在状态寄存器变化后改变,时序关系清晰。Mealy 状态机的输出则可写成“输出 = 当前状态和输入的函数”,某些响应可以少等一个状态更新,但组合输入变化也可能直接影响输出。
如果本例要求 exec_done 一出现就组合地拉高 done,而不是先进入 DONE 状态再拉高,那么输出已经直接依赖 exec_done,设计就带有 Mealy 特征。选择哪一种不取决于代码写法偏好,而取决于接口时序是否允许组合响应以及是否需要寄存后的稳定输出。
让转移关系先完整再编码
状态机常见问题不是语法错误,而是转移关系不完整。组合逻辑必须为 next_state 和输出提供默认值,非法状态要有明确恢复路径,异步输入在进入状态机前还应按时钟域规则同步,不能直接把可能亚稳的信号当作可靠转移条件。
实际设计时,先用状态表确认“每个状态在每种关键条件下去哪”,再用状态图检查闭环与复位入口,最后才翻译成 case 语句。这样状态机代码只是既定转移关系的实现,而不是边写代码边猜控制流程。