
FPGA 与数字 IC 设计 / 系统课时
定义 UART 控制 PWM 项目规格
定义 UART 控制 PWM 项目规格
本节先不急着写完整 RTL,而是把 UART 控制、PWM 输出和状态回读整理成可验证的工程契约。最终要得到两层规格:一层固定系统必须满足的行为语义,另一层给出可直接用于仿真的参考串口编码,避免某个字符命令或数值范围被误当成不可替换的系统本体。
学习目标
- 把 UART 请求、控制状态、PWM 输出和状态回读整理成稳定的数据流与模块边界
- 区分必须保持不变的行为契约与可以替换的命令编码、占空比表示方式
- 用可检查的复位、合法输入、非法输入和回读条件定义项目验收标准
固定系统级工程契约
系统采用单一主时钟域,外部接口至少包含低有效复位 rst_n、UART 接收线、UART 发送线和一路 PWM 输出。参考实现使用 50 MHz 主时钟、115200 baud、8 数据位、无校验、1 停止位以及 1 kHz PWM;这些数值属于默认实现参数,不应散落写死在子模块中。
PWM 的系统级契约不是“必须用 0~1000 存储”,而是能够表示从 0% 到 100% 的目标占空比,并保证两个端点语义准确:0% 始终输出低,100% 始终输出高。具体编码可以是千分比、百分比或定点数,只要命令层与 PWM 生成器之间有明确转换。
在参考配置下,PWM 周期计数为:
若参考命令层采用千分比,则 375/1000 表示 37.5%,高电平计数为 。这里明确采用向下取整;若以后替换占空比编码,只能改变转换方式,不能改变“合法设置生效、非法设置不改状态、端点输出准确”这些行为契约。
下面的顶层接口是片段示例,只用于锁定外部端口和公共时序参数。它依赖后续实现的 UART 接收、协议适配、PWM 计数和 UART 发送逻辑,因此不作为本节独立可运行设计。
module uart_pwm_top #(
    parameter int CLK_HZ    = 50_000_000,
    parameter int UART_BAUD = 115_200,
    parameter int PWM_HZ    = 1_000
)(
    input  logic clk,
    input  logic rst_n,
    input  logic uart_rx,
    output logic uart_tx,
    output logic pwm_out
);
    // 系统契约只固定外部接口;命令编码在协议适配层处理。
endmodule
验证时应检查综合工程中的顶层端口和参数是否与契约一致,并确认内部状态寄存器只由 clk 驱动。uart_rx 是异步输入,应先同步,再交给 UART 采样状态机。
把命令语义与字符编码分开
工程契约只要求三类语义操作:设置 PWM、查询当前 PWM 设定、查询完整状态。合法设置必须原子更新控制值;非法请求必须返回错误且保持原值;查询操作不得隐式修改状态。至于线上究竟使用 P/Q/S、更长的 ASCII 关键字还是其他编码,应由独立协议适配层决定。
为了给仿真和板级联调提供一个可直接执行的参考,本节保留一套 ASCII 行协议,以 \r\n 结束,并采用 0~1000 千分比表示占空比:
| 命令 | 语义 | 成功响应 |
|---|---|---|
P <0..1000> |
设置参考千分比占空比 | OK P=<value> |
Q |
查询当前设定值 | P=<value> |
S |
查询设定值与接收错误状态 | `STATUS P= RXERR=<0 |
下面是参考协议验收向量,不是唯一允许的字符格式;如果后续实现采用不同命令文本,就应在协议适配层映射成同样的三类内部操作,并保留相同的状态语义。
P 375
  -> OK P=375

Q
      -> P=375

S
      -> STATUS P=375 RXERR=0

P 1001
 -> ERR

Q
      -> P=375
最后两行是关键验收点:越界输入被拒绝后,控制状态仍保持上一次有效值。真实串口仿真中响应出现的具体时刻可以不同,但字符顺序、错误结果和控制寄存器状态必须一致。
把数据流和模块职责拆清楚
数据从 uart_rx 进入 UART 接收器,形成字节流;协议适配层把一条完整命令转换成“设置”“查询”“读状态”三类内部请求;控制寄存器保存当前 PWM 目标值与错误状态;PWM 生成器只读取已经规范化的控制值;状态格式化器再把回读信息编码成字节流交给 UART 发送器。
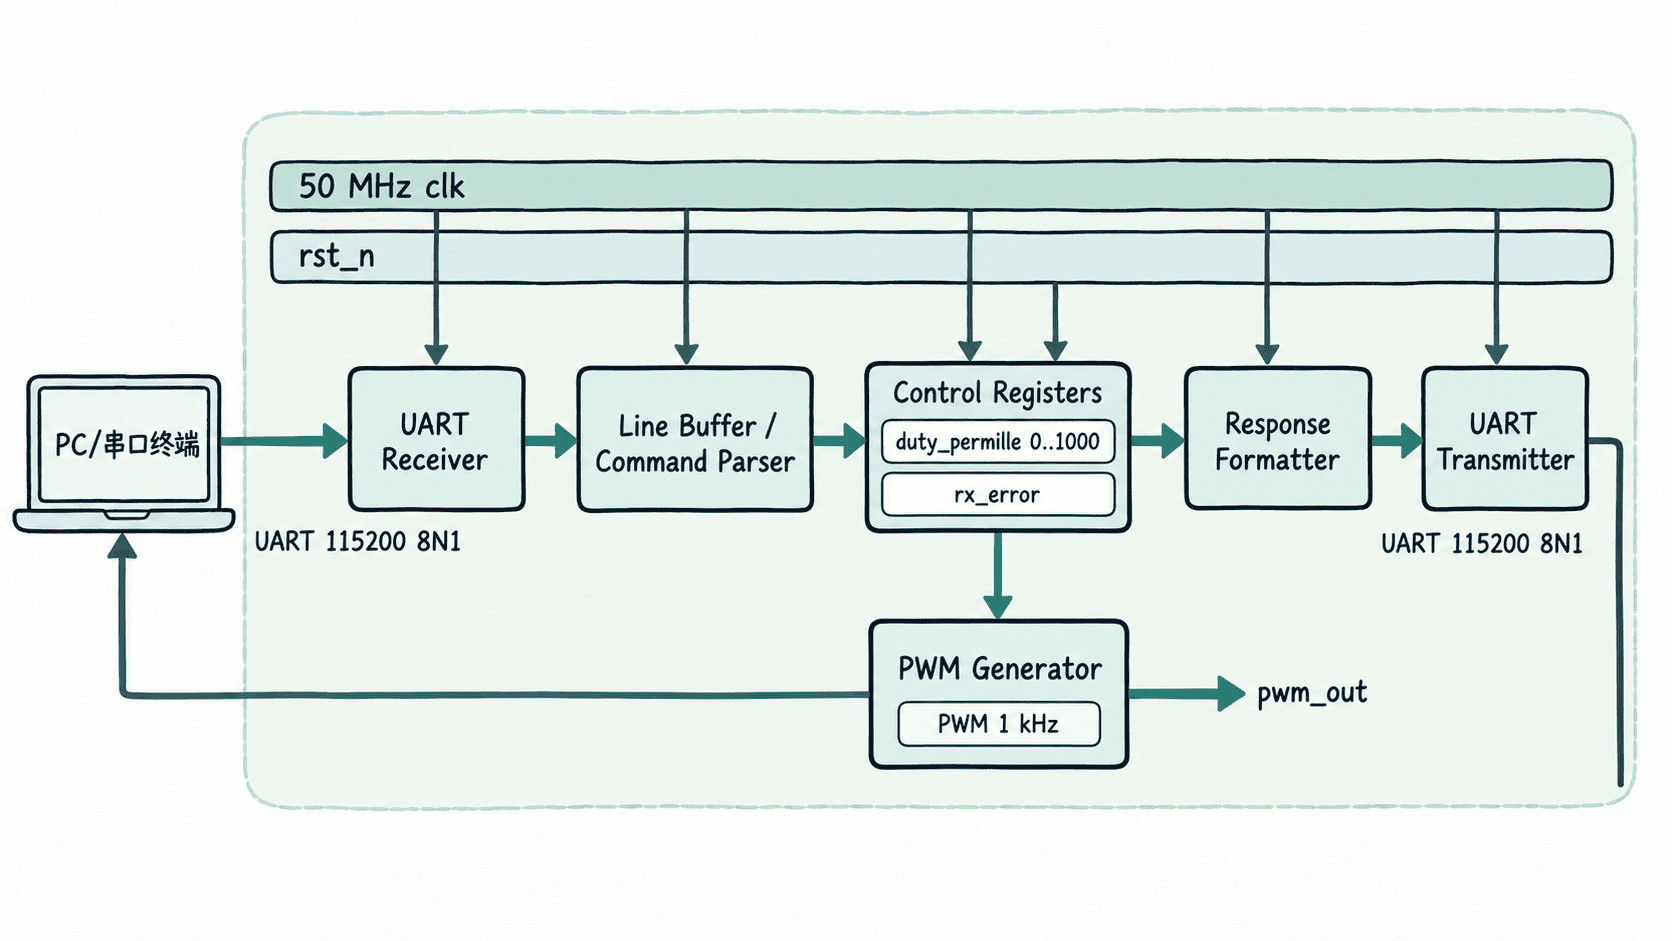
把协议适配层单独列出后,字符命令和内部 PWM 表示就不再绑死。PWM 生成器无需理解 ASCII,命令解析器也无需知道计数器如何产生波形;若后续课时更换命令文本或占空比编码,只需保证适配后的内部语义与本节契约一致。
规定复位和状态语义
外部 rst_n 可以异步拉低,但内部释放应同步到 clk,避免不同寄存器在不同周期退出复位。复位完成后,PWM 目标值应对应 0%,pwm_out=0,uart_tx 保持 UART 空闲高电平,rx_error=0。
rx_error 定义为粘滞状态:UART 接收发生帧错误时置 1,普通查询不会自动清除。若项目需要清零,应增加明确的清错操作,而不要让读取动作隐式修改状态。这样状态查询保持幂等,也便于在仿真中定位首次错误。
用验收条件约束项目完成
项目完成应由可观察结果判断,而不是依赖“波形看起来正常”:
- 复位期间 PWM 为低,UART TX 为空闲高;释放复位后系统不自行发送乱码。
- 任意合法“设置 PWM”请求都会更新控制状态,并产生与目标比例一致的 PWM;0% 和 100% 两个端点必须精确成立。
- “查询当前设定”和“查询完整状态”只读取状态,不改变 PWM 目标值。
- 非法命令、缺少参数、无法解析的数值或超出当前编码范围的值必须返回错误,并保持上一次有效设置。
- UART 发生帧错误后,错误状态置位并能在后续状态查询中观察到。
- 所有内部寄存器只由主时钟驱动;UART RX 先同步,再进入接收采样逻辑。
- 若采用本节
P/Q/S千分比参考协议,应通过前述验收向量;若采用其他线协议,则必须提供等价向量证明三类内部语义和状态约束未改变。
这样定义后,工程契约固定的是系统行为与可观察结果,而不是某一套临时的字符命令。后续模块可以替换命令编码或内部占空比表示,但不能绕过适配层改变复位默认值、非法输入处理、查询幂等性和 PWM 端点语义。