
FPGA 与数字 IC 设计 / 系统课时
实现命令解析与控制寄存器
实现命令解析与控制寄存器
UART 接收到的只是字节,工程行为要靠解析器把字节序列转换成寄存器读写,再由寄存器模块保存配置或返回状态。本节保留最小二进制协议,但补齐发送侧握手:响应字节在 UART 发送器明确接收前持续保持,避免发送端忙时丢失 ACK、读数据或错误码。
学习目标
- 能用有限状态机把连续字节解析为寄存器读写请求。
- 能用
valid/ready握手保证响应字节被发送端真正接受。 - 能用仿真验证写入、读取、非法命令以及发送端暂时忙碌的路径。
先固定最小协议
协议只定义两个操作码:0x57 表示写入,后跟地址和数据;0x52 表示读取,后跟地址。写请求被接受后返回 0x4B,即字符 K;未知操作码返回 0x45,即字符 E。
寄存器地址保持最小化:地址 0x0 是可读写的 PWM 占空比,地址 0x1 是只读状态输入。其他读地址返回 0xFF,其他写地址被忽略。解析器只负责命令格式,寄存器模块负责地址语义。
发送接口增加 tx_ready。当解析器置高 tx_valid 后,必须保持 tx_valid 和 tx_data 不变,直到某个时钟上升沿同时满足 tx_valid && tx_ready,该响应才算被 UART 发送器接收。协议仍采用“一问一答”:响应完成握手后再开始下一条命令。
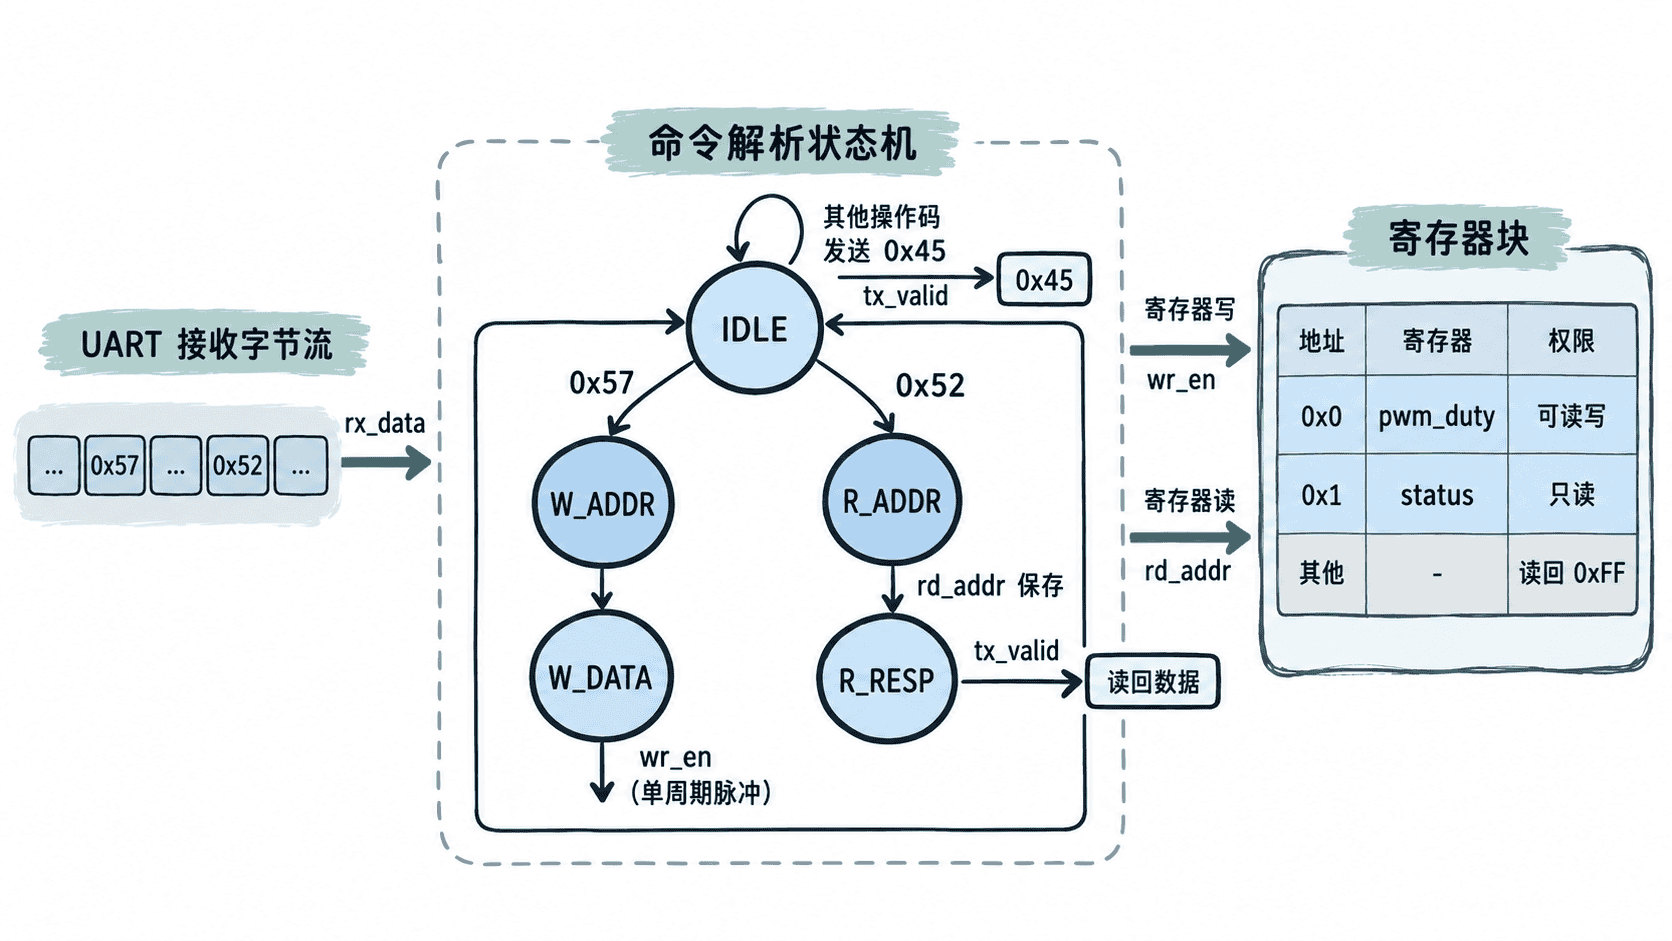
用握手状态机把字节变成请求
写命令需要依次收集“操作码、地址、数据”三个字节;读命令收齐地址后再等待一拍,使组合读数据稳定。所有响应统一进入 ST_TX_WAIT:只要 tx_ready 为低,响应就一直保留,不再用单周期脉冲假设发送端永远空闲。
`timescale 1ns/1ps

module cmd_parser (
    input  wire       clk,
    input  wire       rst_n,
    input  wire [7:0] rx_data,
    input  wire       rx_valid,
    output reg        wr_en,
    output reg  [3:0] wr_addr,
    output reg  [7:0] wr_data,
    output reg  [3:0] rd_addr,
    input  wire [7:0] rd_data,
    output reg  [7:0] tx_data,
    output reg        tx_valid,
    input  wire       tx_ready
);
    localparam ST_IDLE    = 3'd0;
    localparam ST_W_ADDR  = 3'd1;
    localparam ST_W_DATA  = 3'd2;
    localparam ST_R_ADDR  = 3'd3;
    localparam ST_R_RESP  = 3'd4;
    localparam ST_TX_WAIT = 3'd5;

    reg [2:0] state;

    always @(posedge clk or negedge rst_n) begin
        if (!rst_n) begin
            state    <= ST_IDLE;
            wr_en    <= 1'b0;
            wr_addr  <= 4'h0;
            wr_data  <= 8'h00;
            rd_addr  <= 4'h0;
            tx_data  <= 8'h00;
            tx_valid <= 1'b0;
        end else begin
            // wr_en 是一次性写请求,默认只保持一个时钟周期。
            wr_en <= 1'b0;

            case (state)
                ST_IDLE: begin
                    if (rx_valid) begin
                        if (rx_data == 8'h57)
                            state <= ST_W_ADDR;
                        else if (rx_data == 8'h52)
                            state <= ST_R_ADDR;
                        else begin
                            // 错误响应也必须等待发送端握手。
                            tx_data  <= 8'h45;
                            tx_valid <= 1'b1;
                            state    <= ST_TX_WAIT;
                        end
                    end
                end

                ST_W_ADDR: begin
                    if (rx_valid) begin
                        wr_addr <= rx_data[3:0];
                        state   <= ST_W_DATA;
                    end
                end

                ST_W_DATA: begin
                    if (rx_valid) begin
                        wr_data  <= rx_data;
                        wr_en    <= 1'b1;
                        tx_data  <= 8'h4B;
                        tx_valid <= 1'b1;
                        state    <= ST_TX_WAIT;
                    end
                end

                ST_R_ADDR: begin
                    if (rx_valid) begin
                        rd_addr <= rx_data[3:0];
                        state   <= ST_R_RESP;
                    end
                end

                ST_R_RESP: begin
                    // rd_addr 已稳定一拍,此时锁存对应寄存器值。
                    tx_data  <= rd_data;
                    tx_valid <= 1'b1;
                    state    <= ST_TX_WAIT;
                end

                ST_TX_WAIT: begin
                    // 只有 valid 和 ready 同时为 1,响应才算被接收。
                    if (tx_valid && tx_ready) begin
                        tx_valid <= 1'b0;
                        state    <= ST_IDLE;
                    end
                end

                default: begin
                    state    <= ST_IDLE;
                    tx_valid <= 1'b0;
                end
            endcase
        end
    end
endmodule

module control_regs (
    input  wire       clk,
    input  wire       rst_n,
    input  wire       wr_en,
    input  wire [3:0] wr_addr,
    input  wire [7:0] wr_data,
    input  wire [3:0] rd_addr,
    input  wire [7:0] status,
    output reg  [7:0] rd_data,
    output reg  [7:0] pwm_duty
);
    always @(posedge clk or negedge rst_n) begin
        if (!rst_n)
            pwm_duty <= 8'd0;
        else if (wr_en && wr_addr == 4'h0)
            pwm_duty <= wr_data;
    end

    always @* begin
        case (rd_addr)
            4'h0: rd_data = pwm_duty;
            4'h1: rd_data = status;
            default: rd_data = 8'hFF;
        endcase
    end
endmodule

module tb;
    reg clk = 1'b0;
    reg rst_n = 1'b0;
    reg [7:0] rx_data = 8'h00;
    reg rx_valid = 1'b0;
    reg [7:0] status = 8'hA5;
    reg tx_ready = 1'b0;

    wire wr_en;
    wire [3:0] wr_addr;
    wire [7:0] wr_data;
    wire [3:0] rd_addr;
    wire [7:0] rd_data;
    wire [7:0] tx_data;
    wire tx_valid;
    wire [7:0] pwm_duty;

    always #5 clk = ~clk;

    cmd_parser u_parser (
        .clk(clk), .rst_n(rst_n),
        .rx_data(rx_data), .rx_valid(rx_valid),
        .wr_en(wr_en), .wr_addr(wr_addr), .wr_data(wr_data),
        .rd_addr(rd_addr), .rd_data(rd_data),
        .tx_data(tx_data), .tx_valid(tx_valid), .tx_ready(tx_ready)
    );

    control_regs u_regs (
        .clk(clk), .rst_n(rst_n),
        .wr_en(wr_en), .wr_addr(wr_addr), .wr_data(wr_data),
        .rd_addr(rd_addr), .status(status),
        .rd_data(rd_data), .pwm_duty(pwm_duty)
    );

    task send_byte;
        input [7:0] value;
        begin
            @(negedge clk);
            rx_data = value;
            rx_valid = 1'b1;
            @(negedge clk);
            rx_valid = 1'b0;
        end
    endtask

    task expect_tx_stalled;
        input [7:0] expected;
        integer i;
        begin
            while (!tx_valid)
                @(negedge clk);

            if (tx_data !== expected) begin
                $display("FAIL expected=%02h actual=%02h", expected, tx_data);
                $finish;
            end
            $display("TX pending %02h", tx_data);

            // 模拟 UART 发送器忙两个周期,响应必须稳定保持。
            for (i = 0; i < 2; i = i + 1) begin
                @(negedge clk);
                if (!tx_valid || tx_data !== expected) begin
                    $display("FAIL response changed while stalled");
                    $finish;
                end
            end

            tx_ready = 1'b1;
            @(negedge clk);
            tx_ready = 1'b0;

            if (tx_valid) begin
                $display("FAIL tx_valid not cleared after handshake");
                $finish;
            end
            $display("TX accepted %02h", expected);
        end
    endtask

    initial begin
        repeat (2) @(negedge clk);
        rst_n = 1'b1;

        // W 0x0 0x40:写入 PWM 占空比。
        send_byte(8'h57);
        send_byte(8'h00);
        send_byte(8'h40);
        expect_tx_stalled(8'h4B);

        // R 0x0:读回刚写入的配置。
        send_byte(8'h52);
        send_byte(8'h00);
        expect_tx_stalled(8'h40);

        // R 0x1:读取只读状态。
        send_byte(8'h52);
        send_byte(8'h01);
        expect_tx_stalled(8'hA5);

        // 非法操作码 0x58:返回 E。
        send_byte(8'h58);
        expect_tx_stalled(8'h45);

        if (pwm_duty !== 8'h40) begin
            $display("FAIL pwm_duty=%02h", pwm_duty);
            $finish;
        end

        $display("PASS pwm_duty=%02h status=%02h", pwm_duty, status);
        $finish;
    end
endmodule
保存为 cmd_regs_tb.v 后编译并运行:
iverilog -g2012 -o simv cmd_regs_tb.v && vvp simv预期输出:
TX pending 4b
TX accepted 4b
TX pending 40
TX accepted 40
TX pending a5
TX accepted a5
TX pending 45
TX accepted 45
PASS pwm_duty=40 status=a5
十六进制字母的大小写可能因仿真器而异,但数值应一致。测试特意让 tx_ready 保持低电平两个周期;如果 tx_valid 或 tx_data 在这段时间提前变化,testbench 会直接报错,因此验证的不只是功能值,还包括握手契约。
把协议错误和地址错误分开处理
未知操作码属于协议层错误,由解析器返回 E;地址是否合法属于寄存器映射规则,本例对未知读地址返回 0xFF,未知写地址静默忽略。这样后续增加寄存器时,不需要改动命令状态机的基本结构。
本例的“一问一答”协议要求上一条响应完成握手后再开始下一条命令,因此 ST_TX_WAIT 期间不会消费新的接收字节。若主机需要无间隔连续发送,应在解析器前加入 RX FIFO,或继续为接收侧补充 rx_ready 与缓存;生产设计还可增加帧超时、校验和发送队列。无论如何,发送响应都不能再依赖“UART 此刻一定空闲”的隐含假设。