
FPGA 与数字 IC 设计 / 系统课时
生成 PWM 输出
生成 PWM 输出
本节用“自由运行计数器 + 阈值比较”生成可配置 PWM,并把零占空比和满量程作为明确边界处理。完成后,你将能从系统时钟推导 PWM 周期,用一个主示例实现 0%~100% 占空比,并通过仿真核对频率与高电平拍数。
学习目标
- 根据系统时钟和目标 PWM 频率计算完整周期的时钟拍数。
- 用计数比较生成可调占空比 PWM,并正确表示 0% 与 100%。
- 用自检仿真验证零占空比、中间占空比和满量程边界。
用计数器描述一个 PWM 周期
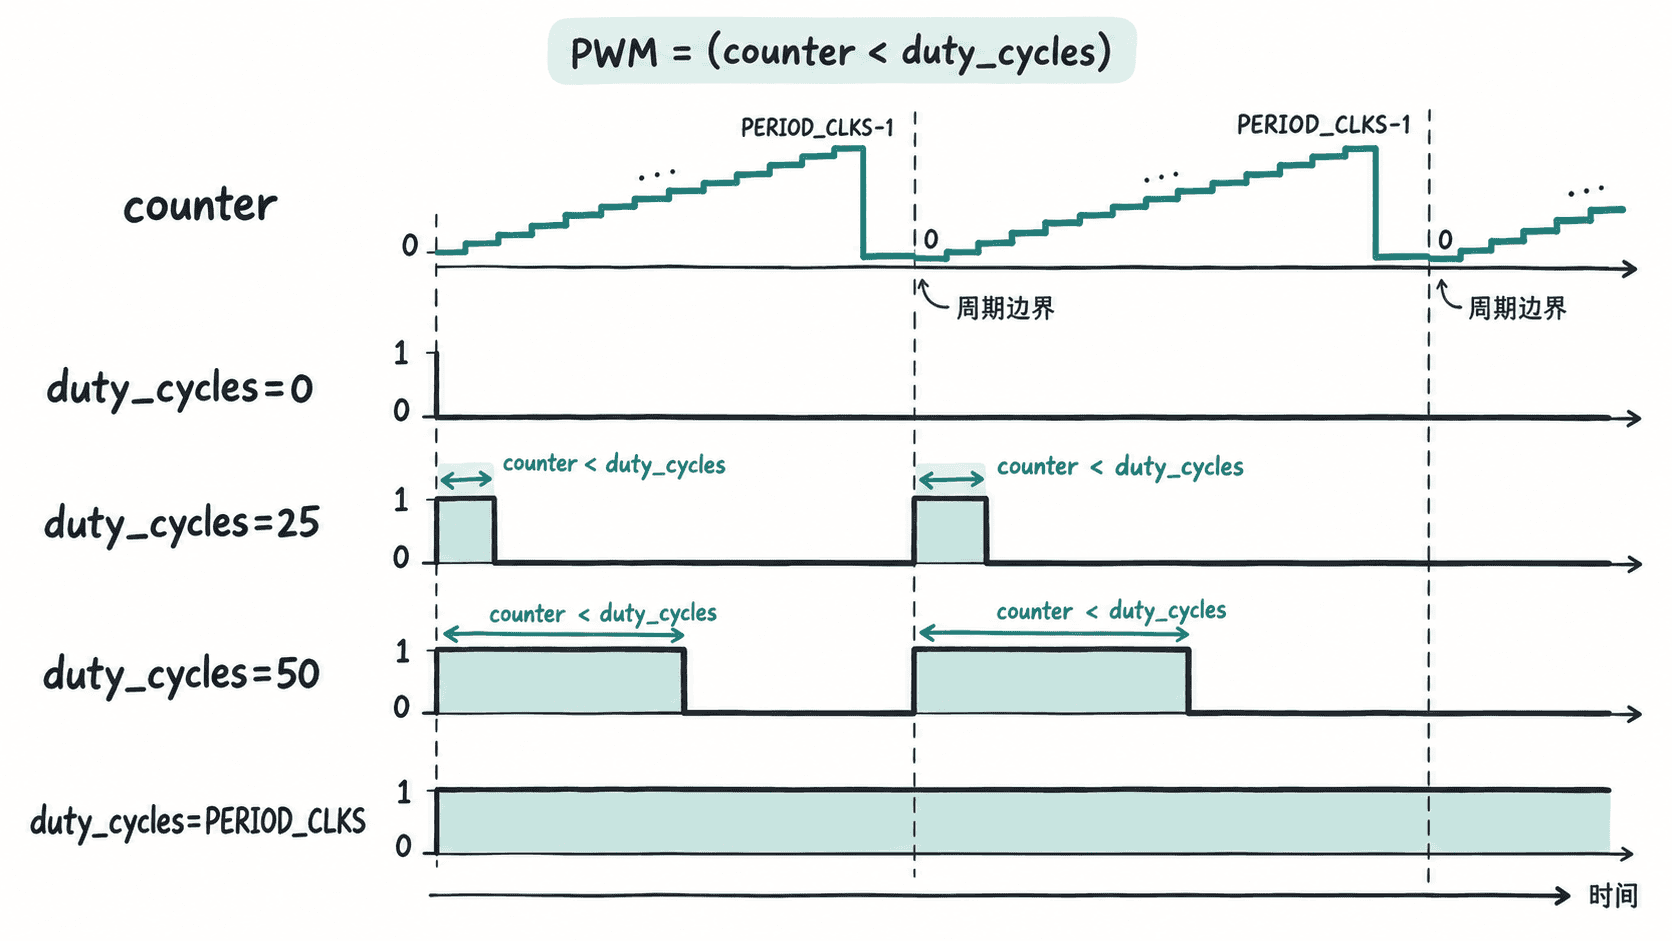
设系统时钟为 CLK_HZ,目标 PWM 频率为 PWM_HZ,整数周期拍数取 PERIOD_CLKS = CLK_HZ / PWM_HZ。计数器从 0 递增到 PERIOD_CLKS - 1 后回到 0,每次回绕对应一个新的 PWM 周期。
占空比输入使用“高电平持续多少个时钟拍”的语义,合法范围为 0 到 PERIOD_CLKS。当 counter < duty_cycles 时输出高电平,因此 duty_cycles=0 对应 0%,duty_cycles=PERIOD_CLKS 对应 100%,不会出现把最大计数值误当满量程而少一个时钟拍的问题。
实现可配置 PWM
下面示例明确使用 SystemVerilog,而不是 Verilog-2005。logic、always_ff、always_comb、$clog2 与 task automatic 都要求 SystemVerilog 编译模式;使用 Icarus Verilog 时应加 -g2012。模块默认把 50 MHz 时钟分成 20 kHz PWM,即每周期 2500 拍;测试平台把参数缩小为每周期 100 拍以加快仿真。
module pwm_generator #(
    parameter integer CLK_HZ = 50_000_000,
    parameter integer PWM_HZ = 20_000,
    parameter integer PERIOD_CLKS = CLK_HZ / PWM_HZ,
    parameter integer COUNTER_W =
        (PERIOD_CLKS <= 1) ? 1 : $clog2(PERIOD_CLKS + 1)
) (
    input  logic                   clk,
    input  logic                   rst_n,
    input  logic [COUNTER_W-1:0]   duty_cycles,
    output logic                   pwm_out
);
    logic [COUNTER_W-1:0] counter;

    always_ff @(posedge clk or negedge rst_n) begin
        if (!rst_n)
            counter <= '0;
        else if (counter == PERIOD_CLKS - 1)
            counter <= '0;
        else
            counter <= counter + 1'b1;
    end

    always_comb begin
        // 语义范围是 0..PERIOD_CLKS,显式覆盖全低与全高边界。
        if (duty_cycles == '0)
            pwm_out = 1'b0;
        else if (duty_cycles >= PERIOD_CLKS)
            pwm_out = 1'b1;
        else
            pwm_out = (counter < duty_cycles);
    end
endmodule

module tb_pwm_generator;
    localparam integer CLK_HZ = 100;
    localparam integer PWM_HZ = 1;
    localparam integer PERIOD_CLKS = CLK_HZ / PWM_HZ;
    localparam integer COUNTER_W = $clog2(PERIOD_CLKS + 1);

    logic clk = 1'b0;
    logic rst_n = 1'b0;
    logic [COUNTER_W-1:0] duty_cycles = '0;
    logic pwm_out;

    pwm_generator #(
        .CLK_HZ(CLK_HZ),
        .PWM_HZ(PWM_HZ)
    ) dut (
        .clk(clk),
        .rst_n(rst_n),
        .duty_cycles(duty_cycles),
        .pwm_out(pwm_out)
    );

    always #5 clk = ~clk;

    task automatic check_duty(
        input integer duty,
        input integer expected_high
    );
        integer high_count;
        integer i;
        begin
            duty_cycles = duty;
            // 跨过一个完整周期后,再统计下一周期的高电平拍数。
            repeat (PERIOD_CLKS) @(posedge clk);

            high_count = 0;
            for (i = 0; i < PERIOD_CLKS; i = i + 1) begin
                @(negedge clk);
                if (pwm_out)
                    high_count = high_count + 1;
            end

            $display("duty=%0d high=%0d/%0d",
                     duty, high_count, PERIOD_CLKS);
            if (high_count != expected_high)
                $fatal(1, "unexpected high count");
        end
    endtask

    initial begin
        #12 rst_n = 1'b1;

        check_duty(0, 0);
        check_duty(25, 25);
        check_duty(PERIOD_CLKS, PERIOD_CLKS);

        $display("PASS");
        $finish;
    end
endmodule
预期输出(保存为 pwm_tb.sv,执行 iverilog -g2012 -o pwm_tb pwm_tb.sv && vvp pwm_tb):
duty=0 high=0/100
duty=25 high=25/100
duty=100 high=100/100
PASS
这三个结果分别覆盖全低、部分导通和全高。参数还应满足 CLK_HZ >= PWM_HZ > 0,从而保证 PERIOD_CLKS >= 1;若两者不能整除,整数除法会向下取整,此时实际 PWM 频率是 CLK_HZ / PERIOD_CLKS,应以这个实际周期为准。
频率、分辨率与更新时机
PWM 频率越高,每周期可用的时钟拍通常越少,占空比分辨率也越低。例如 50 MHz 时钟生成 20 kHz PWM 时有 2500 个周期拍,可把高电平拍数设置为 0~2500;生成 1 MHz PWM 时只有 50 拍,调节粒度会明显变粗。
当前实现会立即使用新的 duty_cycles。如果它在周期中途变化,本周期可能出现一次偏长或偏短的脉冲。LED 调光通常可以接受;驱动电机、电源等对脉宽敏感的负载时,更稳妥的做法是在计数器回零时锁存新占空比,并按功率级需要另外实现互补输出、死区和故障关断。
下载到板卡后,可先把 PWM 接到 LED 或逻辑分析仪:0 应始终为低,PERIOD_CLKS 应始终为高,中间值的高电平持续时间应与 duty_cycles / PERIOD_CLKS 成比例。只要周期频率和这三个边界都正确,计数比较型 PWM 的核心行为就已经得到验证。